
การเลือกระหว่างหุ่นยนต์เพื่อการเดินทางในภูเขา กับโครงร่างเสริมร่างกายแบบมาตรฐาน ถือเป็นการตัดสินใจที่สำคัญยิ่งสำหรับทีมสำรวจ ปฏิบัติการค้นหาและกู้ภัย รวมถึงโครงการขนส่งสินค้าที่ความสูงมาก ทั้งสองเทคโนโลยีนี้ช่วยเพิ่มศักยภาพของมนุษย์ในสภาพแวดล้อมสุดขั้ว แต่ทำงานตามหลักการที่แตกต่างกันโดยสิ้นเชิง และให้ข้อได้เปรียบที่ไม่เหมือนกัน ขึ้นอยู่กับความต้องการของภารกิจ ความซับซ้อนของพื้นที่ และข้อจำกัดในการปฏิบัติงาน การเข้าใจความแตกต่างเหล่านี้จึงจำเป็นอย่างยิ่งสำหรับองค์กรที่วางแผนลงทุนในโซลูชันการเคลื่อนที่ขั้นสูงสำหรับสภาพแวดล้อมภูเขาที่ท้าทาย
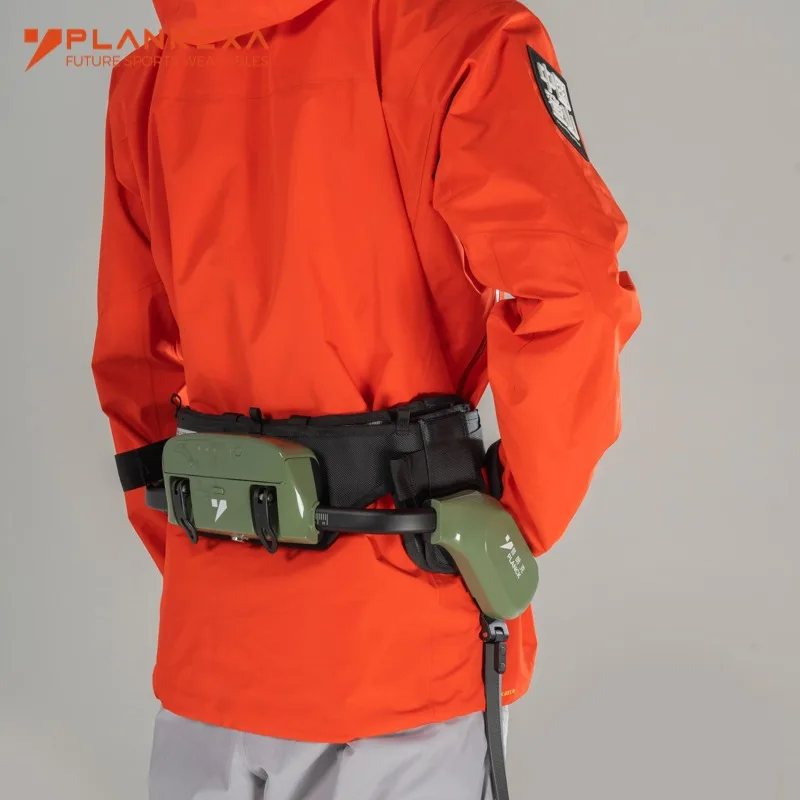
เอ หุ่นยนต์เพื่อการเคลื่อนที่ในการปีนเขา เป็นแพลตฟอร์มอัตโนมัติหรือกึ่งอัตโนมัติที่ออกแบบมาโดยเฉพาะสำหรับพื้นที่สูง ภูมิประเทศขรุขระ และมีหิมะปกคลุม ขณะที่เอ็กโซสเกเลตันแบบมาตรฐานนั้นเป็นอุปกรณ์เสริมที่สวมใส่ได้ ซึ่งช่วยเพิ่มพลังและความทนทานของมนุษย์ ในขณะที่ผู้ปฏิบัติงานยังคงทำหน้าที่ควบคุมหลัก ความแตกต่างด้านสถาปัตยกรรมนี้ส่งผลต่อทุกด้าน ตั้งแต่ความยืดหยุ่นในการใช้งานไปจนถึงความซับซ้อนของการปฏิบัติการ จึงจำเป็นต้องเปรียบเทียบอย่างรอบคอบก่อนการจัดซื้อ
สถาปัตยกรรมเทคโนโลยีหลักและปรัชญาการออกแบบ
ระบบหุ่นยนต์เพื่อการเคลื่อนที่ในการปีนเขา
หุ่นยนต์เพื่อการเดินทางในภูเขาใช้ระบบกลไกและระบบปัญญาประดิษฐ์ที่แยกจากกัน เพื่อการนำทางบนพื้นผิวภูเขาที่เป็นอันตรายได้อย่างอัตโนมัติ หรือภายใต้การควบคุมจากระยะไกล แพลตฟอร์มเหล่านี้มักมีขาหลายข้อต่อ เซนเซอร์ขั้นสูง ระบบวิเคราะห์สภาพพื้นผิวแบบเรียลไทม์ และหน่วยประมวลผลแบบกระจายเพื่อวางแผนเส้นทางแบบไดนามิก เทคโนโลยีนี้เน้นการปรับตัวให้เข้ากับสภาพพื้นผิว การรับรู้สิ่งกีดขวาง และความสามารถในการรับน้ำหนัก โดยไม่ขึ้นกับสภาพร่างกายของมนุษย์ ผู้ผลิตที่เชื่อถือได้รายหนึ่งออกแบบระบบนี้ให้ทำงานได้ในช่วงอุณหภูมิสุดขั้ว ความดันบรรยากาศที่เปลี่ยนแปลงได้ และสภาพพื้นผิวที่ไม่แน่นอน เช่น หินหลวม น้ำแข็ง และพื้นลาดชัน
ปรัชญาการออกแบบหุ่นยนต์เพื่อการเดินทางในภูเขาเน้นการขจัดการใช้แรงกายโดยตรงของผู้ควบคุมมนุษย์ ขณะยังคงรักษาการควบคุมและการรับรู้สถานการณ์ไว้ การแยกผู้ควบคุมออกจากกระบวนการดำเนินงานนี้ก่อให้เกิดข้อได้เปรียบที่ชัดเจน: อุปกรณ์สามารถทำงานในสภาพแวดล้อมที่มีสารพิษหรือขาดออกซิเจน ผ่านพื้นที่ที่อันตรายเกินกว่าที่มนุษย์จะปีนขึ้นไปได้ และขนส่งอุปกรณ์โดยไม่ถูกจำกัดด้วยความล้าของมนุษย์ ระบบนิเวศของผู้จัดจำหน่ายสำหรับระบบเหล่านี้ยังคงขยายตัวอย่างต่อเนื่อง เนื่องจากการประยุกต์ใช้งานได้กว้างขึ้นไม่เพียงแต่ในการสนับสนุนการสำรวจเท่านั้น แต่ยังรวมถึงการปฏิบัติการช่วยชีวิตและการวิจัยเชิงวิทยาศาสตร์ด้วย
สถาปัตยกรรมเอ็กโซสเกเลตันมาตรฐาน
โครงสร้างภายนอกแบบมาตรฐานทำหน้าที่เป็นกรอบกลไกที่สวมใส่ได้ ซึ่งช่วยเสริมกำลังกล้ามเนื้อของมนุษย์และลดภาระการใช้พลังงานทางเมแทบอลิซึมขณะทำงานทางกายภาพ อุปกรณ์เหล่านี้กระจายแรงบรรทุกไปทั่วโครงร่างกระดูกของผู้สวมใส่ ลดความเครียดต่อข้อต่อ และเพิ่มกำลังขาสำหรับการปีนป่าย การขนย้ายสิ่งของ และการเคลื่อนที่อย่างต่อเนื่องบนพื้นผิวที่ขรุขระ ผู้ควบคุมมนุษย์ยังคงทำหน้าที่เป็นศูนย์กลางของการประมวลผลข้อมูล การนำทาง และการตัดสินใจ ในขณะที่โครงสร้างภายนอกทำหน้าที่เพิ่มประสิทธิภาพเชิงกลให้กับความพยายามของผู้ใช้ โครงสร้างภายนอกแบบมาตรฐานส่วนใหญ่ถูกออกแบบมาเพื่อใช้งานทั่วไปในภาคอุตสาหกรรม กองทัพ หรือโลจิสติกส์ มากกว่าจะใช้เฉพาะในบริบทของการปีนเขา
ผู้ผลิตที่ออกแบบเอ็กโซสเกเลตันมาตรฐานสำหรับสภาพแวดล้อมภูเขา จำเป็นต้องรักษาสมดุลระหว่างน้ำหนัก การใช้พลังงาน ช่วงการเคลื่อนไหวของข้อต่อ และการจัดการความร้อน เพื่อรักษาประสิทธิภาพการทำงานในสภาพแวดล้อมที่มีอุณหภูมิต่ำ ต่างจากหุ่นยนต์ช่วยการเคลื่อนที่เฉพาะทางสำหรับการปีนเขา เอ็กโซสเกเลตันมาตรฐานโดยทั่วไปมีระบบควบคุมที่เรียบง่ายกว่า ติดตั้งเซนเซอร์น้อยกว่า และมีสมมุติฐานการออกแบบที่อิงจากพื้นที่โรงงานที่ใช้พลังงานหรือโลจิสติกส์ในเมือง มากกว่าการปีนเขาแบบอลไพน์ โมเดลการจัดหาเอ็กโซสเกเลตันเน้นความเป็นโมดูลาร์และความยืดหยุ่นในการใช้งานข้ามหลายอุตสาหกรรม แทนที่จะเน้นความเชี่ยวชาญเฉพาะด้าน
ประสิทธิภาพในการปฏิบัติงานและความเหมาะสมต่อการใช้งานจริง
ความสามารถในการนำทางภูมิประเทศและการปีนเขา
หุ่นยนต์เคลื่อนที่สำหรับการปีนเขาโดดเด่นในการประเมินภูมิประเทศอัตโนมัติและการหลีกเลี่ยงสิ่งกีดขวางในสภาพแวดล้อมที่ความสามารถของมนุษย์ในการประสานงานระหว่างสายตาและมือเริ่มไม่เพียงพอ หรือลดลงจากความเหนื่อยล้า หุ่นยนต์เหล่านี้วิเคราะห์รูปแบบของหน้าผา ประเมินลักษณะของรอยแยกน้ำแข็ง ตรวจสอบความมั่นคงของน้ำแข็ง และเลือกเส้นทางโดยอาศัยข้อมูลย้อนกลับแบบเรียลไทม์จากเซ็นเซอร์ โดยไม่จำเป็นต้องมีคำสั่งจากผู้ควบคุมสำหรับแต่ละการเคลื่อนไหวขนาดจิ๋ว ในสถานการณ์การปีนแนวตั้ง ระบบขาแบบกระจายของหุ่นยนต์เคลื่อนที่สำหรับการปีนเขาสามารถสัมผัสจุดบนหน้าผาได้พร้อมกันหลายจุด และปรับกลยุทธ์การยึดจับอย่างคล่องตัวตามการเปลี่ยนแปลงของสภาพแวดล้อม ความสามารถนี้มีความสำคัญอย่างยิ่งในสถานการณ์ช่วยชีวิต ซึ่งความเร็วและความแม่นยำเป็นตัวกำหนดผลลัพธ์ระหว่างชีวิตกับความตาย
โครงกระดูกภายนอกแบบมาตรฐานช่วยเพิ่มความสามารถในการปีนเขาของมนุษย์ แต่ยังคงขึ้นอยู่กับการตัดสินใจ การประเมินเชิงพื้นที่ และความกล้าทางร่างกายของผู้สวมใส่ ผู้สวมใส่ต้องประเมินจุดยึด วางแผนเส้นทาง และดำเนินการเคลื่อนไหว พร้อมทั้งจัดการกับความต้องการเชิงจิตวิทยาและระบบประสาทที่เกิดขึ้นจากการปีนเขาในระดับความสูงมาก ในสภาวะสุดขีดที่ภาวะขาดออกซิเจน อุณหภูมิต่ำจนทำให้ร่างกายได้รับบาดเจ็บ หรืออาการป่วยจากความสูงส่งผลต่อการทำงานของสมอง โครงกระดูกภายนอกไม่สามารถชดเชยการลดลงของประสิทธิภาพผู้ควบคุมได้ อย่างไรก็ตาม ในบริบทภูเขาสูงระดับปานกลางที่นักปีนเขาผู้มีทักษะเผชิญกับภูมิประเทศที่คาดการณ์ได้ โครงกระดูกภายนอกยังคงรักษาอิสรภาพในการตัดสินใจของมนุษย์และใช้ประโยชน์จากประสบการณ์การปีนเขาที่สั่งสมมา
ความสามารถในการรับน้ำหนักและการกระจายโหลด
หุ่นยนต์เคลื่อนที่สำหรับการปีนเขาสามารถบรรทุกของหนักได้—ตั้งแต่สองร้อยถึงมากกว่าห้าร้อยกิโลกรัม ขึ้นอยู่กับการออกแบบ—โดยไม่ทำให้ความต้องการพลังงานหรือแรงเครียดต่อโครงสร้างเพิ่มขึ้นตามสัดส่วน ความสามารถนี้รองรับการขนส่งอุปกรณ์ทางวิทยาศาสตร์ การจัดส่งเสบียงฉุกเฉิน และการปฏิบัติการร่วมกันของหลายหน่วย ซึ่งการกระจายภาระไปยังหุ่นยนต์หลายตัวจะให้ประสิทธิภาพเหนือกว่าทีมผู้ปฏิบัติงานเพียงคนเดียวอย่างชัดเจน อุปกรณ์นี้ถ่ายโอนภาระผ่านโครงสร้างหลักของมันโดยตรงลงสู่พื้นผิวพื้นดิน โดยไม่พึ่งพาโครงร่างกายมนุษย์เลย ผู้จัดจำหน่ายคุณภาพสูงออกแบบระบบบรรทุกของด้วยมาตรการป้องกันอัตโนมัติ เพื่อป้องกันไม่ให้เกิดความไม่เสถียรหรือความเสี่ยงล้มคว่ำจากภาระที่บรรทุกไว้ โดยเฉพาะบนพื้นลาดชัน
โครงกระดูกภายนอกแบบมาตรฐานช่วยเพิ่มความสามารถในการรับน้ำหนักของมนุษย์ แต่ไม่สามารถขจัดข้อจำกัดด้านการรับน้ำหนักของมนุษย์ได้โดยสิ้นเชิง โครงกระดูกภายนอกทั่วไปอาจช่วยให้ผู้ปฏิบัติงานคนเดียวสามารถยกหรือขนย้ายน้ำหนักได้อย่างมีประสิทธิภาพระหว่างหกสิบถึงหนึ่งร้อยกิโลกรัม เมื่อเทียบกับสามสิบถึงห้าสิบกิโลกรัมโดยไม่มีอุปกรณ์ช่วย อย่างไรก็ตาม ประสิทธิภาพของการช่วยจากโครงกระดูกภายนอกจะเริ่มคงที่เมื่อใกล้ขีดจำกัดของระบบหัวใจและหลอดเลือดของมนุษย์ วงจรความล้าของกล้ามเนื้อ และความสามารถในการทนต่อแรงกดที่ข้อต่อ การใช้งานโครงกระดูกภายนอกในพื้นที่สูงเป็นเวลานานยังคงจำเป็นต้องมีระยะเวลาปรับตัวให้เข้ากับสภาพแวดล้อม โภชนาการที่เพียงพอ และการเพิ่มน้ำหนักอย่างค่อยเป็นค่อยไป ผู้ผลิตที่มุ่งเน้นการใช้งานในบริบทการปีนเขาจึงจำเป็นต้องออกแบบโครงกระดูกภายนอกที่ลดผลกระทบจากการขาดออกซิเจนที่เกิดจากความสูงโดยเฉพาะ แทนที่จะใช้สมมุติฐานทั่วไปเกี่ยวกับระบบช่วยกำลังในภาคอุตสาหกรรม
การนำออกใช้งาน การบำรุงรักษา และการผสานรวมในการปฏิบัติงาน
การนำออกใช้งานในสนามและการพกพา
การนำหุ่นยนต์เพื่อการเดินทางในภูเขาไปใช้งานจริง จำเป็นต้องมีการเตรียมการล่วงหน้า การสำรวจพื้นที่ และการฝึกอบรมผู้ปฏิบัติงานให้เชี่ยวชาญเฉพาะกับอินเทอร์เฟซการควบคุมและขั้นตอนฉุกเฉินของแพลตฟอร์มนั้นๆ โดยอุปกรณ์ต้องถูกขนส่งไปยังพื้นที่ปฏิบัติงาน ซึ่งในสภาพแวดล้อมภูเขาที่ห่างไกลจะเกิดความท้าทายด้านโลจิสติกส์ ทั้งนี้ แบบการออกแบบรุ่นล่าสุดที่พร้อมสำหรับการสำรวจได้รวมระบบประกอบแบบโมดูลาร์ไว้ด้วย ทำให้สามารถขนส่งด้วยเฮลิคอปเตอร์ ประกอบที่ค่ายหลัก และนำไปใช้งานจริงภายในกรอบเวลาที่กำหนดไว้สำหรับภารกิจ ข้อได้เปรียบของการนำหุ่นยนต์เพื่อการเดินทางในภูเขาไปใช้งานอยู่ที่ความสามารถในการเคลื่อนย้ายและเริ่มปฏิบัติงานได้อย่างรวดเร็วทันทีที่เข้าสู่พื้นที่ปฏิบัติงาน จึงสามารถดำเนินการได้ตลอด 24 ชั่วโมงโดยไม่จำเป็นต้องเปลี่ยนเวรผู้ปฏิบัติงาน
โครงร่างภายนอกแบบมาตรฐานมีขั้นตอนการติดตั้งที่เรียบง่ายและรวดเร็วกว่า เนื่องจากผู้ปฏิบัติงานแต่ละคนสามารถสวมใส่และเปิดใช้งานอุปกรณ์ได้ภายในไม่กี่นาที แทนที่จะใช้เวลาหลายชั่วโมง ทีมงานจึงสามารถเดินทางถึงพื้นที่ปฏิบัติการพร้อมโครงร่างภายนอกที่บรรจุอย่างมีระเบียบ และเริ่มดำเนินการได้ทันทีเกือบจะในทันที ทำให้โครงร่างภายนอกเหมาะอย่างยิ่งสำหรับหน่วยกู้ภัยที่ต้องตอบสนองอย่างรวดเร็ว หรือหน่วยทหารที่ต้องการความคล่องตัวสูงในการเคลื่อนที่บนภูเขา อย่างไรก็ตาม โครงร่างภายนอกจำเป็นต้องใช้บุคลากรที่ผ่านการฝึกอบรมมาอย่างดี ซึ่งสามารถปฏิบัติงานได้อย่างมีประสิทธิภาพในสภาพแวดล้อมการปฏิบัติการเฉพาะนั้น ซึ่งข้อจำกัดนี้ถูกบรรเทาลงโดยหุ่นยนต์เพื่อการเคลื่อนที่บนภูเขา ผ่านการควบคุมแบบอัตโนมัติหรือควบคุมจากระยะไกล ขณะที่แบบจำลองการจัดหาโครงร่างภายนอกเน้นการนำไปใช้งานได้ทันทีในสนาม โดยไม่ต้องตั้งค่าอะไรมากนัก เมื่อเทียบกับข้อกำหนดระบบนิเวศที่ซับซ้อนกว่าของหุ่นยนต์เพื่อการเคลื่อนที่บนภูเขา
การบำรุงรักษา อายุการใช้งานของแบตเตอรี่ และต้นทุนการปฏิบัติการ
หุ่นยนต์เพื่อการเดินทางในภูเขาต้องใช้มาตรการบำรุงรักษาเฉพาะทาง ชิ้นส่วนสำรองต้องมีให้ผ่านช่องทางของผู้ผลิตที่กำหนดไว้ และช่างเทคนิคที่มีทักษะสามารถวินิจฉัยและแก้ไขข้อบกพร่องของระบบได้ ระยะเวลาระหว่างการชาร์จแบตเตอรี่โดยทั่วไปอยู่ระหว่างสี่ถึงแปดชั่วโมง ขึ้นอยู่กับลักษณะของพื้นที่ น้ำหนักบรรทุก และจังหวะการปฏิบัติงาน การปฏิบัติภารกิจที่ยาวนานจำเป็นต้องมีตารางการเปลี่ยนแบตเตอรี่ โครงสร้างพื้นฐานสำหรับการชาร์จแบบพกพา หรือระบบจัดการพลังงานที่ค่ายหลัก ผู้ผลิตที่ให้บริการสนับสนุนหุ่นยนต์เพื่อการเดินทางในภูเขาอย่างเชื่อถือได้ ต้องรักษาห่วงโซ่อุปทานด้านต้นน้ำและบริการทางเทคนิคให้พร้อมใช้งานในสถานที่ห่างไกล หรือมีศักยภาพในการให้คำปรึกษาแบบระยะไกลเพื่อแก้ไขปัญหาในสนาม ต้นทุนการดำเนินงานเพิ่มขึ้นตามระดับความซับซ้อนของอุปกรณ์ ปริมาณสินค้าคงคลังของชิ้นส่วนเฉพาะทาง และความต้องการด้านความเชี่ยวชาญ
โครงร่างภายนอกแบบมาตรฐานมีความซับซ้อนทางเทคนิคต่ำกว่า และภาระในการบำรุงรักษาต่อผู้ใช้งานแต่ละรายก็น้อยกว่า ระบบแบตเตอรี่สามารถทำงานได้นาน ๘–๑๒ ชั่วโมงภายใต้สภาวะการใช้งานปกติ โดยการมีหน่วยงานหลายหน่วยช่วยให้สามารถหมุนเวียนและชาร์จแบตเตอรี่ได้ระหว่างปฏิบัติงานในพื้นที่จริง การบำรุงรักษามุ่งเน้นหลักที่การตรวจสอบด้วยสายตา การหล่อลื่นข้อต่อ และการจัดการแบตเตอรี่ — ซึ่งเป็นงานที่บุคลากรที่ผ่านการฝึกอบรมแล้ว แม้ไม่ใช่ผู้เชี่ยวชาญเฉพาะด้าน ก็สามารถดำเนินการได้ ความเรียบง่ายนี้ช่วยลดภาระการสนับสนุนต่อผู้ปฏิบัติงานแต่ละราย และทำให้โครงร่างภายนอกกลายเป็นทางเลือกที่น่าสนใจสำหรับองค์กรที่มีโครงสร้างพื้นฐานด้านเทคนิคจำกัด รูปแบบการจัดหาของโครงร่างภายนอกเน้นความยั่งยืนและการสนับสนุนแบบกระจายศูนย์ ซึ่งแตกต่างจากหุ่นยนต์ช่วยการเคลื่อนที่สำหรับการปีนเขา ที่ต้องอาศัยความเชี่ยวชาญจากผู้ผลิตแบบรวมศูนย์
กรอบแนวทางการเลือกอย่างมีกลยุทธ์
ประเภทภารกิจและข้อกำหนดในการปฏิบัติงาน
องค์กรควรเลือกใช้หุ่นยนต์เคลื่อนที่สำหรับการปีนเขา เมื่อภารกิจต้องการการนำทางพื้นผิวแบบอัตโนมัติ การไม่สัมผัสกับความเสี่ยงจากการปีนเขาของมนุษย์เลย การปฏิบัติงานที่ระดับความสูงมากเป็นเวลานานโดยไม่จำเป็นต้องเปลี่ยนผู้ควบคุม หรือการเข้าถึงสภาพแวดล้อมที่อันตรายซึ่งมนุษย์ไม่สามารถเข้าไปได้ ภารกิจช่วยเหลือที่ต้องค้นหาผู้ปีนเขาที่หลงทางในพื้นที่ซับซ้อน การสำรวจเชิงวิทยาศาสตร์ที่ต้องขนส่งอุปกรณ์ไปยังสถานที่ที่ยังไม่มีแผนที่ และปฏิบัติการทางทหารในเขตเทือกเขาที่มีการแย่งชิงดินแดน ล้วนได้รับประโยชน์จากความสามารถในการทำงานอัตโนมัติและอายุการใช้งานต่อเนื่องหลายวันของหุ่นยนต์เคลื่อนที่สำหรับการปีนเขา หุ่นยนต์ชนิดนี้ให้ผลลัพธ์ยอดเยี่ยมเมื่อความเร็ว ความแม่นยำ และความเป็นอิสระจากข้อจำกัดทางร่างกายของมนุษย์ คือปัจจัยกำหนดความสำเร็จของภารกิจ
โครงร่างภายนอกแบบมาตรฐานเหมาะสมที่สุดสำหรับการปฏิบัติงานที่อาศัยความเชี่ยวชาญของผู้ปีนเขาที่มีอยู่ ต้องการความยืดหยุ่นในการปรับเส้นทางให้เข้ากับการเปลี่ยนแปลงของภูมิประเทศที่ไม่คาดคิด ต้องการการจัดส่งอย่างรวดเร็วไปยังเขตภูเขาที่อยู่ใกล้เคียง หรือดำเนินการภายใต้ข้อจำกัดของความสูงจากระดับน้ำทะเลและสภาพอากาศในระดับปานกลาง หน่วยค้นหาและช่วยชีวิตที่มีนักปีนเขาที่มีทักษะ ทีมก่อสร้างในเขตเทือกเขา และหน่วยทหารรบพิเศษในภูเขา ล้วนได้รับประโยชน์จากการเสริมสมรรถนะด้วยโครงร่างภายนอก ซึ่งยังคงไว้ซึ่งการตัดสินใจของมนุษย์ ขณะเดียวกันก็ลดภาระทางกายภาพลง เมื่อวัฒนธรรมองค์กรให้ความสำคัญกับความเชี่ยวชาญและศักยภาพในการปรับตัวของมนุษย์ โครงร่างภายนอกจึงสอดคล้องกับคุณค่าในการปฏิบัติงานมากกว่าการมอบหมายการตัดสินใจให้กับระบบหุ่นยนต์เพื่อการเคลื่อนที่บนเทือกเขา
งบประมาณ โครงสร้างพื้นฐาน และศักยภาพด้านเทคนิค
หุ่นยนต์เพื่อการเดินทางในพื้นที่ภูเขาต้องใช้การลงทุนด้านเงินทุนจำนวนมาก ความสัมพันธ์ในการสนับสนุนทางเทคนิคอย่างต่อเนื่องกับผู้ผลิต และศักยภาพขององค์กรในการวิศวกรรมระบบและการจัดการปฏิบัติการจากระยะไกล องค์กรจำเป็นต้องจัดสรรงบประมาณสำหรับการฝึกอบรมเฉพาะทาง การจัดเก็บอะไหล่ การวางแผนเปลี่ยนแบตเตอรี่ และสัญญาสนับสนุนกรณีฉุกเฉิน ความสัมพันธ์กับผู้จัดจำหน่ายจะผสานเข้ากับขีดความสามารถในการปฏิบัติงานอย่างลึกซึ้ง ทำให้ความมั่นคงของผู้ขายและความมุ่งมั่นในระยะยาวกลายเป็นเกณฑ์สำคัญในการคัดเลือก ต้นทุนรวมในการถือครองครอบคลุมทั้งการจัดซื้อ การฝึกอบรม การบำรุงรักษา การสนับสนุนด้านโลจิสติกส์ และบุคลากรที่จัดสรรมาเฉพาะเพื่อการจัดการระบบหุ่นยนต์
โครงสร้างภายนอกแบบมาตรฐานมีอุปสรรคด้านทุนเริ่มต้นต่ำกว่า และการผสานเข้ากับองค์กรทำได้ง่ายกว่า ต้นทุนการจัดซื้อต่อหน่วยยังคงต่ำกว่าระบบหุ่นยนต์เพื่อการเคลื่อนที่บนภูเขาอย่างมาก องค์กรจึงสามารถขยายการใช้งานทีละขั้นตอน ตั้งแต่โครงการนำร่องไปจนถึงทีมงานขนาดใหญ่ ความต้องการการสนับสนุนทางเทคนิคยังคงต่ำมาก ทำให้ทีมงานสามารถดำเนินการได้อย่างอิสระ โดยไม่จำเป็นต้องพึ่งพาผู้ผลิตอย่างต่อเนื่อง ระบบนิเวศของผู้จัดจำหน่ายโครงสร้างภายนอกเน้นที่ความสามารถในการขยายขนาดและความเป็นอิสระ มากกว่าการผสานระบบอย่างซับซ้อน จึงเหมาะสำหรับองค์กรที่มีงบประมาณและโครงสร้างพื้นฐานด้านเทคนิคจำกัดสำหรับการจัดการระบบอัตโนมัติขั้นสูง
คำถามที่พบบ่อย
หุ่นยนต์เพื่อการเคลื่อนที่บนภูเขาสามารถทำงานในสภาพอากาศสุดขั้วที่จะส่งผลเสียต่อประสิทธิภาพของโครงสร้างภายนอกแบบมาตรฐานได้หรือไม่
ใช่ หุ่นยนต์เพื่อการเดินทางในภูเขาที่ออกแบบมาอย่างดีสามารถทำงานได้ในช่วงอุณหภูมิสุดขั้ว ฝนตกหนัก และลมแรง โดยอาศัยระบบอิเล็กทรอนิกส์ที่ปิดผนึกอย่างแน่นหนา โครงสร้างที่แข็งแรงทนทาน และอาร์เรย์เซ็นเซอร์สำรองหลายชุด ขณะที่เอ็กโซสเกเลตันแบบมาตรฐานมักประสบปัญหาประสิทธิภาพแบตเตอรี่ลดลงในอากาศเย็นจัด ความเสี่ยงของผู้ปฏิบัติงานต่อภาวะร่างกายเย็นเกินไปเนื่องจากการสร้างความร้อนจากเมแทบอลิซึมของมนุษย์ลดลงขณะสวมใส่อุปกรณ์ และข้อต่อแข็งตัวจากความชื้นแทรกซึมเข้ามา ระบบปิดผนึกและระบบจัดการความร้อนแบบแอคทีฟของหุ่นยนต์เพื่อการเดินทางในภูเขาช่วยรักษาความสามารถในการทำงานระหว่างการสำรวจ ซึ่งในสถานการณ์เช่นนั้น เอ็กโซสเกเลตันที่สวมใส่โดยมนุษย์กลับกลายเป็นภาระแทนที่จะเป็นประโยชน์ อย่างไรก็ตาม ข้อกำหนดด้านสิ่งแวดล้อมเฉพาะของผู้ผลิตเท่านั้นที่จะกำหนดขีดจำกัดความสามารถจริง ดังนั้น การตรวจสอบอย่างละเอียดจึงจำเป็นอย่างยิ่งก่อนนำไปใช้งานในสภาวะสุดขั้วที่ยังไม่เคยทดสอบมาก่อน
ผู้ปฏิบัติงานหุ่นยนต์เพื่อการเดินทางในภูเขาต้องใช้เวลาฝึกอบรมนานแค่ไหน เมื่อเปรียบเทียบกับผู้ใช้เอ็กโซสเกเลตัน
ผู้ปฏิบัติงานหุ่นยนต์เพื่อการเดินทางในภูเขาจำเป็นต้องได้รับการฝึกอบรมอย่างครอบคลุมเกี่ยวกับสถาปัตยกรรมระบบ ขั้นตอนการควบคุมฉุกเฉิน การวิเคราะห์และตีความลักษณะพื้นที่ การควบคุมการบังคับจากระยะไกล และการวางแผนภารกิจที่เฉพาะเจาะจงต่อแพลตฟอร์มของผู้ผลิตนั้น ๆ โปรแกรมการฝึกอบรมมักใช้เวลาหลายสัปดาห์หรือหลายเดือน และต้องอาศัยความเข้าใจเชิงเทคนิคด้านหลักการหุ่นยนต์ ผู้ใช้อุปกรณ์เสริมร่างแบบเอ็กโซสเกเลตันทั่วไปจำเป็นต้องฝึกปรับสภาพร่างกาย การปรับแต่งอุปกรณ์ให้พอดีกับร่างกาย การปรับสมดุลของร่างกาย และการฝึกเทคนิคการปีนเขา โดยการฝึกอบรมเน้นการยกระดับประสิทธิภาพของมนุษย์มากกว่าระบบเชิงเทคนิค สำหรับองค์กรกู้ภัยหรือหน่วยทหารที่มีความเชี่ยวชาญด้านการปีนเขาอยู่แล้วแต่มีประสบการณ์ด้านหุ่นยนต์จำกัด อุปกรณ์เสริมร่างแบบเอ็กโซสเกเลตันจะช่วยให้พร้อมปฏิบัติการได้เร็วกว่า ส่วนทีมงานที่มีศักยภาพด้านวิศวกรรมและมีแผนนำหุ่นยนต์มาใช้งานระยะยาว การลงทุนด้านการฝึกอบรมสำหรับหุ่นยนต์เพื่อการเดินทางในภูเขาจะคุ้มค่า เพราะนำไปสู่การกำหนดมาตรฐานโปรโตคอลที่ใช้ร่วมกันได้กับระบบหลายประเภท
เทคโนโลยีใดมีประสิทธิภาพด้านต้นทุนมากกว่าสำหรับโครงการสำรวจระยะยาวหลายปี
ประสิทธิภาพด้านต้นทุนขึ้นอยู่กับความถี่ของภารกิจ ระยะเวลาการปฏิบัติงาน และขนาดองค์กรเป็นหลัก โครงร่างเสริมร่างกายแบบมาตรฐานแสดงให้เห็นถึงประสิทธิภาพด้านต้นทุนที่เหนือกว่าสำหรับองค์กรที่นำเข้าใช้งานจำนวนยี่สิบถึงสี่สิบชิ้น ในการปฏิบัติภารกิจบนภูเขาหนึ่งร้อยถึงสองร้อยครั้งต่อปี เนื่องจากราคาทุนต่อหน่วยยังคงต่ำ และรอบเวลาการเปลี่ยนอุปกรณ์ยืดเยื้อเกินห้าปี หุ่นยนต์เพื่อการเคลื่อนที่บนภูเขาจะคุ้มค่าแก่การลงทุนเมื่อองค์กรดำเนินการสำรวจเชิงลึกอย่างเข้มข้น โดยระบบหนึ่งชุดสามารถแทนที่ทีมงานมนุษย์สามถึงห้าทีม ทำงานต่อเนื่องตลอดแคมเปญที่กินเวลานานหลายเดือน หรือลดจำนวนบุคลากรโดยรวมได้อย่างมีนัยสำคัญ รูปแบบการจัดหาของผู้ขายมีผลอย่างมากในบริบทนี้: ผู้ผลิตที่เสนอสัญญาการบำรุงรักษาที่เอื้อประโยชน์และพร้อมจัดหาอะไหล่ได้ตลอดระยะเวลายาวนาน จะช่วยลดต้นทุนรวมของการใช้หุ่นยนต์เพื่อการเคลื่อนที่บนภูเขาในระยะยาวได้อย่างมาก องค์กรควรประเมินต้นทุนรวมภายในห้าปี ซึ่งรวมถึงค่าฝึกอบรม การบำรุงรักษา การเปลี่ยนแบตเตอรี่ และการจัดสรรบุคลากร ก่อนตัดสินใจเลือกเทคโนโลยีใดเทคโนโลยีหนึ่ง
สารบัญ
- สถาปัตยกรรมเทคโนโลยีหลักและปรัชญาการออกแบบ
- ประสิทธิภาพในการปฏิบัติงานและความเหมาะสมต่อการใช้งานจริง
- การนำออกใช้งาน การบำรุงรักษา และการผสานรวมในการปฏิบัติงาน
- กรอบแนวทางการเลือกอย่างมีกลยุทธ์
-
คำถามที่พบบ่อย
- หุ่นยนต์เพื่อการเคลื่อนที่บนภูเขาสามารถทำงานในสภาพอากาศสุดขั้วที่จะส่งผลเสียต่อประสิทธิภาพของโครงสร้างภายนอกแบบมาตรฐานได้หรือไม่
- ผู้ปฏิบัติงานหุ่นยนต์เพื่อการเดินทางในภูเขาต้องใช้เวลาฝึกอบรมนานแค่ไหน เมื่อเปรียบเทียบกับผู้ใช้เอ็กโซสเกเลตัน
- เทคโนโลยีใดมีประสิทธิภาพด้านต้นทุนมากกว่าสำหรับโครงการสำรวจระยะยาวหลายปี