
Le choix entre un robot de mobilité pour l’alpinisme et un exosquelette standard représente une décision critique pour les équipes d’expédition, les opérations de recherche et de sauvetage, ainsi que les programmes logistiques en haute altitude. Les deux technologies renforcent les capacités humaines dans des environnements extrêmes, mais elles fonctionnent selon des principes fondamentalement différents et offrent des avantages distincts, selon les exigences de la mission, la complexité du terrain et les contraintes opérationnelles. Comprendre ces différences est essentiel pour les organisations qui envisagent d’investir dans des solutions avancées de mobilité destinées à des environnements montagneux exigeants.
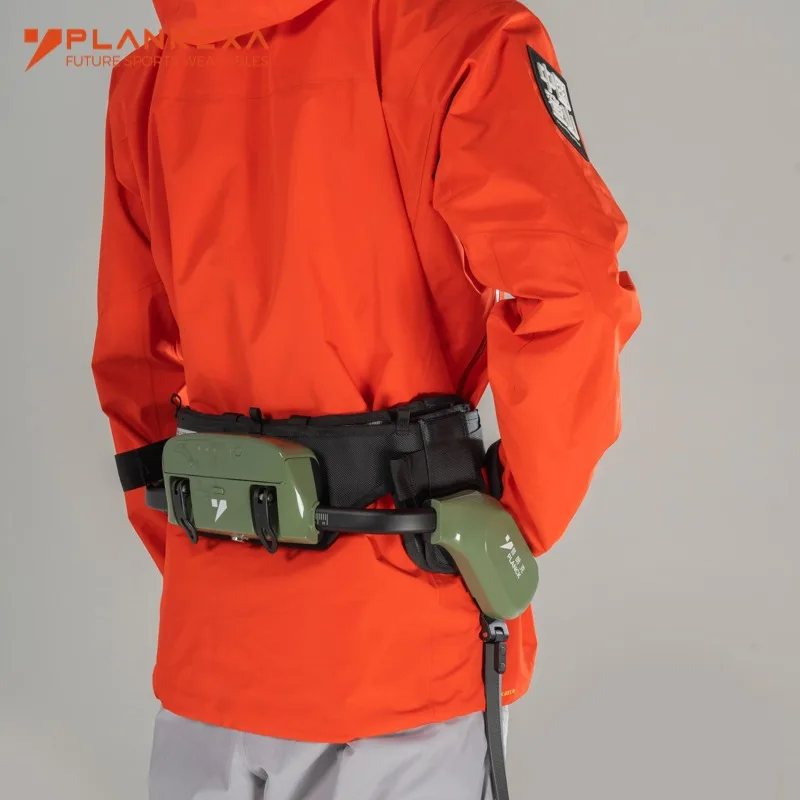
Arobot de mobilité pour l’alpinisme représente une plateforme autonome ou semi-autonome conçue spécifiquement pour les terrains en haute altitude, rocheux et enneigés. Les exosquelettes standard, en revanche, sont des dispositifs d’augmentation portables qui amplifient la force et l’endurance humaines, tandis que l’opérateur demeure le mécanisme de commande principal. La différence architecturale influence tout, de la flexibilité de déploiement à la complexité opérationnelle, rendant une comparaison rigoureuse indispensable avant tout achat.
Architecture technologique fondamentale et philosophie de conception
Systèmes robotisés de mobilité en montagne
Un robot de mobilité pour l’alpinisme utilise des systèmes mécaniques et pilotés par l’intelligence artificielle, indépendants les uns des autres, afin de naviguer de façon autonome ou sous surveillance à distance sur des terrains alpins dangereux. Ces plateformes comportent généralement des pattes à multiples articulations, des ensembles avancés de capteurs, une analyse en temps réel du terrain et une puissance de calcul distribuée permettant une planification dynamique des itinéraires. Cette technologie privilégie l’adaptation au terrain, la détection d’obstacles et la capacité de charge, indépendamment de l’état physique humain. Un fabricant fiable dans ce domaine conçoit ces systèmes pour fonctionner dans des plages extrêmes de température, sous des pressions atmosphériques variables et dans des conditions de surface imprévisibles, notamment roches meubles, glace et pentes raides.
La philosophie de conception du robot mobile d’alpinisme repose sur l’élimination de l’effort physique direct de l’opérateur humain, tout en conservant le contrôle et la conscience de la situation. Cette séparation entre l’opérateur et l’exécution offre des avantages distincts : l’appareil peut fonctionner dans des environnements toxiques ou appauvris en oxygène, franchir des terrains trop dangereux pour l’escalade humaine, et transporter du matériel sans être limité par la fatigue humaine. L’écosystème de fournisseurs de ces systèmes continue de s’étendre, les applications se diversifiant au-delà du soutien aux expéditions pour inclure les opérations de secours et la recherche scientifique.
Architecture standard d’exosquelette
Les exosquelettes standard fonctionnent comme des structures mécaniques portables qui renforcent la puissance musculaire humaine et réduisent la demande métabolique pendant le travail physique. Ces dispositifs répartissent la charge sur le squelette de l’utilisateur, diminuent la contrainte articulaire et amplifient la force des jambes pour grimper, transporter des charges et assurer un déplacement prolongé sur des terrains difficiles. L’opérateur humain reste l’intelligence principale, le système de navigation et le décideur, tandis que l’exosquelette fournit une multiplication mécanique de l’effort. La plupart des exosquelettes standard sont destinés à des applications industrielles, militaires ou logistiques générales, plutôt qu’à des contextes d’alpinisme spécialisés.
Un fabricant concevant des exosquelettes standard pour les environnements montagneux doit équilibrer le poids, la consommation d’énergie, l’amplitude de mouvement des articulations et la gestion thermique afin de maintenir les fonctions dans des conditions froides. Contrairement au robot spécialisé de mobilité en montagne, les exosquelettes standard comportent généralement des schémas de commande plus simples, moins de capteurs intégrés et des hypothèses de conception fondées sur des sols d’usines motorisées ou sur la logistique urbaine, plutôt que sur l’alpinisme. Le modèle fournisseur d’exosquelettes met l’accent sur la modularité et l’adaptabilité à travers plusieurs secteurs industriels, plutôt que sur une spécialisation dans un domaine précis.
Performance opérationnelle et adéquation au monde réel
Navigation sur terrain et capacité d’escalade
Le robot mobile d’alpinisme excelle dans l’évaluation autonome du terrain et l’évitement des obstacles dans des environnements où la coordination œil-main humaine devient insuffisante ou altérée par la fatigue. Ces dispositifs analysent les formations rocheuses, évaluent les motifs de crevasses, jugent la stabilité de la glace et sélectionnent des itinéraires en se fondant sur des retours capteurs en temps réel, sans instruction opérateur pour chaque micromanœuvre. Dans les scénarios d’escalade verticale, les systèmes de pattes répartis du robot mobile d’alpinisme peuvent maintenir un contact simultané avec plusieurs points rocheux, adaptant dynamiquement leur stratégie d’adhérence à mesure que les conditions évoluent. Cette capacité s’avère révolutionnaire dans les interventions de secours, où rapidité et précision déterminent des issues vitales ou mortelles.
Les exosquelettes standard améliorent les capacités d’escalade humaines, mais restent tributaires de la prise de décision, du jugement spatial et du courage physique de l’utilisateur. Ce dernier doit évaluer les prises, planifier les itinéraires et exécuter les mouvements tout en gérant les exigences psychologiques et neurologiques propres à l’escalade en haute altitude. Dans des conditions extrêmes où l’hypoxie, les lésions liées au froid ou le mal aigu des montagnes altèrent les fonctions cognitives, l’exosquelette ne peut pas compenser la dégradation des performances de l’opérateur. Toutefois, dans des contextes alpins modérés où des grimpeurs expérimentés évoluent sur un terrain prévisible, les exosquelettes préservent l’initiative humaine et exploitent l’expertise accumulée en escalade.
Capacité de charge utile et répartition de la charge
Un robot mobile d’alpinisme peut transporter des charges importantes — allant de deux cents à plus de cinq cents kilogrammes, selon sa conception — sans augmentation proportionnelle de la demande énergétique ni de la contrainte structurelle. Cette capacité permet le transport d’équipements scientifiques, la livraison de fournitures d’urgence et des opérations coordonnées impliquant plusieurs unités, où la répartition de la charge sur plusieurs plateformes robotiques dépasse ce que des équipes pilotées par un seul opérateur pourraient gérer. L’appareil répartit la charge via son châssis structurel directement vers le terrain, contournant entièrement les limites du squelette humain. Un fournisseur de qualité conçoit les systèmes de charge avec des dispositifs de sécurité empêchant toute instabilité ou risque de renversement induits par la charge, notamment sur des pentes raides.
Les exosquelettes standard amplifient les capacités humaines, mais ne suppriment pas les contraintes liées au port de charges. Un exosquelette typique permet à un opérateur unique de transporter efficacement de soixante à cent kilogrammes, contre trente à cinquante kilogrammes sans assistance. Toutefois, l’assistance fournie par l’exosquelette atteint une limite due aux contraintes cardiovasculaires humaines, aux cycles de fatigue musculaire et à la tolérance au stress articulaire. L’utilisation prolongée d’un exosquelette en haute altitude nécessite tout de même des périodes d’acclimatation, une nutrition adéquate et une augmentation progressive des charges. Un fabricant ciblant des contextes d’alpinisme doit concevoir des exosquelettes spécifiquement adaptés pour atténuer la déplétion d’oxygène liée à l’altitude, plutôt que d’appliquer des hypothèses générales issues de l’assistance motorisée industrielle.
Déploiement, maintenance et intégration opérationnelle
Déploiement sur le terrain et portabilité
Le déploiement d’un robot de mobilité pour l’alpinisme exige une préparation en amont, une reconnaissance du terrain et une formation spécifique des opérateurs à l’interface de commande unique de cette plateforme ainsi qu’aux procédures d’urgence. L’appareil doit être acheminé jusqu’à la zone d’opération, ce qui, dans les environnements alpins reculés, soulève des défis logistiques. Les conceptions modernes prêtes pour les expéditions intègrent un assemblage modulaire, permettant le transport par hélicoptère, l’assemblage au camp de base et le déploiement opérationnel dans des fenêtres de mission définies. L’avantage du robot de mobilité pour l’alpinisme réside dans sa mobilisation rapide une fois sur zone, ce qui permet des opérations continues jour et nuit sans nécessiter de rotation des opérateurs.
Les exosquelettes standard offrent un déploiement plus simple et plus rapide, car les opérateurs individuels peuvent les enfiler et les activer en quelques minutes plutôt qu’en plusieurs heures. Une équipe arrive avec des exosquelettes compactés et commence presque immédiatement ses opérations, ce qui rend les exosquelettes idéaux pour les équipes de secours à intervention rapide ou pour les unités militaires nécessitant une mobilité montagneuse rapide. Toutefois, les exosquelettes exigent du personnel formé, capable de fonctionner efficacement dans l’environnement opérationnel spécifique — une contrainte que le robot de mobilité en milieu montagneux atténue grâce à un fonctionnement autonome ou télépiloté. Le modèle d’approvisionnement des exosquelettes met l’accent sur un déploiement prêt sur le terrain, avec une configuration minimale, contrairement aux exigences plus complexes de l’écosystème du robot de mobilité en milieu montagneux.
Entretien, autonomie des batteries et coûts opérationnels
Le robot de mobilité pour l’alpinisme exige des protocoles d’entretien spécialisés, la disponibilité de pièces de rechange via les canaux officiels du fabricant et des techniciens qualifiés capables de diagnostiquer et de résoudre les pannes du système. La durée de vie de la batterie varie généralement entre quatre et huit heures, selon le terrain, la charge transportée et le rythme d’opération. Pour les missions prolongées, des plannings de remplacement des batteries, une infrastructure de recharge portable ou une gestion centralisée de l’alimentation sur le camp de base sont nécessaires. Un fabricant offrant un soutien fiable pour les robots de mobilité destinés à l’alpinisme doit assurer la continuité de ses chaînes d’approvisionnement en amont ainsi que la disponibilité de services techniques sur site dans des zones reculées, ou disposer d’une capacité de consultation à distance pour le dépannage sur le terrain. Les coûts opérationnels augmentent avec la complexité de l’équipement, le stockage de pièces spécialisées et les exigences en expertise.
Les exosquelettes standard présentent une complexité technique moindre et une charge d’entretien réduite par utilisateur individuel. Les systèmes de batteries fonctionnent huit à douze heures dans des conditions d’utilisation normales, et plusieurs unités permettent la rotation ainsi que des cycles de recharge pendant le déploiement sur le terrain. L’entretien consiste principalement en une inspection visuelle, une lubrification des articulations et une gestion des batteries — des tâches que du personnel formé, mais non spécialisé, peut effectuer. Cette simplicité diminue la charge de soutien par opérateur et rend les exosquelettes attrayants pour les organisations disposant d’une infrastructure technique limitée. Le modèle de fournisseur pour les exosquelettes met l’accent sur la durabilité et un soutien décentralisé, contrairement à l’expertise centralisée du fabricant exigée par le robot de mobilité en montagne.
Cadre stratégique de sélection
Type de mission et exigences opérationnelles
Les organisations doivent choisir un robot de mobilité pour l’alpinisme lorsque les missions exigent une navigation autonome sur terrain, une exposition zéro à l’escalade humaine, des opérations prolongées en haute altitude sans rotation d’opérateurs ou un accès à des environnements dangereux où la présence humaine est impossible. Les opérations de secours visant à localiser des alpinistes disparus dans des terrains complexes, les expéditions scientifiques nécessitant le transport d’équipements vers des lieux non cartographiés, ainsi que les opérations militaires dans des régions alpines contestées bénéficient des capacités autonomes et de l’autonomie opérationnelle sur plusieurs jours du robot de mobilité pour l’alpinisme. Ce robot excelle lorsque la vitesse, la précision et l’indépendance par rapport aux limites physiques humaines définissent le succès de la mission.
Les exosquelettes standard s’avèrent optimaux pour les opérations qui s’appuient sur une expertise existante en escalade, nécessitent une adaptation souple de l’itinéraire face à des changements imprévus du terrain, exigent un déploiement rapide dans des zones montagneuses proches ou se déroulent dans des limites modérées d’altitude et de conditions météorologiques. Les équipes de recherche et de sauvetage comptant des alpinistes expérimentés, les équipes de construction alpine et les unités militaires spécialisées dans la guerre de montagne tirent profit d’un soutien par exosquelette qui préserve la prise de décision humaine tout en réduisant la fatigue physique. Lorsque la culture organisationnelle met l’accent sur l’expertise et l’adaptabilité humaines, les exosquelettes s’intègrent mieux aux valeurs opérationnelles que la délégation des décisions à un système robotique de mobilité en milieu montagneux.
Budget, infrastructure et capacité technique
Le robot mobile d’alpinisme exige un investissement en capital important, des relations de soutien technique continu avec le fabricant, ainsi qu’une capacité organisationnelle en ingénierie des systèmes et en gestion des opérations à distance. Les organisations doivent prévoir un budget pour une formation spécialisée, un stock de pièces détachées, des calendriers de remplacement des batteries et des contrats de soutien d’urgence. La relation avec le fournisseur s’intègre profondément à la capacité opérationnelle, ce qui rend la stabilité du vendeur et son engagement à long terme des critères essentiels de sélection. Le coût total de possession couvre l’acquisition, la formation, la maintenance, le soutien logistique et le personnel dédié à la gestion du système robotique.
Les exosquelettes standard présentent des barrières financières plus faibles et une intégration organisationnelle plus simple. Les coûts d’acquisition par unité restent nettement inférieurs à ceux des systèmes de robots de mobilité pour l’alpinisme, et les organisations peuvent étendre progressivement leur déploiement, depuis des programmes pilotes jusqu’à de grandes équipes. Les besoins en assistance technique demeurent minimes, permettant à des équipes autonomes d’opérer sans engagement constant du fabricant. L’écosystème de fournisseurs d’exosquelettes met l’accent sur la montée en échelle et l’autonomie plutôt que sur une intégration complexe, ce qui rend les exosquelettes adaptés aux organisations disposant d’un budget limité et d’une infrastructure technique insuffisante pour gérer des systèmes autonomes sophistiqués.
FAQ
Un robot de mobilité pour l’alpinisme peut-il fonctionner dans des conditions météorologiques extrêmes susceptibles de compromettre les performances d’un exosquelette standard ?
Oui, un robot de mobilité pour l’alpinisme, conçu avec soin, conserve ses capacités opérationnelles dans des plages de températures extrêmes, sous des précipitations sévères et en cas de vents violents, grâce à des composants électroniques étanches, à une conception structurelle robuste et à des systèmes capteurs redondants. Les exosquelettes standards subissent une dégradation des performances de leurs batteries par grand froid, exposent l’opérateur à un risque d’hypothermie — car la production métabolique humaine diminue lorsqu’il porte le dispositif — et voient leurs articulations geler à cause de l’intrusion d’humidité. Les systèmes étanches et la gestion thermique active du robot de mobilité pour l’alpinisme préservent son fonctionnement durant des expéditions où les exosquelettes portés par l’humain deviennent un facteur de risque plutôt qu’un atout. Toutefois, les spécifications environnementales précises du fabricant déterminent les limites réelles de ses capacités, rendant une vérification approfondie indispensable avant tout déploiement dans des conditions extrêmes non testées.
Quelle charge de formation l’opérateur d’un robot de mobilité pour l’alpinisme doit-il assumer, comparé aux utilisateurs d’exosquelettes ?
Un opérateur de robot mobile d’alpinisme exige une formation complète portant sur l’architecture du système, les procédures de mise en sécurité d’urgence, l’interprétation de l’analyse du terrain, les commandes de pilotage à distance et la planification des missions spécifiques à la plateforme de ce fabricant. Les programmes de formation durent généralement plusieurs semaines ou plusieurs mois et supposent une compréhension technique des principes de la robotique. Les utilisateurs classiques d’exosquelettes doivent suivre un entraînement physique, un ajustement personnalisé de l’équipement, une adaptation de l’équilibre et un accompagnement technique en escalade — une formation centrée sur l’amélioration des performances humaines plutôt que sur les systèmes techniques. Pour les organisations de secours ou les unités militaires disposant déjà d’une expertise en alpinisme mais peu familiarisées avec la robotique, les exosquelettes permettent une disponibilité opérationnelle plus rapide. Pour les équipes dotées de compétences en ingénierie et envisageant un déploiement étendu de robots, l’investissement en formation lié au robot mobile d’alpinisme porte ses fruits grâce à des protocoles normalisés applicables à plusieurs systèmes.
Quelle technologie s’avère la plus rentable pour les programmes d’expédition sur plusieurs années ?
L’efficacité coût-dépense dépend fortement de la fréquence des missions, de la durée opérationnelle et de l’échelle organisationnelle. Les exosquelettes standard présentent une efficacité coût-dépense supérieure pour les organisations déployant vingt à quarante unités sur cent à deux cents opérations annuelles en montagne, car le coût d’investissement par unité reste faible et les cycles de remplacement dépassent cinq ans. Un robot de mobilité en montagne justifie son investissement lorsque les organisations mènent des expéditions intensives où un seul système remplace trois à cinq équipes humaines, fonctionne en continu pendant des campagnes de plusieurs mois ou réduit sensiblement les besoins globaux en personnel. Le modèle du fournisseur joue ici un rôle déterminant : les fabricants proposant des contrats de maintenance avantageux et une disponibilité prolongée des pièces réduisent substantiellement les coûts à long terme des robots de mobilité en montagne. Les organisations doivent modéliser les coûts totaux sur cinq ans, y compris la formation, la maintenance, le remplacement des batteries et l’allocation du personnel, avant de choisir l’une ou l’autre technologie.
Table des matières
- Architecture technologique fondamentale et philosophie de conception
- Performance opérationnelle et adéquation au monde réel
- Déploiement, maintenance et intégration opérationnelle
- Cadre stratégique de sélection
-
FAQ
- Un robot de mobilité pour l’alpinisme peut-il fonctionner dans des conditions météorologiques extrêmes susceptibles de compromettre les performances d’un exosquelette standard ?
- Quelle charge de formation l’opérateur d’un robot de mobilité pour l’alpinisme doit-il assumer, comparé aux utilisateurs d’exosquelettes ?
- Quelle technologie s’avère la plus rentable pour les programmes d’expédition sur plusieurs années ?