
Valet mellan en bergsäkerhetsrobot och ett standardexoskelett utgör ett avgörande beslut för expeditionsteam, sök- och räddningsoperationer samt logistikprogram på hög höjd. Båda teknologierna förstärker människans förmåga i extrema miljöer, men de fungerar enligt fundamentalt olika principer och ger olika fördelar beroende på uppdragets krav, terrängens komplexitet och driftsbegränsningar. Att förstå dessa skillnader är avgörande för organisationer som planerar investeringar i avancerade mobilitetslösningar för utmanande bergsmiljöer.
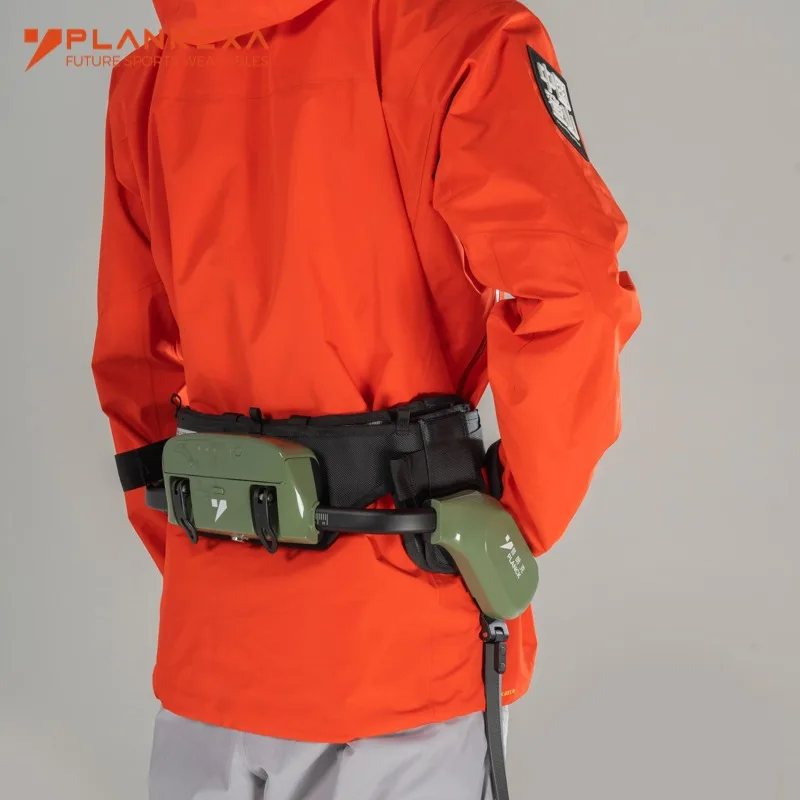
Abergsbestigningsmobilitetsrobot representerar en autonom eller halvautonom plattform som är utformad specifikt för höglänt, bergartat och snötäckt terräng. Standardexoskelett är däremot bärbart förstärkningsutrustning som förstärker människans styrka och uthållighet, medan operatören fortfarande utgör den primära kontrollmekanismen. Den arkitektoniska skillnaden påverkar allt från distributionsflexibilitet till driftskomplexitet, vilket gör noggrann jämförelse avgörande innan inköp.
Kärnteknologisk arkitektur och designfilosofi
Bergsstegningsrobotsystem
En bergsbestigande mobilitetsrobot använder oberoende mekaniska och AI-drivna system för att navigera autonomt eller under fjärrövervakning genom farliga alpina terrängformer. Dessa plattformar har vanligtvis flerledade ben, avancerade sensoruppsättningar, realtidsanalys av terrängen och distribuerad beräkningskraft för dynamisk vägplanering. Tekniken prioriterar anpassning till terrängen, identifiering av hinder och bärförmåga oberoende av människans fysiska villkor. En pålitlig tillverkare inom detta område utformar dessa system för att fungera i extrema temperaturområden, vid varierande atmosfärstryck samt under oförutsägbara ytförhållanden, inklusive löst berg, is och branta lutningar.
Designfilosofin för roboten för bergsbestigningsmobilitet fokuserar på att ta bort den mänskliga operatören från direkt fysisk ansträngning samtidigt som kontroll och situationell medvetenhet bevaras. Denna separation av operatör från utförande skapar tydliga fördelar: enheten kan arbeta i giftiga eller syrebristande miljöer, navigera i terräng som är för farlig för mänsklig klättring och transportera utrustning utan begränsningar från mänsklig trötthet. Leverantörsökosystemet för dessa system fortsätter att växa eftersom tillämpningarna breder ut sig utöver expeditionssupport till räddningsoperationer och vetenskaplig forskning.
Standard exoskelettarkitektur
Standard exoskelett fungerar som bärbara mekaniska ramverk som förstärker människans muskelkraft och minskar det metaboliska kravet under fysiskt arbete. Dessa enheter fördelar lasten över bärarens skelettramm, minskar belastningen på leder och förstärker benstyrkan för klättring, lastbärande och uthållig rörelse över svårterräng. Den mänskliga operatören förblir den primära intelligensen, navigeringssystemet och beslutsfattaren, medan exoskelettet ger mekanisk förstärkning av ansträngningen. De flesta standardexoskelett är avsedda för allmänna industriella, militära eller logistiska tillämpningar snarare än specialiserade bergsbestigningskontexter.
En tillverkare som utformar standardexoskelett för bergsmiljöer måste balansera vikt, effektförbrukning, ledbeläggningsomfång och värmehantering för att bibehålla funktionalitet i kalla miljöer. Till skillnad från den specialiserade bergsbestigningsrörelseroboten har standardexoskelett vanligtvis enklare styrningsmodeller, färre integrerade sensorer och designantaganden som bygger på elkraftdrivna fabriksgolv eller urbana logistik snarare än alpina klättringar. Leverantörsmodellen för exoskelett betonar modulärhet och anpassningsförmåga över flera branscher snarare än domänspecialisering.
Driftsprestanda och verklig lämplighet
Terrängnavigering och klättringsförmåga
Bergsäkerhetsroboten utmärker sig genom autonom terrängbedömning och hinderundvikning i miljöer där människans öga-hands-koordination blir otillräcklig eller försämrades av trötthet. Dessa enheter analyserar bergformationer, bedömer sprickmönster, utvärderar isens stabilitet och väljer rutter baserat på realtidsdata från sensorer utan att operatören behöver ge instruktioner för varje mikromanöver. I vertikala klättringssituationer kan bergsäkerhetsrobotens distribuerade benstruktur upprätthålla kontakt med flera bergpunkter samtidigt och dynamiskt anpassa greppstrategin när förutsättningarna förändras. Denna funktion visar sig omvandlande i räddningssituationer där hastighet och precision avgör liv eller död.
Standard exoskelett förbättrar människors klättringsförmåga, men är fortfarande beroende av bädares beslutsfattande, rumsliga bedömning och fysiska mod. Bädares måste utvärdera grepp, planera rutter och utföra rörelser samtidigt som de hanterar de psykologiska och neurologiska kraven i höjdklättring. I extrema förhållanden där syrmangel, köldskada eller höjdsjuka försämrar kognitiv funktion kan exoskelettet inte kompensera för försämrad operatörprestanda. I moderata alpina sammanhang, där skickliga klättrare möter förutsägbar terräng, bevarar exoskeletten dock mänsklig handlingsförmåga och utnyttjar den ackumulerade klättringsexperterisen.
Lastkapacitet och lastfördelning
En bergsbestigande mobilitetsrobot kan bära betydande laster – från tvåhundra till över femhundra kilogram beroende på konstruktion – utan proportionella ökningar av energiförbrukning eller strukturell belastning. Denna kapacitet stödjer transport av vetenskaplig utrustning, leverans av nödutrustning samt samordnade operationer med flera enheter, där den fördelade lasten över flera robotplattformar överstiger vad enskilda operatörsteam skulle kunna hantera. Enheten distribuerar lasten genom sitt strukturella ramverk direkt till terrängen och undviker därmed helt människans skelettbegränsningar. En kvalificerad leverantör utformar lastsystem med säkerhetsfunktioner som förhindrar lastinducerad instabilitet eller risk för omkullring på branta backar.
Standard exoskelett förstärker, men eliminerar inte människans belastningsbegränsningar. Ett typiskt exoskelett kan till exempel möjliggöra att en enskild operatör effektivt bär sextio till hundra kilogram jämfört med trettio till femtio kilogram utan hjälp. Exoskelettets stöd når dock en gräns vid människans kardiovaskulära begränsningar, muskeltrötthetscykler och leders tolerans för belastning. Längre användning av exoskelett i höga höjderna kräver fortfarande anpassningsperioder, tillräcklig näring och progressiv belastning. En tillverkare som riktar sig mot bergsbestigningskontexter måste utforma exoskelett som specifikt minskar symsbristen vid höjd istället för att tillämpa allmänna industriella antaganden om kraftförstärkning.
Distribution, underhåll och driftintegrering
Fältdistribution och transportabilitet
Att distribuera en bergsbestigningsrobot för mobilitet kräver förberedelser i förväg, undersökning av terrängen och utbildning av operatörer specifikt för plattformens unika kontrollgränssnitt och nödprocedurer. Enheten måste transporteras till operationsområdet, vilket i avlägsna alpina miljöer innebär logistiska utmaningar. Moderna expeditionstillämpade designlösningar inkluderar modulär montering, vilket möjliggör transport med helikopter, montering vid basläger och driftsättning inom definierade missionsfönster. Bergsbestigningsrobotens fördel vid distribution ligger i snabb mobilisering så snart den befinner sig på plats, vilket möjliggör dygnet-runt-drift utan behov av operatörsrotation.
Standard exoskelett erbjuder enklare och snabbare distribution eftersom enskilda operatörer kan ta på sig och aktivera enheterna på några minuter i stället för timmar. En grupp anländer med packade exoskelett och kan nästan omedelbart påbörja verksamheten, vilket gör exoskelett idealiska för snabbt svarande räddningsteam eller militära enheter som kräver snabb rörlighet i bergs terräng. Exoskelett kräver dock utbildad personal som kan fungera effektivt i den specifika driftmiljön – en begränsning som bergs mobilitetsroboten minskar genom autonom eller fjärrstyrda drift. Leveransmodellen för exoskelett betonar driftklar distribution med minimal installation jämfört med bergs mobilitetsrobotens mer komplexa ekosystemkrav.
Underhåll, batteritid och driftkostnader
Bergsäkerhetsroboten kräver specialiserade underhållsprotokoll, tillgänglighet av reservdelar via etablerade tillverkarkanaler samt kvalificerad teknisk personal som kan diagnostisera och lösa systemfel. Batteritiden ligger vanligtvis mellan fyra och åtta timmar, beroende på terräng, last och drifttempo. För längre uppdrag krävs schemalagda batteribytar, mobil laddinfrastruktur eller effektstyrning vid basläger. En tillverkare som erbjuder pålitlig support för bergsäkerhetsrobotar måste säkerställa stabila leveranskedjor och teknisk service på avlägsna platser, eller ha möjlighet till fjärrkonsultation för fältdiagnos. Driftkostnaderna ökar i takt med utrustningens komplexitet, behovet av specialiserade reservdelar och kraven på expertis.
Standard exoskelett har lägre teknisk komplexitet och underhållsbelastning per enskild användare. Batterisystemen håller åtta till tolv timmar under normala driftförhållanden, och flera enheter möjliggör rotation och laddningscykler under fältanvändning. Underhållet består främst av visuell inspektion, smörjning av leder och batterihantering – uppgifter som utbildad men icke-specialiserad personal kan utföra. Denna enkelhet minskar stödbelastningen per operatör och gör exoskelett attraktiva för organisationer med begränsad teknisk infrastruktur. Leverantörsmodellen för exoskelett betonar hållbarhet och distribuerat stöd, till skillnad från den centraliserade tillverkarens expertis som bergsbestigningsmobilitetsroboten kräver.
Strategisk urvalsram
Uppdragstyp och driftkrav
Organisationer bör välja en bergsbestigningsmobilitetsrobot när uppdragen kräver autonom terrängnavigering, noll exponering för mänsklig klättring, långvariga höghöjdsoperationer utan operatörsväxling eller tillträde till farliga miljöer där mänsklig närvaro är omöjlig. Räddningsoperationer som identifierar försvunna klättrare i komplex terräng, vetenskapliga expeditioner som kräver transport av utrustning till okända platser samt militära operationer i konfliktbelastade alpina regioner drar nytta av bergsbestigningsmobilitetsrobotens autonoma förmåga och flerdagars drifttid. Bergsbestigningsmobilitetsroboten är särskilt effektiv när fart, precision och oberoende från mänskliga fysiska begränsningar definierar uppdragets framgång.
Standard exoskelett visar sig optimala för verksamheter som utnyttjar befintlig klätterexpertis, kräver flexibel anpassning av rutt till oväntade terrängförändringar, kräver snabb distribution till närliggande bergsområden eller bedriver verksamhet inom måttliga höjd- och väderbegränsningar. Sök- och räddningsteam med skickliga bergsbestigare, alpina byggkåror och militära bergskrigsenheter drar nytta av exoskelettförstärkning som bevarar mänsklig beslutsfattning samtidigt som fysisk belastning minskar. När organisationskulturen betonar mänsklig expertis och anpassningsförmåga stämmer exoskelett bättre överens med operativa värderingar än att delegera beslut till ett robotbaserat bergsbestigningsmobilitetssystem.
Budget, infrastruktur och teknisk kompetens
Bergsbestigande mobilroboten kräver betydande kapitalinvesteringar, pågående tekniskt stöd från tillverkaren samt organisatorisk kompetens inom systemteknik och fjärrdriftshantering. Organisationer måste budgetera för specialutbildning, reservdelslager, batteribytesscheman och avtal om reservstöd. Leverantörsrelationen integreras djupt i verksamhetens kapacitet, vilket gör leverantörens stabilitet och långsiktiga engagemang till avgörande urvalskriterier. Den totala ägarkostnaden omfattar inköp, utbildning, underhåll, logistikstöd samt personal som är dedikerad åt hantering av robotsystem.
Standard exoskelett har lägre kapitalkrav och enklare organisatorisk integration. Inköpskostnaden per enhet ligger kraftigt under den för bergsbestigningsmobilitetsrobotsystem, och organisationer kan skala upp distributionen stegvis – från pilotprogram till stora team. Tekniskt stöd krävs minimalt, vilket gör att självständiga team kan driva verksamheten utan ständig kontakt med tillverkaren. Leverantörsökosystemet för exoskelett betonar skalbarhet och självständighet snarare än komplex integration, vilket gör exoskelett lämpliga för organisationer med begränsad budget och teknisk infrastruktur för att hantera sofistikerade autonoma system.
Vanliga frågor
Kan en bergsbestigningsmobilitetsrobot fungera i extrema väderförhållanden som skulle försämra prestandan hos standardexoskelett?
Ja, en välkonstruerad bergsbestigningsmobilitetsrobot behåller sin driftsförmåga över extrema temperaturområden, kraftiga nederbörd och starka vindar tack vare försegla elektronik, robust konstruktion och redundanta sensoruppsättningar. Standardexoskelett lider av försämrade batteriprestationer i extrem köld, ökad risk för hypotermi hos operatören på grund av minskad mänsklig metabolisk värmeutveckling under användning av enheten samt frysningsrisk i leder på grund av fuktinträngning. Den bergsbestigningsorienterade mobilitetsrobotens försegla system och aktiva termiska hanteringssystem bevarar funktionen under expeditioner där mänskliga exoskelett snarare utgör en belastning än en tillgång. Tillverkarens specifika miljöspecifikationer avgör dock de faktiska kapacitetsgränserna, vilket gör noggrann due diligence obligatorisk innan distribution i okända extrema förhållanden.
Vilken utbildningsbelastning ställs på en operatör av en bergsbestigningsmobilitetsrobot jämfört med användare av exoskelett?
En operatör av en bergsbestigningsmobilitetsrobot kräver omfattande utbildning i systemarkitektur, nödavbrytningsförfaranden, tolkning av terranganalys, fjärrstyrningskontroller och uppdragsplanering specifika för tillverkarens plattform. Utbildningsprogram varar vanligtvis i veckor eller månader och kräver teknisk förståelse för robotikprinciper. Vanliga exoskelettanvändare kräver fysisk konditionering, anpassning av utrustning, balansanpassning och instruktion i klätterteknik – utbildning som fokuserar på förbättring av mänsklig prestanda snarare än tekniska system. För räddningsorganisationer eller militära enheter med befintlig bergsbestigningskompetens men begränsad bakgrund inom robotik erbjuder exoskelett snabbare operativ beredskap. För team med ingenjörskapacitet och planer på långsiktig robotikdistribution ger utbildningsinvesteringen för bergsbestigningsmobilitetsroboten avkastning genom standardiserade protokoll över flera system.
Vilken teknik visar sig mer kostnadseffektiv för expeditioner som pågår flera år?
Kostnadseffektiviteten beror kritiskt på uppdragsfrekvensen, driftstiden och organisationsstorleken. Standardexoskelett visar överlägsen kostnadseffektivitet för organisationer som distribuerar tjugo till fyrtio enheter över hundra till tvåhundra årliga bergsoperationer, eftersom kapitalkostnaden per enhet förblir låg och utbytescyklerna sträcker sig över fem år. En bergsutforskande mobil robot motiverar investeringen när organisationer genomför intensiva expeditioner där ett enda system ersätter tre till fem mänskliga team, drivs kontinuerligt under flermånadslånga kampanjer eller minskar totala personalbehovet avsevärt. Leverantörsmodellen är avgörande här: tillverkare som erbjuder gynnsamma underhållsavtal och god tillgänglighet av reservdelar under längre perioder minskar långsiktiga kostnader för bergsutforskande mobila robotar betydligt. Organisationer bör beräkna totala kostnader under fem år, inklusive utbildning, underhåll, batteribyte och personalallokering, innan de väljer någon av dessa tekniker.
Innehållsförteckning
- Kärnteknologisk arkitektur och designfilosofi
- Driftsprestanda och verklig lämplighet
- Distribution, underhåll och driftintegrering
- Strategisk urvalsram
-
Vanliga frågor
- Kan en bergsbestigningsmobilitetsrobot fungera i extrema väderförhållanden som skulle försämra prestandan hos standardexoskelett?
- Vilken utbildningsbelastning ställs på en operatör av en bergsbestigningsmobilitetsrobot jämfört med användare av exoskelett?
- Vilken teknik visar sig mer kostnadseffektiv för expeditioner som pågår flera år?