
登山用モビリティロボットと標準型エクソスケルトンのどちらを選ぶかは、調査隊、捜索・救助活動、高地物流プロジェクトにとって極めて重要な判断となります。両技術とも過酷な環境下での人間の能力を高めますが、基本的な動作原理や、ミッション要件、地形の複雑さ、運用上の制約に応じて得られるメリットは根本的に異なります。こうした違いを正しく理解することは、厳しい山岳環境向けに先進的モビリティソリューションへの投資を検討する組織にとって不可欠です。
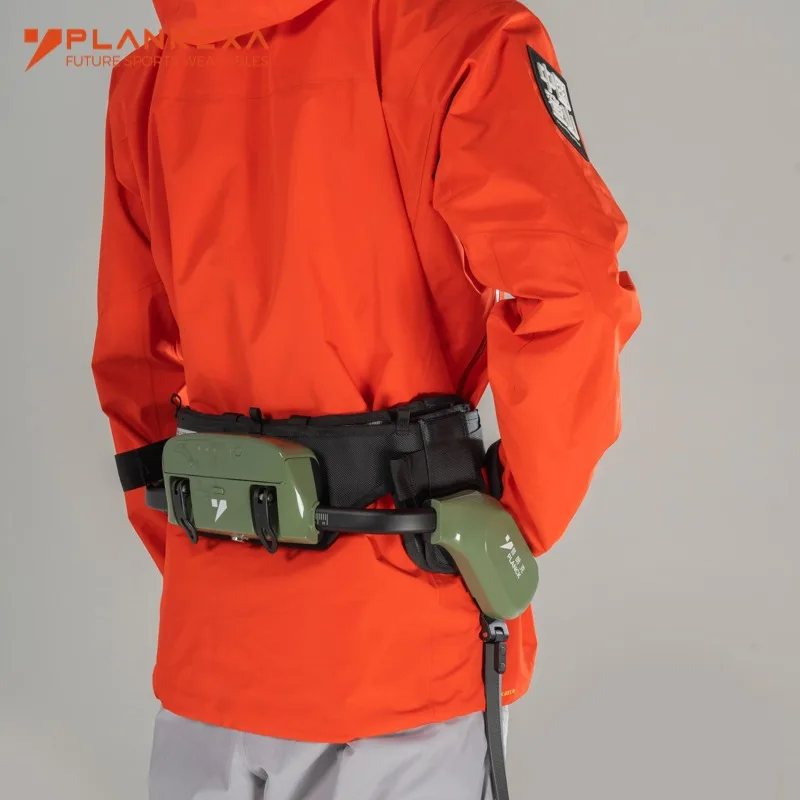
A登山用モビリティロボット 高所・岩場・雪上などの過酷な地形を専門に設計された自律または半自律型プラットフォームを表します。これに対し、標準的なエクソスケルトンは、着用者が主体的に操作・制御を行う中で、人の筋力や持久力を補助・増幅する可穿戴型のアシスト装置です。こうしたアーキテクチャ上の違いは、展開の柔軟性から運用の複雑さに至るまで、あらゆる側面に影響を与えます。そのため、調達に先立ち、慎重な比較検討が不可欠です。
基盤技術アーキテクチャと設計思想
登山用モビリティロボットシステム
登山用モビリティロボットは、独立した機械式およびAI駆動のシステムを活用し、険しいアルプス地域の地形を自律的に、あるいは遠隔監視下で走行します。こうしたプラットフォームは通常、多関節式の脚部構造、高度なセンサーアレイ、リアルタイム地形解析機能、および動的経路計画のための分散型コンピューティング能力を備えています。本技術は、人間の身体的状態に依存しない、地形への適応性、障害物の認識能力、および荷重耐性を最優先事項としています。この分野における信頼性の高いメーカーは、極端な温度範囲、気圧の変動、さらには緩い岩場、氷面、急勾配など、予測困難な地表面条件下でも確実に機能するよう、これらのシステムを設計しています。
登山用モビリティロボットの設計思想は、人間のオペレーターが直接的な身体的負荷を負うことなく、操縦性と周囲の状況把握能力を維持することに重点を置いています。このようにオペレーターと実行機能を分離することで、以下のような明確な利点が得られます:本装置は有毒ガスや酸素濃度が極端に低い環境でも運用可能であり、人間が登攀できないほど危険な地形を走破でき、また人間の疲労という制約を受けずに装備を輸送できます。こうしたシステムのサプライヤー・エコシステムは、従来の探検支援用途からさらに広がりを見せ、救助活動や科学調査など多様な応用分野へと拡大しつつあります。
標準型エクソスケルトン構成
標準的なエクソスケルトンは、着用可能な機械式フレームワークとして機能し、人の筋力に補助を与え、肉体労働時の代謝負荷を軽減します。これらの装置は、装着者の骨格に荷重を分散させ、関節へのストレスを低減するとともに、登攀、荷物運搬、険しい地形での持続的な移動における脚力の増幅を実現します。人間の操作者が引き続き主要な知能・ナビゲーション機能・意思決定者であり、エクソスケルトンは単に力を機械的に増幅する役割を果たします。ほとんどの標準型エクソスケルトンは、登山という特殊な用途ではなく、産業・軍事・物流など汎用的な分野で使用されます。
山岳環境向けの標準型エクソスケルトンを設計するメーカーは、寒冷環境下での機能維持のために、重量、消費電力、関節の可動範囲、熱管理のバランスを取る必要があります。専用の登山用モビリティロボットとは異なり、標準型エクソスケルトンは通常、より単純な制御方式、少ない統合センサー数、そしてアルパインクライミングではなく、動力付き工場フロアや都市部の物流を前提とした設計思想を特徴としています。エクソスケルトンのサプライヤーモデルは、特定分野への特化よりも、複数産業にわたるモジュール性と適応性を重視しています。
運用性能および実環境における適合性
地形走破性および登攀能力
登山用モビリティロボットは、人間の目と手の協調動作が不十分になるか、疲労によってその能力が低下するような環境において、自律的な地形評価および障害物回避に優れています。これらの装置は、岩の形状を分析し、クレバスのパターンを評価し、氷の安定性を判断し、リアルタイムのセンサーフィードバックに基づいて、操作者による細かい操作指示を必要とせずにルートを選定します。垂直登攀の場面では、登山用モビリティロボットの分散型脚部システムが、複数の岩点と同時に接触を保ちながら、状況の変化に応じてグリップ戦略を動的に調整します。この機能は、スピードと正確さが生死を分ける救助活動において、画期的な成果をもたらします。
標準的なエクソスケルトンは人間の登攀能力を高めますが、依然として着用者の意思決定、空間的判断力、および身体的勇気への依存が続いています。着用者は、掴み所を評価し、ルートを計画し、高所での登攀に伴う心理的・神経学的な負荷を管理しながら動作を実行する必要があります。低酸素状態、凍傷、高山病などの極限環境下では、認知機能が損なわれるため、エクソスケルトンは操作者の能力低下を補うことができません。ただし、熟練したクライマーが予測可能な地形に直面する中程度のアルパイン環境では、エクソスケルトンは人間の主体性を維持し、蓄積された登攀技術を活用できます。
積載能力と荷重分布
登山用モビリティロボットは、設計によって異なりますが、200キログラムから500キログラム以上もの荷重を運搬できます。その際、エネルギー消費量や構造的負荷が比例して増加することはありません。この能力により、科学機器の輸送、緊急物資の配送、および複数台のロボットによる協調作業が可能になります。後者の場合、複数のロボットに分散された荷重は、単一のオペレーターで構成されるチームが対応できる限界を上回ります。本装置は、荷重を構造フレームを通じて直接地面に伝達するため、人間の骨格に起因する制約を完全に回避します。信頼性の高いサプライヤーは、急勾配での荷重による不安定化や転倒リスクを防止するため、フェイルセーフ機能を備えた荷重システムを設計しています。
標準的なエクソスケルトンは、人間の荷重負担制約を増幅するが、完全に解消するものではない。典型的なエクソスケルトンを装着すれば、作業員1人が60~100kgの荷物を効果的に運搬できるが、無装着時の30~50kgと比べて大幅に向上するにすぎない。しかし、エクソスケルトンによる補助力は、人間の心肺機能の限界、筋疲労の周期、関節へのストレス耐性といった生理的制約に達すると頭打ちになる。高所での長時間使用においても、依然として順応期間の確保、十分な栄養摂取、および段階的な負荷増加が不可欠である。登山用途を想定するメーカーは、単に産業用のパワーアシスト方式を流用するのではなく、標高に起因する酸素濃度低下を特化して緩和するよう、エクソスケルトンを設計しなければならない。
展開・保守・運用統合
現場展開と携帯性
登山用モビリティロボットの展開には、事前の準備、地形の偵察、およびそのプラットフォーム特有の操作インターフェースや緊急時対応手順に特化したオペレーター訓練が必要です。本機器は作業エリアまで輸送する必要がありますが、離島や高山地帯などの過疎地域では、物流面で課題が生じます。近年の遠征対応設計ではモジュール式組立を採用しており、ヘリコプターによる輸送、ベースキャンプでの組立、そして定められたミッション時間枠内での運用展開が可能になっています。登山用モビリティロボットの展開における強みは、現地到着後の迅速な機動性にあり、オペレーターの交代を必要とせず、24時間連続運用が可能です。
標準型エクソスケルトンは、個々のオペレーターが数分(数時間ではなく)で装着・起動できるため、展開がシンプルかつ迅速です。チームは梱包されたエクソスケルトンを携えて現場に到着し、ほぼ即座に作業を開始できます。この特性により、迅速な対応が求められる救助隊や、山岳地帯での機動性を重視する軍事部隊にとって、エクソスケルトンは理想的な選択肢となります。ただし、エクソスケルトンは、特定の運用環境で効果的に機能できる訓練を受けた要員を必要とします。これに対し、登山用モビリティロボットは自律走行または遠隔操縦による運用が可能であるため、こうした制約を大幅に緩和します。エクソスケルトンのサプライヤーモデルは、現場ですぐに使用可能で、最小限のセットアップで済むことを重視していますが、登山用モビリティロボットはより複雑なエコシステムを前提としています。
保守・バッテリー寿命・運用コスト
登山用モビリティロボットには、専門的な保守手順、メーカーが確立した流通チャネルを通じた交換部品の供給、およびシステム障害の診断・対応が可能な熟練技術者が不可欠です。バッテリーの持続時間は、地形・積載荷重・運用ペースによって異なり、通常は4~8時間です。長時間運用では、バッテリー交換のスケジュール管理、携帯型充電インフラ、あるいはベースキャンプにおける電力管理が必要となります。信頼性の高い登山用モビリティロボットを提供するメーカーは、サプライチェーンの安定確保に加え、離島や山岳地帯など遠隔地での技術サービス体制、あるいは現場からのトラブルシューティングを可能にする遠隔相談機能を備えていなければなりません。運用コストは、機器の複雑さ、専用部品の在庫管理、および高度な専門知識の要請に比例して増加します。
標準型エクソスケルトンは、個々の着用者ごとの技術的複雑さおよび保守負荷が比較的低くなっています。バッテリーは通常の運用条件下で8~12時間動作し、複数台を用意することで現場での交代運用や充電サイクルが可能になります。保守作業は主に目視点検、関節部の潤滑、バッテリー管理であり、特別な専門知識を有しないが十分な訓練を受けたスタッフでも実施できます。こうした簡便性により、オペレーター1人あたりの支援負荷が軽減され、技術インフラが限られた組織にとっても導入しやすい機器となっています。エクソスケルトンのサプライヤー体制は、持続可能性と分散型サポートを重視する一方で、登山用モビリティロボットにはメーカーによる集中型の専門技術支援が必要です。
戦略的選定フレームワーク
任務の種類と運用要件
組織は、ミッションにおいて自律的な地形走行、人間の登攀による被曝ゼロ、オペレーターの交代を必要としない長時間の高地運用、あるいは人間が立ち入ることのできない危険環境へのアクセスが求められる場合に、登山用モビリティロボットを選定すべきです。複雑な地形で行方不明の登山者を捜索する救助活動、未踏の地点へ機材を輸送する必要がある科学調査、および紛争中のアルパイン地域における軍事作戦などでは、登山用モビリティロボットの自律性と数日間にわたる運用持続力が有効です。このロボットは、スピード、精度、そして人間の身体的制約からの独立性がミッション成功の鍵となる状況で特に優れた性能を発揮します。
既存のクライマーの専門知識を活かす運用、予期せぬ地形変化への柔軟なルート適応、近隣の山岳地帯への迅速な展開、あるいは中程度の標高・気象条件での運用に最適なのは、標準型エクソスケルトンです。熟練した登山家を擁する捜索救助チーム、アルパイン建設作業員、軍の山岳戦部隊は、人的判断力を維持しつつ肉体的負荷を軽減するエクソスケルトンの支援から恩恵を受けます。組織文化が人的専門性と適応力を重視する場合、マウンテニアリング用モビリティロボットシステムに意思決定を委ねるよりも、エクソスケルトンの方が運用価値観に合致します。
予算、インフラ、技術的実行能力
登山用モビリティロボットの導入には、多額の初期投資に加え、メーカーとの継続的な技術支援契約、およびシステムエンジニアリング・遠隔運用管理を担う組織的実行力が不可欠です。専門的な操作訓練、予備部品の在庫確保、バッテリー交換スケジュールの策定、緊急対応を含むサポート契約など、関連費用をあらかじめ予算化する必要があります。サプライヤーとの関係は、組織の運用能力そのものと深く結びつくため、ベンダーの経営安定性や長期的なパートナーシップ姿勢が、選定における極めて重要な基準となります。総所有コスト(TCO)には、調達費、訓練費、保守費、物流支援費、およびロボットシステムの運用・管理を専任で担当する人件費が含まれます。
標準的なエクソスケルトンは、初期投資が比較的少なく、組織への導入も容易です。単体の調達コストは、登山用モビリティロボットシステムに比べて大幅に低く抑えられており、組織はパイロットプログラムから始めて段階的に大規模なチームへと展開できます。技術サポートの要請も最小限で済み、自立したチームがメーカーの常時関与なしに運用可能です。エクソスケルトンのサプライヤー・エコシステムは、複雑なシステム連携よりも、拡張性と自立性を重視しており、予算や技術インフラが限られた組織にとって、高度な自律システムを管理する上で現実的な選択肢となります。
よくある質問
登山用モビリティロボットは、標準的なエクソスケルトンの性能を損なうような極端な気象条件下でも動作可能ですか?
はい、優れた設計の登山用モビリティロボットは、密閉された電子機器、頑健な構造設計、冗長なセンサーアレイを採用することで、極端な気温、激しい降水、強風といった過酷な環境下でも運用能力を維持します。一方、標準的なエクソスケルトンでは、極寒によるバッテリー性能の低下、装着時に人間の代謝熱産生が減少することに起因する作業員の低体温症リスク、および水分侵入による関節部の凍結といった課題があります。登山用モビリティロボットは密閉構造と能動的熱管理機能を備えており、人間が装着するエクソスケルトンがむしろ負担となり得るような遠征においても、確実な機能を発揮します。ただし、実際の耐環境性能はメーカーが定める具体的な仕様に依存するため、未検証の過酷条件下での導入にあたっては、十分な技術的検討が不可欠です。
登山用モビリティロボットのオペレーターが負う訓練負荷は、エクソスケルトン使用者と比べてどの程度ですか?
登山用モビリティロボットのオペレーターには、システムアーキテクチャ、緊急時オーバーライド手順、地形解析の解釈、遠隔操縦操作、および当該メーカー製プラットフォームに特化したミッション計画に関する包括的な訓練が求められます。訓練プログラムは通常数週間から数か月にわたり、ロボティクスの基本原理に関する技術的理解を要します。一方、標準的なエクソスケルトンの使用者には、身体調整、装着フィッティング、バランス適応、および登攀技術の指導が中心となり、これは人間のパフォーマンス向上に焦点を当てた訓練であり、技術的システムの習熟とは異なります。既に登山の専門知識を持つがロボティクス経験が乏しい救難組織や軍部隊にとっては、エクソスケルトンの方が運用開始までの期間が短く、迅速な戦力化が可能です。一方、工学的知見を有し、長期にわたるロボティクス活用を予定しているチームにとっては、登山用モビリティロボットへの訓練投資が、複数のシステムにわたる標準化された運用プロトコルという形で、将来的に大きな効果をもたらします。
複数年にわたる探検プログラムにおいて、どの技術がよりコスト効率が良いでしょうか?
コストパフォーマンスは、ミッションの頻度、運用期間、および組織規模に大きく依存します。標準的なエクソスケルトンは、年間100~200件の山岳作業に20~40台を導入する組織において、単体あたりの初期投資が抑えられ、交換サイクルが5年以上と長いことから、優れたコスト効率を示します。一方、マウンテンモビリティロボットの導入は、以下のような状況で投資対効果が高まります:1台のシステムで3~5チームの人手を代替できる集中的な遠征を実施する場合、数か月にわたる長期キャンペーンで連続運用する場合、あるいは人員総数を大幅に削減できる場合です。また、サプライヤーのビジネスモデルも極めて重要です。長期にわたり有利な保守契約や部品供給体制を提供するメーカーを選定することで、マウンテンモビリティロボットの長期運用コストを大幅に低減できます。組織は、技術選定に先立ち、訓練費用、保守費、バッテリー交換費、人員配置コストなどを含む5年間のトータルコストを精査すべきです。