
Il-għażla bejn robot għall-mobilità tal-muntanji u eżoskeltro standard tirrappreżenta deċiżjoni kritika għal timijiet ta’ eżpedizzjoni, operazzjonijiet ta’ tfittix u ħelsien, u proġetti ta’ loġistika f’altitudni għolja. It-tnejn it-teknoloġiji jimmexxu l-kapaċità tal-bniedem f’ambjenti estremi, għalkemm jaġixxu bbażati fuq prinċipji fundamentalment differenti u jipprovdunu benefiċċji distinti skont il-biżijiet tal-missjoni, il-kumplessità tat-terren u l-limitazzjonijiet operattivi. Il-fhim ta’ dawn id-differenzi huwa essenzjali għal organizzazzjonijiet li jippjanaw investimenti fis-soluzzjonijiet avvanzati tal-mobilità għal ambjenti tal-muntanji sfidanti.
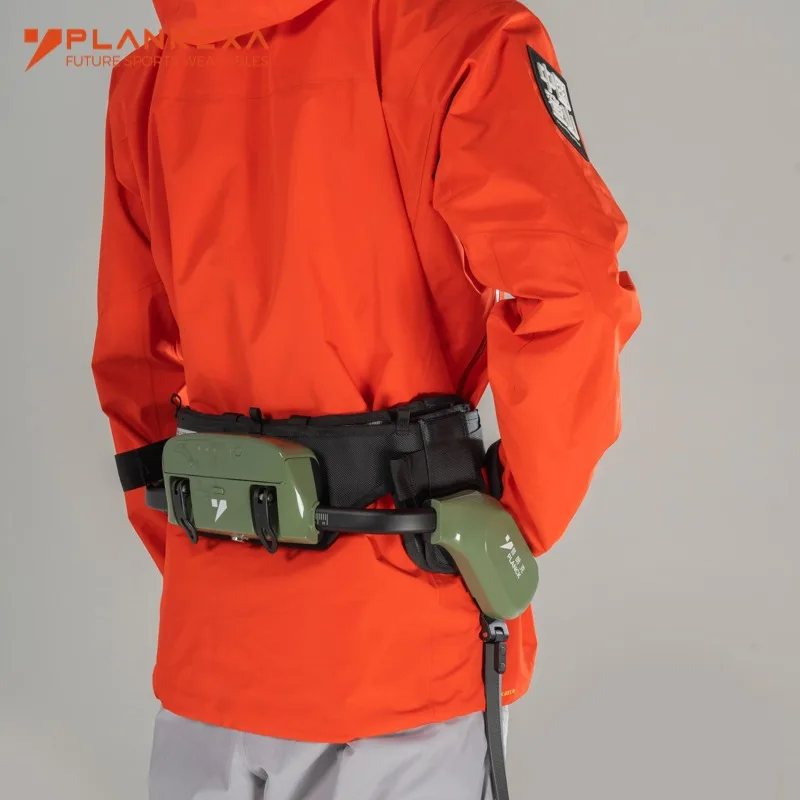
Arobot ta' mobilità għall-muntanji irrappreżenta pjan ta’ awtonomija jew semiawtonomija iddisinjat speċifikament għal terren b’altitudni għolja, rokkju u miksub bil-barran. Il-bażi tal-eżoskeltro standard, bil-kuntrarju, huma apparati li jistgħu jinkisbu li jimmexxu l-qawwa u t-tul tal-bidla tal-bniedem filwaqt li l-bil-bidla jibqa’ l-mekkanizzmu ewlieni tal-kontroll. Id-differenza arkitettonika tiffurma kollox, mis-soltu tal-implimentazzjoni sal-kumplessità tal-oġrzazzjoni, li jagħmel il-paragun attent essenzjali qabel il-prokurazzjoni.
Arkitettura u Filosofija tad-Disinn tat-Teknoloġija Bażi
Sistemi tar-Robot għall-Mobilità fil-Muntanji
Robot għall-mobilità tal-muntanji jitużaw sistemi mekkaniku u bbażati fuq l-AI indipendenti biex jinavigaw autonomament jew taħt superviżjoni ċentrali fit-terren alpin perikoluż. Dawn il-piattaformi tipikament jinkludu ħaġar b’aktar minn artikulazzjoni, array ta’ sensuri avvanzati, analiżi reali tat-terren u kwantità ta’ kumputazzjoni distribwita għall-pjanur dinamiku tat-trajettorja. It-teknoloġija tiffranka l-adażzjoni tat-terren, ir-rikostruzzjoni tal-ożbataċi u l-kapaċità li jżidu ħsara mingħajr il-biżżejjed tal-kundizzjoni fiżika tal-bniedem. Produttur relijuż f’dan iż-żona jiddisinja dawn is-sistemi biex ifunzjonaw f’medda estrema tat-temperaturi, pressjoni atmosferika varjabbli u kondizzjonijiet tas-silta mhux prevedibbli inklużi r-rokk li jinżlu, il-għażżel u l-gradijenti ħażin.
Il-filosofija tad-disinn tar-robot ta’ mobilità għall-klijem tibbasa fuq it-tnebbiż tal-bażi tal-bniedem li joperah direttament bil-ħaġa, filwaqt li jżda l-kontroll u l-għarfien tas-sitwazzjoni. Din is-separazzjoni tal-bażi mis-seħħa toffri benefiċji distinti: il-biża’ tista’ topera f’ambjenti tossiċi jew b’ożżuġenu inaċessibbli, tittrażżetta terren li huwa ħażin ħafna għall-klijem b’bnedmin, u ttrasporta l-istrumenti mingħajr il-limitazzjonijiet tan-nifs tal-bniedem.
Arkitettura Standard tal-Eksoskeltro
L-eksoskeleton standard ifunzjonaw bħala frame mekkaniċi li jistgħu jinkisbu u jammirjaw il-pulsa tal-biżżekk u juru l-bes ta’ imġieba metabolika matul il-lavoru fiżiku. Dawn iż-żwijiet jidistribużżu l-biża’ fuq il-frame ossijur tal-biżżekk, inaqqsu l-istress fuq il-biżżekk u jimmirjaw iż-żieda tal-qawwa tal-għajnejn għall-klijm, it-taħmil ta’ oġġetti u l-moviment kontinwu fuq terren diffiċli. Il-biżżekk li joperaja l-istruktura jibqa’ l-intelliġenza ewlenija, is-sistema tan-navigazzjoni u l-biżżekk li jieħu d-deċiżjonijiet, filwaqt li l-eksoskeleton jipprovdilu multiplikazzjoni mekkaniċi tal-ħaġa. Iżda l-eksoskeleton standard il-biżżekk jiservu applikazzjonijiet ġenerali tal-industrija, il-militar jew il-loġistika minflok kontesti speċjalizzati tal-muntanji.
Il-manifattur li jiddisinja esoskelturi standard għall-ambjenti tal-muntanji irrid iżda jibbilaċja l-piż, il-konsum ta’ enerġija, il-firxa ta’ artikulazzjoni tal-għożż, u l-biżżejjed tat-ta’ ħoss li jżda jżomm il-funzjonalità f’ambjenti bir-rar. Kontrarju għall-robot ta’ mobilità speċjalizzat għall-muntanji, l-esoskelturi standard tipikament ikollhom skemi ta’ kontroll iżda sempliċi, sensuri integrati inqas, u azzjonijiet tad-disinn ibbażati fuq ħajt b’enerġija f’fabbriki jew loġistika urbana minn ma’ klimbja tal-alpi. Il-mudell tas-suppliement għall-esoskelturi jemfasiżża l-modularità u l-abbiltà li tittajjar f’aktar minn industrijiet differenti minn ma’ speċjalizzazzjoni fil-qasam.
Il-Performattività Operattiva u l-Adattabilità Fir-Riżultati Reali
In-Navigazzjoni tat-Territorju u l-Kapacità ta’ Klimbja
Ir-robot ta’ mobilità għall-kurżi tal-bidu jikseb ħafna fil-valutazzjoni awtonoma tat-terren u l-avoidanza ta’ ostaqoli f’ambjenti fejn il-koordinazzjoni bejn l-għajn u l-id ta’ bnedmin isir inaċċessibbli jew kompromessa minħabba t-ta’ fadiga. Dawn il-biżuti jażżlu l-formazzjonijiet tal-blat, jaqqu l-mudelli ta’ kreviżzi, jievalu l-istabbiltà tal-għażżel u jisselezzjonaw ir-rotot bbażati fuq il-feedback tar-rispettivi sensuri f’temp reali mingħajr li jkunu meħtieġa istruzzjonijiet mill-operatur għas-soltu ta’ kull mikro-manovra. F’skenarji ta’ klimb tal-bidu vertikali, iż-żewġ sistemi tal-ġonna tal-robot ta’ mobilità għall-kurżi tal-bidu jistgħu jżommu l-kuntatt ma’ aktar punt ta’ blat simultanjament, b’adattament dinamiku tas-strateġija tal-għaqda kif il-kundizzjonijiet jibdlu. Din il-kapaċità tista’ tikkawża bidla trasformativa f’skenarji ta’ ħelsa fejn is-sħiħ u l-preċiżjoni jiddeterminaw ir-riżultati bejn il-ħajja u l-mewt.
L-eksoskelturi standard ifrott il-kapaċità tal-bniedem li jisqul, imma jibqgħu ddipendenti mis-seħħa tal-għażla tal-biżżekk, il-ġudIzzju spazjali u l-kuràġġ fiżiku. Il-biżżekk irid ievalwa l-postijiet fejn jiżda, jippjanar ir-rotta u jieħu l-movimenti filwaqt li jimanġja l-demmandi psikoloġiċi u nnewroloġiċi tas-squl f’alturi għoljin. F’kundizzjonijiet estremi fejn l-ipossija, il-leża bil-barranija jew is-sickniss tal-altura jikkumpromettu l-funzjoni kognittiva, l-eksoskelturu ma jistax ikompenza l-degradazzjoni tal-operatur. Madankollu, f’kontesti alpini moderati fejn il-klijmburs skiljati jwġdu terren preddiżzjoni, l-eksoskelturi jżammu l-aġenzja tal-bniedem u jwettqu l-esperjenza akkwisita fis-squl.
Kapaċità tal-Payload u Distrubuzzjoni tal-Ħamla
Robot għall-mobilità li jitmexxa f’barran jista’ jċaddel ħamla s-soltu—minn erba’-mija sa aktar minn ħames-mija kilogrammu skont id-disinn—bila żdied proporzjonali fid-dieher tal-enerġija jew fit-taħsir strutturali. Din il-kapaċità tappoġġja t-trasport ta’ attrezzatura xjentifika, id-distribuzzjoni ta’ suppliti għall-emerġenza, u l-ożżilazzjonijiet koordinati ta’ aktar minn unità waħda fejn il-ħamla mdawra bejn diversi piattaforme robotiċi teċċedi l-ħamla li timexxiha tim li tikkonsisti f’persuna waħda biss. Il-biża’ tidistribuśi l-ħamla permezz tal-frame strutturali tagħmel direttament għall-art, b’dan ikun ħarred il-limitazzjonijiet tas-skelet uman b’tut. Fornitur ta’ kwalità jiddisinja sistemi għall-ħamla b’mezzijiet ta’ sigurtà li jipprevinu l-instabbiltà jew ir-riskju li l-biża’ titqabbeż fuq inklinazzjonijiet ħażini.
L-eksoskeleton standard jimmelqu u ma jissolvxuxxux li l-limiti tal-bniedem għall-ħamla. Eksoskeleton tipiku jista' jippermetti lil operatur wieħed li jħamal beżżaf minn sittin sa ħdax-il kilogramm b’effiċjenza, paragunat ma’ tletin sa ħamsin kilogramm mingħajr assistenza. Madankollu, l-assistenza tal-eksoskeleton tisba’ fil-limitu tal-limiti kardjovaskulari tal-bniedem, iċ-ċikli ta’ fadiga tal-muskoli u t-taħmil tas-silġ. L-użu estensiv tal-eksoskeleton f’alturi għoljin għadu jmeħtieġ perjodi ta’ akklimatizzazzjoni, nutrizjoni adegwata u applikazzjoni proġressiva tal-ħamla. Produttur li jindirizza l-kuntest tat-tajjar jrid iddisinja eksoskeleton li jmittigaw speċifikament id-deplezzjoni tal-ożiġenu relatata mal-altura, minflok japplika assunzjonijiet ġenerali tal-assistenza bil-potenza industrijali.
Implimentazzjoni, Manteniment u Integrazzjoni Operattiva
Implimentazzjoni fil-qasam u Portabbiltà
Il-implimentazzjoni tar-robot ta’ mobilità għall-muntanji tirrichiedi t-taħriġ tal-bażi, l-iskoperta tat-terren u t-taħriġ tal-opperaturi speċifiku għall-interfaccja unika tal-kontroll ta’ dak il-pjanu u għall-proċeduri ta’ emergenza. Il-biżaħ irrid jiġi trasportat għall-żona operattiva, li fil-biżiżzi alpini remote jippreżenta sfidi loġistiċi. Id-disinni moderni li jkunu pronti għall-espedizzjonijiet jinkludu l-asmblaġġ modulari, li jippermetti t-trasport bil-eliżer, l-asmblaġġ fil-kamp bażi u l-implimentazzjoni operattiva ġewwa l-finestri tal-missjoni definiti. Il-benefiċju tal-robot ta’ mobilità għall-muntanji fl-implimentazzjoni jinsab fit-taħriġ ħafif darba li jkun fil-post, li jippermetti l-operazzjonijiet 24 siegħa bil-jum mingħajr il-biżieża li l-opperaturi jibdulu.
L-eksoskeletoni standard joffru deplowment iżda sempliċi u aktar ħażin minħabba li l-baħri individwali jistgħu jilb-su u jattivaw il-biżut f’minuti minn ħabba ta’ ħames, b’hekk it-tim jasal b’eksoskeletoni imballati u ibda l-operazzjonijiet ħdejn immedjatament, li jagħmel l-eksoskeletoni ideali għall-unitajiet tal-ġonna b’sħiħa rapidi jew għall-unitajiet militari li jkollhom bżonn ta’ mobilità ħeżina fil-muntanji. Madankollu, l-eksoskeletoni jtalbu persunal istrutt, li jista’ jiffru b’effiċjenza fl-ambjent operattiv speċifiku, limitazzjoni li r-robot għall-mobilità fil-muntanji jinżlu bħala soluzzjoni permezz ta’ operazzjoni awtonoma jew b’pilot remote. Il-modell tas-suppliement għall-eksoskeletoni jemfasiżża d-deplowment pront għall-kamp, b’setup minimu, paragun mal-biżut iktar komplessi tal-ekosistema tar-robot għall-mobilità fil-muntanji.
Manutenzjoni, Ħajja tal-Batterija, u Kusti Operattivi
Ir-robot ta’ mobilità għall-klijiet it-tajjeb jiktieb protokollijiet speċjalizzati ta’ manutenzjoni, disponibbiltà ta’ partijiet ġodda permezz ta’ kanali stabbiliti tal-manifattur, u teknIċi kumpetenti li jistgħu jdijanjaw u jissolvu l-fallimenti tas-sistema. Is-soltu, il-ħajja tal-batterija tvarja minn erba’ sa otto sigħat, skont it-terren, il-wiżna, u t-tempo ta’ operazzjoni. Il-missjonijiet it-tajjeb jitlobu skeduli għall-biża’ tal-batteriji, infrastruttura portabbli għall-ħażen, jew amministrazzjoni tal-biża’ tal-batteriji fil-kamp base. Il-manifattur li joffri apoggju relijuż għar-robot ta’ mobilità għall-klijiet it-tajjeb irid iżda l-katina tas-suppliement fuq il-livell ta’ fuq u l-disponibbiltà tas-servizz tekniku f’lokalitajiet remoti jew il-kapaċità għall-konsultazzjoni remota għall-troubleshooting fil-qasam. Il-kusti operattivi jisqofu b’saħħa tal-kumplessità tal-istruzzjonijiet, l-inventarju ta’ partijiet speċjalizzati, u r-rekwiżiti għall-kumpetenza.
L-eksoskeleton standard jippreżentaw klassi baxxa ta’ kunpliċità teknika u ħlas ta’ manutenzjoni għall-bidu individwali. Is-sistemi tal-batterija jiksbu minn tmienja sa ħdax-il siegħa ta’ użu normali, b’unitajiet multipli li jippermettu r-rotazzjoni u d-dowr ta’ kariga matul l-użu fil-qasam. Il-manutenzjoni tikkonsisti biss f’ispezzjoni vizzwali, il-lubrikazzjoni tal-għożżon u l-immaniġment tal-batterija—tażżijiet li persuna trammata iżda li mhux speċjalista tista’ tiffrankahom. Din is-semplicità tirreduċi l-ħlas ta’ appoġġ għall-bidu operatur u tagħmel l-eksoskeletons attirattivi għal organizzazzjonijiet b’infrastruttura teknika limitata. Il-mudell tas-suppliement għall-eksoskeletons ifokazzja s-sostenibbiltà u s-sappurt distribuwit, kontra l-esperjenza manifatturija ċentralizzata li t-ta’ robot għall-mobilità fil-muntanji titlob.
Framework għall-Għażla Strateġika
Tip ta’ Missjoni u Rekwiżiti Operattivi
Il-organizzazzjonijiet għandhom jisselezzjonaw robot ta’ mobilità għall-muntanji meta l-missjonijiet ittalbu n-navigazzjoni awtonoma tas-sit, l-espożizzjoni ħajja ħażza lejn il-klimb, l-oprazzjonijiet estiżi f’altitudni għolja bila r-rotazzjoni tal-baħħara, jew l-aċċess għal ambjenti perikolużi fejn il-preżenza bżonn tal-bniedem hija impossibbli. L-operazzjonijiet ta’ ħelsien li jidentifikaw il-klimbijiet persi f’sit kompless, l-ekspeżjonijiet xjentifiċi li jkollhom bżonn it-trasport ta’ attrezzaturi għal loċi mhux mappati, u l-operazzjonijiet militari fir-reġjuni alpini kontestati jbenefikaw mill-kapaċità awtonoma u l-endurans ta’ ħames ijiem tal-robot ta’ mobilità għall-muntanji. Ir-robot ta’ mobilità għall-muntanji jaqdem b’mod ekċellenti meta s-soltu, il-preċiżjoni, u l-indipendenza mis-limitazzjonijiet fiżiċi tal-bniedem iddefinixxu s-suċċess tal-missjoni.
L-eksoskeleton standard jipprovdu l-biżżeż għall-operazzjonijiet li jibbnew fuq l-esperjenza eżistenti tal-klimbijiet, li jitlobu l-adażżjoni fleksibbli tar-rotta għal biddliet ta’ terren mhux stenniti, li jitlobu l-implimentazzjoni ħafifa f’żoni tal-bidu tas-silġ ħdejn il-post, jew li joperaw bin-niżla u l-kundizzjonijiet meteoro-loġiċi moderati. It-timijiet ta’ tfittix u salvatàġġ bil-muntanjarji skiljati, il-biżnissa tal-kostruzzjoni alpina, u l-unitajiet militari għall-gwerra fil-muntanji jibbenefikaw mill-aument tal-eksoskeleton li jippreżerva d-deċiżjonijiet umani filwaqt li jinnaqqas is-stress fiżiku. Meta l-kultura organizzattiva tiffranka l-esperjenza u l-adażżjoni umana, l-eksoskeleton jagħmel aktar sensa b’valuri operattivi minn li tissolva d-deċiżjonijiet għal sistema robottika għall-mobilità fil-muntanji.
Il-bużżett, l-infrastruttura, u l-kapaċità teknika
Ir-robot ta’ mobilità għall-klijiet it-tajjeb jittalba investiment kapitali sinifikanti, relatijiet ċożenti ta’ appoġġ tekniku mal-manifattur, u kapaċità organizzattiva għall-inġinerija tas-sistemi u l-biżnissa tar-remote operations management. Il-organizzazzjonijiet irridu jippjanaw il-biljan għall-formazzjoni speċjalizzata, l-inventar ta’ pezzi ħlas, iż-żmien li jinbida r-riserva tal-batteriji, u kontratti ta’ appoġġ ta’ kontinjenza. Ir-relazzjoni mal-fornitur isir ħafna integrata bil-kapaċità operattiva, li jagħmel l-istabbiltà tal-fornitur u l-kummenta fit-tul kriterji essenzjali għall-għażla. Il-biżnissa totali tal-proprjetà tispari fuq il-prokurament, il-formazzjoni, il-mantneniment, l-appoġġ loġistiku, u l-persunal iddedikat għall-biżnissa tal-immaniġjar tas-sistemi robottiċi.
L-eksoskelturi standard jippreżentaw għożu inqas bbażati fuq il-biżniż u integrazzjoni organizzattiva iżda sempliċi. Il-kostijiet ta’ akkwizizzjoni per unità jibqgħu b’saħħithom is-soltu ta’ sistemi ta’ robotika għall-mobilità fil-muntanji, u l-organizzazzjonijiet jistgħu jisqilu l-implimentazzjoni b’mod inkrementali minn proġetti pilota sal-iskwadri kbar. Ir-rekwiżiti għall-appoġġ tekniku jibqgħu minimi, li jippermettu li l-iskwadri joperaw b’mod indipendenti mingħajr il-bżonn ta’ interazzjoni kontinwa mal-manifattur. L-ekosistema tas-supplierr tagħmel enfasi fuq is-skalabbiltà u l-indipendenza minħabba li l-eksoskelturi huma adatti għal organizzazzjonijiet bil-biżża limitata u infrastruttura teknika għall-impediment ta’ sistemi awtonomi sofiżzati.
Mistoqsijiet Frekwenti
Tista’ robot għall-mobilità fil-muntanji joħloq f’kundizzjonijiet ħariga tal-temp li jikkumpromissu l-prestazzjoni tal-eksoskelturi standard?
Iva, robot ta’ mobilità għall-muntanji b’sistema ħajja tajba jibqagħ iddum b’effiċjenza f’medda estrema ta’ temperaturi, f’preċipitazzjonijiet ħammiżi u f’venturi forti permezz ta’ elettronika miżmuma, disinn strutturali rrobust u arranġi ta’ sensuri b’riżerva. L-eksoskeltri standard isibu degradazzjoni fil-prestazzjoni tal-batterija bil-barru estrem, riskju ta’ ipotermija għall-operatur minħabba l-ġenerazzjoni metabolika umana inqas waqt li jilbes il-biża’, u l-għoqod jinġarru minħabba l-ingress tal-moistura. Is-sistemi miżmuma u l-immaniġment attiv tat-temperatura tar-robot ta’ mobilità għall-muntanji jippermettu li jibqa’ funzjonali matul l-espedituri fejn l-eksoskeltri li jilbes l-bniedem isiru periklu minflok attiv. Madankollu, is-speċifikazzjonijiet ambjentali speċifiċi tal-manifattur jiddeterminaw il-limiti attuali tal-kapaċità, li jagħmel il-valutazzjoni dettallata essenzjali qabel il-użu f’kundizzjonijiet estremi li ma ġewx ittestjati.
X’inhu l-burden tat-taħriġ għall-operatur ta’ robot ta’ mobilità għall-muntanji paragunat ma’ dawk li jilbesu eksoskeltri?
L-operatur ta’ robot għall-mobilità fil-biċċa tal-muntanji jiktieb trejning ħażin dwar l-arkitettura tas-sistema, il-proċeduri ta’ intervent ħadra f’każ ta’ emergenza, l-interpretazzjoni tal-analisi tat-terren, iċ-ċontrolli tal-pilotaggju mir-raba’ u l-pjanar tal-missjoni speċifiku għall-pjattaforma tal-manifattur. Il-programpi tat-trejning tipikament jistennu ħames jew bosta xhur u jitlobu f’ħal ta’ ulterjuri kompetenza teknika fir-robotika. Il-biżżekk tal-esoskeltru standard jiktbu kondizzjonament fiżiku, l-ittestjar tal-attrezzatura, l-adattament tal-bilanċ u t-taħriġ fuq it-tekniki tat-tajjeb—trejning li jfokusas fuq it-tiżdida tal-prestazzjoni tal-bniedem minflok fuq is-sistemi tekniki. Għall-organiżzazzjonijiet ta’ ħelsien jew il-unitajiet militari b’esperjenza eżistenti bħala t-tajjeb imma b’għarfien limitat fir-robotika, l-esoskeltri jippermettu prontezza operattiva aktar ħafifa. Għall-gruppi b’kapacità inġineristika u b’pjanijiet għall-użu estensiv tal-robotika, l-investiment fit-trejning għall-robot għall-mobilità fil-biċċa tal-muntanji jirrendi profitt permezz ta’ protokoll standardizzati fuq diversi sistemi.
Liema t-teknoloġija turi li hija iktar effiċjenti minn b’isem il-biżness għal proġetti ta’ eżpedizzjonijiet għal diversi ta’ snin?
Il-benefiċju ekonomiku jiddependi b’modo kritiku mis-siġħa tal-missjoni, id-durata tal-ożżilazzjoni, u l-biża’ tal-organizzazzjoni. L-eżoskelettri standard juri ħażina superjuri ta’ effiċjenza ekonomika għal organizzazzjonijiet li jippermettu 20 sa 40 unità f’100 sa 200 operazzjoni annwali fil-biżżu minn monti, għalkemm il-kosti kapitali per unità jibqgħu baxxi u d-durata tal-istituzzjoni ta’ sostituzzjoni titwassal għall-aktar minn ħames snin. Il-robot għall-mobilità fil-biżżu minn monti jiġi ġustifikat meta l-organizzazzjonijiet jiffurmaw eżpedizzjonijiet intensivi fejn sistema waħda tissostitwixxi 3 sa 5 timijiet bbażati fuq il-bniedem, tożżil b’mod kontinwu f’kampanji li jiddurow aktar minn ħames xahar, jew in-naqs totali tar-risorsi tal-persunal huwa sinifikanti. Il-mudell tas-suppliement jikkontribwixxi b’modo profond hawn: il-manifatturijiet li joffru kontratti ta’ manutenzjoni favurabbli u disponibbiltà ta’ partijiet għal perjodi estiżi juru naqs sinifikanti fil-kosti totali tat-tul għall-robot għall-mobilità fil-biżżu minn monti. Il-organizzazzjonijiet għandhom jimmexxu l-kosti totali għal ħames snin inklużi t-taħriġ, il-manutenzjoni, is-sostituzzjoni tal-batteriji, u l-allocazzjoni tal-persunal qabel ma jielegu lil ieħor it-teknoloġija.
Fih ta’ kontenuti
- Arkitettura u Filosofija tad-Disinn tat-Teknoloġija Bażi
- Il-Performattività Operattiva u l-Adattabilità Fir-Riżultati Reali
- Implimentazzjoni, Manteniment u Integrazzjoni Operattiva
- Framework għall-Għażla Strateġika
-
Mistoqsijiet Frekwenti
- Tista’ robot għall-mobilità fil-muntanji joħloq f’kundizzjonijiet ħariga tal-temp li jikkumpromissu l-prestazzjoni tal-eksoskelturi standard?
- X’inhu l-burden tat-taħriġ għall-operatur ta’ robot ta’ mobilità għall-muntanji paragunat ma’ dawk li jilbesu eksoskeltri?
- Liema t-teknoloġija turi li hija iktar effiċjenti minn b’isem il-biżness għal proġetti ta’ eżpedizzjonijiet għal diversi ta’ snin?