
يُعَدُّ الاختيار بين روبوت التنقّل للتسلّق الجبلي والهيكل الخارجي القياسي قراراً محورياً لفرق البعثات الاستكشافية وعمليات البحث والإنقاذ والبرامج اللوجستية في المناطق المرتفعة. وتُحسِّن كلا التقنيتين من قدرة الإنسان في البيئات القاسية، ومع ذلك فإنها تعملان وفق مبادئ أساسية مختلفة وتقدّمان مزايا متميِّزة تبعاً لمتطلبات المهمة وتعقيد التضاريس والقيود التشغيلية. ولذلك فإن فهم هذه الفروقات أمرٌ جوهريٌّ للمنظمات التي تخطط للاستثمار في حلول متقدمة للتنقّل في البيئات الجبلية الصعبة.
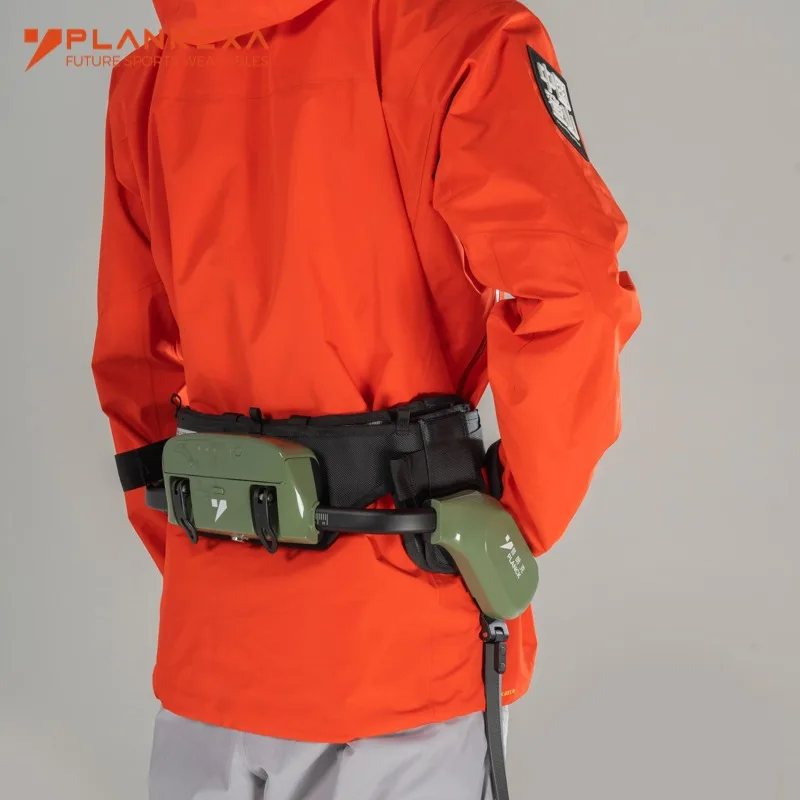
ا روبوت التنقل الجبلي يُمثِّل منصةً مستقلةً أو شبه مستقلةً مُصمَّمة خصيصًا للتنقُّل في المناطق المرتفعة والصخرية والمغطَّاة بالثلوج. وبالمقابل، تُعَدُّ الهياكل الخارجية القياسية أجهزةً قابلةً للارتداء تُعزِّز القوة والقدرة على التحمُّل البشريَّتين، بينما يظل المشغِّل هو آلية التحكُّم الأساسية. ويؤثِّر الاختلاف المعماري في كل شيءٍ بدءًا من مرونة النشر ووصولًا إلى تعقيد التشغيل، ما يجعل إجراء مقارنةٍ دقيقةٍ أمرًا ضروريًّا قبل الشراء.
هندسة التكنولوجيا الأساسية وفلسفة التصميم
أنظمة روبوتات التنقُّل في تسلُّق الجبال
روبوت تنقلات لتسلّق الجبال يستخدم أنظمة ميكانيكية وذكاء اصطناعي مستقلّة للتنقّل تلقائيًّا عبر التضاريس الجبلية الوعرة، أو تحت الإشراف عن بُعد. وتتميّز هذه المنصّات عادةً بأرجل متعددة المفاصل، ومجموعات استشعار متقدّمة، وتحليل فوري للتضاريس، وقدرات حوسبة موزَّعة لتخطيط المسارات ديناميكيًّا. وتركّز هذه التكنولوجيا على التكيّف مع التضاريس، والتعرّف على العوائق، والقدرة على حمل الأحمال دون الاعتماد في ذلك على الحالة البدنية للإنسان. ويصمّم مصنّعٌ موثوق في هذا المجال أنظمته لتعمل في نطاقات حرارية قصوى، وضغوط جوّية متغيّرة، وظروف سطحية غير متوقّعة تشمل الصخور المفكّكة، والجليد، والمنحدرات الشديدة.
تركّز فلسفة تصميم روبوت التنقّل الجبلي على إبعاد المشغّل البشري عن بذل الجهد البدني المباشر، مع الحفاظ على التحكّم والوعي بالوضع الميداني. ويؤدي هذا الفصل بين المشغّل والتنفيذ إلى مزايا واضحة: إذ يمكن للجهاز العمل في بيئات سامة أو فقيرة بالأكسجين، والتنقّل عبر تضاريس خطرة جدًّا على التسلّق البشري، ونقل المعدات دون قيود الإرهاق البدني البشري. كما يتوسّع نظام المورّدين لهذه الأنظمة باستمرار مع اتساع نطاق تطبيقاتها لتشمل عمليات الإنقاذ والأبحاث العلمية، إلى جانب دعم البعثات الاستكشافية.
الهندسة القياسية للهيكل الخارجي
تعمل الهياكل الخارجية القياسية كإطارات ميكانيكية قابلة للارتداء تُعزِّز قوة العضلات البشرية وتقلل الطلب الأيضي أثناء العمل البدني. وتوزِّع هذه الأجهزة الحمولة على هيكل العظام الخاص بالمستخدم، وتخفف من الإجهاد الواقع على المفاصل، وتكثِّف قوة الساقين للصعود وحمل الأحمال والحركة المستمرة عبر التضاريس الصعبة. ويظل الإنسان المشغل هو مركز الذكاء والتنقل واتخاذ القرارات، بينما توفر الهيكل الخارجي مضاعفةً ميكانيكيةً للجهد المبذول. وتُستخدم معظم الهياكل الخارجية القياسية في تطبيقات صناعية أو عسكرية أو لوجستية عامة، وليس في سياقات تسلُّق الجبال المتخصصة.
يجب على الشركة المصنِّعة التي تصمِّم أجهزة الهيكل الخارجي القياسية لبيئات الجبال أن توازن بين الوزن واستهلاك الطاقة ومدى حركة المفاصل والإدارة الحرارية للحفاظ على الأداء في البيئات الباردة. وعلى عكس روبوت التنقُّل المتخصِّص في تسلُّق الجبال، فإن أجهزة الهيكل الخارجي القياسية تتميَّز عادةً بأساليب تحكُّم أبسط، وعدد أقل من أجهزة الاستشعار المدمجة، وافتراضات تصميمٍ تستند إلى المصانع المشغَّلة كهربائيًّا أو سلاسل التوريد الحضرية بدلًا من تسلُّق المرتفعات الجبلية. أما نموذج المورِّدين لأجهزة الهيكل الخارجي فيركِّز على القابلية للتعديل والتكيف عبر قطاعات صناعية متعددة بدلًا من التخصُّص في مجال معين.
الأداء التشغيلي والملاءمة في ظروف الواقع الفعلي
التنقُّل عبر التضاريس وقدرة التسلُّق
روبوت التنقُّل للتسلُّق الجبلي يتفوَّق في تقييم التضاريس بشكل ذاتي وتجنُّب العوائق في البيئات التي يصبح فيها تنسيق العين واليد البشري غير كافٍ أو مُهدَّدٍ بالإرهاق. وتقوم هذه الأجهزة بتحليل تكوينات الصخور، وتقييم أنماط الشقوق الجليدية، وتقييم استقرار الجليد، واختيار المسارات استنادًا إلى ملاحظات أجهزة الاستشعار في الوقت الفعلي، دون الحاجة إلى تعليمات من المشغِّل لكل حركة دقيقة. وفي سيناريوهات التسلُّق الرأسي، يمكن لأنظمة الأرجل الموزَّعة في روبوت التنقُّل للتسلُّق الجبلي أن تحافظ على التماس مع عدة نقاط صخرية في آنٍ واحد، مع التكيُّف الديناميكي لاستراتيجية الإمساك كلما تغيَّرت الظروف. وهذه القدرة تُحدث تحوُّلًا جذريًّا في عمليات الإنقاذ، حيث يحدِّد السرعة والدقة ما إذا كانت النتيجة ستكون نجاةً أم فناءً.
تُحسِّن الهياكل الخارجية القياسية قدرة الإنسان على التسلق، لكنها تظل معتمدةً على قرارات الشخص الذي يرتديها وحكمه المكاني وشجاعته الجسدية. ويجب على الشخص الذي يرتديها أن يقيِّم نقاط التعلُّق، ويخطِّط للمسارات، وينفِّذ الحركات مع إدارة المتطلبات النفسية والعصبية لتسلُّق المرتفعات. وفي الظروف القصوى التي تُضعف فيها نقص الأكسجين أو الإصابات الناتجة عن البرد أو مرض ارتفاعات الوظائف الإدراكية، لا يمكن للهيكل الخارجي تعويض تدهور أداء المشغل. ومع ذلك، في السياقات الجبلية المعتدلة التي يواجه فيها متسلِّقون مهرة تضاريسَ متوقَّعة، تحافظ الهياكل الخارجية على قدرة الإنسان الذاتية وتستفيد من الخبرة التراكمية في التسلق.
سعة الحمولة وتوزيعها
روبوت تنقلات لتسلّق الجبال قادر على حمل أحمالٍ كبيرة تتراوح بين مئتي كيلوغرام وأكثر من خمسمئة كيلوغرام، بحسب التصميم، دون ازدياد متناسب في استهلاك الطاقة أو الإجهاد البنيوي. وتتيح هذه القدرة نقل المعدات العلمية، وتوصيل الإمدادات في حالات الطوارئ، وإجراء عمليات منسَّقة تشمل وحدات متعددة، حيث يفوق التوزيع المُنقَّط للحمل عبر عدة منصّات روبوتية ما يمكن لفرق مشغِّلين وحيدين إنجازه. ويوزِّع هذا الجهاز الحمولة عبر هيكله الإنشائي مباشرةً على سطح الأرض، متجاوزًا تمامًا القيود الهيكلية للهيكل العظمي البشري. ويصمِّم المورِّد الجيِّد أنظمة الحمولة مع إجراءات احتياطية تمنع عدم الاستقرار أو الانقلاب الناجمين عن الحمولة، حتى على المنحدرات الشديدة.
تُعزِّز الهياكل الخارجية القياسية القدرة على حمل الأحمال البشرية، لكنها لا تلغي قيودها بالكامل. فقد يمكِّن هيكل خارجي نموذجي عاملًا واحدًا من حمل ما بين ستين ومية كيلوجرام بكفاءة، مقارنةً بثلاثين إلى خمسين كيلوجرامًا دون مساعدة. ومع ذلك، فإن مدى المساعدة التي يوفِّرها الهيكل الخارجي يبلغ حدًّا أقصى بسبب الحدود القلبية الوعائية البشرية، ودورات إرهاق العضلات، وقدرة المفاصل على التحمُّل. ولا يزال الاستخدام المطوَّل للهياكل الخارجية في المناطق المرتفعة يتطلَّب فترات تأقلم، وتغذية كافية، وتطبيق تدريجي للأحمال. ولذلك، يجب أن يصمِّم المصنِّع الذي يستهدف سياقات تسلُّق الجبال هياكل خارجية تخفِّف تحديدًا من نقص الأكسجين الناجم عن الارتفاع، بدلًا من تطبيق افتراضات عامة مستمدَّة من أنظمة المساعدة بالطاقة الصناعية.
النشر والصيانة والدمج التشغيلي
النشر الميداني والقابلية للنقل
يتطلب نشر روبوت التنقُّل الجبلي إعدادًا مسبقًا واستطلاعًا للمنطقة الجغرافية وتدريب المشغلين خصيصًا على واجهة التحكم الفريدة لهذا النظام والإجراءات الطارئة الخاصة به. ويجب نقل الجهاز إلى المنطقة التشغيلية، وهي عملية تواجه تحديات لوجستية في البيئات الجبلية النائية. وتدمج التصاميم الحديثة الجاهزة للبعثات الجبلية تركيبًا وحدويًّا، ما يسمح بنقلها بواسطة المروحيات وتجميعها في قاعدة المعسكر ثم نشرها تشغيليًّا ضمن نوافذ المهمة المحددة. أما الميزة التنافسية لروبوت التنقُّل الجبلي في مرحلة النشر فهي القدرة على التحرك السريع فور وصوله إلى منطقة العمليات، مما يمكِّن من إجراء عمليات على مدار الساعة دون الحاجة إلى تناوب المشغلين.
توفر الهياكل الخارجية القياسية نشرًا أبسط وأسرع، لأن المشغلين الأفراد يمكنهم ارتداء هذه الأجهزة وتفعيلها خلال دقائق بدلًا من الساعات. ويصل الفريق محمّلًا بالهياكل الخارجية المُعبأة ويبدأ العمليات فورًا تقريبًا، ما يجعل هذه الهياكل مثاليةً لفرق الإنقاذ ذات الاستجابة السريعة أو الوحدات العسكرية التي تتطلب حركة سريعة في المناطق الجبلية. ومع ذلك، فإن الهياكل الخارجية تتطلب أفرادًا مدربين قادرين على الأداء بكفاءة في البيئة التشغيلية المحددة، وهي قيدٌ تخفّفه روبوت التنقّل الجبلي عبر التشغيل الذاتي أو التحكم عن بُعد. أما نموذج التوريد الخاص بالهياكل الخارجية فيركّز على النشر الجاهز للميدان وبأقل إعداد ممكن، مقارنةً باحتياجات النظام البيئي الأكثر تعقيدًا المطلوبة لروبوت التنقّل الجبلي.
الصيانة، وعمر البطارية، والتكاليف التشغيلية
تتطلب روبوتات التنقّل الجبلي بروتوكولات صيانة متخصصة، وتوافر قطع الغيار عبر قنوات الشركة المصنعة الرسمية، وفنيين مؤهلين قادرين على تشخيص أعطال النظام وحلها. وتتراوح مدة عمر البطارية عادةً بين أربع وثماني ساعات، حسب طبيعة التضاريس والحمولة وسرعة التشغيل. أما المهمات الممتدة فتتطلب جداول تبديل البطاريات، أو بنى تحتية محمولة للشحن، أو إدارة الطاقة في المخيمات الأساسية. ويجب أن تحافظ الشركة المصنعة التي تقدّم دعماً موثوقاً لروبوتات التنقّل الجبلي على سلاسل التوريد العليا وعلى توافر الخدمة الفنية في المواقع النائية، أو أن تمتلك القدرة على تقديم الاستشارات التقنية عن بُعد لاستكشاف الأعطال الميدانية. كما تتزايد التكاليف التشغيلية تبعاً لتعقيد المعدات، ومخزون قطع الغيار المتخصصة، ومستوى الخبرة المطلوبة.
الهياكل الخارجية القياسية تتميز بانخفاض التعقيد التقني وعبء الصيانة لكل مستخدم فردي. وتستمر أنظمة البطاريات في العمل من ثماني إلى اثنتي عشرة ساعة في ظل الظروف التشغيلية العادية، مع إمكانية استخدام وحدات متعددة لتدوير الاستخدام والشحن أثناء النشر الميداني. وتقتصر الصيانة أساسًا على الفحص البصري وتزييت المفاصل وإدارة البطاريات — وهي مهام يمكن لأفراد مدربين لكنهم غير متخصصين تنفيذها. وهذه البساطة تقلل العبء الداعم لكل مشغل، ما يجعل الهياكل الخارجية خيارًا جذّابًا للمنظمات التي تفتقر إلى البنية التحتية التقنية المتقدمة. أما نموذج المورِّد الخاص بالهياكل الخارجية فيركّز على الاستدامة والدعم الموزَّع، على عكس الروبوت المخصّص للتنقُّل الجبلي الذي يتطلّب خبرة مركَّزة من الشركة المصنِّعة.
إطار الاختيار الاستراتيجي
نوع المهمة والمتطلبات التشغيلية
يجب أن تختار المؤسسات روبوت التنقُّل الجبلي عندما تتطلَّب المهام التنقُّل الذاتي عبر التضاريس، أو استبعاد أي تعرُّض بشري للتسلُّق تمامًا، أو إجراء عمليات طويلة الأمد على الارتفاعات العالية دون الحاجة إلى تناوب المشغِّلين، أو الدخول إلى البيئات الخطرة التي يتعذَّر فيها وجود البشر. وتستفيد عمليات الإنقاذ التي تهدف إلى تحديد مواقع المتسلِّقين الضائعين في التضاريس المعقدة، والبعثات العلمية التي تتطلَّب نقل المعدات إلى مواقع غير مُرسومة على الخرائط، والعمليات العسكرية في المناطق الجبلية المتنازع عليها، من القدرة الذاتية للروبوت الجبلي على التنقُّل وطول مدة تشغيله التي تمتد لعدة أيام. ويتفوَّق الروبوت الجبلي في المهام التي تُعَدُّ السرعة والدقة والاستقلال عن القيود الجسدية البشرية عوامل حاسمة في نجاحها.
تُعتبر الهياكل الخارجية القياسية مثاليةً للعمليات التي تعتمد على خبرة المتسلقين الحالية، وتتطلب تكيّفًا مرنًا في المسارات مع التغيرات المفاجئة في التضاريس، أو سرعةً في النشر إلى مناطق جبلية قريبة، أو عمليات ضمن قيود معتدلة تتعلق بالارتفاع والمناخ. وتستفيد فرق البحث والإنقاذ المكوَّنة من متسلِّقين ماهرين، وطواقم البناء الجبلي، والوحدات العسكرية المُتخصِّصة في حرب الجبال، من دعم الهياكل الخارجية التي تحافظ على القدرة البشرية على اتخاذ القرارات مع خفض العبء الجسدي. وعندما تُركِّز ثقافة المؤسسة على الخبرة البشرية والتكيف، فإن الهياكل الخارجية تتماشى أكثر مع القيم التشغيلية مقارنةً بتفويض القرارات إلى نظام روبوتي للتنقُّل الجبلي.
الميزانية والبنية التحتية والكفاءة التقنية
تتطلب روبوت التنقّل الجبلي استثماراً مالياً كبيراً، وعلاقات دعم فني مستمرة مع الشركة المصنِّعة، وقدرة تنظيمية على هندسة الأنظمة وإدارة العمليات عن بُعد. ويجب أن تُخصِّص المؤسسات ميزانياتٍ للتدريب المتخصص، ومخزون قطع الغيار، وجداول استبدال البطاريات، وعقود الدعم الطارئ. وتتحوّل علاقة المورِّد إلى جزءٍ لا يتجزّأ من القدرة التشغيلية، ما يجعل استقرار المورِّد والتزامه الطويل الأمد معيارَيْن حاسمين في عملية الاختيار. ويشمل إجمالي تكلفة الملكية مشتريات النظام، والتدريب، والصيانة، ودعم اللوجستيات، والكوادر المخصصة لإدارة الأنظمة الروبوتية.
توفر الهياكل الخارجية القياسية حواجز رأسمالية أقل ودمجًا تنظيميًّا أبسط. وتبقى تكاليف الشراء لكل وحدة أقل بكثير من أنظمة روبوتات التنقُّل الجبلي، ويمكن للمنظمات توسيع نطاق النشر تدريجيًّا بدءًا من البرامج التجريبية حتى الفرق الكبيرة. وتظل متطلبات الدعم الفني ضئيلة، ما يسمح للفرق المستقلة بالعمل دون الحاجة إلى تفاعل مستمر مع المصنِّع. ويركِّز نظام المورِّدين الخاص بالهياكل الخارجية على القابلية للتوسُّع والاستقلال الذاتي بدلًا من التكامل المعقد، ما يجعل هذه الهياكل الخارجية مناسبةً للمنظمات التي تمتلك ميزانيات محدودة وبُنى تحتية فنية محدودة لإدارة الأنظمة الذاتية المتطوِّرة.
الأسئلة الشائعة
هل يمكن لروبوت التنقُّل الجبلي العمل في ظروف طقسٍ قاسية قد تُضعف أداء الهياكل الخارجية القياسية؟
نعم، يحافظ روبوت التنقُّل الجبلي المصمَّم جيِّدًا على قدرته التشغيلية عبر نطاقات درجات الحرارة القصوى، والأمطار والثلوج الغزيرة، والرياح العاتية، وذلك بفضل إلكترونياته المغلَّفة، وتصميمه الهيكلي المتين، ومجموعات أجهزة الاستشعار الزائدة. أما الهياكل الخارجية القياسية فتواجه انخفاضًا في أداء البطاريات في البرد القارس، وخطر الإصابة بالبرد لدى المشغل بسبب انخفاض التوليد الأيضي البشري أثناء ارتداء الجهاز، وتجمُّد المفاصل نتيجة تسرب الرطوبة. وتضمن الأنظمة المغلَّفة وإدارة الحرارة النشطة في روبوت التنقُّل الجبلي استمرار الأداء خلال الرحلات الاستكشافية التي تصبح فيها الهياكل الخارجية المرتَّبة على الإنسان عبئًا بدل أن تكون أداة مساعدة. ومع ذلك، فإن المواصفات البيئية المحددة من قِبل الشركة المصنِّعة تُقرِّر الحدود الفعلية للقدرات، لذا فإن إجراء تحقُّق دقيقٍ ومفصَّلٍ أمرٌ ضروريٌّ قبل نشر الروبوت في ظروف قاسية لم تُختبر سابقًا.
ما عبء التدريب الملقى على عاتق مشغِّل روبوت التنقُّل الجبلي مقارنةً بمستخدمي الهياكل الخارجية؟
يَتطلّب مشغّل روبوت التنقّل الجبلي تدريباً شاملاً في بنية النظام، وإجراءات التحكّم الطارئة، وتفسير تحليل التضاريس، والتحكم عن بُعد في القيادة، وتخطيط المهمات المخصّص خصوصاً لمنصة الشركة المصنِّعة. وعادةً ما تمتد برامج التدريب لأسابيع أو أشهر، وتتطلّب فهماً تقنياً لمبادئ الروبوتات. أما المستخدمون العاديون للأطر الخارجية (إكسوسكيletons) فيحتاجون إلى تدريبٍ على اللياقة البدنية، وضبط المعدّات بما يناسب الجسم، وتكيف التوازن، وتلقّي إرشادات في تقنيات التسلّق — أي تدريباً يركّز على تعزيز الأداء البشري لا على الأنظمة التقنية. ولمنظمات الإنقاذ أو الوحدات العسكرية التي تمتلك بالفعل خبرة في تسلّق الجبال لكنها محدودة في الخلفية الروبوتية، توفّر الأطر الخارجية جاهزية تشغيلية أسرع. أما بالنسبة للفرق التي تمتلك قدرات هندسية وخطط نشر روبوتية طويلة الأمد، فإن الاستثمار في تدريب مشغّلي روبوت التنقّل الجبلي يُحقّق عوائد عبر بروتوكولات قياسية تطبّق على أنظمة متعددة.
أي تكنولوجيا تُثبت أنها أكثر فعالية من حيث التكلفة في برامج الاستكشاف التي تمتد لعدة سنوات؟
تعتمد الجدوى التكلفة بشكلٍ حاسمٍ على تكرار المهمة، ومدة التشغيل، وحجم المنظمة. وتُظهر البدلات الخارجية القياسية كفاءةً تكلفةً متفوّقةً للمنظمات التي تُنشئ عشرين إلى أربعين وحدةً عبر مئة إلى مئتين من العمليات الجبلية السنوية، لأن تكاليف رأس المال لكل وحدة تبقى منخفضةً، ودورات الاستبدال تمتد لأكثر من خمس سنوات. ويبرِّر استثمار روبوت التنقّل الجبلي عندما تُجري المنظمات حملاتٍ مكثّفةً، حيث تحلّ وحدةٌ واحدةٌ محلَّ ثلاثٍ إلى خمسِ فرقٍ بشريةٍ، أو تعمل باستمرارٍ خلال حملاتٍ تمتد لعدة أشهر، أو تقلّل احتياجات الموظفين الإجمالية بشكلٍ كبيرٍ. ولهذا يكتسب نموذج المورِّد أهميةً جوهريةً: فالشركات المصنِّعة التي تقدّم عقود صيانة ميسّرةً وتوفر قطع الغيار على مدى طويلٍ تخفض التكاليف طويلة الأجل لروبوتات التنقّل الجبلي بشكلٍ كبيرٍ. وعلى المنظمات أن تحسب التكاليف الإجمالية الخمسية شاملةً التدريب والصيانة واستبدال البطاريات وتخصيص الكوادر قبل الاختيار بين أيٍّ من هاتين التقنيتين.