
Լեռնագնացության շարժականության ռոբոտի և ստանդարտ էքսոսկելետի ընտրությունը կարևորագույն որոշում է արշավախմբերի, որոնման և փրկարարական գործողությունների և բարձր լեռնային տրանսպորտային ծրագրերի համար: Երկու տեխնոլոգիաներն էլ մարդու հնարավորությունները բարձրացնում են ծայրաստիճան միջավայրերում, սակայն դրանք աշխատում են հիմնականում տարբեր սկզբունքներով և տալիս են տարբեր առավելություններ՝ կախված առաջադրանքի պահանջներից, ռելիեֆի բարդությունից և շահագործման սահմանափակումներից: Այս տարբերությունները հասկանալը անհրաժեշտ է այն կազմակերպությունների համար, որոնք ծրագրում են ներդրումներ կատարել բարդ լեռնային միջավայրերի համար առաջադեմ շարժականության լուծումներում:
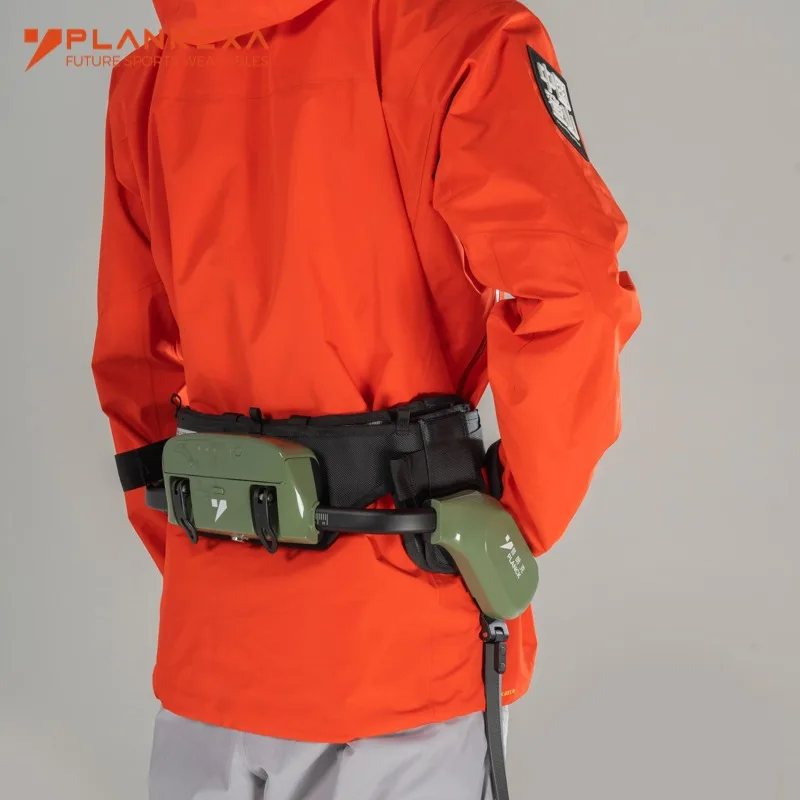
Ա սարահարումների շարժականության ռոբոտ ներկայացնում է ինքնավար կամ կիսաինքնավար հարթակ, որը մշակված է բարձր լեռնային, ժայռոտ և ձյան տակ գտնվող տեղանքների համար։ Ստանդարտ էքզոսկելետները, ընդհակառակը, հագնելի ամրապնդման սարքեր են, որոնք մեծացնում են մարդու ուժն ու դիմացկունությունը, մինչդեռ օպերատորը մնում է հիմնական կառավարման մեխանիզմը։ Ճարտարապետական տարբերությունը ձևավորում է ամենայն բան՝ սկսած տեղակայման ճկունությունից մինչև շահագործման բարդությունը, ինչը գնման առաջ համեմատության մեծ հավանականություն է տալիս։
Հիմնարար տեխնոլոգիայի ճարտարապետություն և դիզայնի փիլիսոփայություն
Լեռնագնացության շարժականության ռոբոտային համակարգեր
Լեռնագնացության շարժականության ռոբոտը օգտագործում է անկախ մեխանիկական և արհեստական ինտելեկտի վրա հիմնված համակարգեր՝ ավտոնոմ կամ հեռավար վերահսկողության տակ նավիգացիայի համար վտանգավոր ալպյան տերայնություններով: Այս հարթակները սովորաբար ունեն բազմահատված վերջավորություններ, առաջադեմ սենսորների զանգված, իրական ժամանակում տերայնության վերլուծություն և դինամիկ ճանապարհի պլանավորման համար բաշխված հաշվարկման հզորություն: Տեխնոլոգիան առաջնային նպատակ է դնում տերայնությանը հարմարվելը, խոչընդոտները ճանաչելը և մարդու ֆիզիկական վիճակից անկախ բեռնատարողությունը: Այս ոլորտում հուսալի արտադրողը նախագծում է այս համակարգերը աշխատելու համար ծայրաստիճան ջերմաստիճանային տիրույթներում, փոփոխական մթնոլորտային ճնշման պայմաններում և անկանխատեսելի մակերևույթների վրա, այդ թվում՝ թափվող քարեր, սառույց և սուր թեքություններ:
Լեռնագնացության շարժականության ռոբոտի դիզայնի փիլիսոփայությունը կենտրոնացած է մարդու օպերատորին ուղղակի ֆիզիկական ջանքերից ազատագրելու վրա՝ միաժամանակ պահպանելով վերահսկողությունը և իրավիճակի վերաբերյալ գիտակցումը: Օպերատորի և կատարման միջև այս բաժանումը ստեղծում է հստակ առավելություններ. սարքը կարող է աշխատել թույլատրելի չլինելու կամ թթվածնի պակասի պայմաններում, շարժվել այնպիսի ռելիեֆով, որտեղ մարդկանց բարձրանալը չի հնարավոր, և տեղափոխել սարքավորումներ՝ առանց մարդկային հոգնածության սահմանափակումների: Այս համակարգերի մատակարարների էկոհամակարգը շարունակում է ընդլայնվել, քանի որ կիրառման ոլորտները ընդլայնվում են արշավների աջակցությունից դուրս՝ փրկարարական գործողությունների և գիտական հետազոտությունների մեջ:
Ստանդարտ էքսոսկելետի ճարտարապետություն
Ստանդարտ էքսոսկելետները գործում են որպես կրելի մեխանիկական կառուցվածքներ, որոնք ամրապնդում են մարդու մկանային ուժը և նվազեցնում են մետաբոլիկ պահանջը ֆիզիկական աշխատանքի ընթացքում: Այս սարքերը բեռը բաշխում են կրողի ոսկորային կառուցվածքի վրա, նվազեցնում են հոդերի վրա գործադրվող ճնշումը և ամրապնդում են ոտքերի ուժը՝ օգտագործելու համար բարձրանալու, բեռ տանելու և դժվար ռելիեֆով երկարատև շարժվելու համար: Մարդը մնում է հիմնական ինտելեկտուալ ուժը, նավիգացիայի համակարգը և որոշումներ կայացնող մարմինը, իսկ էքսոսկելետը մեխանիկական կերպով բազմապատկում է կատարված ջանքը: Շատ ստանդարտ էքսոսկելետներ նախատեսված են ընդհանուր նպատակների համար՝ արդյունաբերական, ռազմական կամ տրանսպորտային կիրառումների համար, այլ ոչ թե մասնագիտացված լեռնագնացային պայմանների համար:
Ստանդարտ էքսոսկելետների արտադրողը, որոնք նախագծված են լեռնային միջավայրերի համար, պետք է հավասարակշռի քաշը, էներգիայի սպառումը, հոդերի շարժման շրջանակը և ջերմային կառավարումը՝ սառը միջավայրերում ֆունկցիոնալությունը պահպանելու համար: Հատուկ լեռնագնացային շարժականության ռոբոտից տարբերվելով՝ ստանդարտ էքսոսկելետները սովորաբար ունեն պարզեցված կառավարման սխեմաներ, ավելի քիչ ինտեգրված սենսորներ և նախագծման ենթադրություններ, որոնք հիմնված են էլեկտրաէներգիայով աշխատող գործարանային հարթակների կամ քաղաքային տրանսպորտային տրամադրման վրա, այլ ոչ թե ալպյան լեռնագնացության վրա: Էքսոսկելետների մատակարարման մոդելը շեշտադրում է մոդուլային կառուցվածքը և բազմաթիվ ոլորտներում ճկունությունը՝ ոչ թե մասնագիտացված կիրառումը:
Գործառնական կատարում և իրական աշխարհում օգտագործման համապատասխանություն
Տեղանքի նավիգացիա և լեռնագնացության հնարավորություն
Լեռնագնացության շարժականության ռոբոտը հետաքրքիր է իր ինքնավար ռելիեֆի գնահատմամբ և խոչընդոտներից խուսափելու կարողությամբ այն միջավայրերում, որտեղ մարդու աչք-ձեռք համակարգը դառնում է անբավարար կամ հոգնածության պատճառով վնասված: Այս սարքերը վերլուծում են ժայռերի ձևավորումները, գնահատում ճեղքերի օրինաչափությունները, գնահատում սառույցի կայունությունը և ընտրում են երթուղիներ՝ հիմնվելով իրական ժամանակում ստացված սենսորային հետադարձ կապի վրա, առանց օպերատորի հրահանգների յուրաքանչյուր միկրոշարժման համար: Ուղղահայաց բարձրացման դեպքերում լեռնագնացության շարժականության ռոբոտի բաշխված վերջավորությունների համակարգը կարող է միաժամանակ շփվել մի քանի ժայռային կետերի հետ և դինամիկորեն հարմարեցնել բռնման ռազմավարությունը՝ ըստ փոփոխվող պայմանների: Այս հնարավորությունը կարևոր է փրկարարական իրավիճակներում, որտեղ արագությունն ու ճշգրտությունը որոշում են կյանքի կամ մահվան ելքը:
Ստանդարտ էքզոսկելետները բարձրացնում են մարդու լեռնային վարժությունների հնարավորությունները, սակայն մնում են կախված մարդու որոշումների ընդունման, տարածական գնահատման և ֆիզիկական խիզախության վրա: Օգտագործողը պետք է գնահատի բռնակները, պլանավորի ճանապարհները և իրականացնի շարժումները՝ միաժամանակ կառավարելով բարձր բարձրության վրա լեռնային վարժությունների հոգեկան և նյարդային պահանջները: Արտակարգ պայմաններում, երբ թթվածնի պակասը, սառույցի վնասվածքը կամ բարձրության հիվանդությունը վնասում են մտավոր գործառույթները, էքզոսկելետը չի կարող հատուցել օպերատորի կարողությունների անկումը: Այնուամենայնիվ, մեղմ ալպյան պայմաններում, երբ փորձառու լեռնագնացները դիմակայում են կանխատեսելի ռելիեֆին, էքզոսկելետները պահպանում են մարդու ինքնուրույնությունը և օգտագործում են վերարտադրված լեռնագնացային փորձը:
Բեռի տարողություն և բեռի բաշխում
Լեռնագնացության համար նախատեսված շարժական ռոբոտը կարող է տեղափոխել մեծ քաշ՝ կախված դիզայնից՝ 200-ից 500 կգ-ից ավելի, առանց էներգիայի պահանջի կամ կառուցվածքային լարվածության համամեծանց աճի: Այս հնարավորությունը հնարավորություն է տալիս տեղափոխել գիտական սարքավորումներ, արտակարգ մատակարարումներ և կատարել մի քանի միավորների համակարգված գործողություններ, որտեղ մի քանի ռոբոտային հարթակների վրա բաշխված բեռը գերազանցում է այն, ինչ կարող է կառավարել մեկ օպերատորից բաղկացած թիմը: Սարքը բեռը բաշխում է իր կառուցվածքային շրջանակի միջոցով ուղղակիորեն դեպի մակերևույթ, ամբողջովին բացառելով մարդու ոսկորային համակարգի սահմանափակումները: Բարձրորակ մատակարարը բեռնատար համակարգերը նախագծում է անվտանգության ապահովման միջոցներով, որոնք կանխում են բեռնավորման պատճառով առաջացած անկայունությունը կամ թեք մակերևույթներում վերաբերվելու վտանգը:
Ստանդարտ էքսոսկելետները մեծացնում են, սակայն չեն վերացնում մարդու բեռնատարողության սահմանափակումները: Տիպիկ էքսոսկելետը կարող է թույլ տալ մեկ օպերատորին արդյունավետ կրել 60–100 կգ, իսկ առանց օգնության՝ 30–50 կգ: Այնուամենայնիվ, էքսոսկելետի օգնությունը հասնում է իր սահմանին մարդու սրտանոթային սահմանափակումների, մկանների հոգնածության ցիկլերի և հոդերի ճնշման դիմացկունության դեմ: Երկարատև բարձրադիր վայրերում էքսոսկելետի օգտագործումը դեռևս պահանջում է ակլիմատիզացիայի ժամանակահատվածներ, բավարար սնուցում և աստիճանաբար աճող բեռնավորում: Արտադրողը, որը մշակում է լեռնագնացության համատեքստում օգտագործվող էքսոսկելետներ, ստիպված է նախագծել այնպիսի մոդելներ, որոնք հատուկ նվազեցնում են բարձրադիր վայրերում թթվածնի պակասը, այլ ոչ թե կիրառել ընդհանուր արդյունաբերական ուժի օգնության ենթադրություններ:
Ծառայության մեջ դնելը, սպասարկումը և շահագործման ինտեգրումը
Դաշտային ծառայության մեջ դնելը և տեղափոխելիությունը
Լեռնագնացության շարժական ռոբոտի տեղադրումը պահանջում է նախնական սարքավորում, տեղանքի հետազոտություն և օպերատորների վերապատրաստում՝ հաշվի առնելով տվյալ հարթակի յուրահատուկ կառավարման ինտերֆեյսը և արտակարգ իրավիճակների մասին հրահանգները: Սարքը պետք է տեղափոխվի գործողությունների գոտի, ինչը հեռավոր ալպյան միջավայրերում լոգիստիկական մեծ մարտահրավերներ է ստեղծում: Ժամանակակից, արշավային պատրաստված ձևավորումները ներառում են մոդուլային հավաքածու, որը թույլ է տալիս տեղափոխել այն ուղղաթիռով, հավաքել բազայի ճամբարում և տեղադրել սահմանված առաքելության ժամանակահատվածներում: Լեռնագնացության շարժական ռոբոտի առավելությունը տեղադրման ընթացքում կայանում է տեղում արագ մոբիլիզացման մեջ, ինչը հնարավորություն է տալիս աշխատել օրվա 24 ժամը առանց օպերատորների փոխարինման անհրաժեշտության:
Ստանդարտ էքսոսկելետները առաջարկում են պարզեցված և ավելի արագ տեղադրում, քանի որ առանձին օպերատորները կարող են հագնել և ակտիվացնել սարքերը րոպեներում՝ այլ ոչ թե ժամերում: Թիմը ժամանում է փաթեթավորված էքսոսկելետներով և գրեթե անմիջապես սկսում է գործողությունները, ինչը էքսոսկելետները դարձնում է իդեալական արագ ռեակցիայի փրկարարական թիմերի կամ արագ լեռնային շարժականության անհրաժեշտություն ունեցող ռազմական միավորների համար: Այնուամենայնիվ, էքսոսկելետները պահանջում են վերապատրաստված անձնակազմ, որը կարող է արդյունավետ գործել տվյալ գործողությունների միջավայրում, իսկ լեռնային շարժականության ռոբոտը նվազեցնում է այս սահմանափակումը՝ ավտոնոմ կամ հեռավար կառավարվող գործողության միջոցով: Էքսոսկելետների մատակարարման մոդելը շեշտադրում է դաշտում անմիջապես օգտագործելու հնարավորություն և նվազագույն տեղադրման անհրաժեշտություն՝ համեմատած լեռնային շարժականության ռոբոտի ավելի բարդ էկոհամակարգի պահանջների հետ:
Վերանորոգում, մեկուսացված էներգիայի աղբյուրի աշխատանքային տևողություն և շահագործման ծախսեր
Լեռնագնացության շարժականության ռոբոտի համար անհրաժեշտ են մասնագիտացված սպասարկման պրոտոկոլներ, փոխարինման մասերի հասանելիություն հաստատված արտադրողային ալիքներով և հմուտ տեխնիկներ, որոնք կարող են ախտորոշել և վերացնել համակարգի ավարիաները: Բատարեայի աշխատանքային տևողությունը սովորաբար տատանվում է չորսից ութ ժամ սահմաններում՝ կախված լեռնային տեղանքից, բեռից և շահագործման տեմպից: Երկարատև առաջադրանքների համար անհրաժեշտ են բատարեաների փոխարինման գրաֆիկներ, տեղափոխելի լիցքավորման ենթակառուցվածք կամ բազային ճամբարի էլեկտրաէներգիայի կառավարում: Լեռնագնացության շարժականության ռոբոտի համար հուսալի աջակցություն ապահովող արտադրողը պետք է պահպանի վերին հոսքի մատակարարային շղթաներ և տեխնիկական սպասարկման հասանելիություն հեռավոր վայրերում կամ դաշտային խնդիրների լուծման համար հեռավոր խորհրդատվության հնարավորություն: Շահագործման ծախսերը մեծանում են սարքավորման բարդության, մասնագիտացված մասերի պաշարի և մասնագիտական հմտությունների պահանջների հետ:
Ստանդարտ էքսոսկելետները ցուցաբերում են ցածր տեխնիկական բարդություն և ավելի փոքր սպասարկման բեռ յուրաքանչյուր օգտագործողի համար: Բատարեակները աշխատում են ութից մինչև տասներկու ժամ սովորական շահագործման պայմաններում, իսկ մի քանի միավորների առկայությունը թույլ է տալիս դաշտային շահագործման ընթացքում կատարել միավորների փոխարինում և լիցքավորման ցիկլեր: Սպասարկումը հիմնականում բաղկացած է տեսանելի ստուգումից, միացման մասերի յուղավորումից և բատարեակների կառավարումից՝ այնպիսի խնդիրներ, որոնք կարող են կատարել վերապատրաստված, սակայն ոչ մասնագիտացված անձնակազմի անդամները: Այս պարզությունը նվազեցնում է յուրաքանչյուր օպերատորի համար աջակցության բեռը և դարձնում է էքսոսկելետները գրավիչ կազմակերպությունների համար, որոնք ունեն սահմանափակ տեխնիկական ենթակառուցվածք: Էքսոսկելետների մատակարարման մոդելը շեշտադրում է կայունությունը և տարածված աջակցությունը՝ համեմատած լեռնային շարժականության ռոբոտի համար անհրաժեշտ կենտրոնացված արտադրողի մասնագիտական գիտելիքների հետ:
Ստրատեգիական ընտրության համակարգ
Առաքելության տեսակը և շահագործման պահանջները
Կազմակերպությունները պետք է ընտրեն լեռնագնացային շարժականության ռոբոտ, երբ առաջադրանքները պահանջում են ինքնավար ռելիեֆի նավիգացիա, մարդկանց լեռնագնացության մեջ չներգրավվելու ապահովում, օպերատորի փոխարինման առանց երկարատև բարձրադիր գործողություններ կամ վտանգավոր միջավայրերի մուտք, որտեղ մարդկային ներկայությունը անհնար է: Փրկարարական գործողությունները, որոնք նպատակադրված են կորած լեռնագնացների գտնելու բարդ ռելիեֆում, գիտական արշավները, որոնք պահանջում են սարքավորումների տեղափոխում անհայտ վայրեր, և ռազմական գործողությունները մրցակցվող ալպյան շրջաններում օգտվում են լեռնագնացային շարժականության ռոբոտի ինքնավար հնարավորություններից և մի քանի օր տևող գործողությունների կարողությունից: Լեռնագնացային շարժականության ռոբոտը գերազանցում է այն դեպքերում, երբ առաջադրանքի հաջողությունը որոշվում է արագությամբ, ճշգրտությամբ և մարդկային ֆիզիկական սահմանափակումներից անկախությամբ:
Ստանդարտ էքսոսկելետները ապացուցել են իրենց օպտիմալությունը գործողությունների համար, որոնք օգտագործում են առկա լեռնագնացների փորձը, պահանջում են ճանապարհի ճկուն հարմարեցում անսպասելի ռելիեֆի փոփոխություններին, արագ տեղադրում մոտակա լեռնային շրջաններում կամ գործում են միջին բարձրության և եղանակային սահմանափակումների շրջանակներում: Որոնման և փրկման թիմերը՝ մասնագիտացած լեռնագնացներով, ալպյան շինարարական ջոկատները և ռազմական լեռնային պատերազմի միավորները շահում են էքսոսկելետների օգտագործումից, որոնք պահպանում են մարդկային որոշումների ընդունման կարողությունը՝ միաժամանակ նվազեցնելով ֆիզիկական լարվածությունը: Երբ կազմակերպության մշակույթը շեշտադրում է մարդկային փորձը և ճկունությունը, էքսոսկելետները ավելի լավ են համապատասխանում գործողությունների արժեքներին, քան լեռնագնացային շարժականության ռոբոտային համակարգին որոշումների հանձնարարումը:
Բյուջետ, ենթակառուցվածք և տեխնիկական հնարավորություն
Սարահեղձության շարժականության ռոբոտը պահանջում է զգալի կապիտալային ներդրում, արտադրողի հետ շարունակական տեխնիկական աջակցության հարաբերություններ և համակարգերի ճարտարագիտության ու հեռավար գործառնավարման կառավարման համար կազմակերպական հնարավորություն։ Կազմակերպությունները ստիպված են նախատեսել միջոցներ մասնագիտացված վերապատրաստման, պահեստային մասերի պաշարի, մարտկոցների փոխարինման գրաֆիկի և արտակարգ աջակցության պայմանագրերի համար։ Մատակարարի հետ հարաբերությունը խորապես ներդրվում է գործառնավարման հնարավորության մեջ, ինչը վաճառողի կայունությունն ու երկարաժամկետ հավատարմությունը դարձնում է կարևորագույն ընտրության չափանիշներ։ Ընդհանուր սեփականատիրային ծախսերը ընդգրկում են ձեռքբերումը, վերապատրաստումը, սպասարկումը, տրանսպորտային աջակցությունը և ռոբոտային համակարգերի կառավարման համար նշանակված անձնակազմի ծախսերը։
Ստանդարտ էքսոսկելետները ցույց են տալիս ավելի ցածր կապիտալային խոչընդոտներ և պարզեցված կազմակերպական ինտեգրում։ Յուրաքանչյուր միավորի ձեռքբերման ծախսերը շատ ավելի ցածր են, քան լեռնային շարժականության ռոբոտային համակարգերի դեպքում, և կազմակերպությունները կարող են աստիճանաբար մեծացնել տեղադրումը՝ սկսած փորձարկման ծրագրերից մինչև մեծ թիմեր։ Տեխնիկական աջակցության պահանջները նվազագույն են, ինչը թույլ է տալիս ինքնաբավ թիմերին աշխատել առանց արտադրողի անընդհատ ներգրավման։ Էքսոսկելետների մատակարարների էկոհամակարգը շեշտադրում է մասշտաբավորելիությունն ու ինքնաբավությունը, այլ ոչ թե բարդ ինտեգրումը, ինչը դարձնում է էքսոսկելետները հարմար կազմակերպությունների համար, որոնք սահմանափակ բյուջե ունեն և տեխնիկական ենթակառուցվածք չեն ունենում բարդ ավտոնոմ համակարգերի կառավարման համար։
Հաճախակի տրվող հարցեր
Կարո՞ղ է լեռնային շարժականության ռոբոտը աշխատել ծայրաստիճան եղանակային պայմաններում, որոնք կվնասեին ստանդարտ էքսոսկելետների աշխատանքը։
Այո, լավ մշակված լեռնագնացային մոբիլության ռոբոտը պահպանում է իր շահագործման հնարավորությունը չափազանց բարձր և ցածր ջերմաստիճանների դեպքում, սուր տեղումների ժամանակ և ուժեղ քամիների պայմաններում՝ օգտագործելով կնքված էլեկտրոնիկա, ամուր կառուցվածքային դիզայն և կրկնակի սենսորների զանգված։ Ստանդարտ էքսոսկելետները խանգարվում են սառը եղանակի պայմաններում՝ բատարեայի աշխատանքի վատացմամբ, սարքի օգտագործման ժամանակ մարդու մետաբոլիզմի նվազման պատճառով օպերատորի հիպոթերմիայի ռիսկով և խոնավության ներթափանցման պատճառով հոդերի սառչելով։ Լեռնագնացային մոբիլության ռոբոտի կնքված համակարգերը և ակտիվ ջերմային կառավարումը պահպանում են նրա աշխատանքը այնպիսի արշավների ժամանակ, երբ մարդու մարմնին ամրացված էքսոսկելետները դառնում են վտանգ, այլ ոչ թե առավելություն։ Սակայն արտադրողի կողմից նշված մանրամասն շրջակա միջավայրի սահմանափակումներն են որոշում իրական հնարավորությունները, ուստի չփորձված ծայրահեղ պայմաններում շահագործման առաջ անհրաժեշտ է մանրակրկիտ ստուգում կատարել։
Ինչ վերաբերում է լեռնագնացային մոբիլության ռոբոտի օպերատորի վրա դնվող վերապատրաստման բեռնվածությանը՝ համեմատած էքսոսկելետների օգտագործողների հետ։
Լեռնագնացության շարժականության ռոբոտի օպերատորի համար անհրաժեշտ է համապարփակ վերապատրաստում համակարգի ճարտարապետության, արտակարգ վերահսկման ընթացակարգերի, ռելիեֆի վերլուծության մեկնաբանության, հեռակառավարման ղեկավարման սարքերի և այդ արտադրողի հարթակին հատուկ առաջադրանքների պլանավորման ոլորտներում: Վերապատրաստման ծրագրերը սովորաբար տևում են շաբաթներ կամ ամիսներ և պահանջում են ռոբոտատեխնիկայի սկզբունքների տեխնիկական հասկացողություն: Ստանդարտ էքսոսկելետների օգտագործողների համար անհրաժեշտ է ֆիզիկական պատրաստվածություն, սարքավորման հարմարեցում, հավասարակշռության հարմարվելը և լեռնագնացության տեխնիկայի վարպետության վերապատրաստում՝ վերապատրաստում, որն ուղղված է մարդու կարողությունների բարելավմանը, այլ ոչ թե տեխնիկական համակարգերին: Ավարտված լեռնագնացային փորձ ունեցող, սակայն ռոբոտատեխնիկայի մասին սահմանափակ գիտելիքներ ունեցող փրկարարական կազմակերպությունների կամ ռազմական միավորների համար էքսոսկելետները ավելի արագ են ապահովում գործողական պատրաստվածություն: Իսկ ինժեներական հնարավորություններ ունեցող և երկարատև ռոբոտատեխնիկայի տեղակայման ծրագրեր ունեցող թիմերի համար լեռնագնացության շարժականության ռոբոտի վերապատրաստման ներդրումը բերում է եկամուտ՝ մի շարք համակարգերում ստանդարտացված ընթացակարգերի շնորհիվ:
Որ տեխնոլոգիան է ապացուցվում ավելի ծախսային արդյունավետ բազմատարված հետազոտական ծրագրերի համար։
Արդյունավետությունը կախված է միսիայի հաճախականությունից, շահագործման տևողությունից և կազմակերպության չափից: Ստանդարտ էքսոսկելետները ցույց են տալիս բարձր արդյունավետություն այն կազմակերպությունների համար, որոնք տեղակայում են քսանից քառասուն միավոր մեկ հարյուրից երկու հարյուր տարեկան լեռնային գործողությունների ընթացքում, քանի որ մեկ միավորի կապիտալ ծախսերը մնում են ցածր, իսկ փոխարինման ցիկլերը երկարացվում են հինգ տարիից ավելի: Լեռնային շարժականության ռոբոտի ներդրումը արդարացված է այն դեպքում, երբ կազմակերպությունները իրականացնում են ինտենսիվ արշավներ, որտեղ մեկ համակարգը փոխարինում է երեքից հինգ մարդկային թիմերի, աշխատում է անընդհատ մի քանի ամսվա տևողությամբ արշավների ընթացքում կամ նշանակալիորեն նվազեցնում է անհրաժեշտ անձնակազմի թիվը: Մատակարարի մոդելը այստեղ ունի կարևոր նշանակություն. արտադրողները, որոնք առաջարկում են նպաստավոր սպասարկման պայմանագրեր և մասերի հասանելիություն երկար ժամանակահատվածում, զգալիորեն նվազեցնում են լեռնային շարժականության ռոբոտների երկարաժամկետ ծախսերը: Կազմակերպությունները պետք է հաշվարկեն ընդհանուր հինգ տարվա ծախսերը՝ ներառյալ վերապատրաստումը, սպասարկումը, մարտկոցների փոխարինումը և անձնակազմի տեղաբաշխումը, նախքան երկու տեխնոլոգիաներից որևէ մեկի ընտրությունը:
Բովանդակության աղյուսակ
- Հիմնարար տեխնոլոգիայի ճարտարապետություն և դիզայնի փիլիսոփայություն
- Գործառնական կատարում և իրական աշխարհում օգտագործման համապատասխանություն
- Ծառայության մեջ դնելը, սպասարկումը և շահագործման ինտեգրումը
- Ստրատեգիական ընտրության համակարգ
-
Հաճախակի տրվող հարցեր
- Կարո՞ղ է լեռնային շարժականության ռոբոտը աշխատել ծայրաստիճան եղանակային պայմաններում, որոնք կվնասեին ստանդարտ էքսոսկելետների աշխատանքը։
- Ինչ վերաբերում է լեռնագնացային մոբիլության ռոբոտի օպերատորի վրա դնվող վերապատրաստման բեռնվածությանը՝ համեմատած էքսոսկելետների օգտագործողների հետ։
- Որ տեխնոլոգիան է ապացուցվում ավելի ծախսային արդյունավետ բազմատարված հետազոտական ծրագրերի համար։