
הבחירה בין רובוט ניידות לטיפוס הרים לאקסוסקלט סטנדרטי מייצגת החלטה קריטית לצוותי מסעות, פעולות חיפוש והצלה ותוכניות לוגיסטיקה בגבהים גבוהים. שתי הטכנולוגיות משפרות את היכולת האנושית בסביבות קיצוניות, אך הן פועלות על עקרונות יסודיים שונים ומציגות יתרונות מובחנים בהתאם לדרישות המשימה, מורכבות השטח ואילוצים תפעוליים. הבנת ההבדלים הללו חיונית לארגונים המתכננים להשקיע בפתרונות ניידות מתקדמים לסביבות הרים מאתגרות.
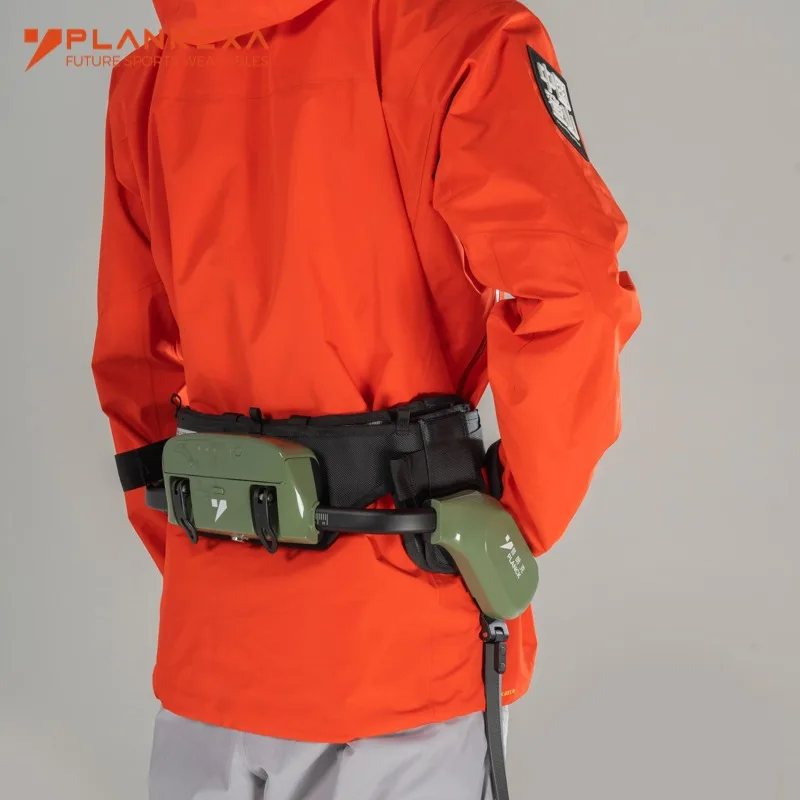
Aרובוט ניידות להליכה בהרים מייצג פלטפורמה אוטונומית או חצי-אוטונומית שתוכננה במיוחד לשטח בגבהים גבוהים, סלעי ומכוסה שלג. בניגוד לכך, אקסוסקלטים סטנדרטיים הם מכשירי הגברה ניתנים ללבישה שמגדילים את הכוח והסיבולת האנושיים, בעוד שהמפעיל נשאר מנגנון הבקרה העיקרי. ההבדל הארכיטקטוני משפיע על הכל, החל בגמישות הפריסה ועד לסיבוכיות האופרטיבית, מה שגורם להשוואה זהירה להיות חיונית לפני רכישה.
ארכיטקטורת טכנולוגיית הליבה ופילוסופיית העיצוב
מערכות רובוטיות לניידות הררית
רובוט נייד לסיור בהרים משתמש במערכות מכניות ובמערכות מבוססות בינה מלאכותית באופן עצמאי כדי לנווט באוטונומיה או תחת פיקוח מרחוק על טריטוריות אלפיניות מסוכנות. לפלטפורמות מסוג זה יש בדרך כלל רגליים מרובות מפרקים, מערכי חיישנים מתקדמים, ניתוח טריטוריה בזמן אמת ועוצמת חישוב מבוזרת לתכנון מסלולים דינמי. הטכנולוגיה ממקדת את המאמץ בהתאמה לטריטוריה, זיהוי מכשולים ויכולת נשיאה של עומסים ללא תלות במצב הפיזי של האדם. יצרן מהימן בתחום זה מעצב את המערכות כך שיעבדו בתחומים קיצוניים של טמפרטורה, לחץ אטמוספרי משתנה ותנאי משטח לא צפויים, כולל סלעים רופפים, קרח ומדרגות תלולות.
פילוסופיית העיצוב של רובוט נייד לטיפוס הרים מתמקדת בהסרת המפעיל האנושי מהמתח הפיזי הישיר תוך שמירת הבקרה והמודעות למצב. הפרדה זו של המפעיל מביצוע יוצרת יתרונות בולטים: הרובוט יכול לפעול בסביבות רעילות או חסרות חמצן, לנווט בטריטוריה מסוכנת מדי לטיפוס אנושי ולשאת ציוד ללא מגבלות עייפות אנושית. סביבת הספקים של המערכות הללו ממשיכה להתרחב ככל שתחומי השימוש מתרחבים מעזרה במשלחות לפעולות הצלה ומחקר מדעי.
ארכיטקטורה סטנדרטית של שלד חיצוני
אקסוסקאלטונים סטנדרטיים פועלים כמסגרות מכניות ללבישה שמחזקות את כוח השרירים האנושי ומציאות דרישה מטבולית נמוכה יותר במהלך עבודה גופנית. הציוד הזה מפיץ את המטען לאורך מסגרת השלד של הלובש, מפחית את הלחץ על המפרקים ומגביר את עוצמת הרגליים לעלייה, לשאת משאות ולתנועה ממושכת באיזורים קשים לעיבור. האדם הוא המניע העיקרי, מערכת הניווט והגורם להחלטות, בעוד שהאקסוסקאלטון מספק הכפלה מכנית של המאמץ. רוב האקסוסקאלטונים הסטנדרטיים מיועדים ליישומים תעשייתיים, צבאיים או לוגיסטיים כלליים, ולא בהקשרים מיוחדים של הרמה.
יצרן שמתכנן אקסוסקלטים סטנדרטיים לסביבות הרים חייב לאזן בין משקל, צריכת הספק, טווח תנועת המפרקים וניהול החום כדי לשמור על פעילות בסביבות קרות. בניגוד לרובוט ניידות מיוחס לעליית הרים, אקסוסקלטים סטנדרטיים בדרך כלל כוללים מערכות בקרה פשוטות יותר, פחות חיישנים מובנים ו הנחות עיצוב שמבוססות על מפעלים ממונעים או לוגיסטיקה עירונית ולא על טיפוס בהרים. דגם הספק של אקסוסקלטים מדגיש מודולריות והתאמה למספר תחומים תעשייתיים במקום התמחות בתחום מסוים.
הישגים בתפעול והתיישבות למציאות
ניווט בטראינין וכושר טיפוס
רובוט הניידות להרמות מצטיין בהערכת שטח אוטונומית והימנעות מכשולים בסביבות שבהן הקואורדינציה העין-יד האנושית הופכת לבלתי מספקת או מושפעת מעייפות. מכשירים אלו מנתחים תצורות סלע, מעריכים דפוסי סדקים, מעריכים יציבות הקרח ובוחרים מסלולים בהתבסס על משוב חיישנים בזמן אמת ללא הוראות אופרטור לכל מיקרו-תמרון. בתרחישי טיפוס אנכי, מערכות הרגליים המופצות של רובוט הניידות להרמות יכולות לשמור על מגע עם נקודות סלע מרובות בו-זמנית, ומתאמות את אסטרטגיית האחיזה באופן דינמי בהתאם לשינויים בתנאים. יכולת זו מוכיחה כי היא מהפכנית בתרחישי הצלה שבהם מהירות ודقة קובעות תוצאות של חיים או מוות.
אקסוסקלטים סטנדרטיים משפרים את היכולת של האדם לטפס, אך הם נותרו תלויים בהחלטותיו של הלובש, בשיפוט המרחבי שלו ובאומץ הפיזי שלו. הלובש חייב להעריך את נקודות האחיזה, לתכנן מסלולים ולבצע תנועות תוך ניהול הדורשים הפסיכולוגיים והעצבוניים של טיפוס בגבהים גבוהים. בתנאים קיצוניים שבהם חוסר חמצן, פגיעה מקורית או מחלה של הגובה פוגעים בפונקציה הקוגניטיבית, האקסוסקלט אינו מסוגל לפצות על ירידה באפקטיביות של הפעיל. עם זאת, בהקשרים אלפיניים מתונים שבהם טיפוסים מוכשרים נאלצים להתמודד עם נוף צפוי, האקסוסקלטים שומרים על הסוכנות האנושית ומשתמשים בחוכמה הטיפוסית המצטברת.
קיבולת המטען והתפלגות המטען
רובוט נייד לסיירות הרים מסוגל לשאת משאות כבדים – בין שני מאות ליותר מחמישה מאות קילוגרם, בהתאם לעיצוב – ללא עלייה פרופורציונלית בדרישות האנרגיה או במתח המבני. יכולת זו תומכת בהובלת ציוד מדעי, באספקת אספקה חירום ובפעולות שיתופיות של מספר יחידות, שבהן הפצת המשא על פני מספר פלטפורמות רובוטיות עולה על היכולת של צוותים בעלי אדם אחד. ההתקן מפיץ את המשא דרך המסגרת המבנית שלו ישירות אל הקרקע, ומעקף לחלוטין את המגבלות השלדיות של האדם. ספק איכותי מעצב מערכות משא עם אמצעי בטיחות שמניעים אי-יציבות או סיכון לה overturn כתוצאה מהמשא במדרון תלול.
שלדות חיצוניות סטנדרטיות מגבירות את המגבלות האנושיות במערכת התמיכה, אך אינן מסירים אותן לחלוטין. שלדה חיצונית טיפוסית עשויה לאפשר למתופעל יחיד לשאת 60–100 קילוגרם באופן יעיל, לעומת 30–50 קילוגרם ללא סיוע. עם זאת, הסיוע שמספקת השלדה החיצונית מגיע לנקודת שיא בשל הגבלות מערכת הלב-ריאות האנושית, מחזורים של עייפות שרירים וסבילות לחץ על המפרקים. שימוש ממושך בשלדה חיצונית בגבהים גבוהים עדיין דורש תקופות התרגלות, תזונה מספקת ויישום מדרגי של עומסים. יצרן שפועלים בהקשרים של טיפוס הרים חייב לעצב שלדות חיצוניות שמפחיתות במפורש את דלדול החמצן הנובע מהגובה, ולא ליישם הנחות כלליות של עזרה כוחנית לתעשייה.
הצבה, תחזוקה ואיחוד תפעולי
הצבה בשטח ונגישות ניידות
הצבת רובוט נייד לסיירות הרים דורשת הכנה מוקדמת, סקר שטח והדרכה של המפעילים לסוג הספציפי של ממשק הבקרה וההליכים להגנת חירום של הרובוט. על הרובוט להישלח לאזור הפעולה, מה שמהווה אתגר לוגיסטי בסביבות הרים מרוחקות. תכנונים מודרניים שמתאימים לסיירות כוללים אסוציאציה מודולרית, המאפשרת העברה באמצעות מסוק, איסוף במחנה הבסיס והצבה לפעולה בתוך חלונות משימה מוגדרים. היתרון של הרובוט הנייד לסיירות בהצבה הוא במגוון מהיר לאחר שהגיע לאזור הפעולה, מה שמאפשר פעילות ללא הפסקה לאורך כל היממה, ללא צורך בהחלפת מפעילים.
אקסוסקלטים סטנדרטיים מציעים triểnת פשוטה ומהירה יותר, מכיוון שמבצעים בודדים יכולים ללבוש ולהפעיל את המכשירים תוך דקות במקום שעות. צוות מגיע עם אקסוסקלטים ארוזים ומתחיל לפעול כמעט מיד, מה שהופך את האקסוסקלטים לאידיאליים לקבוצות הצלה המגיבות במהירות או ליחידות צבאיות הדורשות ניידות מהירה בהרים. עם זאת, אקסוסקלטים דורשים אנשי מקצוע מומלצים שיכולים לפעול ביעילות בסביבת הפעולה הספציפית, אילוץ שהרובוט לניידות בהרים מקל על ידי פעולת אוטונומית או נשלטת מרחוק. דגם הספק של אקסוסקלטים מדגיש triểnת מוכנה לשטח ודורשת הגדרה מינימלית, לעומת דרישות המערכת המורכבת יותר של הרובוט לניידות בהרים.
תחזוקה, משך חיים של סוללות והוצאות תפעוליות
רובוט ניידות להר הרים דורש פרוטוקולי תחזוקה מיוחדים, זמינות של חלקי חילוף דרך ערוצים מוסכמים של היצרן, וטכנאים מיומנים היכולים לאבחן ולפתור כשלים במערכת. זמן חיי הסוללה נע בדרך כלל בין ארבע לשמונה שעות, בהתאם למשטח, העומס ולקצב הפעילות. משימות מורכבות דורשות לוחות החלפת סוללות, תשתיות טעינה ניידות, או ניהול חשמל במחנה הבסיס. יצרן המציע תמיכה אמינה לרובוט ניידות להר הרים חייב לשמור על שרשרת האספקה העליונה וזמינות שירות טכני במיקומים מרוחקים או יכולת ייעוץ מרחוק לפתרון בעיות בשטח. העלויות התפעוליות עולות בהתאם למורכבות הציוד, מלאי חלקי חילוף מיוחדים ודרישות המומחיות.
שלדות חיצוניות סטנדרטיות מציגות מורכבות טכנית נמוכה יותר ועומס תחזוקה קטן יותר לכל לובש. מערכות הסוללות פועלות שמונה עד שתים עשרה שעות בתנאי הפעלה רגילים, וקיום מספר יחידות מאפשר סיבוב ומחזור טעינה במהלך השהייה בשטח. התחזוקה כוללת בעיקר בדיקת מבט, שימון צירים וניהול סוללות — משימות שניתן לבצע על ידי אנשי צוות מוכשרים אך שאינם מומחים. פשטות זו מפחיתה את העומס על התמיכה בכל אדם המפעיל את המערכת ומעוררת עניין בקרב ארגונים בעלי תשתית טכנית מוגבלת. דגם הספק של השלדות החיצוניות מדגיש קיימות ותמיכה מבוזרת, בניגוד לידע המרכזתי של יצרן הרובוט לניידות בהרים.
מסגרת הבחירה האסטרטגית
סוג המשימה והדרישות הפעולתיות
ארגונים צריכים לבחור ברובוט ניידות להררה כאשר המשימות דורשות ניווט שטח אוטומטי, היעדר חשיפה של בני אדם לטיפוס, פעולות לטווח ארוך בגבהים גבוהים ללא החלפת מפעילים, או גישה לסביבות מסוכנות שבהן נוכחות אנושית אינה אפשרית. פעולות הצלה המזהות טיפוסים אבודים בשטח מורכב, מסעות מדעיים הדורשים העברת ציוד למיקומים לא מומפים, ופעולות צבאיות באזורים אלפיניים טעונים נהנות מהיכולת האוטומטית ומחוסן הפעילות הרב-יומי של רובוט ניידות להררה. רובוט ניידות להררה מצטיין כאשר מהירות, דיוק וחוסר תלות במגבלות פיזיות אנושיות מגדירים את הצלחת המשימה.
אקסוסקלטים סטנדרטיים הוכחו כאופטימליים לפעולות שמשתמשות בידע קיים של מטפסים, שדורשות התאמות גמישות במסלול לשינויי נוף לא צפויים, שדורשות triểnת מהירה לאזורי הרים סמוכים, או שפועלות בתוך מגבלות גובה ואקלים מתונות. צוותי חיפוש והצלה עם מטפסים מיומנים, צוותי בנייה אלפיניים ויחידות קרבות הרים צבאיות נהנים מהגברה באקסוסקלטים שמשמרת את היכולת האנושית לקבל החלטות תוך הפחתת המתח הגופני. כאשר תרבות הארגון מדגישה את המומחיות האנושית וההסתגלות, אקסוסקלטים מתאימים יותר לערכים הפעוליים מאשר העברת ההחלטות למערכת רובוטית לניידות בהרים.
תקציב, תשתית וכושר טכני
רובוט ניידות להריה דורש השקעה בהון משמעותית, יחסים מתמשכים של תמיכה טכנית עם היצרן ויכולת ארגונית להנדסת מערכות וניהול פעולות מרחוק. ארגונים חייבים לתכנן תקציב לאימונים מיוחדים, מלאי חלקי חילוף, לוחות החלפת סוללות והסכמי תמיכה למקרי חרום. היחס עם הספק נעשה משולב באופן עמוק ביכולת האופרטיבית, מה שהופך את יציבות הספק והתחייבות לטווח ארוך למדדי בחירה קריטיים. סך עלות הבעלות כולל רכש, אימונים, תחזוקה, תמיכה לוגיסטית ואנשי צוות המוקדשים לניהול מערכות רובוטיות.
שלדות חיצוניות סטנדרטיות מציגות מחסום הון נמוך יותר וקלות אינטגרציה ארגונית. עלות רכישת יחידה נותרת נמוכה בהרבה ממערכות רובוטיות לניידות בהרים, וארגונים יכולים להרחיב את ההטמעה באופן הדרجي – מתוכניות ניסיון לקבוצות גדולות. דרישות התמיכה הטכנית נשארות מינימליות, מה שמאפשר לצוותים לפעול באופן עצמאי ללא מעורבות מתמדת של היצרן. מערכת הספקים של השלדות החיצוניות מדגישה הרחבה עצמית ולא אינטגרציה מורכבת, ולכן הן מתאימות לארגונים עם תקציב מוגבל ותשתית טכנית מוגבלת לניהול מערכות אוטונומיות מורכבות.
שאלה נפוצה
האם רובוט ניידות בהרים מסוגל לפעול בתנאי מזג אוויר קיצוניים שיפגעו בביצועי שלדות חיצוניות סטנדרטיות?
כן, רובוט ניידות להררה מהונדס היטב שומר על יכולת התפעול בטווחי טמפרטורה קיצוניים, משקעים קיצוניים ורוחות חזקות באמצעות אלקטרונייקה חסומה, עיצוב מבני עמיד ומערכים כפולים של חיישנים. אקסוסקלטים סטנדרטיים נתקלים בירידה בביצועי הסוללה בקור קיצוני, בסיכון להיפותרמיה של המפעיל עקב ייצור מטבולי מופחת של האדם בזמן לבישת המכשיר, ובקפיאת המפרקים עקב חדירת לחות. המערכות החסומות וניהול החום האקטיבי של רובוט ניידות להררה שומרים על התפקוד במהלך מסעות בהם אקסוסקלטים לבושים על ידי אדם הופכים לסיכון ולא לנכס. עם זאת, המפרט הסביבתי הספציפי של היצרן קובע את הגבולות האמיתיים של היכולת, ולכן בדיקה מעמיקה מפורטת היא חיונית לפני השמה בתנאים קיצוניים לא נבחנים.
מהו העומס האימוני שמפעיל רובוט ניידות להררה נושא ביחס למשתמשי אקסוסקלטים?
מפעיל רובוט ניידות להר הרים דורש הכשרה מקיפה בארכיטקטורת מערכת, הליכי מעבר חירום, פרשנות ניתוח טרראין, בקרות טיסה מרחוק, ותכנון משימות שספציפיות לפלטפורמה של היצרן. תוכניות ההכשרה נמשכות בדרך כלל שבועות או חודשים ודורשות הבנה טכנית של עקרונות הרובוטיקה. משתמשי אקסוסקלטונים סטנדרטיים דורשים הכשרת גוף, התאמת ציוד, הסתגלות לאיזון, והדרכת טכניקות טיפוס—הכשרה הממוקדת על שיפור ביצועים אנושיים ולא על מערכות טכניות. עבור ארגוני הצלה או יחידות צבאיות עם מומחיות קיימת בהר הרים אך רקע מוגבל ברובוטיקה, אקסוסקלטונים מציגים מוכנות מבצעית מהירה יותר. עבור צוותים עם יכולת הנדסית ותוכניות לפריסה מורחבת של רובוטיקה, ההשקעה בהכשרת רובוט ניידות להר הרים משתלמת באמצעות פרוטוקולים סטנדרטיים במערכות מרובות.
אילו טכנולוגיה הוכחה כיעילה יותר מבחינת עלות בתוכניות משלחות למספר שנים?
יעילות העלות תלויה באופן קריטי בתדירות המשימות, משך הפעילות וגודל הארגון. אקסוסקלטונים סטנדרטיים מציגים יעילות עלות מובחרת לארגונים המפעילים 20–40 יחידות ב-100–200 מבצעי הרים שנתיים, מכיוון שעלויות הון ליחידה נמוכות ומחזורי ההחלפה נמשכים מעל לחמש שנים. רובוט ניידות לטיפוס הרים מצדיק את ההשקעה כשהארגונים מנהלים מסעות חקר מוגברים שבהם מערכת בודדת מחליפה שלושה עד חמישה צוותים אנושיים, פועלת באופן רציף במהלך מבצעים של מספר חודשים או מקטינה באופן משמעותי את דרישות האישים הכוללות. מודל הספק חשוב מאוד כאן: יצרנים המציעים חוזי תחזוקה מועדפים וזמינות חלקים בתקופות מוארכות מקטינים במידה ניכרת את עלויות הרובוט לניידות לטיפוס הרים לטווח הארוך. ארגונים צריכים למדל את עלויות החמש-שנתיות הכוללות, כולל הדרכה, תחזוקה, החלפת סוללות והקצאת אישים, לפני בחירת הטכנולוגיה המתאימה.