
Wybór między górskim robotem mobilnościowym a standardowym egzoszkieletem stanowi decydujące zagadnienie dla zespołów wyprawowych, operacji poszukiwawczo-ratunkowych oraz programów logistycznych na dużych wysokościach. Obie technologie zwiększają zdolności człowieka w ekstremalnych środowiskach, ale działają na zasadach fundamentalnie różnych i zapewniają odmienne korzyści w zależności od wymagań misji, złożoności terenu oraz ograniczeń operacyjnych. Zrozumienie tych różnic jest kluczowe dla organizacji planujących inwestycje w zaawansowane rozwiązania mobilnościowe przeznaczone do trudnych środowisk górskich.
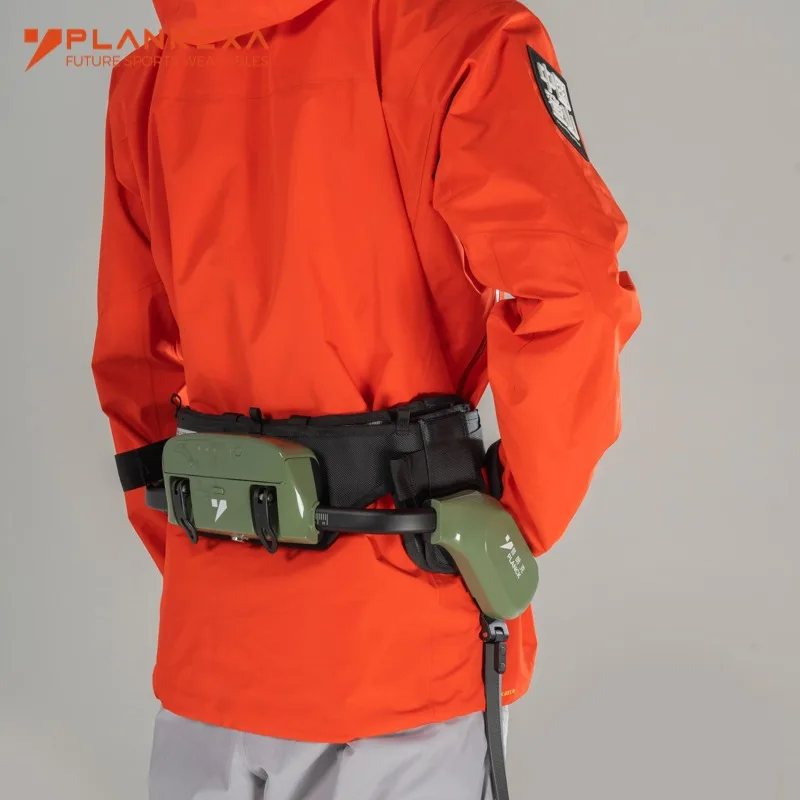
Arobot mobilności górskiej reprezentuje autonomiczną lub półautonomiczną platformę zaprojektowaną specjalnie do poruszania się na terenach górskich, skalistych i pokrytych śniegiem. Standardowe egzoszkielety, w przeciwieństwie do niej, to noszone urządzenia wspomagające, które zwiększają siłę i wytrzymałość człowieka, podczas gdy operator pozostaje głównym mechanizmem sterowania. Różnica architektoniczna wpływa na wszystko – od elastyczności wdrożenia po złożoność operacyjną – dlatego przed zakupem konieczne jest staranne porównanie.
Architektura kluczowych technologii i filozofia projektowania
Systemy robotów mobilnych do wspinaczki górskiej
Robot mobilności górskiej wykorzystuje niezależne systemy mechaniczne i napędzane sztuczną inteligencją, aby poruszać się po trudnym terenie alpejskim w sposób autonomiczny lub pod nadzorem zdalnym. Te platformy charakteryzują się zazwyczaj wielostopniowymi nogami, zaawansowanymi zestawami czujników, analizą terenu w czasie rzeczywistym oraz rozproszoną mocą obliczeniową umożliwiającą dynamiczne planowanie trasy. Technologia ta skupia się na adaptacji do terenu, rozpoznawaniu przeszkód oraz nośności niezależnej od fizycznego stanu człowieka. Niezawodny producent w tej dziedzinie projektuje te systemy tak, aby działały w warunkach skrajnych zakresów temperatur, zmiennej ciśnienia atmosferycznego oraz nieprzewidywalnych warunków powierzchniowych, w tym luźnych skał, lodu i stromych nachyleń.
Filozofia projektowania robota mobilnego do wspinaczki górskiej koncentruje się na wyeliminowaniu bezpośredniego wysiłku fizycznego operatora ludzkiego przy jednoczesnym zachowaniu kontroli i świadomości sytuacyjnej. Oddzielenie operatora od wykonywania czynności zapewnia wyraźne korzyści: urządzenie może działać w środowiskach toksycznych lub ubogich w tlen, poruszać się po terenach zbyt niebezpiecznych do wspinaczki ludzkiej oraz przewozić sprzęt bez ograniczeń wynikających z zmęczenia człowieka. Ekosystem dostawców tych systemów nadal się rozszerza, ponieważ zakres ich zastosowań poszerza się poza wsparcie wypraw górskich, obejmując również operacje ratunkowe i badania naukowe.
Standardowa architektura egzoszkieletu
Standardowe egzoszkielety działają jako noszone ramy mechaniczne, które wzmocniają siłę mięśniową człowieka i zmniejszają zapotrzebowanie metaboliczne podczas wykonywania pracy fizycznej. Urządzenia te rozprowadzają obciążenie po szkielecie użytkownika, zmniejszają nacisk na stawy oraz zwiększają siłę nóg podczas wspinaczki, przenoszenia ładunków i utrzymywania ruchu na trudnym terenie. Operator ludzki pozostaje głównym źródłem inteligencji, systemem nawigacji i podmiotem podejmującym decyzje, podczas gdy egzoszkielet zapewnia mechaniczne wzmocnienie wysiłku. Większość standardowych egzoszkieletów służy do ogólnego zastosowania przemysłowego, wojskowego lub logistycznego, a nie do specjalizowanych zastosowań wspinaczkowych.
Producent projektujący standardowe egzoszkielety do zastosowań w środowiskach górskich musi znaleźć kompromis między masą, zużyciem energii, zakresem ruchu stawów oraz zarządzaniem ciepłem, aby zapewnić ich funkcjonalność w niskich temperaturach. W przeciwieństwie do specjalizowanego robota mobilności górskiej, standardowe egzoszkielety zwykle charakteryzują się prostszymi schematami sterowania, mniejszą liczbą zintegrowanych czujników oraz założeniami projektowymi opartymi na zasilanych fabrykach lub logistyce miejskiej, a nie na wspinaczce alpejskiej.
Wydajność operacyjna i przydatność w warunkach rzeczywistych
Nawigacja po terenie i zdolności wspinaczkowe
Robot mobilności górskiej wyróżnia się samodzielną oceną terenu i unikaniem przeszkód w środowiskach, w których koordynacja oka i ręki człowieka staje się niewystarczająca lub osłabiona przez zmęczenie. Urządzenia te analizują formacje skalne, oceniają wzory szczelin lodowych, sprawdzają stabilność lodu oraz wybierają trasy na podstawie danych czujników w czasie rzeczywistym – bez konieczności wydawania operatorowi instrukcji dla każdej mikromanewry. W sytuacjach wspinaczki pionowej rozproszone systemy nóg robota mobilności górskiej pozwalają utrzymywać kontakt z wieloma punktami skalnymi jednocześnie, dynamicznie dostosowując strategię chwytu w miarę zmian warunków. Ta zdolność okazuje się przełomowa w scenariuszach ratowniczych, gdzie szybkość i precyzja decydują o życiu i śmierci.
Standardowe egzoszkielety zwiększają zdolności wspinaczkowe człowieka, pozostając jednak zależne od decyzji użytkownika, jego osądu przestrzennego oraz odwagi fizycznej. Użytkownik musi oceniać punkty oparcia, planować trasę oraz wykonywać ruchy, zarazem radząc sobie z wymogami psychicznymi i neurologicznymi wynikającymi z wspinaczki na dużych wysokościach. W warunkach skrajnych, gdy niedotlenienie, obrażenia spowodowane zimnem lub choroba wysokościowa pogarszają funkcjonowanie poznawcze, egzoszkielet nie jest w stanie zrekompensować pogorszenia sprawności operatora. Jednak w umiarkowanych warunkach górskich, gdzie doświadczeni wspinacze poruszają się po przewidywalnym terenie, egzoszkielety zachowują autonomię człowieka i wykorzystują zgromadzoną wiedzę oraz doświadczenie w zakresie wspinaczki.
Pojemność ładunku oraz rozkład obciążenia
Robot mobilności górskiej może przenosić znaczne ładunki – od dwustu do ponad pięciuset kilogramów, w zależności od konstrukcji – bez proporcjonalnego wzrostu zapotrzebowania na energię ani naprężeń konstrukcyjnych. Ta zdolność umożliwia transport sprzętu naukowego, dostarczanie zaopatrzenia w sytuacjach nagłych oraz współdziałanie wielu jednostek, przy czym rozłożenie obciążenia na kilka platform robota przewyższa możliwości zespołów obsługiwanych przez jedną osobę. Urządzenie rozprowadza ładunek poprzez swoją konstrukcję nośną bezpośrednio na teren, całkowicie omijając ograniczenia ludzkiego szkieletu. Wysokiej klasy dostawca projektuje systemy ładunkowe z mechanizmami zabezpieczającymi przed niestabilnością lub ryzykiem przewrócenia spowodowanymi obciążeniem na stromych nachyleniach.
Standardowe egzoszkielety zwiększają, ale nie eliminują ograniczeń ludzkiego obciążenia. Typowy egzoszkielet może umożliwić pojedynczemu operatorowi przenoszenie skutecznie sześćdziesięciu do stu kilogramów w porównaniu do trzydziestu do pięćdziesięciu kilogramów bez pomocy. Jednak wspomaganie egzoszkieletu osiąga pułap określony przez ludzkie limity układu krążenia, cykle zmęczenia mięśni oraz tolerancję stresu stawów. Długotrwałe użytkowanie egzoszkieletów na dużych wysokościach nadal wymaga okresów aklimatyzacji, odpowiedniej odżywki oraz stopniowego zwiększania obciążenia. Producent skupiający się na kontekstach górskich musi projektować egzoszkielety specjalnie zaprojektowane do łagodzenia niedoboru tlenu na wysokości, a nie stosować ogólnych założeń przemysłowego wspomagania siłą.
Wdrożenie, konserwacja i integracja operacyjna
Wdrożenie terenowe i przenośność
Wdrożenie robota mobilnego do wspinaczki wymaga wcześniejszej przygotowawczej konfiguracji, rozpoznania terenu oraz szkolenia operatorów dostosowanego do unikalnego interfejsu sterowania i procedur awaryjnych danej platformy. Urządzenie musi zostać przetransportowane do strefy operacyjnej, co w odległych środowiskach alpejskich stwarza wyzwania logistyczne. Nowoczesne konstrukcje gotowe do wypraw wykorzystują modułową zasadę montażu, umożliwiając transport śmigłowcem, montaż w obozie bazowym oraz wdrożenie operacyjne w ściśle określonym oknie misji. Zaletą robota mobilnego do wspinaczki w zakresie wdrożenia jest szybka mobilizacja po dotarciu na miejsce działania, umożliwiająca działania całodobowe bez konieczności rotacji operatorów.
Standardowe egzoszkielety zapewniają prostszą i szybszą wdrożenie, ponieważ poszczególne osoby obsługujące mogą założyć i aktywować urządzenia w ciągu kilku minut zamiast godzin. Zespół przybywa z zapakowanymi egzoszkieletami i niemal natychmiast rozpoczyna działania, co czyni je idealnym rozwiązaniem dla zespołów ratowniczych działających w trybie natychmiastowej reakcji lub jednostek wojskowych wymagających szybkiej mobilności w górach. Jednak egzoszkielety wymagają wykwalifikowanego personelu, który potrafi skutecznie funkcjonować w konkretnym środowisku operacyjnym – ograniczenie to częściowo eliminuje robot do mobilności w górach dzięki swojej pracy w trybie autonomicznym lub zdalnie sterowanym. Model dostawcy egzoszkieletów koncentruje się na gotowości do użytku terenowego i minimalnym zakresie przygotowań, w przeciwieństwie do bardziej złożonych wymagań ekosystemowych robota do mobilności w górach.
Konserwacja, żywotność baterii oraz koszty eksploatacji
Robot mobilności górskiej wymaga specjalizowanych protokołów konserwacji, dostępności części zamiennych poprzez ustanowione kanały producenta oraz wykwalifikowanych techników potrafiących diagnozować i usuwać awarie systemu. Czas pracy na jednym ładowaniu baterii zwykle wynosi od czterech do ośmiu godzin, w zależności od terenu, obciążenia i tempa operacyjnego. Długotrwałe misje wymagają harmonogramów wymiany baterii, przenośnej infrastruktury ładowania lub zarządzania zasilaniem w obozie bazowym. Producent oferujący niezawodną obsługę robotów mobilności górskiej musi zapewniać stabilne łańcuchy dostaw na etapie wczesnym oraz dostępność usług technicznych w lokalizacjach odległych lub zdalną zdolność konsultacyjną do rozwiązywania problemów w terenie. Koszty operacyjne rosną wraz ze złożonością sprzętu, zapasem specjalizowanych części oraz wymaganiami dotyczącymi wiedzy i umiejętności.
Standardowe egzoszkielety charakteryzują się niższym stopniem złożoności technicznej oraz mniejszym obciążeniem konserwacyjnym przypadającym na poszczególnego użytkownika. Systemy bateryjne działają od ośmiu do dwunastu godzin w warunkach normalnej eksploatacji; posiadanie wielu jednostek umożliwia rotację i cykle ładowania podczas operacji terenowych. Konserwacja obejmuje głównie wizualną kontrolę, smarowanie przegubów oraz zarządzanie bateriami – zadania, które mogą wykonywać osoby przeszkolone, ale niebędące specjalistami. Ta prostota zmniejsza obciążenie obsługi przypadające na każdego operatora i czyni egzoszkielety atrakcyjnym rozwiązaniem dla organizacji o ograniczonej infrastrukturze technicznej. Model dostawcy egzoszkieletów kładzie nacisk na zrównoważoność i rozproszoną obsługę techniczną, w przeciwieństwie do centralizowanego wsparcia ze strony producenta wymaganego przez robota mobilności górskiej.
Ramka strategicznego doboru
Typ misji i wymagania operacyjne
Organizacje powinny wybrać robota mobilnego do wspinaczki, gdy misje wymagają autonomicznej nawigacji po terenie, całkowitego wyeliminowania konieczności wspinania się przez ludzi, długotrwałych operacji na dużych wysokościach bez rotacji operatorów lub dostępu do środowisk niebezpiecznych, gdzie obecność człowieka jest niemożliwa. Operacje ratunkowe mające na celu odnalezienie zagubionych wspinaczy w złożonym terenie, ekspedycje naukowe wymagające transportu sprzętu do nieodwzorowanych lokalizacji oraz operacje wojskowe w spornych regionach alpejskich korzystają z autonomicznych możliwości i wielodniowej wytrzymałości robota mobilnego do wspinaczki. Robot ten osiąga najlepsze wyniki tam, gdzie sukces misji zależy od szybkości, precyzji oraz niezależności od fizycznych ograniczeń człowieka.
Standardowe egzoszkielety okazują się optymalne w operacjach wykorzystujących istniejącą wiedzę i umiejętności wspinaczkowe, wymagających elastycznej adaptacji trasy do nieoczekiwanych zmian terenu, szybkiego wdrożenia w pobliskich obszarach górskich lub działania w warunkach umiarkowanej wysokości i ograniczeń pogodowych. Zespoły poszukiwawczo-ratunkowe z wykwalifikowanymi alpinistami, załogi budowlane działające w górach oraz jednostki wojskowe specjalizujące się w wojnie górskiej korzystają z wspomagania egzoszkieletami, które zachowują ludzką zdolność podejmowania decyzji przy jednoczesnym zmniejszeniu obciążenia fizycznego. Gdy kultura organizacyjna podkreśla znaczenie ludzkiej wiedzy eksperckiej i elastyczności, egzoszkielety lepiej odpowiadają wartościom operacyjnym niż przekazywanie decyzji systemowi robota mobilnego przeznaczonego do poruszania się w górach.
Budżet, infrastruktura i kompetencje techniczne
Robot mobilny do wspinaczki górskiej wymaga znacznych inwestycji kapitałowych, trwałych relacji technicznej obsługi z producentem oraz zdolności organizacyjnych w zakresie inżynierii systemów i zarządzania operacjami zdalnymi. Organizacje muszą zaplanować budżet na szkolenia specjalistyczne, zapasy części zamiennych, harmonogramy wymiany baterii oraz umowy o wsparcie awaryjne. Relacja z dostawcą staje się głęboko zakorzeniona w możliwości operacyjnych, co czyni stabilność dostawcy i jego długoterminowy zaangażowanie kluczowymi kryteriami wyboru. Całkowity koszt posiadania obejmuje zakupy, szkolenia, konserwację, wsparcie logistyczne oraz personel przeznaczony specjalnie na zarządzanie systemami robotycznymi.
Standardowe egzoszkielety wiążą się z niższymi barierami kapitałowymi oraz prostszą integracją organizacyjną. Koszty zakupu na jednostkę pozostają znacznie niższe niż w przypadku systemów robotycznych do poruszania się w górach, a organizacje mogą stopniowo rozszerzać wdrożenia – od programów pilotażowych po duże zespoły. Wymagania dotyczące wsparcia technicznego pozostają minimalne, umożliwiając zespołom działanie niezależne bez konieczności stałej współpracy z producentem. Ekosystem dostawców egzoszkieletów skupia się na skalowalności i samowystarczalności zamiast na skomplikowanej integracji, co czyni egzoszkielety odpowiednimi dla organizacji o ograniczonym budżecie oraz ograniczonej infrastrukturze technicznej niezbędnej do zarządzania zaawansowanymi systemami autonomicznymi.
Często zadawane pytania
Czy robot do poruszania się w górach może funkcjonować w warunkach ekstremalnych pogody, które utrudniałyby działanie standardowych egzoszkieletów?
Tak, dobrze zaprojektowany robot do poruszania się w górach zachowuje zdolność działania w warunkach skrajnych zakresów temperatur, intensywnych opadów i silnych wiatrów dzięki uszczelnionym elektronikom, wytrzymałej konstrukcji mechanicznej oraz zduplikowanym układom czujników. Standardowe egzoszkielety napotykają problemy z degradacją wydajności akumulatorów w skrajnym mrozie, ryzykiem hipotermii operatora wynikającym z obniżenia metabolizmu człowieka podczas noszenia urządzenia oraz zamarzaniem przegubów spowodowanym przedostawaniem się wilgoci. Uszczelnione układy i aktywne zarządzanie temperaturą w robocie do poruszania się w górach zapewniają jego funkcjonalność podczas wypraw, podczas których egzoszkielety noszone przez ludzi stają się raczej zagrożeniem niż pomocą. Jednak rzeczywiste ograniczenia możliwości określają konkretne specyfikacje środowiskowe producenta, dlatego przed wdrożeniem w nieprzetestowanych warunkach ekstremalnych niezbędna jest szczegółowa analiza techniczna.
Jakie obciążenie szkoleniowe wiąże się z obsługą robota do poruszania się w górach w porównaniu z użytkowaniem egzoszkieletów?
Operator robota mobilnościowego do wspinaczki górskiej wymaga kompleksowego szkolenia z zakresu architektury systemu, procedur awaryjnego przejęcia kontroli, interpretacji analizy terenu, sterowania zdalnego oraz planowania misji dostosowanego do platformy danego producenta. Programy szkoleniowe trwają zwykle tygodnie lub miesiące i wymagają zrozumienia zasad robotyki na poziomie technicznym. Standardowi użytkownicy egzoszkieletów potrzebują kondycjonowania fizycznego, dopasowania sprzętu, adaptacji równowagi oraz szkolenia w technikach wspinaczki — szkolenia skoncentrowanego na poprawie wydajności człowieka, a nie na systemach technicznych. Dla organizacji ratowniczych lub jednostek wojskowych posiadających już doświadczenie w wspinaczce górskiej, ale ograniczone kompetencje w dziedzinie robotyki, egzoszkielety zapewniają szybszą gotowość operacyjną. Dla zespołów dysponujących kompetencjami inżynierskimi i planujących długotrwałą eksploatację robotów, inwestycja w szkolenie obsługi robota mobilnościowego do wspinaczki górskiej przynosi korzyści dzięki standaryzowanym protokołom obowiązującym w wielu systemach.
Która technologia okazuje się bardziej opłacalna dla wieloletnich programów wypraw?
Opłacalność zależy krytycznie od częstotliwości misji, czasu trwania operacji oraz skali organizacji. Standardowe egzoszkielety wykazują wyższą efektywność kosztową w przypadku organizacji wdrażających dwadzieścia do czterdziesięciu jednostek w ramach stu do dwustu rocznych operacji górskich, ponieważ koszty inwestycyjne przypadające na jedną jednostkę pozostają niskie, a cykle wymiany przekraczają pięć lat. Inwestycja w robota mobilności górskiej uzasadnia się wtedy, gdy organizacje prowadzą intensywne wyprawy, w których pojedynczy system zastępuje trzy do pięciu zespołów ludzkich, działa nieprzerwanie w ramach kampanii trwających kilka miesięcy lub znacznie zmniejsza całkowitą liczbę potrzebnego personelu. Model dostawcy ma tu ogromne znaczenie: producenci oferujący korzystne umowy serwisowe oraz zapewnienie dostępności części zamiennych przez dłuższy okres znacznie obniżają długoterminowe koszty robota mobilności górskiej. Organizacje powinny przeprowadzić analizę całkowitych kosztów pięcioletnich, w tym szkoleń, konserwacji, wymiany baterii oraz alokacji personelu, zanim dokonają wyboru jednej z tych technologii.
Spis treści
- Architektura kluczowych technologii i filozofia projektowania
- Wydajność operacyjna i przydatność w warunkach rzeczywistych
- Wdrożenie, konserwacja i integracja operacyjna
- Ramka strategicznego doboru
-
Często zadawane pytania
- Czy robot do poruszania się w górach może funkcjonować w warunkach ekstremalnych pogody, które utrudniałyby działanie standardowych egzoszkieletów?
- Jakie obciążenie szkoleniowe wiąże się z obsługą robota do poruszania się w górach w porównaniu z użytkowaniem egzoszkieletów?
- Która technologia okazuje się bardziej opłacalna dla wieloletnich programów wypraw?