
انتخاب بین ربات تحرک کوهنوردی و اگزوسکلت استاندارد، تصمیمی حیاتی برای تیمهای اکسپدیشن، عملیات جستوجو و نجات، و برنامههای لجستیک ارتفاع بالا است. هر دو فناوری توانایی انسان را در محیطهای شدید بهبود میبخشند، اما بر اصول بنیادی متفاوتی عمل میکنند و مزایای متمایزی را بسته به نیازهای مأموریت، پیچیدگی زمینشناسی و محدودیتهای عملیاتی فراهم میآورند. درک این تفاوتها برای سازمانهایی که قصد سرمایهگذاری در راهحلهای پیشرفتهٔ تحرک برای محیطهای کوهستانی چالشبرانگیز را دارند، ضروری است.
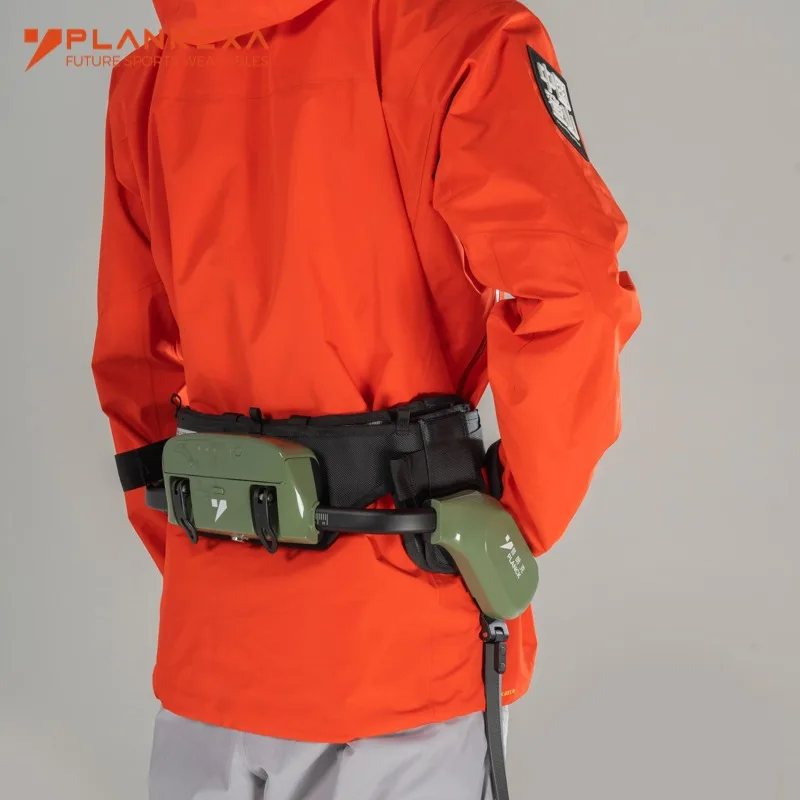
ا ربات تحرک کوهنوردی نمایانگر یک پلتفرم خودمختار یا نیمهخودمختار است که بهطور خاص برای زمینهای مرتفع، سنگلاخی و برفی طراحی شده است. در مقابل، اگزوسکلتهای استاندارد دستگاههای قابل پوشیدن برای تقویت قدرت و استقامت انسان هستند، در حالی که اپراتور همچنان مکانیزم اصلی کنترل باقی میماند. تفاوت معماریای بین این دو، همه چیز را — از انعطافپذیری در استقرار تا پیچیدگی عملیاتی — تحت تأثیر قرار میدهد و مقایسه دقیق پیش از خرید ضروری است.
معماری فناوری هستهای و فلسفه طراحی
سیستمهای رباتیک تحرک کوهنوردی
ربات تحرک کوهنوردی از سیستمهای مکانیکی مستقل و سیستمهای مبتنی بر هوش مصنوعی برای عبور خودکار یا تحت نظارت از راه دور از زمینهای دشوار آلپی استفاده میکند. این پلتفرمها معمولاً دارای پاهای چندمفصلی، آرایههای پیشرفته حسگر، تحلیل بلادرنگ زمین و قدرت پردازش توزیعشده برای برنامهریزی پویای مسیر هستند. این فناوری به سازگاری با زمین، شناسایی موانع و ظرفیت تحمل بار بدون وابستگی به شرایط جسمی انسان اولویت میدهد. یک تولیدکننده قابلاعتماد در این حوزه این سیستمها را طوری طراحی کرده است که در محدودههای دمایی شدید، فشارهای جوی متغیر و شرایط سطحی غیرقابلپیشبینی از جمله سنگهای شل، یخ و شیبهای تند عمل کنند.
فلسفهٔ طراحی ربات تحرک کوهنوردی بر این اصل است که عملیاتگر انسانی را از صرف انرژی فیزیکی مستقیم خارج سازد، در عین حفظ کنترل و آگاهی از شرایط محیطی. این جداسازی عملیاتگر از اجرای فیزیکی مزایای مشخصی ایجاد میکند: دستگاه میتواند در محیطهای سمی یا کمبود اکسیژن عمل کند، زمینهایی را پیمایش نماید که برای بالا رفتن انسان بسیار خطرناک است و تجهیزات را بدون محدودیتهای ناشی از خستگی انسانی حمل کند. اکوسیستم تأمینکنندگان این سیستمها بهطور مداوم در حال گسترش است، زیرا کاربردهای آن فراتر از پشتیبانی از سفرهای اکتشافی به عملیاتهای نجات و تحقیقات علمی نیز گسترش یافتهاند.
معماری استاندارد اکسواسکلت
اسکلتهای بیرونی استاندارد بهعنوان چارچوبهای مکانیکی پوشیدنی عمل میکنند که توان عضلانی انسان را افزایش داده و نیاز متابولیکی را در حین انجام کارهای فیزیکی کاهش میدهند. این دستگاهها بار را بر روی قاب اسکلتی پوشیدهشونده توزیع کرده، فشار واردبرمفصلها را کم میکنند و قدرت پاها را برای بالا رفتن از شیبها، حمل بار و حرکت طولانیمدت در زمینهای دشوار افزایش میدهند. اپراتور انسانی همچنان اصلیترین منبع هوش، سیستم ناوبری و تصمیمگیرنده باقی میماند، درحالیکه اسکلت بیرونی ضریب مکانیکی تلاش را افزایش میدهد. بیشتر اسکلتهای بیرونی استاندارد برای کاربردهای عمومی صنعتی، نظامی یا لجستیک طراحی شدهاند و نه برای شرایط تخصصی کوهنوردی.
سازندهای که اکسواسکلتهای استاندارد را برای محیطهای کوهستانی طراحی میکند، باید وزن، مصرف توان، دامنهٔ حرکت مفاصل و مدیریت گرما را به گونهای متعادل کند که عملکرد در محیطهای سرد حفظ شود. برخلاف ربات تخصصی تحرک کوهنوردی، اکسواسکلتهای استاندارد معمولاً طرحهای کنترل سادهتری دارند، حسگرهای کمتری در خود ادغام کردهاند و فرضیات طراحیشان بر پایهٔ کارخانههای مجهز به انرژی یا لجستیک شهری است، نه صعودهای آلپی. مدل تأمینکننده برای اکسواسکلتها بر ماژولاریته و انطباقپذیری در صنایع متعدد تأکید دارد، نه تخصص در یک حوزهٔ خاص.
عملکرد عملیاتی و مناسببودن در دنیای واقعی
پیمایش زمین و توانایی بالا رفتن
ربات تحرک کوهنوردی در ارزیابی خودکار زمینشناسی و دوری از موانع در محیطهایی که هماهنگی چشم-دست انسان ناکافی میشود یا به دلیل خستگی دچار کاهش عملکرد میگردد، برجسته است. این دستگاهها ساختارهای سنگی را تحلیل میکنند، الگوهای شکافهای یخی را ارزیابی مینمایند، پایداری یخ را سنجیده و مسیرها را بر اساس بازخورد بلادرنگ حسگرها بدون نیاز به دستورالعمل اپراتور برای هر حرکت ریز انتخاب میکنند. در سناریوهای بالا رفتن عمودی، سیستمهای پایی توزیعشده این ربات میتوانند همزمان با چند نقطه سنگی تماس برقرار کرده و استراتژی قلابزنی را بهصورت پویا متناسب با تغییر شرایط تنظیم نمایند. این قابلیت در سناریوهای نجات که سرعت و دقت تعیینکنندهٔ نتیجهٔ زندگی یا مرگ هستند، تحولآفرین است.
اسکلتهای بیرونی استاندارد توانایی بالا رفتن انسان را بهبود میبخشند، اما همچنان وابسته به تصمیمگیری، قضاوت فضایی و شجاعت جسمی پوشیدهکننده باقی میمانند. پوشیدهکننده باید نقاط تکیهگاهی را ارزیابی کند، مسیرها را برنامهریزی کند و حرکات را اجرا کند، در عین حال که بر نیازهای روانی و عصبی بالا رفتن در ارتفاعهای زیاد نیز نظارت دارد. در شرایط بسیار سخت که کمبود اکسیژن، آسیب ناشی از سرما یا بیماری ارتفاع بر عملکرد شناختی تأثیر منفی میگذارد، اسکلت بیرونی نمیتواند افت عملکرد اپراتور را جبران کند. با این حال، در شرایط آلپی متعادل که در آن صخرهنوردان ماهر با زمینهای قابل پیشبینی روبهرو هستند، اسکلتهای بیرونی خودمختاری انسان را حفظ میکنند و از تخصص انباشتهشده در صخرهنوردی بهره میبرند.
ظرفیت بار و توزیع بار
ربات تحرک کوهنوردی میتواند بارهای قابل توجهی را حمل کند—مقدار آن بسته به طراحی از دویست تا بیش از پانصد کیلوگرم متغیر است—بدون افزایش متناسب در تقاضای انرژی یا تنش سازهای. این ظرفیت، حمل تجهیزات علمی، تحویل تدارکات اضطراری و عملیات هماهنگ چندواحدی را پشتیبانی میکند که در آن بار توزیعشده روی چندین پلتفرم رباتیک از ظرفیت تیمهای تکعاملی فراتر میرود. این دستگاه بار را از طریق قاب سازهای خود مستقیماً به زمین منتقل میکند و کاملاً از محدودیتهای اسکلت انسانی فراتر میرود. تأمینکنندهای باکیفیت، سیستمهای بارگیری را با ایمنیهای پیشگیرانه طراحی میکند تا از ناپایداری یا خطر واژگونی ناشی از بار روی شیبهای تند جلوگیری شود.
اسکلتهای بیرونی استاندارد باربری انسانی را تقویت میکنند، اما محدودیتهای آن را از بین نمیبرند. یک اسکلت بیرونی معمولی ممکن است به یک اپراتور اجازه دهد تا بهطور مؤثر ۶۰ تا ۱۰۰ کیلوگرم بار حمل کند، در حالی که بدون این سیستم این ظرفیت ۳۰ تا ۵۰ کیلوگرم است. با این حال، کمک ارائهشده توسط اسکلت بیرونی در برابر محدودیتهای قلبی-عروقی انسان، چرخههای خستگی عضلانی و تحمل استرس مفاصل به حداکثر خود میرسد. استفاده طولانیمدت از اسکلتهای بیرونی در ارتفاعات بالا همچنان نیازمند دورههای سازگاری، تغذیه کافی و افزایش تدریجی بار است. سازندهای که در زمینه کوهنوردی فعالیت میکند باید اسکلتهای بیرونی را طراحی کند که بهطور خاص از کمبود اکسیژن ناشی از ارتفاع جلوگیری کنند، نه اینکه فرضیههای عمومی کمکقدرت صنعتی را اعمال نماید.
اجرا، نگهداری و ادغام عملیاتی
اجرای میدانی و قابلیت حمل
استقرار یک ربات تحرک کوهنوردی نیازمند آمادهسازی پیشین، بررسی زمین و آموزش اپراتور است که به رابط کنترل منحصربهفرد آن پلتفرم و رویههای اضطراری مربوط میشود. این دستگاه باید به منطقه عملیاتی منتقل شود که در محیطهای آلپی دورافتاده با چالشهای لجستیکی همراه است. طراحیهای مدرن آماده اکسپدیشن از مونتاژ ماژولار بهره میبرند تا امکان انتقال با هلیکوپتر، مونتاژ در اردوگاه پایه و استقرار عملیاتی در بازههای زمانی تعریفشده مأموریت فراهم شود. مزیت این ربات در استقرار، توانایی تحرک سریع پس از ورود به منطقه عملیاتی است که امکان انجام عملیات در تمام شبانهروز بدون نیاز به تعویض اپراتور را فراهم میکند.
اسکلتهای بیرونی استاندارد به دلیل اینکه اپراتورهای انفرادی میتوانند در عرض چند دقیقه (نه چند ساعت) این دستگاهها را پوشیده و فعال کنند، نصب و راهاندازی سادهتر و سریعتری ارائه میدهند. یک تیم با اسکلتهای بیرونی بستهبندیشده حضور مییابد و تقریباً بلافاصله فعالیت خود را آغاز میکند؛ بنابراین این دستگاهها برای تیمهای نجات واکنشسریع یا واحدهای نظامی که نیازمند تحرک سریع در مناطق کوهستانی هستند، ایدهآل میباشند. با این حال، اسکلتهای بیرونی نیازمند پرسنل آموزشدیدهای هستند که بتوانند در محیط عملیاتی خاص بهطور مؤثر فعالیت کنند؛ محدودیتی که ربات تحرک کوهنوردی از طریق عملیات خودکار یا کنترل از راه دور کاهش میدهد. مدل تأمینکننده برای اسکلتهای بیرونی بر راهاندازی آمادهی میدانی و با حداقل نیاز به تنظیمات تأکید دارد، در مقابل نیازهای اکوسیستم پیچیدهتر ربات تحرک کوهنوردی.
نگهداری، عمر باتری و هزینههای عملیاتی
ربات تحرک کوهنوردی نیازمند پروتکلهای تعمیر و نگهداری تخصصی، دسترسی به قطعات یدکی از طریق کانالهای رسمی سازنده و تکنسینهای ماهر برای تشخیص و رفع خرابیهای سیستم است. عمر باتری معمولاً بسته به زمینشناسی، بار حملشده و سرعت عملیات، از چهار تا هشت ساعت متغیر است. برای مأموریتهای طولانیتر، برنامهریزی برای تعویض باتری، زیرساخت قابلحمل شارژ یا مدیریت انرژی در اردوگاه اصلی ضروری است. سازندهای که پشتیبانی قابلاطمینان از ربات تحرک کوهنوردی ارائه میدهد، باید زنجیرههای تأمین بالادستی را حفظ کند و خدمات فنی را در مکانهای دورافتاده یا امکان مشاوره از راه دور برای عیبیابی در محل فراهم سازد. هزینههای عملیاتی با پیچیدگی تجهیزات، موجودی قطعات تخصصی و نیاز به مهارتهای فنی افزایش مییابد.
اسکلتهای بیرونی استاندارد پیچیدگی فنی کمتری دارند و بار نگهداری آنها برای هر کاربر بهتنهایی کمتر است. سیستمهای باتری در شرایط عادی عملیاتی، هشت تا دوازده ساعت کار میکنند و استفاده از چندین واحد امکان چرخیدن و شارژ مداوم را در حین استقرار در محل فراهم میسازد. نگهداری عمدتاً شامل بازرسی بصری، روانسازی مفاصل و مدیریت باتری است—وظایفی که افراد آموزشدیده اما غیرمتخصص نیز میتوانند آنها را انجام دهند. این سادگی بار پشتیبانی هر اپراتور را کاهش میدهد و اسکلتهای بیرونی را برای سازمانهایی با زیرساخت فنی محدود جذاب میسازد. مدل تأمینکننده برای اسکلتهای بیرونی بر پایه پایداری و پشتیبانی توزیعشده است، برخلاف نیاز ربات تحرک کوهنوردی به تخصص تولیدکننده متمرکز.
چارچوب انتخاب استراتژیک
نوع مأموریت و الزامات عملیاتی
سازمانها باید ربات تحرک کوهنوردی را هنگامی انتخاب کنند که مأموریتها نیازمند ناوبری خودکار در زمینهای ناهموار، حذف کامل قرار گرفتن انسان در معرض خطرات بالا، انجام عملیات طولانیمدت در ارتفاعات بالا بدون نیاز به تعویض اپراتورها، یا دسترسی به محیطهای خطرناک باشند که حضور انسان در آنها امکانپذیر نیست. عملیات نجات که در آن کوهنوردان گمشده در مناطق پیچیده شناسایی میشوند، ا Expeditions علمی که نیازمند حمل تجهیزات به مکانهای بدون نقشه هستند، و عملیات نظامی در مناطق آلپی درگیر، از قابلیتهای خودکار و استحکام عملیاتی چندروزه ربات تحرک کوهنوردی بهره میبرند. ربات تحرک کوهنوردی زمانی برتری دارد که سرعت، دقت و استقلال از محدودیتهای جسمی انسان، معیارهای اصلی موفقیت مأموریت باشند.
اسکلتهای بیرونی استاندارد برای عملیاتی که از تخصص موجود صخرهنوردان بهره میبرند، نیازمند سازگاری انعطافپذیر مسیر با تغییرات غیرمنتظره توپوگرافی، مستلزم راهاندازی سریع در مناطق کوهستانی نزدیک هستند یا در محدودیتهای ارتفاعی و آبوهوایی متوسط فعالیت میکنند، بهینهترین گزینه هستند. تیمهای جستوجو و نجات با صخرهنوردان ماهر، گروههای ساختوساز آلپی و واحدهای جنگ کوهستانی نظامی از تقویتشدن با اسکلتهای بیرونی بهره میبرند که تصمیمگیری انسانی را حفظ کرده و در عین حال فشار جسمی را کاهش میدهند. زمانی که فرهنگ سازمانی بر تخصص و انطباقپذیری انسان تأکید دارد، اسکلتهای بیرونی با ارزشهای عملیاتی همسوتر هستند تا اینکه تصمیمگیریها را به یک سیستم رباتیک تحرک صخرهنوردی واگذار کرد.
بودجه، زیرساخت و توانایی فنی
ربات تحرکی کوهنوردی نیازمند سرمایهگذاری قابل توجه، رابطهی پشتیبانی فنی مداوم با سازنده و ظرفیت سازمانی برای مهندسی سیستمها و مدیریت عملیات از راه دور است. سازمانها باید بودجهای برای آموزش تخصصی، موجودی قطعات یدکی، زمانبندی تعویض باتریها و قراردادهای پشتیبانی اضطراری در نظر بگیرند. رابطه با تأمینکننده بهطور عمیقی در توان عملیاتی ادغام میشود؛ بنابراین پایداری تأمینکننده و تعهد بلندمدت او از معیارهای حیاتی انتخاب محسوب میشوند. هزینهی کل مالکیت شامل خرید، آموزش، نگهداری، پشتیبانی لجستیکی و نیروی انسانی اختصاصیافته به مدیریت سیستم رباتیک میشود.
اسکلتهای بیرونی استاندارد موانع سرمایهگذاری پایینتری دارند و ادغام سازمانی سادهتری نیازمندند. هزینههای تهیه هر واحد بهطور قابلتوجهی کمتر از سیستمهای ربات حرکت کوهنوردی است و سازمانها میتوانند گسترش این فناوری را بهصورت تدریجی از برنامههای آزمایشی تا تیمهای بزرگ انجام دهند. نیازهای پشتیبانی فنی بسیار کم باقی میماند، بهگونهای که تیمهای خودکفا میتوانند بدون تعامل مداوم با تولیدکننده عمل کنند. اکوسیستم تأمینکنندگان اسکلتهای بیرونی بر مقیاسپذیری و خودکفایی تأکید دارد نه ادغام پیچیده، بنابراین این فناوری برای سازمانهایی که بودجه و زیرساخت فنی محدودی برای مدیریت سیستمهای خودمختار پیچیده دارند، مناسب است.
پرسشهای متداول
آیا ربات حرکت کوهنوردی میتواند در شرایط آبوهوایی شدیدی که عملکرد اسکلتهای بیرونی استاندارد را تحت تأثیر قرار میدهد، فعالیت کند؟
بله، ربات تحرک کوهنوردی با طراحی دقیق و مهندسیشده، قابلیت عملیاتی خود را در محدودههای دمایی بسیار گسترده، بارشهای شدید و بادهای قوی حفظ میکند؛ این امر از طریق الکترونیکهای دربسته، طراحی سازهای مقاوم و آرایههای حسگر پشتیبان انجام میشود. اسکلتهای بیرونی استاندارد با کاهش عملکرد باتری در سرمای شدید، خطر هیپوترمی برای اپراتور ناشی از کاهش تولید گرما در بدن انسان هنگام پوشیدن دستگاه و یخزدن مفاصل به دلیل نفوذ رطوبت مواجه میشوند. سیستمهای دربسته و مدیریت فعال دمایی ربات تحرک کوهنوردی عملکرد خود را در سفرهای بلندمدت حفظ میکند، در حالی که اسکلتهای بیرونی قابل ارتقاء برای انسان در چنین شرایطی بیشتر به عنوان عاملی خطرناک تلقی میشوند تا ابزاری مفید. با این حال، مشخصات محیطی دقیق تولیدکننده، محدودیتهای واقعی قابلیت ربات را تعیین میکنند؛ بنابراین انجام بررسی دقیق و جامع پیش از استقرار در شرایط بسیار سخت و بدون تست قبلی ضروری است.
بار آموزشی مورد نیاز برای اپراتور ربات تحرک کوهنوردی در مقایسه با کاربران اسکلتهای بیرونی چقدر است؟
اپراتور ربات تحرک کوهنوردی نیازمند آموزش جامع در زمینههای معماری سیستم، رویههای فعالسازی اضطراری، تفسیر تحلیل زمینشناسی منطقه، کنترلهای هدایت از راه دور و برنامهریزی مأموریت متناسب با پلتفرم سازندهٔ خاص است. برنامههای آموزشی معمولاً چند هفته یا چند ماه طول میکشد و درک فنی اصول رباتیک را میطلبد. کاربران معمولی اگزوسکلتها نیازمند تمرینات تناسب اندام جسمی، تنظیم تجهیزات بر اساس اندازهٔ بدن، سازگاری با تعادل و راهنمایی در تکنیکهای بالا رفتن از شیبها هستند؛ یعنی آموزشی که بر بهبود عملکرد انسانی تمرکز دارد نه بر سیستمهای فنی. برای سازمانهای نجات یا واحدهای نظامی که قبلاً تخصص کوهنوردی دارند اما پیشینهٔ محدودی در زمینهٔ رباتیک دارند، اگزوسکلتها امکان آمادهسازی عملیاتی سریعتری فراهم میکنند. اما برای تیمهایی که ظرفیت مهندسی دارند و قصد استقرار گستردهتر رباتیک را دارند، سرمایهگذاری در آموزش ربات تحرک کوهنوردی با ایجاد پروتکلهای استاندارد در سراسر چندین سیستم، بازدهی قابل توجهی دارد.
کدام فناوری از نظر هزینهای برای برنامههای اکتشافی چندساله کارآمدتر است؟
کارایی هزینهای بهطور حیاتی به فراوانی مأموریتها، مدت زمان عملیات و اندازه سازمان بستگی دارد. اسکلتهای خارجی استاندارد از کارایی هزینهای برتری در سازمانهایی برخوردارند که بین بیست تا چهل دستگاه را در صد تا دویست عملیات کوهنوردی سالانه بهکار میبرند، زیرا هزینههای سرمایهای هر دستگاه پایین باقی میماند و دوره جایگزینی دستگاهها از پنج سال فراتر میرود. سرمایهگذاری روی ربات تحرک کوهنوردی زمانی توجیهپذیر میشود که سازمانها ا Expeditions شدیدی را اجرا کنند؛ مثلاً وقتی یک سیستم منفرد جایگزین سه تا پنج تیم انسانی شود، یا در کمپینهای چندماهه بهصورت مداوم کار کند، یا نیاز کلی به نیروی انسانی را بهطور قابلتوجهی کاهش دهد. مدل تأمینکننده در اینجا نقش بسیار مهمی ایفا میکند: تولیدکنندگانی که قراردادهای نگهداری مطلوب و دسترسی آسان به قطعات را در طول دورههای طولانی ارائه میدهند، هزینههای بلندمدت ربات تحرک کوهنوردی را بهطور چشمگیری کاهش میدهند. سازمانها باید قبل از انتخاب هر یک از این فناوریها، کل هزینههای پنجساله شامل آموزش، نگهداری، تعویض باتری و تخصیص نیروی انسانی را مدلسازی کنند.
فهرست مطالب
- معماری فناوری هستهای و فلسفه طراحی
- عملکرد عملیاتی و مناسببودن در دنیای واقعی
- اجرا، نگهداری و ادغام عملیاتی
- چارچوب انتخاب استراتژیک
-
پرسشهای متداول
- آیا ربات حرکت کوهنوردی میتواند در شرایط آبوهوایی شدیدی که عملکرد اسکلتهای بیرونی استاندارد را تحت تأثیر قرار میدهد، فعالیت کند؟
- بار آموزشی مورد نیاز برای اپراتور ربات تحرک کوهنوردی در مقایسه با کاربران اسکلتهای بیرونی چقدر است؟
- کدام فناوری از نظر هزینهای برای برنامههای اکتشافی چندساله کارآمدتر است؟