
Valget mellom en fjellklatringsmobilitetsrobot og et standard eksoskelett representerer en avgjørende beslutning for ekspedisjonsteam, søk-og-redningsoperasjoner og logistikkprogrammer på høyde. Begge teknologiene forbedrer menneskelig evne i ekstreme miljøer, men de virker på grunnleggende ulike prinsipper og gir ulike fordeler avhengig av oppgavens krav, terrengkompleksiteten og operative begrensninger. Å forstå disse forskjellene er avgjørende for organisasjoner som planlegger investeringer i avanserte mobilitetsløsninger for utfordrende fjellmiljøer.
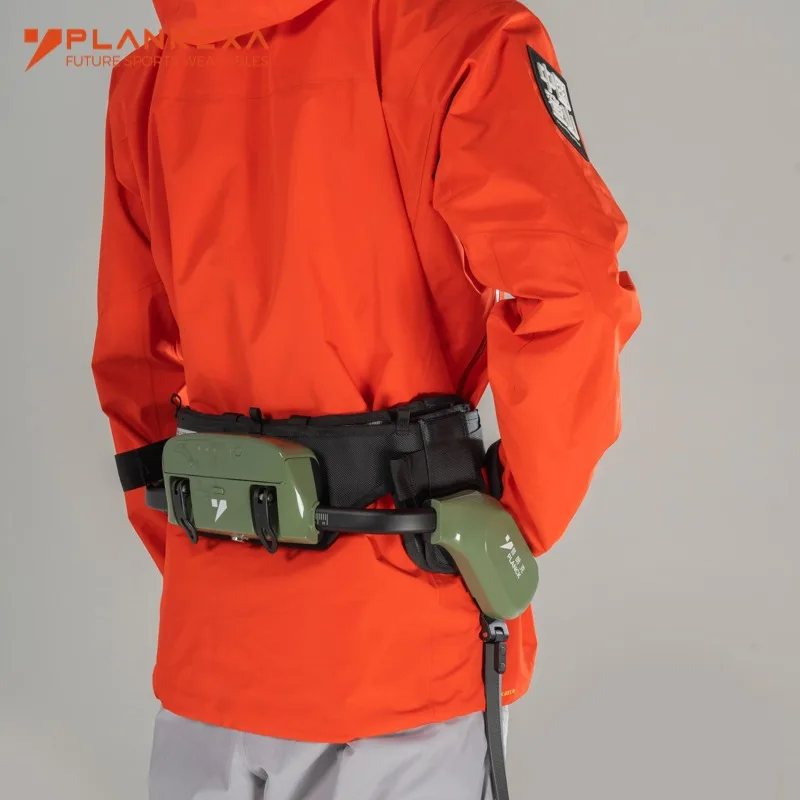
Afjellklatrer-mobilitetsrobot representerer en autonom eller delvis autonom plattform som er utformet spesifikt for høyde, steinete og snødekte terreng. Standard eksoskeler, i motsetning til dette, er bærbare forsterkningsenheter som øker menneskelig styrke og utholdenhet, mens operatøren forblir den primære kontrollmekanismen. Den arkitektoniske forskjellen påvirker alt fra fleksibilitet ved utplassering til operasjonell kompleksitet, noe som gjør grundig sammenligning avgjørende før innkjøp.
Kjerne-teknologiar Arkitektur og Designfilosofi
Fjellklatringsmobilitetsrobotsystemer
En fjellklatringsmobilitetsrobot bruker uavhengige mekaniske og AI-drevne systemer for å navigere autonomt eller under fjernovervåking gjennom farlige alpine terreng. Disse plattformene har typisk flere leddede bein, avanserte sensornettverk, sanntidsanalyse av terreng og distribuert regnekraft for dynamisk ruteplanlegging. Teknologien prioriterer tilpasning til terreng, gjenkjenning av hindringer og bæreevne uavhengig av menneskets fysiske tilstand. En pålitelig produsent innen dette feltet utformer disse systemene for å fungere i ekstreme temperaturområder, varierende atmosfærisk trykk og uforutsigbare overflateforhold, inkludert løst stein, is og bratte helninger.
Designfilosofien for roboten for fjellklatringssamfunnet fokuserer på å fjerne den menneskelige operatøren fra direkte fysisk anstrengelse, samtidig som kontroll og situasjonsbevissthet bevares. Denne adskillelsen mellom operatør og utførelse skaper klare fordeler: enheten kan brukes i giftige eller oksygenfattige miljøer, navigere i terreng som er for farlig for menneskelig klatring og transportere utstyr uten begrensninger fra menneskelig tretthet. Leverandørsystemet for disse systemene utvides stadig, ettersom bruksområdene går utover ekspedisjonsstøtte til redningsoperasjoner og vitenskapelig forskning.
Standard eksoskelettarkitektur
Standard eksoskeler fungerer som bærbare mekaniske rammeverk som forsterker menneskelig muskelkraft og reduserer metabolisk belastning under fysisk arbeid. Disse enhetene fordeler lasten over bærerens skjelettrammeverk, reduserer belastningen på leddene og forsterker beinstyrken for klatring, løfte av tunge gjenstander og vedvarende bevegelse over vanskelig terreng. Den menneskelige operatøren forblir den primære intelligensen, navigasjonssystemet og beslutningstakeren, mens eksoskelettet gir mekanisk multiplikasjon av innsatsen. De fleste standard eksoskeler er beregnet på allmennindustrielle, militære eller logistiske anvendelser, ikke på spesialiserte fjellsportskontekster.
En produsent som designer standard eksoskjeletter for fjellmiljøer må balansere vekt, strømforbruk, leddbevegelsesområde og termisk styring for å opprettholde funksjonalitet i kalde miljøer. I motsetning til den spesialiserte fjellklatringsmobilitetsroboten har standard eksoskjeletter vanligvis enklere kontrollsystemer, færre integrerte sensorer og designantagelser som bygger på strømdrevne fabrikkgulv eller urbansk logistikk, ikke alpin klatring. Leverandørmodellen for eksoskjeletter legger vekt på modulæritet og tilpasningsevne på tvers av flere industrier i stedet for domenespesialisering.
Driftsytelse og bruksvennlighet i virkeligheten
Terrengnavigasjon og klatreevne
Mobilitetsroboten for fjellklatring utmerker seg ved autonom terrengvurdering og hindringsunngåelse i miljøer der menneskelig øye-hånd-koordinasjon blir utilstrekkelig eller svekket av tretthet. Disse enhetene analyserer bergformasjoner, vurderer sprekkemønstre, evaluerer isstabilitet og velger ruter basert på sanntids sensorfeedback uten at operatøren må gi instruksjoner for hver mikromanøver. I vertikale klatrescenarioer kan mobilitetsrobotens distribuerte beinsystemer opprettholde kontakt med flere bergpunkter samtidig og tilpasse grepstrategien dynamisk når forholdene endrer seg. Denne evnen viser seg å være omveltende i redningssituasjoner der fart og nøyaktighet avgjør liv eller død.
Standard eksoskeler forbedrer menneskets klatreevne, men er fortsatt avhengige av bærerens beslutningskraft, romlig dømmekraft og fysisk mot. Bæreren må vurdere grep, planlegge ruter og utføre bevegelser samtidig som psykologiske og nevrologiske krav ved høydeklating håndteres. I ekstreme forhold der hypoksi, kulskade eller høydesykdom svekker kognitiv funksjon, kan eksoskelettet ikke kompensere for redusert operatørprestasjon. I moderat alpin kontekst, der erfarne klatrere møter forutsigbar terreng, beholder eksoskler imidlertid menneskelig agens og utnytter akkumulert klatrekompetanse.
Nyttelastkapasitet og lastfordeling
En fjellklatringsmobilitetsrobot kan bære betydelige laster – fra to hundre til over fem hundre kilogram, avhengig av design – uten proporsjonale økninger i energiforbruk eller strukturell stress. Denne kapasiteten støtter transport av vitenskapelig utstyr, levering av nødhjelpsforråd og koordinerte operasjoner med flere enheter, der fordelt last over flere robotplattformer overstiger det enkelte operatørteam kan håndtere. Enheten fordeler lasten gjennom sitt strukturelle rammeverk direkte til terrenget og unngår dermed menneskelige skjelettbegrensninger fullstendig. En kvalitetsleverandør designer lastsystemer med sikkerhetsmekanismer som forhindrer lastrelatert ustabilitet eller velting på bratte helninger.
Standard eksoskeler forsterker, men eliminerer ikke menneskelige belastningsbegrensninger. Et typisk eksoskelt kan tillate én operatør å bære seks ti til hundre kilogram effektivt, sammenlignet med tretti til femti kilogram uten hjelp. Imidlertid når støtten fra eksoskelettet en grense på grunn av menneskets kardiovaskulære begrensninger, muskelutmatningssykluser og leddets toleranse for stress. Bruk av eksoskelt i høyden over lengre tid krever fortsatt akklimatiseringsperioder, tilstrekkelig ernæring og gradvis økning av belastningen. En produsent som retter seg mot fjellklatring må utforme eksoskler som spesifikt reduserer oksygenmangelen ved høyde, i stedet for å bruke generelle industrielle antakelser om kraftforsterking.
Utsetting, vedlikehold og driftsmessig integrering
Utsetting i felt og transportabilitet
Å sette i drift en fjellklatrerobott krever forhåndsinnstilling, terrengundersøkelse og opplæring av operatører spesifikt for plattformens unike kontrollgrensesnitt og nøyprosedyrer. Enheten må transporteres til operasjonsområdet, noe som i fjerne alpine miljøer stiller krav til logistikk. Moderne ekspedisjonsklare design inkluderer modulær montering, slik at transport via helikopter er mulig, montering ved baseleir kan gjennomføres, og operativ utplassering kan skje innenfor definerte oppdragsvinduer. Fjellklatrerobotens fordel ved utplassering ligger i rask mobilisering når den først er på plass, noe som muliggjør døgnrund-operasjoner uten behov for operatørskift.
Standard eksoskeler tilbyr enklere og raskere utplassering fordi enkelte operatører kan ta på og aktivere enhetene på få minutter i stedet for timer. Et team ankommer med pakket eksoskeler og begynner nesten umiddelbart med operasjoner, noe som gjør eksoskeler ideelle for redningsteam som må reagere raskt eller militære enheter som trenger rask mobilitet i fjellområder. Eksoskeler krever imidlertid opplærte personer som kan fungere effektivt i det spesifikke operasjonelle miljøet – en begrensning som fjellklatrerroboten for mindre gjennom autonom eller fjernstyrt drift. Leverandørmodellen for eksoskeler legger vekt på utplassering klar for bruk i felt med minimal oppsettstid, i motsetning til fjellklatrerrobotens mer komplekse økosystemkrav.
Vedlikehold, batterilevetid og driftskostnader
Bergstigningsmobilitetsroboten krever spesialiserte vedlikeholdsprosedyrer, tilgjengelighet av reservedeler gjennom etablerte produsentkanaler og fagkyndige teknikere i stand til å diagnostisere og løse systemfeil. Batterilevetiden varierer vanligvis mellom fire og åtte timer, avhengig av terreng, last og operativ tempo. For utvidede oppdrag kreves batteribytteplaner, bærbare ladeinfrastrukturer eller strømstyring på baseleir. En produsent som tilbyr pålitelig støtte for bergstigningsmobilitetsroboter må sikre upstream-tilførselskjeder og teknisk service tilgjengelig på avsides lokasjoner, eller ha evne til fjernkonsultasjon for feltfeilsøking. Driftskostnadene øker i takt med utstyrets kompleksitet, behovet for spesialiserte reservedeler og faglige krav.
Standard eksoskeler har lavere teknisk kompleksitet og vedlikeholdsbyrde per enkelt bruker. Batterisystemene holder åtte til tolv timer under normale driftsforhold, og flere enheter gjør det mulig å rotere og lade under feltbruk. Vedlikehold består hovedsakelig av visuell inspeksjon, smøring av ledd og batteristyring – oppgaver som utdannet, men ikke spesialisert personell kan utføre. Denne enkelheten reduserer støtten per operatør og gjør eksoskeler attraktive for organisasjoner med begrenset teknisk infrastruktur. Leverandørmodellen for eksoskeler legger vekt på bærekraft og distribuert støtte, i motsetning til den sentraliserte produsenteksperten som fjellsikringsroboten krever.
Strategisk utvalgsrammeverk
Oppgavetype og driftskrav
Organisasjoner bør velge en fjellklatrer-mobilrobot når oppdrag krever autonom terrengnavigasjon, null menneskelig eksponering for klatring, utvidede høydeoperasjoner uten operatorkvifte eller tilgang til farlige miljøer der menneskelig tilstedeværelse er uråd. Redningsoperasjoner som identifiserer savnede klatrere i komplekst terreng, vitenskapelige ekspedisjoner som krever transport av utstyr til ukartlagte steder og militære operasjoner i konfliktfylte alpine områder drar nytte av den fjellklatrer-mobilrobotens autonome evne og flerdagers driftsduelighet. Fjellklatrer-mobilroboten presterer best når fart, presisjon og uavhengighet fra menneskelige fysiske begrensninger definerer oppdragets suksess.
Standard ekso-skjeletter viser seg å være optimale for operasjoner som utnytter eksisterende klatrekompetanse, krever fleksibel ruteanpassning til uventede terrengendringer, rask distribusjon til nærliggende fjellområder eller drift innenfor moderate høyde- og værforhold. Søk-og-redde-team med erfarne fjellklatrere, alpine byggegrupper og militære fjellkrigsenheter drar nytte av ekso-skjelettforklaring som bevarer menneskelig beslutningskraft samtidig som fysisk belastning reduseres. Når organisatorisk kultur legger vekt på menneskelig kompetanse og tilpasningsevne, passer ekso-skjeletter bedre til operative verdier enn å delegere beslutninger til et robotbasert fjellmobilitetssystem.
Budsjett, infrastruktur og teknisk kapabilitet
Bergstigningsmobilitetsroboten krever betydelige kapitalinvesteringer, vedvarende teknisk støtte fra produsenten og organisatorisk kapasitet for systemteknikk og fjernstyring. Organisasjoner må sette av budsjett til spesialisert opplæring, lager av reservedeler, batteribytteplaner og reservestøtteavtaler. Leverandørforholdet blir dypt integrert i driftskapasiteten, noe som gjør leverandørens stabilitet og langsiktige forpliktelse til viktige utvalgskriterier. Totalkostnaden for eierskap omfatter innkjøp, opplæring, vedlikehold, logistikkstøtte og personell dedisert til styring av robotsystemer.
Standard eksoskjeletter har lavere kapitalbarrierer og enklere organisatorisk integrasjon. Innkjøpskostnader per enhet ligger betydelig under de for fjellklatringsmobilitetsroboter, og organisasjoner kan skalerte innføringen gradvis – fra prøveprosjekter til store team. Teknisk støttebehov forblir minimalt, slik at selvstendige team kan drive dem uten jevnlig kontakt med produsenten. Leverandørøkosystemet for eksoskjeletter legger vekt på skalerbarhet og selvstendighet i stedet for kompleks integrasjon, noe som gjør eksoskjeletter egnet for organisasjoner med begrenset budsjett og teknisk infrastruktur for å håndtere sofistikerte autonome systemer.
Ofte stilte spørsmål
Kan en fjellklatringsmobilitetsrobot fungere i ekstreme værforhold som ville svekke ytelsen til standard eksoskjeletter?
Ja, en godt utformet fjellklatringsmobilitetsrobot beholder driftsevne over ekstreme temperaturområder, kraftig nedbør og sterke vindforhold gjennom forsegla elektronikk, robust konstruksjonsdesign og redundante sensornettverk. Standard eksoskeler opplever redusert batteriytelse i ekstrem kulde, økt risiko for hypotermi hos operatøren på grunn av lavere menneskelig stoffskifteproduksjon under bruk av enheten og frysing av ledd på grunn av fuktighet som trenger inn. Fjellklatringsmobilitetsrobotens forsegla systemer og aktive termiske styringsløsninger sikrer funksjon under ekspedisjoner der menneskebårne eksoskeler blir en byrde snarare enn en fordel. Produsentens spesifikke miljøspesifikasjoner avgjør imidlertid de faktiske ytelsesgrensene, noe som gjør grundig vurdering avgjørende før utplassering i ikke-testede ekstreme forhold.
Hvor stor er opplæringsbyrden for en operatør av en fjellklatringsmobilitetsrobot sammenlignet med brukere av eksoskeler?
En operatør av en fjellklatrer-mobilitetsrobot må gjennomgå grundig opplæring i systemarkitektur, nødavbrytingsprosedyrer, tolkning av terrenganalyse, fjernstyringskontroller og oppdragsplanlegging spesifikt for produsentens plattform. Opplæringsprogrammer varer vanligvis uker eller måneder og krever teknisk forståelse av robotikkprinsipper. Vanlige brukere av eksoskeler trenger fysisk kondisjonering, utstyrsinnpassing, balanseanpassning og veiledning i klatreteknikk – opplæring som fokuserer på forbedring av menneskelig ytelse snarere enn tekniske systemer. For redningsorganisasjoner eller militære enheter med eksisterende fjellklatrekompetanse men begrenset bakgrunn innen robotikk gir eksoskeler raskere operativ klarhet. For team med ingeniørkapasitet og planer om langsiktig robotikkinnsats gir opplæringen for fjellklatrer-mobilitetsroboten avkastning gjennom standardiserte protokoller på tvers av flere systemer.
Hvilken teknologi viser seg å være mer kostnadseffektiv for ekspedisjonsprogrammer over flere år?
Kostnadseffektivitet avhenger kritisk av oppgavens hyppighet, driftsvarighet og organisasjonens størrelse. Standard eksoskeler viser overlegen kostnadseffektivitet for organisasjoner som setter inn tjue til førti enheter over hundre til to hundre årlige fjelloperasjoner, fordi kapitalkostnadene per enhet forblir lave og utskiftningssyklusene strekker seg over fem år. En fjellmobilitetsrobot rettferdiggjør investeringen når organisasjoner gjennomfører intensive ekspedisjoner der ett system erstatter tre til fem menneskelige team, opererer kontinuerlig gjennom flermåneders kampanjer eller reduserer behovet for personell betydelig. Leverandørmodellen er avgjørende her: produsenter som tilbyr gunstige vedlikeholdsavtaler og god tilgjengelighet av reservedeler over lengre perioder reduserer langsiktige kostnader for fjellmobilitetsroboter betydelig. Organisasjoner bør beregne totale femårskostnader – inkludert opplæring, vedlikehold, batteribytte og personelltilordning – før de velger enten teknologien.
Innholdsfortegnelse
- Kjerne-teknologiar Arkitektur og Designfilosofi
- Driftsytelse og bruksvennlighet i virkeligheten
- Utsetting, vedlikehold og driftsmessig integrering
- Strategisk utvalgsrammeverk
-
Ofte stilte spørsmål
- Kan en fjellklatringsmobilitetsrobot fungere i ekstreme værforhold som ville svekke ytelsen til standard eksoskjeletter?
- Hvor stor er opplæringsbyrden for en operatør av en fjellklatringsmobilitetsrobot sammenlignet med brukere av eksoskeler?
- Hvilken teknologi viser seg å være mer kostnadseffektiv for ekspedisjonsprogrammer over flere år?