
Die Wahl zwischen einem Mountaineering Mobility Robot und einem Standard-Exoskelett stellt eine entscheidende Entscheidung für Expeditionsgruppen, Such- und Rettungsoperationen sowie Logistikprogramme in großer Höhe dar. Beide Technologien steigern die menschliche Leistungsfähigkeit in extremen Umgebungen, beruhen jedoch auf grundlegend unterschiedlichen Prinzipien und bieten je nach Einsatzanforderung, Geländekomplexität und operativen Einschränkungen jeweils spezifische Vorteile. Ein Verständnis dieser Unterschiede ist unerlässlich für Organisationen, die in fortschrittliche Mobilitätslösungen für anspruchsvolle Gebirgsregionen investieren möchten.
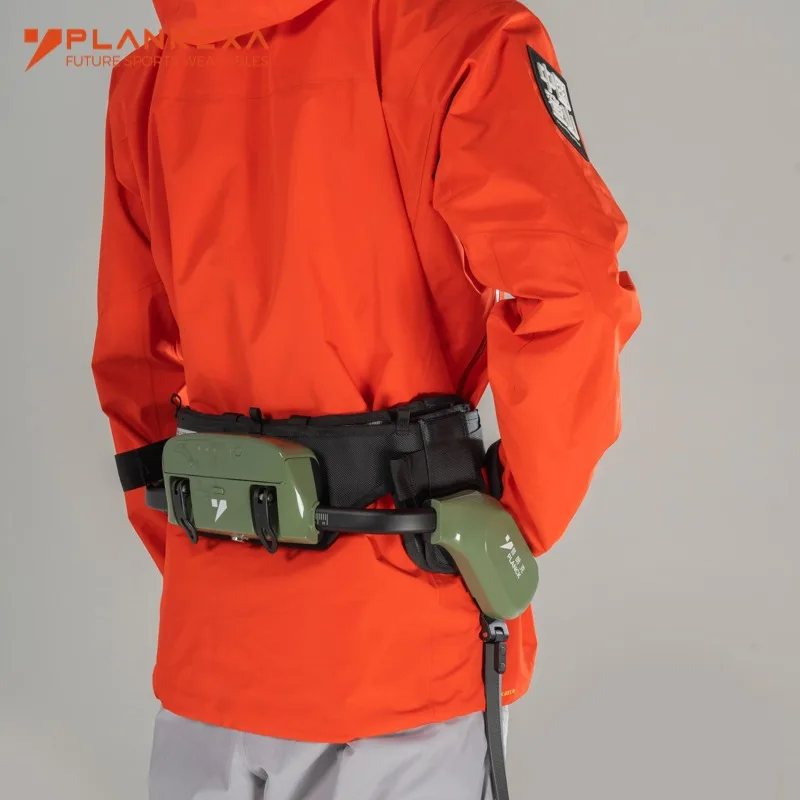
Abergsteiger-Mobilitätsroboter stellt eine autonome oder halbautonome Plattform dar, die speziell für Hochgebirgsregionen mit felsigem und schneebedecktem Gelände konzipiert ist. Standard-Exoskelette hingegen sind tragbare Verstärkungsgeräte, die die menschliche Kraft und Ausdauer steigern, während der Bediener weiterhin den primären Steuerungsmechanismus darstellt. Der architektonische Unterschied beeinflusst sämtliche Aspekte – von der Einsatzflexibilität bis zur betrieblichen Komplexität – und macht einen sorgfältigen Vergleich vor der Beschaffung unerlässlich.
Kern-Technologie-Architektur und Design-Philosophie
Bergsteiger-Mobilitätsrobotersysteme
Ein Bergsteiger-Mobilitätsroboter nutzt unabhängige mechanische und künstliche-intelligenzbasierte Systeme, um alpine Gelände mit schwierigen Bedingungen autonom oder unter Fernüberwachung zu durchqueren. Diese Plattformen verfügen typischerweise über mehrgelenkige Beine, fortschrittliche Sensorarrays, Echtzeit-Geländeanalyse sowie verteilte Rechenleistung für dynamische Pfadplanung. Die Technologie legt besonderen Wert auf Gelände-Anpassungsfähigkeit, Hinderniserkennung und Traglastkapazität – unabhängig vom physischen Zustand eines Menschen. Ein zuverlässiger Hersteller in diesem Bereich konstruiert diese Systeme für den Einsatz bei extremen Temperaturbereichen, wechselndem atmosphärischem Druck sowie unvorhersehbaren Oberflächenbedingungen wie lockerem Gestein, Eis und steilen Gefällen.
Die Gestaltungsphilosophie des Bergsteiger-Mobilitätsroboters konzentriert sich darauf, den menschlichen Bediener von direkter körperlicher Anstrengung zu entlasten, ohne dabei Kontrolle und Situationsbewusstsein einzubüßen. Diese Trennung von Bediener und Ausführung bietet klare Vorteile: Das Gerät kann in giftigen oder sauerstoffarmen Umgebungen arbeiten, Gelände bewältigen, das für menschliches Klettern zu gefährlich ist, und Ausrüstung transportieren – unabhängig von der körperlichen Ermüdung eines Menschen. Das Lieferantennetzwerk für diese Systeme wächst weiter, da die Einsatzgebiete sich zunehmend von Expeditionsunterstützung auf Rettungseinsätze und wissenschaftliche Forschung ausdehnen.
Standard-Exoskelett-Architektur
Standard-Exoskelette funktionieren als tragbare mechanische Gerüste, die die Muskelkraft des Menschen verstärken und den Stoffwechselbedarf während körperlicher Arbeit senken. Diese Geräte verteilen die Last über das Skelett des Trägers, verringern die Gelenkbelastung und verstärken die Beinkraft beim Klettern, beim Tragen von Lasten sowie bei ausdauernden Bewegungen über schwieriges Gelände. Der menschliche Bediener bleibt die primäre Intelligenz, das Navigationssystem und die Entscheidungsinstanz, während das Exoskelett eine mechanische Verstärkung der Leistung bereitstellt. Die meisten Standard-Exoskelette dienen allgemeinen industriellen, militärischen oder logistischen Anwendungen statt spezialisierten Bergsteigerkontexten.
Ein Hersteller, der standardmäßige Exoskelette für Gebirgsregionen entwickelt, muss Gewicht, Stromverbrauch, Gelenkbewegungsbereich und Wärmemanagement abstimmen, um die Funktionsfähigkeit bei kalten Umgebungsbedingungen sicherzustellen. Im Gegensatz zum spezialisierten Mobilitätsroboter für Bergsteiger weisen Standard-Exoskelette typischerweise einfachere Steuerungskonzepte, weniger integrierte Sensoren sowie Konstruktionsannahmen auf, die sich an motorisierten Fabrikböden oder städtischer Logistik orientieren – nicht jedoch am alpinen Klettern. Das Lieferantenmodell für Exoskelette betont Modularität und Anpassungsfähigkeit über mehrere Branchen hinweg statt auf Fachspezialisierung.
Betriebliche Leistung und praktische Eignung
Geländenavigation und Kletterfähigkeit
Der Bergsteiger-Mobilitätsroboter überzeugt bei der autonomen Geländebewertung und Hindernisvermeidung in Umgebungen, in denen die menschliche Augen-Hand-Koordination unzureichend wird oder durch Ermüdung beeinträchtigt ist. Diese Geräte analysieren Felsformationen, bewerten Spaltenmuster, prüfen die Stabilität von Eis und wählen Routen basierend auf Echtzeit-Sensorfeedback aus – ohne dass für jede Mikrobewegung eine Anweisung durch einen Bediener erforderlich ist. In vertikalen Kletterszenarien können die verteilten Beinsysteme des Bergsteiger-Mobilitätsroboters gleichzeitig Kontakt mit mehreren Felpunkten halten und ihre Griffstrategie dynamisch anpassen, sobald sich die Bedingungen ändern. Diese Fähigkeit erweist sich als bahnbrechend für Rettungseinsätze, bei denen Geschwindigkeit und Präzision über Leben und Tod entscheiden.
Standard-Exoskelette verbessern die Kletterfähigkeit des Menschen, bleiben aber weiterhin von der Entscheidungsfindung, räumlichen Einschätzung und physischen Mut des Trägers abhängig. Der Träger muss Griffe bewerten, Routen planen und Bewegungen ausführen, während er gleichzeitig die psychologischen und neurologischen Anforderungen des Hochgebirgskletterns bewältigt. Unter extremen Bedingungen, bei denen Hypoxie, Kälteschäden oder Höhenkrankheit die kognitive Leistungsfähigkeit beeinträchtigen, kann das Exoskelett keinen Ausgleich für die Verschlechterung der Leistungsfähigkeit des Operators schaffen. In moderaten alpinen Kontexten hingegen, in denen erfahrene Kletterer vorhersehbare Geländebedingungen vorfinden, bewahren Exoskelette die menschliche Handlungsfähigkeit und nutzen die gesammelte Kletterexpertise aus.
Traglastkapazität und Lastverteilung
Ein Bergsteiger-Mobilitätsroboter kann erhebliche Nutzlasten tragen – je nach Konstruktion von zweihundert bis über fünfhundert Kilogramm – ohne proportionale Steigerung des Energiebedarfs oder struktureller Belastung. Diese Kapazität ermöglicht den Transport wissenschaftlicher Geräte, die Lieferung von Notfallversorgungsgütern sowie koordinierte Mehrfach-Einsätze, bei denen eine verteilte Last über mehrere Roboterplattformen hinausgeht, was einzelne Bediener-Teams nicht bewältigen könnten. Das Gerät leitet die Nutzlast über sein tragendes Gestell direkt an das Gelände weiter und umgeht damit menschliche Skelettbeschränkungen vollständig. Ein qualifizierter Lieferant gestaltet Nutzlastsysteme mit Sicherheitsvorkehrungen, die lastbedingte Instabilität oder Umkipprisiken auf steilen Gefällen verhindern.
Standard-Exoskelette verstärken zwar die Tragfähigkeit des Menschen, beseitigen aber nicht die damit verbundenen Belastungsgrenzen. Ein typisches Exoskelett ermöglicht es einem einzelnen Bediener beispielsweise, sechzig bis einhundert Kilogramm effektiv zu tragen, verglichen mit dreißig bis fünfzig Kilogramm ohne Unterstützung. Die Unterstützung durch das Exoskelett erreicht jedoch eine Grenze, die durch kardiovaskuläre Leistungsgrenzen des Menschen, Muskelermüdungszyklen und die Belastungstoleranz der Gelenke bestimmt wird. Ein längerer Einsatz von Exoskeletten in großer Höhe erfordert nach wie vor Akklimatisierungsphasen, ausreichende Ernährung sowie eine schrittweise Steigerung der Belastung. Ein Hersteller, der sich auf Bergsteiger-Anwendungen konzentriert, muss Exoskelette entwickeln, die gezielt den sauerstoffbedingten Leistungsabfall in großen Höhen mindern – statt allgemeine Annahmen zur kraftunterstützenden Industrietechnik zu übernehmen.
Einsatz, Wartung und betriebliche Integration
Einsatz im Gelände und Transportfähigkeit
Der Einsatz eines Bergsteiger-Mobilitätsroboters erfordert eine vorherige Vorbereitung, Geländeerkundung und spezifische Bedienerausbildung für die einzigartige Steuerungschnittstelle und Notfallverfahren dieser Plattform. Das Gerät muss in die Einsatzzone transportiert werden, was in abgelegenen alpinen Umgebungen logistische Herausforderungen mit sich bringt. Moderne, expeditionstaugliche Konstruktionen nutzen modularen Aufbau, sodass der Transport per Hubschrauber, die Montage am Basislager und der operative Einsatz innerhalb definierter Missionsfenster möglich sind. Der Vorteil des Bergsteiger-Mobilitätsroboters beim Einsatz liegt in der schnellen Mobilisierung nach Ankunft im Einsatzgebiet, wodurch Rund-um-die-Uhr-Operationen ohne Notwendigkeit von Bedienerwechseln ermöglicht werden.
Standard-Exoskelette bieten eine einfachere und schnellere Bereitstellung, da einzelne Bediener die Geräte innerhalb weniger Minuten – nicht Stunden – anlegen und aktivieren können. Ein Team trifft mit verpackten Exoskeletten ein und beginnt nahezu sofort mit den Einsätzen, wodurch Exoskelette ideal für schnelle Rettungstrupps oder militärische Einheiten sind, die eine rasche Mobilität im Gebirge benötigen. Exoskelette erfordern jedoch geschultes Personal, das in der jeweiligen Einsatzumgebung effektiv arbeiten kann – eine Einschränkung, die der Bergsteiger-Mobilitätsroboter durch autonome oder ferngesteuerte Betriebsweise verringert. Das Lieferantenmodell für Exoskelette legt den Schwerpunkt auf einsatzbereite Geräte mit minimalem Aufbauaufwand, im Gegensatz zu den komplexeren Ökosystem-Anforderungen des Bergsteiger-Mobilitätsroboters.
Wartung, Akkulaufzeit und Betriebskosten
Der Bergsteiger-Mobilitätsroboter erfordert spezialisierte Wartungsprotokolle, die Verfügbarkeit von Ersatzteilen über etablierte Herstellerkanäle sowie qualifizierte Techniker, die in der Lage sind, Systemausfälle zu diagnostizieren und zu beheben. Die Akkulaufzeit liegt typischerweise zwischen vier und acht Stunden, abhängig vom Gelände, der Last und dem Einsatztempo. Für längere Einsätze sind Akkutauschpläne, mobile Ladeinfrastruktur oder ein Energiemanagement am Basislager erforderlich. Ein Hersteller, der zuverlässige Support-Leistungen für Bergsteiger-Mobilitätsroboter anbietet, muss vorgelagerte Lieferketten sowie technischen Service an abgelegenen Standorten oder zumindest eine Kapazität für Remote-Beratung zur Feld-Fehlersuche sicherstellen. Die Betriebskosten steigen mit der Komplexität der Ausrüstung, dem Bestand an Spezialteilen und den Anforderungen an Fachkenntnisse.
Standard-Exoskelette weisen eine geringere technische Komplexität und Belastung durch Wartung pro einzelnen Träger auf. Die Batteriesysteme laufen acht bis zwölf Stunden unter normalen Betriebsbedingungen; mehrere Einheiten ermöglichen Rotation und Ladezyklen während des Einsatzes vor Ort. Die Wartung umfasst hauptsächlich visuelle Inspektion, Schmierung der Gelenke und Batteriemanagement – Aufgaben, die von geschultem, aber nicht spezialisiertem Personal durchgeführt werden können. Diese Einfachheit verringert den Supportaufwand pro Operator und macht Exoskelette für Organisationen mit begrenzter technischer Infrastruktur attraktiv. Das Lieferantenmodell für Exoskelette betont Nachhaltigkeit und dezentralisierte Unterstützung im Vergleich zur zentralisierten Herstellerexpertise, die der Mobilitätsroboter für Bergsteiger erfordert.
Strategischer Auswahlrahmen
Missionstyp und operative Anforderungen
Organisationen sollten einen Bergsteiger-Mobilitätsroboter auswählen, wenn Missionen autonome Geländenavigation, vollständige Vermeidung von Kletteraktivitäten durch Menschen, langfristige Hochlagenoperationen ohne Wechsel der Bediener oder Zugang zu gefährlichen Umgebungen erfordern, in denen eine menschliche Präsenz nicht möglich ist. Rettungsaktionen zur Lokalisierung vermisster Bergsteiger in komplexem Gelände, wissenschaftliche Expeditionen, die den Transport von Ausrüstung an unerforschte Standorte benötigen, sowie militärische Operationen in umstrittenen alpinen Regionen profitieren von der autonomen Funktionalität und der mehrere Tage andauernden Einsatzfähigkeit des Bergsteiger-Mobilitätsroboters. Der Bergsteiger-Mobilitätsroboter überzeugt besonders dann, wenn Geschwindigkeit, Präzision und Unabhängigkeit von physischen menschlichen Einschränkungen über den Erfolg einer Mission entscheiden.
Standard-Exoskelette erweisen sich als optimal für Einsätze, bei denen vorhandene Kletterexpertise genutzt wird, eine flexible Anpassung der Route an unerwartete Geländeänderungen erforderlich ist, eine schnelle Bereitstellung in nahegelegenen Gebirgszonen notwendig ist oder moderate Höhen- und Wetterbedingungen vorliegen. Such- und Rettungsteams mit erfahrenen Bergsteigern, alpine Baucrews sowie militärische Gebirgskampfeinheiten profitieren von einer Exoskelett-Unterstützung, die menschliche Entscheidungsfindung bewahrt und gleichzeitig körperliche Belastung reduziert. Wenn die Organisationskultur auf menschliche Expertise und Anpassungsfähigkeit setzt, passen sich Exoskelette besser den operativen Werten an als die Delegation von Entscheidungen an ein Roboter-System für Mobilität im Bergsteigen.
Budget, Infrastruktur und technische Kompetenz
Der Bergsteiger-Mobilitätsroboter erfordert erhebliche Kapitalinvestitionen, fortlaufende technische Support-Beziehungen zum Hersteller sowie organisatorische Kompetenz im Systems Engineering und im Management ferngesteuerter Operationen. Organisationen müssen spezielle Schulungen, Lagerbestände an Ersatzteilen, Zeitpläne für Batteriewechsel und Verträge für Notfall-Support einplanen. Die Lieferantenbeziehung wird tief in die operative Leistungsfähigkeit integriert, weshalb Stabilität des Anbieters und dessen langfristiges Engagement entscheidende Auswahlkriterien darstellen. Die Gesamtbetriebskosten umfassen Beschaffung, Schulung, Wartung, Logistiksupport sowie Personal, das ausschließlich für das Management des Robotersystems eingesetzt wird.
Standard-Exoskelette weisen niedrigere Kapitalhürden und eine einfachere organisatorische Integration auf. Die Beschaffungskosten pro Einheit liegen deutlich unter denen von Mobilitätsrobotersystemen für das Bergsteigen, und Organisationen können den Einsatz schrittweise von Pilotprogrammen bis hin zu großen Teams ausweiten. Der technische Supportbedarf bleibt minimal, sodass autarke Teams ohne ständige Einbindung des Herstellers arbeiten können. Das Lieferantenumfeld für Exoskelette legt den Schwerpunkt auf Skalierbarkeit und Autarkie statt auf komplexe Integration, wodurch Exoskelette für Organisationen mit begrenztem Budget und geringer technischer Infrastruktur zur Verwaltung hochentwickelter autonomer Systeme geeignet sind.
FAQ
Kann ein Mobilitätsroboter für das Bergsteigen unter extremen Wetterbedingungen betrieben werden, die die Leistungsfähigkeit standardmäßiger Exoskelette beeinträchtigen würden?
Ja, ein gut konstruierter Mobilitätsroboter für Bergsteiger behält seine Einsatzfähigkeit über extreme Temperaturbereiche, heftigen Niederschlag und starke Winde hinweg dank dichter Elektronik, robuster Konstruktion und redundanter Sensoranordnungen. Standard-Exoskelette leiden unter Leistungsabfall der Batterien bei extremer Kälte, erhöhtem Risiko einer Unterkühlung des Bedieners aufgrund reduzierter menschlicher Stoffwechselwärmebildung während des Gerätegebrauchs sowie Vereisung der Gelenke durch eindringende Feuchtigkeit. Die dichten Systeme und das aktive Thermomanagement des Mobilitätsroboters für Bergsteiger bewahren die Funktionsfähigkeit während Expeditionen, bei denen am Menschen getragene Exoskelette zur Belastung statt zur Unterstützung werden. Die tatsächlichen Leistungsgrenzen hängen jedoch von den spezifischen Umgebungsangaben des Herstellers ab, weshalb vor dem Einsatz unter nicht erprobten Extrembedingungen eine detaillierte Due-Diligence-Prüfung unverzichtbar ist.
Welche Schulungsbelastung steht einem Bediener eines Mobilitätsroboters für Bergsteiger im Vergleich zu Nutzern von Exoskeletten bevor?
Ein Operator eines mobilen Bergsteiger-Roboters benötigt eine umfassende Schulung in Systemarchitektur, Notfall-Übersteuerungsverfahren, Interpretation von Geländeanalysen, Fernsteuerungsbedienung sowie missionsspezifischer Planung für die jeweilige Plattform des Herstellers. Schulungsprogramme dauern typischerweise Wochen oder Monate und setzen ein technisches Verständnis robotischer Grundlagen voraus. Standard-Exoskelett-Nutzer hingegen benötigen körperliches Training, individuelle Ausrüstungsanpassung, Gleichgewichtsanpassung sowie Coaching zu Klettertechniken – eine Schulung, die sich auf die Verbesserung menschlicher Leistungsfähigkeit statt auf technische Systeme konzentriert. Für Rettungsorganisationen oder militärische Einheiten mit bestehender Bergsteigerexpertise, aber begrenztem Roboter-Hintergrund, bieten Exoskelette eine schnellere Einsatzbereitschaft. Für Teams mit ingenieurtechnischer Kapazität und Plänen für einen langfristigen Roboter-Einsatz amortisiert sich der Schulungsaufwand für den mobilen Bergsteiger-Roboter durch standardisierte Protokolle über mehrere Systeme hinweg.
Welche Technologie erweist sich bei mehrjährigen Expeditionen als kostengünstiger?
Kosteneffizienz hängt entscheidend von der Einsatzhäufigkeit, der Betriebsdauer und der Unternehmensgröße ab. Standard-Exoskelette weisen eine überlegene Kosteneffizienz für Organisationen auf, die zwanzig bis vierzig Einheiten bei einhundert bis zweihundert jährlichen Bergoperationen einsetzen, da die Kapitalkosten pro Einheit gering bleiben und die Austauschzyklen fünf Jahre überschreiten. Ein Bergmobilitätsroboter rechtfertigt die Investition, wenn Organisationen intensive Expeditionen durchführen, bei denen ein einzelnes System drei bis fünf menschliche Teams ersetzt, über mehrmonatige Kampagnen hinweg kontinuierlich betrieben wird oder den gesamten Personalbedarf deutlich senkt. Das Lieferantenmodell spielt hier eine entscheidende Rolle: Hersteller, die langfristig günstige Wartungsverträge und eine zuverlässige Ersatzteilversorgung anbieten, senken die langfristigen Kosten für Bergmobilitätsroboter erheblich. Organisationen sollten die gesamten Fünf-Jahres-Kosten – einschließlich Schulung, Wartung, Batterieaustausch und Personaleinsatz – modellieren, bevor sie sich für eine der beiden Technologien entscheiden.
Inhaltsverzeichnis
- Kern-Technologie-Architektur und Design-Philosophie
- Betriebliche Leistung und praktische Eignung
- Einsatz, Wartung und betriebliche Integration
- Strategischer Auswahlrahmen
-
FAQ
- Kann ein Mobilitätsroboter für das Bergsteigen unter extremen Wetterbedingungen betrieben werden, die die Leistungsfähigkeit standardmäßiger Exoskelette beeinträchtigen würden?
- Welche Schulungsbelastung steht einem Bediener eines Mobilitätsroboters für Bergsteiger im Vergleich zu Nutzern von Exoskeletten bevor?
- Welche Technologie erweist sich bei mehrjährigen Expeditionen als kostengünstiger?