
Pilihan antara robot mobilitas pendakian gunung dan eksoskeleton standar merupakan keputusan krusial bagi tim ekspedisi, operasi pencarian dan penyelamatan, serta program logistik ketinggian tinggi. Kedua teknologi ini meningkatkan kemampuan manusia di lingkungan ekstrem, namun beroperasi berdasarkan prinsip-prinsip yang secara mendasar berbeda dan memberikan keuntungan yang berbeda tergantung pada kebutuhan misi, kompleksitas medan, serta kendala operasional. Memahami perbedaan-perbedaan ini sangat penting bagi organisasi yang merencanakan investasi dalam solusi mobilitas canggih untuk lingkungan pegunungan yang menantang.
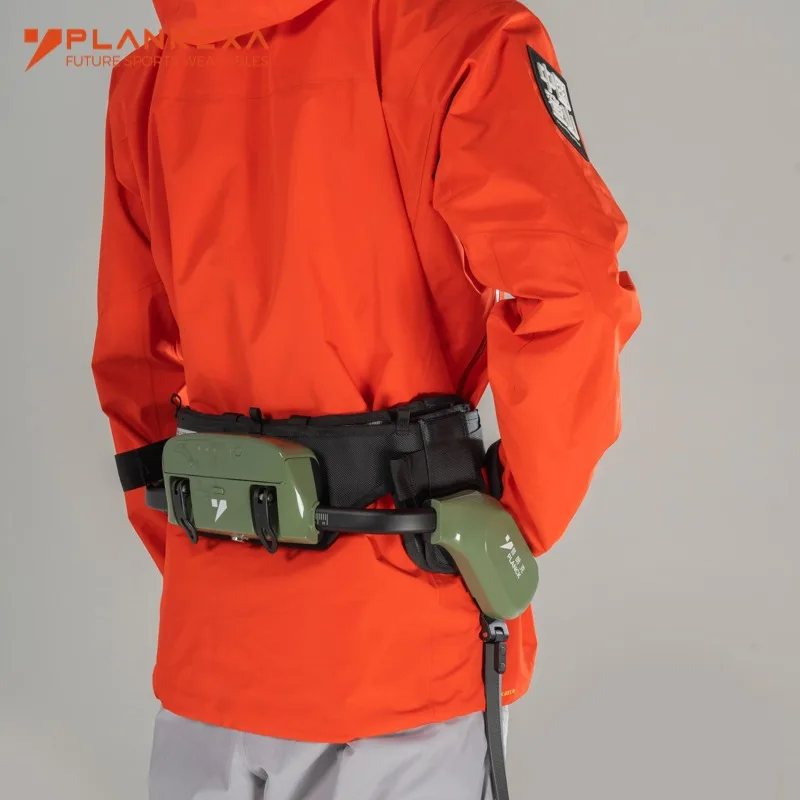
Arobot mobilitas pendakian gunung mewakili platform otonom atau semi-otonom yang dirancang khusus untuk medan beraltitudo tinggi, berbatu, dan tertutup salju. Sebaliknya, eksoskeleton standar merupakan perangkat penguat yang dapat dikenakan yang memperkuat kekuatan dan daya tahan manusia, sementara operator tetap menjadi mekanisme pengendali utama. Perbedaan arsitektural ini memengaruhi segalanya, mulai dari fleksibilitas penyebaran hingga kompleksitas operasional, sehingga perbandingan cermat sangat penting sebelum proses pengadaan.
Arsitektur Teknologi Inti dan Filsafat Desain
Sistem Robot Mobilitas Pendaki Gunung
Robot mobilitas pendaki gunung menggunakan sistem mekanis dan berbasis kecerdasan buatan yang independen untuk menavigasi medan alpine berbahaya secara otonom atau di bawah pengawasan jarak jauh. Platform-platform ini umumnya dilengkapi kaki berengsel majemuk, susunan sensor canggih, analisis medan secara waktu nyata, serta daya komputasi terdistribusi guna perencanaan jalur dinamis. Teknologi ini mengutamakan adaptasi terhadap medan, pengenalan rintangan, dan kapasitas menahan beban—tanpa bergantung pada kondisi fisik manusia. Sebuah produsen andal di bidang ini merancang sistem-sistem tersebut agar mampu beroperasi dalam rentang suhu ekstrem, tekanan atmosfer bervariasi, serta kondisi permukaan tak terduga—termasuk batuan longgar, es, dan kemiringan curam.
Filsafat desain robot mobilitas pendaki gunung berpusat pada penghilangan keterlibatan fisik langsung operator manusia, sambil tetap mempertahankan kendali dan kesadaran situasional. Pemisahan antara operator dan pelaksanaan ini menciptakan keunggulan yang jelas: perangkat dapat beroperasi di lingkungan beracun atau kekurangan oksigen, menavigasi medan yang terlalu berbahaya untuk didaki manusia, serta mengangkut peralatan tanpa batasan kelelahan fisik manusia. Ekosistem pemasok untuk sistem-sistem ini terus berkembang seiring meluasnya aplikasi, tidak hanya dalam dukungan ekspedisi tetapi juga dalam operasi penyelamatan dan penelitian ilmiah.
Arsitektur Eksoskeleton Standar
Eksoskeleton standar berfungsi sebagai kerangka mekanis yang dapat dikenakan dan memperkuat tenaga otot manusia serta mengurangi tuntutan metabolik selama pekerjaan fisik. Perangkat ini mendistribusikan beban ke seluruh rangka kerangka pemakai, mengurangi tekanan pada sendi, serta memperkuat kekuatan kaki untuk memanjat, mengangkut beban, dan bergerak terus-menerus di medan yang sulit. Operator manusia tetap menjadi sumber utama kecerdasan, sistem navigasi, dan pengambil keputusan, sedangkan eksoskeleton memberikan perbesaran mekanis terhadap usaha yang dilakukan. Sebagian besar eksoskeleton standar digunakan untuk aplikasi industri, militer, atau logistik bersifat umum, bukan untuk konteks pendakian gunung khusus.
Sebuah produsen yang merancang eksoskeleton standar untuk lingkungan pegunungan harus menyeimbangkan berat, konsumsi daya, rentang artikulasi sendi, serta manajemen termal guna mempertahankan fungsionalitas di lingkungan bersuhu rendah. Berbeda dengan robot mobilitas pendakian khusus, eksoskeleton standar umumnya memiliki skema pengendalian yang lebih sederhana, jumlah sensor terintegrasi yang lebih sedikit, serta asumsi desain yang berakar pada lantai pabrik bertenaga atau logistik perkotaan—bukan pada pendakian alpin. Model pemasok untuk eksoskeleton menekankan modularitas dan kemampuan adaptasi lintas berbagai industri, bukan spesialisasi domain.
Kinerja Operasional dan Kesesuaian dalam Dunia Nyata
Navigasi Medan dan Kemampuan Mendaki
Robot mobilitas pendaki gunung unggul dalam penilaian medan otonom dan penghindaran rintangan di lingkungan di mana koordinasi mata-tangan manusia menjadi tidak memadai atau terganggu akibat kelelahan. Perangkat ini menganalisis formasi batuan, menilai pola celah es (crevasse), mengevaluasi stabilitas es, serta memilih rute berdasarkan umpan balik sensor secara waktu nyata—tanpa instruksi operator untuk setiap manuver mikro. Dalam skenario pemanjatan vertikal, sistem kaki terdistribusi robot mobilitas pendaki gunung mampu mempertahankan kontak dengan beberapa titik batuan secara bersamaan, sekaligus menyesuaikan strategi cengkeraman secara dinamis ketika kondisi berubah. Kemampuan ini membawa perubahan mendasar dalam skenario penyelamatan, di mana kecepatan dan presisi menentukan hasil hidup atau mati.
Eksoskeleton standar meningkatkan kemampuan manusia dalam memanjat, tetapi tetap bergantung pada pengambilan keputusan, penilaian spasial, dan keberanian fisik pemakainya. Pemakai harus mengevaluasi pegangan, merencanakan jalur, serta menjalankan gerakan sambil mengelola tuntutan psikologis dan neurologis dari aktivitas memanjat di ketinggian ekstrem. Dalam kondisi ekstrem—seperti hipoksia, cedera akibat dingin, atau sakit ketinggian—yang mengganggu fungsi kognitif, eksoskeleton tidak mampu mengkompensasi penurunan kemampuan operator. Namun, dalam konteks alpin moderat di mana pendaki terampil menghadapi medan yang dapat diprediksi, eksoskeleton tetap mempertahankan otonomi manusia dan memanfaatkan keahlian memanjat yang telah terakumulasi.
Kapasitas Muatan dan Distribusi Beban
Robot mobilitas pendaki gunung mampu mengangkut muatan besar—mulai dari dua ratus hingga lebih dari lima ratus kilogram, tergantung desainnya—tanpa peningkatan proporsional dalam tuntutan energi atau tekanan struktural. Kapasitas ini mendukung pengangkutan peralatan ilmiah, pengiriman pasokan darurat, serta operasi terkoordinasi antarbeberapa unit robot, di mana beban terdistribusi di sejumlah platform robot melebihi kemampuan tim operator tunggal. Perangkat ini menyalurkan muatan melalui kerangka strukturalnya langsung ke permukaan tanah, sepenuhnya menghindari keterbatasan kerangka manusia. Pemasok berkualitas merancang sistem muatan dengan mekanisme pengaman (fail-safes) untuk mencegah ketidakstabilan atau risiko terguling akibat muatan pada kemiringan curam.
Eksoskeleton standar memperkuat tetapi tidak menghilangkan batasan beban yang dapat ditanggung manusia. Eksoskeleton tipikal memungkinkan satu operator membawa beban enam puluh hingga seratus kilogram secara efektif, dibandingkan tiga puluh hingga lima puluh kilogram tanpa bantuan. Namun, bantuan eksoskeleton mencapai titik jenuh akibat batas kardiovaskular manusia, siklus kelelahan otot, dan toleransi stres sendi. Penggunaan eksoskeleton dalam durasi panjang di ketinggian tinggi tetap memerlukan periode aklimatisasi, nutrisi yang memadai, serta penerapan beban secara bertahap. Produsen yang menargetkan konteks pendakian gunung harus merancang eksoskeleton yang secara khusus mengurangi kekurangan oksigen akibat ketinggian, bukan menerapkan asumsi bantuan tenaga umum untuk industri.
Penyebaran, Pemeliharaan, dan Integrasi Operasional
Penyebaran Lapangan dan Portabilitas
Menerapkan robot mobilitas pendakian gunung memerlukan persiapan awal, survei medan, serta pelatihan operator khusus terkait antarmuka kendali unik platform tersebut dan prosedur daruratnya. Perangkat ini harus diangkut ke zona operasional, yang di lingkungan alpine terpencil menimbulkan tantangan logistik. Desain modern siap ekspedisi mengadopsi perakitan modular, memungkinkan pengangkutan melalui helikopter, perakitan di base camp, serta penyebaran operasional dalam jendela misi yang telah ditentukan. Keunggulan robot mobilitas pendakian gunung dalam hal penerapan terletak pada mobilisasi cepat begitu berada di lokasi operasi, sehingga memungkinkan operasi selama 24 jam tanpa kebutuhan rotasi operator.
Eksoskeleton standar menawarkan penerapan yang lebih sederhana dan lebih cepat karena operator individu dapat memakai dan mengaktifkan perangkat dalam hitungan menit, bukan jam. Sebuah tim tiba dengan eksoskeleton yang telah dikemas dan segera memulai operasi, menjadikan eksoskeleton sangat ideal bagi tim penyelamatan respons-cepat atau unit militer yang membutuhkan mobilitas cepat di medan pegunungan. Namun, eksoskeleton memerlukan personel terlatih yang mampu beroperasi secara efektif di lingkungan operasional spesifik tersebut—suatu kendala yang dikurangi oleh robot mobilitas pendaki gunung melalui pengoperasian otonom atau dikendalikan dari jarak jauh. Model pemasok untuk eksoskeleton menekankan penerapan siap-lapangan dengan persiapan minimal, dibandingkan kebutuhan ekosistem yang lebih kompleks dari robot mobilitas pendaki gunung.
Pemeliharaan, Masa Pakai Baterai, dan Biaya Operasional
Robot mobilitas pendakian gunung memerlukan protokol perawatan khusus, ketersediaan suku cadang pengganti melalui saluran produsen yang telah ditetapkan, serta teknisi terlatih yang mampu mendiagnosis dan menyelesaikan kegagalan sistem. Masa pakai baterai umumnya berkisar antara empat hingga delapan jam, tergantung pada medan, beban, dan kecepatan operasional. Misi berkepanjangan memerlukan jadwal penggantian baterai, infrastruktur pengisian daya portabel, atau manajemen daya di pos komando. Produsen yang menawarkan dukungan andal untuk robot mobilitas pendakian gunung harus mempertahankan rantai pasok hulu serta ketersediaan layanan teknis di lokasi terpencil atau kapasitas konsultasi jarak jauh guna pemecahan masalah di lapangan. Biaya operasional meningkat seiring dengan kompleksitas peralatan, persediaan suku cadang khusus, dan kebutuhan keahlian.
Eksoskeleton standar memiliki kompleksitas teknis dan beban pemeliharaan yang lebih rendah per pengguna individu. Sistem baterai beroperasi selama delapan hingga dua belas jam dalam kondisi operasional normal, dengan beberapa unit memungkinkan rotasi dan siklus pengisian daya selama penyebaran di lapangan. Pemeliharaan terutama terdiri atas inspeksi visual, pelumasan sendi, serta manajemen baterai—tugas-tugas yang dapat dilakukan oleh personel terlatih namun bukan spesialis. Kesederhanaan ini mengurangi beban dukungan per operator dan menjadikan eksoskeleton menarik bagi organisasi dengan infrastruktur teknis terbatas. Model pemasok untuk eksoskeleton menekankan keberlanjutan serta dukungan terdistribusi, berbeda dengan keahlian produsen terpusat yang dibutuhkan robot mobilitas pendaki gunung.
Kerangka Pemilihan Strategis
Jenis Misi dan Persyaratan Operasional
Organisasi harus memilih robot mobilitas pendaki gunung ketika misi menuntut navigasi otonom di medan terbuka, nol paparan manusia terhadap aktivitas mendaki, operasi berdurasi panjang di ketinggian tanpa pergantian operator, atau akses ke lingkungan berbahaya di mana keberadaan manusia tidak memungkinkan. Operasi penyelamatan yang mengidentifikasi pendaki hilang di medan kompleks, ekspedisi ilmiah yang memerlukan pengangkutan peralatan ke lokasi tak terpetakan, serta operasi militer di wilayah alpine yang diperebutkan memperoleh manfaat dari kemampuan otonom dan daya tahan operasional multi-hari robot mobilitas pendaki gunung. Robot mobilitas pendaki gunung unggul ketika kecepatan, presisi, dan kemandirian dari keterbatasan fisik manusia menjadi penentu keberhasilan misi.
Eksoskeleton standar terbukti optimal untuk operasi yang memanfaatkan keahlian pendaki yang sudah ada, memerlukan adaptasi rute yang fleksibel terhadap perubahan medan tak terduga, menuntut penyebaran cepat ke zona pegunungan terdekat, atau beroperasi dalam batasan ketinggian dan cuaca sedang. Tim pencarian dan penyelamatan dengan pendaki gunung terlatih, kru konstruksi alpin, serta unit perang gunung militer mendapatkan manfaat dari penambahan eksoskeleton yang mempertahankan pengambilan keputusan manusia sekaligus mengurangi beban fisik. Ketika budaya organisasi menekankan keahlian dan kemampuan beradaptasi manusia, eksoskeleton lebih selaras dengan nilai operasional dibandingkan menyerahkan keputusan kepada sistem robot mobilitas pendakian gunung.
Anggaran, Infrastruktur, dan Kemampuan Teknis
Robot mobilitas pendaki gunung memerlukan investasi modal yang besar, hubungan dukungan teknis berkelanjutan dengan produsen, serta kapasitas organisasi dalam rekayasa sistem dan manajemen operasi jarak jauh. Organisasi harus mengalokasikan anggaran untuk pelatihan khusus, persediaan suku cadang, jadwal penggantian baterai, serta kontrak dukungan darurat. Hubungan dengan pemasok menjadi terintegrasi secara mendalam ke dalam kemampuan operasional, sehingga stabilitas vendor dan komitmen jangka panjang menjadi kriteria pemilihan yang sangat penting. Total biaya kepemilikan meliputi pengadaan, pelatihan, pemeliharaan, dukungan logistik, serta personel yang didedikasikan khusus untuk manajemen sistem robot.
Eksoskeleton standar memiliki hambatan modal yang lebih rendah dan integrasi organisasional yang lebih sederhana. Biaya pengadaan per unit tetap jauh di bawah sistem robot mobilitas pendaki gunung, serta organisasi dapat memperluas penerapan secara bertahap—mulai dari program percontohan hingga tim besar. Kebutuhan dukungan teknis tetap minimal, sehingga tim mandiri mampu beroperasi tanpa keterlibatan produsen secara terus-menerus. Ekosistem pemasok eksoskeleton menekankan skalabilitas dan kemandirian, bukan integrasi kompleks, menjadikan eksoskeleton cocok bagi organisasi dengan anggaran terbatas serta infrastruktur teknis yang tidak memadai untuk mengelola sistem otonom canggih.
Tanya Jawab
Apakah robot mobilitas pendaki gunung mampu beroperasi dalam kondisi cuaca ekstrem yang dapat mengganggu kinerja eksoskeleton standar?
Ya, robot mobilitas pendaki gunung yang dirancang dengan baik mempertahankan kemampuan operasionalnya di berbagai kisaran suhu ekstrem, curah hujan lebat, dan angin kencang melalui elektronik yang kedap, desain struktural yang kokoh, serta susunan sensor redundan. Eksoskeleton standar mengalami penurunan kinerja baterai dalam cuaca sangat dingin, risiko hipotermia operator akibat penurunan produksi metabolik manusia saat mengenakan perangkat tersebut, serta pembekuan sendi akibat masuknya kelembapan. Sistem kedap dan manajemen termal aktif pada robot mobilitas pendaki gunung menjaga fungsi operasional selama ekspedisi—di mana eksoskeleton yang dikenakan manusia justru menjadi beban, bukan aset. Namun, spesifikasi lingkungan khusus dari pabrikan menentukan batas kemampuan aktual, sehingga dilakukan uji ketelitian mendalam sangat penting sebelum penyebaran di kondisi ekstrem yang belum diuji.
Berapa beban pelatihan yang dihadapi operator robot mobilitas pendaki gunung dibandingkan pengguna eksoskeleton?
Seorang operator robot mobilitas pendaki gunung memerlukan pelatihan komprehensif dalam arsitektur sistem, prosedur pengambilalihan darurat, interpretasi analisis medan, kontrol penerbangan jarak jauh, serta perencanaan misi yang khusus untuk platform produsen tertentu. Program pelatihan umumnya berlangsung selama berminggu-minggu atau berbulan-bulan dan menuntut pemahaman teknis terhadap prinsip-prinsip robotika. Pengguna eksoskeleton standar memerlukan kondisi fisik yang memadai, penyesuaian peralatan, adaptasi keseimbangan, serta bimbingan teknik pendakian—pelatihan yang berfokus pada peningkatan kinerja manusia, bukan pada sistem teknis. Bagi organisasi penyelamat atau satuan militer yang telah memiliki keahlian pendaki gunung tetapi berpengalaman terbatas dalam robotika, eksoskeleton menawarkan kesiapan operasional yang lebih cepat. Sedangkan bagi tim dengan kapasitas rekayasa dan rencana penerapan robotika jangka panjang, investasi pelatihan untuk robot mobilitas pendaki gunung memberikan manfaat berkelanjutan melalui protokol standar yang berlaku di berbagai sistem.
Teknologi mana yang terbukti lebih hemat biaya untuk program ekspedisi bertahun-tahun?
Efektivitas biaya sangat bergantung pada frekuensi misi, durasi operasional, dan skala organisasi. Eksoskeleton standar menunjukkan efisiensi biaya yang lebih unggul bagi organisasi yang menerapkan dua puluh hingga empat puluh unit dalam seratus hingga dua ratus operasi gunung tahunan karena biaya modal per unit tetap rendah dan siklus penggantian melebihi lima tahun. Robot mobilitas pendakian layak diinvestasikan ketika organisasi menjalankan ekspedisi intensif di mana satu sistem menggantikan tiga hingga lima tim manusia, beroperasi terus-menerus selama kampanye berbulan-bulan, atau mengurangi kebutuhan personel secara signifikan. Model pemasok memiliki pengaruh besar di sini: produsen yang menawarkan kontrak pemeliharaan menguntungkan serta ketersediaan suku cadang dalam jangka panjang secara substansial menekan biaya jangka panjang robot mobilitas pendakian. Organisasi sebaiknya memodelkan total biaya lima tahun—meliputi pelatihan, pemeliharaan, penggantian baterai, dan alokasi personel—sebelum memilih salah satu teknologi.
Daftar Isi
- Arsitektur Teknologi Inti dan Filsafat Desain
- Kinerja Operasional dan Kesesuaian dalam Dunia Nyata
- Penyebaran, Pemeliharaan, dan Integrasi Operasional
- Kerangka Pemilihan Strategis
-
Tanya Jawab
- Apakah robot mobilitas pendaki gunung mampu beroperasi dalam kondisi cuaca ekstrem yang dapat mengganggu kinerja eksoskeleton standar?
- Berapa beban pelatihan yang dihadapi operator robot mobilitas pendaki gunung dibandingkan pengguna eksoskeleton?
- Teknologi mana yang terbukti lebih hemat biaya untuk program ekspedisi bertahun-tahun?