
Valget mellem en mountaineering mobility robot og en standard exoskeleton udgør en afgørende beslutning for ekspeditionshold, rednings- og søgeoperationer samt logistikprogrammer på højde. Begge teknologier forbedrer den menneskelige kapacitet i ekstreme miljøer, men de fungerer på grundlæggende forskellige principper og giver forskellige fordele afhængigt af missionskrav, terrænkompleksitet og operationelle begrænsninger. At forstå disse forskelle er afgørende for organisationer, der planlægger investeringer i avancerede mobilitetsløsninger til udfordrende bjergmiljøer.
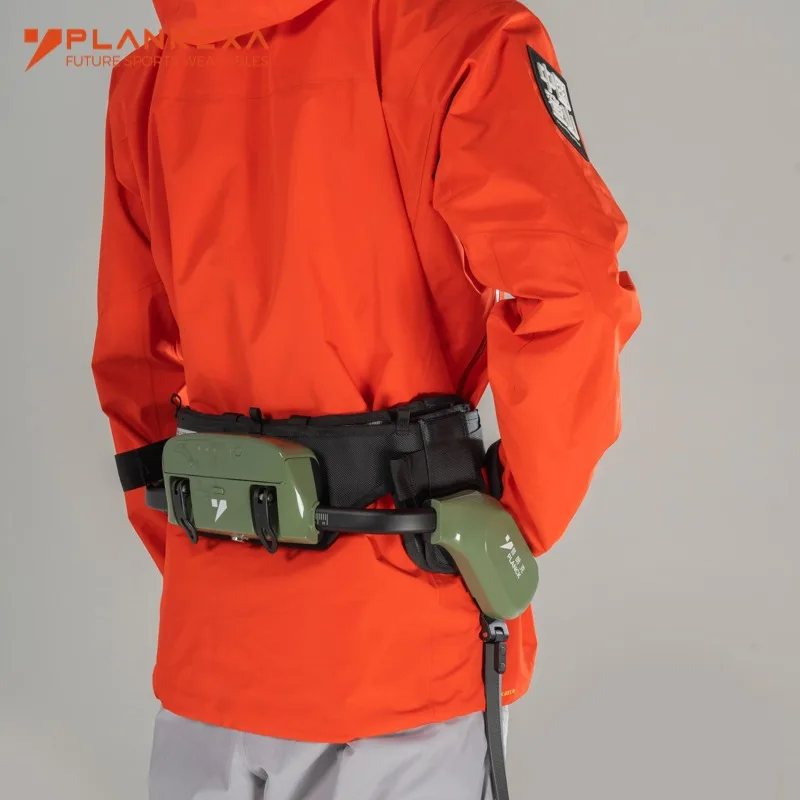
Abjergbestigningsmobilitetsrobot repræsenterer en autonom eller halvautonom platform, der er designet specifikt til højdedragende, klippefyldte og sne-dækkede terræner. Standard eksoskeletter er derimod bærbare forstærkningsenheder, der forøger menneskets styrke og udmattelsesmodstand, mens operatøren forbliver den primære kontrolmekanisme. Den arkitektoniske forskel påvirker alt fra fleksibiliteten i indsatsen til den operative kompleksitet, hvilket gør en omhyggelig sammenligning afgørende før anskaffelse.
Kernete knologisk arkitektur og designfilosofi
Bjergbestigningsmobilitetsrobotsystemer
En bjergbestigelsesmobilitetsrobot anvender uafhængige mekaniske og AI-drevne systemer til at navigere autonomt eller under fjernovervågning på farlige alpine terræner. Disse platforme har typisk ben med flere ledd, avancerede sensorarrayer, realtidsanalyse af terrænet og distribueret beregningskraft til dynamisk ruteplanlægning. Teknologien prioriterer tilpasning til terrænet, genkendelse af forhindringer og bæreevne uafhængigt af den menneskelige fysiske tilstand. En pålidelig producent inden for dette område designer disse systemer til at fungere ved ekstreme temperaturer, varierende atmosfærisk tryk og uforudsigelige overfladeforhold, herunder løst stenmateriale, is og stejle hældninger.
Designfilosofien bag robotten til bjergbestigningsmobilitet fokuserer på at fjerne den menneskelige operatør fra direkte fysisk anstrengelse, samtidig med at kontrol og situationel bevidsthed bevares. Denne adskillelse mellem operatør og udførelse skaber tydelige fordele: enheden kan operere i giftige eller iltfattige miljøer, navigere i terræn, der er for farligt til menneskelig klatring, og transportere udstyr uden begrænsninger fra menneskelig træthed. Leverandørøkologien for disse systemer fortsætter med at udvide sig, da anvendelsesområderne breder sig ud over ekspeditionssupport til redningsoperationer og videnskabelig forskning.
Standard Exoskeleton-arkitektur
Standard eksoskeletter fungerer som bærbare mekaniske rammer, der forstærker menneskets muskelkraft og reducerer det metaboliske forbrug under fysisk arbejde. Disse enheder fordeler belastningen over bærerens skelet, mindsker belastningen på leddene og forstærker benstyrken til klatring, transport af tunge genstande og vedvarende bevægelse over svært terræn. Den menneskelige operatør forbliver den primære intelligens, navigationssystem og beslutningstager, mens eksoskelettet leverer mekanisk forstærkning af indsatsen. De fleste standard eksoskeletter anvendes til almindelige industrielle, militære eller logistiske formål i stedet for specialiserede bjergbestigningsformål.
En producent, der udvikler standard ekso-skelle til bjergmiljøer, skal afbalancere vægt, strømforbrug, leddets bevægelighedsområde og termisk styring for at opretholde funktionalitet i kolde miljøer. I modsætning til den specialiserede bjergbestigningsmobilitetsrobot har standard ekso-skelle typisk enklede styresystemer, færre integrerede sensorer og designantagelser, der bygger på strømdrevne fabriksgulve eller urbansk logistik snarere end alpin klatring. Leverandørmodellen for ekso-skelle lægger vægt på modularitet og tilpasningsevne på tværs af flere brancher frem for domænespecialisering.
Driftsmæssig ydelse og anvendelighed i virkelige situationer
Terræn-navigation og klatreevne
Bjergbestigelsesmobilitetsrobotten udmærker sig ved autonom terrænvurdering og undvigelse af forhindringer i miljøer, hvor menneskets øje-hånd-koordination bliver utilstrækkelig eller kompromitteret af træthed. Disse enheder analyserer klippeformationer, vurderer revnedannelse, evaluerer isstabilitet og vælger ruter baseret på sansefeedback i realtid uden operatørinstruktion for hver mikromanøvre. I lodrette klatrescenarier kan bjergbestigelsesmobilitetsrobottens distribuerede ben-systemer opretholde kontakt med flere klippepunkter samtidigt og tilpasse grebestrategien dynamisk, når forholdene ændrer sig. Denne funktion viser sig at være omvæltende i redningsscenarioer, hvor hastighed og præcision afgør liv eller død.
Standard ekstoskeletter forbedrer menneskets klatreevne, men er stadig afhængige af bærerens beslutningstagning, rumlig vurdering og fysisk mod. Bæreren skal vurdere greb, planlægge ruter og udføre bevægelser, mens han samtidig håndterer de psykologiske og neurologiske krav, som højdekladning stiller. I ekstreme forhold, hvor hypoxi, kuldeskade eller højdesyge kompromitterer kognitiv funktion, kan ekstoskelettet ikke kompensere for operatørens nedsatte ydeevne. I moderate alpine sammenhænge, hvor erfarne klatrere står overfor forudsigelig terræn, bevarer ekstoskeletter imidlertid den menneskelige handlekraft og udnytter den akkumulerede klatreviden.
Nyttelastkapacitet og lastfordeling
En bjergbestigende mobilitetsrobot kan bære betydelige laster – fra to hundrede til over fem hundrede kilogram, afhængigt af designet – uden proportionale stigninger i energiforbrug eller strukturel spænding. Denne kapacitet understøtter transport af videnskabelig udstyr, levering af nødhjælpsforråd og koordinerede operationer med flere enheder, hvor den fordelte last på flere robotplatforme overstiger det, som enkeltopererede teams kunne håndtere. Enheden fordeler lasten gennem sin strukturelle ramme direkte til terrænet og omgår dermed menneskets skeletbegrænsninger helt. En kvalificeret leverandør designer lastsystemer med sikkerhedsforanstaltninger, der forhindrer lastbetinget ustabilitet eller væltning på stejle skråninger.
Standard eksoskeletter forstærker, men eliminerer ikke menneskelige bæreevnebegrænsninger. Et typisk eksoskelet kan muliggøre, at én operatør effektivt bærer tres til hundrede kilogram i stedet for tredive til halvtreds kilogram uden hjælp. Eksoskelettets assistance når dog en grænse på grund af menneskets kardiovaskulære grænser, muskeltræthedscykler og leddets belastningstolerance. Udvidet brug af eksoskeletter i højde kræver stadig akklimatiseringsperioder, tilstrækkelig ernæring og gradvis belastningsøgning. En producent, der retter sig mod bjergbestigningskontekster, skal designe eksoskeletter, der specifikt mindsker højderelateret iltmangel i stedet for at anvende generelle industrielle kraftforstærkningsantagelser.
Udplacering, vedligeholdelse og driftsmæssig integration
Feltudplacering og transportabilitet
Installation af en bjergbestigningsmobilitetsrobot kræver forudgående opsætning, terrænundersøgelse og operatørtræning specifikt til den pågældende platforms unikke kontrolgrænseflade og nødprocedurer. Enheden skal transporteres til operationszonen, hvilket i fjerne alpine miljøer stiller logistiske udfordringer. Moderne ekspeditionsklare design inkluderer modulær montage, så transport via helikopter, samling ved baselejren og operationel implementering inden for definerede missionsvinduer er mulig. Bjergbestigningsmobilitetsrobotens fordel ved installation ligger i hurtig mobilisering, når den først er på plads, hvilket gør rundklokkeoperationer mulige uden behov for operatørskift.
Standard eksoskeletter tilbyder en enklere og hurtigere implementering, fordi enkelte operatører kan påtage sig og aktivere enhederne på få minutter i stedet for timer. Et hold ankommer med pakket eksoskeletter og kan næsten straks gå i gang med operationerne, hvilket gør eksoskeletter ideelle for redningsteam, der skal reagere hurtigt, eller militære enheder, der kræver hurtig bevægelighed i bjerge. Eksoskeletter kræver dog uddannede personale, der kan fungere effektivt i det specifikke operationsmiljø – en begrænsning, som bjergetur-robotten for mobilhed mindsker ved at kunne operere autonomt eller via fjernstyring. Leverancemodellen for eksoskeletter lægger vægt på, at de er klar til brug i felten med minimal opsætning, i modsætning til bjergetur-robottens mere komplekse økosystemkrav.
Vedligeholdelse, batterilevetid og driftsomkostninger
Bjergrækkerobotten kræver specialiserede vedligeholdelsesprotokoller, tilgængelighed af reservedele gennem etablerede producentkanaler samt kvalificerede teknikere, der kan diagnosticere og løse systemfejl. Batterilevetiden ligger typisk mellem fire og otte timer, afhængigt af terræn, belastning og driftshastighed. Udvidede missioner kræver skifteschemer for batterier, bærbar opladningsinfrastruktur eller strømstyring på baselejre. En producent, der tilbyder pålidelig support til bjergrækkerobotten, skal sikre stabile forsyningskæder og teknisk service til rådighed på fjerne lokationer eller have mulighed for fjernkonsultation til fejlfinding i felten. Driftsomkostningerne stiger i takt med udstyrets kompleksitet, behovet for specialiserede reservedele og kravene til ekspertise.
Standard eksoskeletter har lavere teknisk kompleksitet og vedligeholdelsesbyrde pr. enkelt bruger. Batterisystemer kører otte til tolv timer under normale driftsforhold, og flere enheder gør det muligt at rotere og oplade under feltindsats. Vedligeholdelse består primært af visuel inspektion, smøring af leddene og batteristyring – opgaver, som uddannede, men ikke specialiserede medarbejdere kan udføre. Denne enkelhed reducerer støttebehovet pr. operatør og gør eksoskeletter attraktive for organisationer med begrænset teknisk infrastruktur. Leverandørmodellen for eksoskeletter lægger vægt på bæredygtighed og decentraliseret support i modsætning til den centraliserede producentekspertise, som bjergbestigningsmobilitetsrobotten kræver.
Strategisk udvalgsramme
Missionstype og driftskrav
Organisationer bør vælge en bjergbestigningsmobilitetsrobot, når missioner kræver autonom terrænnavigering, ingen menneskelig udsættelse for klatring, udstrakt drift på højde uden operatordriftsrotation eller adgang til farlige miljøer, hvor menneskelig tilstedeværelse er uforsvarlig. Redningsoperationer, der identificerer forsvundne klatrere i komplekst terræn, videnskabelige ekspeditioner, der kræver udstyrsforsyning til ukartlagte lokationer, og militære operationer i stridende alpine regioner drager fordel af bjergbestigningsmobilitetsrobotens autonome evner og flerdages driftstid. Bjergbestigningsmobilitetsroboten udmærker sig, når hastighed, præcision og uafhængighed af menneskets fysiske begrænsninger definerer missions succes.
Standard eksoskeletter viser sig at være optimale for operationer, der bygger på eksisterende klatrekompetence, kræver fleksibel rutejustering til uventede terrændændringer, kræver hurtig udrustning til nærliggende bjergområder eller foregår inden for moderate højde- og vejrforhold. Søge- og redningsteam med kompetente bjergbestigere, alpine byggehold og militære bjergkrigsenheder drager fordel af eksoskeletudvidelse, der bevarer menneskelig beslutningstagning samtidig med at mindske fysisk belastning. Når organisationskulturen lægger vægt på menneskelig ekspertise og tilpasningsevne, passer eksoskeletter bedre til de operative værdier end at delegere beslutninger til et robotbaseret bjergbestigningsmobilitetssystem.
Budget, infrastruktur og teknisk kapacitet
Bjergbestigelsesmobilitetsrobotten kræver betydelige kapitalinvesteringer, vedvarende teknisk supportforhold til producenten samt organisatorisk kapacitet til systemteknik og fjernstyring af driften. Organisationer skal afsætte budget til specialiseret uddannelse, reservedelelagre, batteriskifteschemer og beredskabsaftaler om support. Leverandørforholdet bliver dybt integreret i den operative kapacitet, hvilket gør leverandørens stabilitet og langsigtet engagement afgørende udvælgelseskriterier. Den samlede ejerskabsomkostning omfatter indkøb, uddannelse, vedligeholdelse, logistisk support samt personale, der er dedikeret til styring af robotsystemet.
Standard eksoskeletter har lavere kapitalbarrierer og en simplere organisatorisk integration. Indkøbsomkostningerne pr. enhed er betydeligt lavere end for bjergbestigningsmobilitetsrobotsystemer, og organisationer kan skala deres implementering trinvis fra pilotprogrammer til store teams. Kravene til teknisk support forbliver minimale, hvilket gør det muligt for selvstændige teams at operere uden konstant producentindgriben. Leverandørøkosystemet for eksoskeletter fokuserer på skalérbarhed og selvstændighed frem for kompleks integration, hvilket gør eksoskeletter velegnede for organisationer med begrænset budget og teknisk infrastruktur til at håndtere avancerede autonome systemer.
Ofte stillede spørgsmål
Kan en bjergbestigningsmobilitetsrobot fungere i ekstreme vejrforhold, som ville kompromittere ydeevnen af standard eksoskeletter?
Ja, en veludviklet bjergeturmobilitetsrobot opretholder driftsevne i ekstreme temperaturområder, kraftig nedbør og kraftige vinde takket være forseglede elektronikkomponenter, robust konstruktionsdesign og redundante sensorarrayer. Standard eksoskeletter oplever en nedgang i batteriydelse ved ekstrem kulde, øget risiko for hypotermi hos operatøren på grund af nedsat menneskelig stofskifteproduktion under brug af enheden samt tilfrysning af led på grund af fugtindtrængning. Bjergeturmobilitetsrobotens forseglede systemer og aktive termiske styring sikrer funktionalitet under ekspeditioner, hvor menneskebårne eksoskeletter bliver en byrde frem for en fordel. Producentens specifikke miljøspecifikationer afgør dog de faktiske kapacitetsgrænser, hvilket gør detaljeret due diligence afgørende, inden udrustningen anvendes i ikke-testede ekstreme forhold.
Hvor stor er træningsbyrden for en operatør af en bjergeturmobilitetsrobot sammenlignet med brugere af eksoskeletter?
En operatør af en bjergbestigningsmobilitetsrobot kræver omfattende træning i systemarkitektur, nødoverrulningsprocedurer, fortolkning af terrænanalyse, fjernstyringskontrol og missionsplanlægning specifikt for den pågældende producents platform. Træningsprogrammer strækker sig typisk over uger eller måneder og kræver teknisk forståelse af robotprincipper. Standard brugere af eksoskeletter kræver fysisk konditionering, udstyrsjustering, tilpasning af balance og coaching i klatringsteknik – træning med fokus på forbedring af menneskelig ydeevne frem for tekniske systemer. For redningsorganisationer eller militære enheder med eksisterende ekspertise inden for bjergbestigning, men begrænset baggrund inden for robotteknik, giver eksoskeletter hurtigere operationel klarhed. For teams med ingeniørmæssig kapacitet og planer om udvidet anvendelse af robotteknik betaler investeringen i træning af bjergbestigningsmobilitetsrobotter sig gennem standardiserede protokoller på tværs af flere systemer.
Hvilken teknologi viser sig at være mere omkostningseffektiv for ekspeditionsprogrammer over flere år?
Omkostningseffektiviteten afhænger kritisk af missionsfrekvensen, den operative varighed og organisationsstørrelsen. Standard eksoskeletter viser overlegen omkostningseffektivitet for organisationer, der udruster tyve til fyrre enheder til et hundrede til to hundrede årlige bjergoperationer, fordi kapitalomkostningerne pr. enhed forbliver lave, og udskiftningcykluserne strækker sig ud over fem år. En bjergbestigelsesmobilitetsrobot retfærdiggør investeringen, når organisationer gennemfører intensive ekspeditioner, hvor ét enkelt system erstatter tre til fem menneskelige teams, opererer kontinuerligt i løbet af flermåneders kampagner eller betydeligt reducerer det samlede personalkrav. Leverandørmodellen er afgørende her: producenter, der tilbyder fordelagtige vedligeholdelseskontrakter og god reservedelsforsyning over længere perioder, reducerer de langsigtet omkostninger ved bjergbestigelsesmobilitetsrobotter væsentligt. Organisationer bør beregne de samlede omkostninger over fem år – herunder træning, vedligeholdelse, batteriudskiftning og personaleallokering – før de vælger enten teknologi.
Indholdsfortegnelse
- Kernete knologisk arkitektur og designfilosofi
- Driftsmæssig ydelse og anvendelighed i virkelige situationer
- Udplacering, vedligeholdelse og driftsmæssig integration
- Strategisk udvalgsramme
-
Ofte stillede spørgsmål
- Kan en bjergbestigningsmobilitetsrobot fungere i ekstreme vejrforhold, som ville kompromittere ydeevnen af standard eksoskeletter?
- Hvor stor er træningsbyrden for en operatør af en bjergeturmobilitetsrobot sammenlignet med brugere af eksoskeletter?
- Hvilken teknologi viser sig at være mere omkostningseffektiv for ekspeditionsprogrammer over flere år?