
Მთაგადასახლების მობილობის რობოტისა და სტანდარტული ექსოსკელეტის შერჩევა ექსპედიციური ჯგუფების, ძიებისა და გადარჩენის ოპერაციების და მაღალი სიმაღლის ლოგისტიკური პროგრამების მიერ კრიტიკული გადაწყვეტილებაა. ორივე ტექნოლოგია აძლიერებს ადამიანის შესაძლებლობებს ექსტრემალურ გარემოში, მაგრამ ისინი ძირეულად განსხვავებული პრინციპებით მუშაობენ და მისიონის მოთხოვნების, რელიეფის სირთულის და ოპერაციული შეზღუდვების მიხედვით განსხვავებულ უპირატესობებს აძლევენ. ამ განსხვავებების გაგება მნიშვნელოვანია მთის გარემოში გამოწვევების შესაძლებლობების გასაუმჯობესებლად ადვანსირებული მობილობის ამოხსნებში ინვესტიციების განხორციელების მიზნით მომუშავე ორგანიზაციებისთვის.
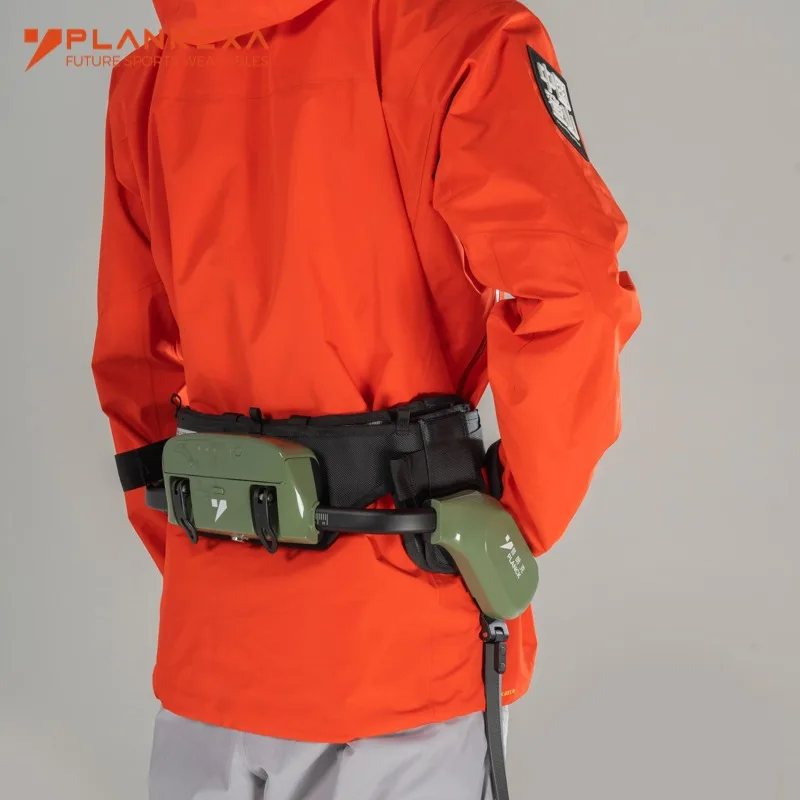
Aმთაგასვლელობის მობილობის რობოტი წარმოადგენს ავტონომიურ ან ნახევრად ავტონომიურ პლატფორმას, რომელიც სპეციალურად შეიმუშავეს მაღალი სიმაღლის, ქვიანი და თოვლით დაფარული ტერიტორიებისთვის. სტანდარტული ექსოსკელეტები, წინააღმდეგვით, არის ტარებადი ამპლიფიკაციის მოწყობილობები, რომლებიც აძლიერებენ ადამიანის ძალასა და გამძლეობას, ხოლო ოპერატორი რჩება ძირითადი კონტროლის მექანიზმი. არхიტექტურული განსხვავება ამოიღებს ყველაფერს — დასაყენებლობის მოქნილობიდან მოპერაციული სირთულემდე, რაც შეძენამდე სწორი შედარების აუცილებლობას აყენებს.
Ძირეული ტექნოლოგიის არქიტექტურა და დიზაინის ფილოსოფია
Მთებში მოძრაობის რობოტული სისტემები
Მთაგადასახლების მობილობის რობოტი იყენებს დამოუკიდებელ მექანიკურ და ხელოვნური ინტელექტის მიერ მართვად სისტემებს, რათა ავტონომიურად ან დაშორებული მეთვალყურეობის ქვეშ გადაადგილდეს საშიშარი ალპურ ტერიტორიაზე. ამ პლატფორმებს ჩვეულებრივ ახასიათებს რამდენიმე სახსრიანი ფეხები, განვითარებული სენსორების მასივები, რეალურ დროში ტერიტორიის ანალიზი და დინამიური მარშრუტის გეგმარებისთვის განაწილებული კომპიუტერული ძალა. ეს ტექნოლოგია უპირატესობას ანიჭებს ტერიტორიაზე ადაპტაციას, ბარიერების ამოცნობარობას და ტვირთის მოსატანად შესაძლებლობას, რომელიც არ არის დამოკიდებული ადამიანის ფიზიკურ მდგომარეობაზე. ამ სფეროში საიმედო წარმოებლის მიერ შემუშავებული სისტემები მუშაობს ექსტრემალური ტემპერატურის დიაპაზონში, ცვალებად ატმოსფერულ წნევაში და წინასწარ ვერ განსაზღვრავ ზედაპირის პირობებში, მათ შორის მოძრავი ქვები, ყინული და მკვეთრი დახრები.
Მთაგორბელთა მობილობის რობოტის დიზაინის ფილოსოფია ეფუძნება ადამიანის ოპერატორის პირდაპირი ფიზიკური ძალისხმევის მოშორებას, რაც მაინც არ არღვევს მართვისა და სიტუაციური ცნობიერების შეძლებას. ამ გამოყოფას — ოპერატორის განხორციელებისგან — მიიღება განსაკუთრებული უპირატესობები: მოწყობილობა შეძლებს მოქმედებას ტოქსიკურ ან ჟანგბადის დაბალი კონცენტრაციის გარემოში, გადაადგილებას ადამიანის მიერ არ შესაძლებელი სირთულის ტერენზე და აღჭურვილობის გადატანას ადამიანის დაღლილობის შეზღუდვების გარეშე. ამ სისტემების მომარაგებლების ეკოსისტემა უფრო მეტად ვრცელდება, რასაც არ შეამცირებს მათი გამოყენების სფეროების გაფართოება ექსპედიციების მხარდაჭერობიდან გადასვლით სახელმწიფო და მეცნიერული კვლევების სფეროში.
Სტანდარტული ექსოსკელეტის არქიტექტურა
Სტანდარტული ექსოსკელეტები მოქმედებენ როგორც ტარებადი მექანიკური საფუძვლები, რომლებიც აძლიერებენ ადამიანის კუნთების ძალას და ამცირებენ მეტაბოლურ მოთხოვნილებას ფიზიკური შრომის დროს. ეს მოწყობილობები ტვირთს ანაწილებენ ტარებლის სიცოცხლის სისტემაზე, ამცირებენ სახსრების დატვირთვას და აძლიერებენ ფეხების ძალას ასვლების, ტვირთის გადატანის და რთულ ტერენზე გაგრძელებული მოძრაობის დროს. ადამიანი რჩება ძირითადი ინტელექტი, ნავიგაციის სისტემა და გადაწყვეტილების მიმღები, ხოლო ექსოსკელეტი უზრუნველყოფს მექანიკურ ძალის გამრავლებას. უმეტესობა სტანდარტული ექსოსკელეტები ემსახურება საერთო მიზნის სამრეწველო, სამხედრო ან ლოჯისტიკურ გამოყენებას, არ არის განკუთვნილი სპეციალიზებული მთაგასვლელობის მიზნებისთვის.
Მთის გარემოსთვის სტანდარტული ექსოსკელეტების დიზაინს ახორციელებადი წარმოებლის მოვალეობაა წონის, ენერგიის მოხმარების, სახრელების მოძრაობის დიაპაზონისა და თერმული მართვის შორის ბალანსის დამყარება ცივ გარემოში ფუნქციონირების შესანარჩუნებლად. სპეციალიზებული მთელველობის მობილობის რობოტისგან განსხვავებით, სტანდარტული ექსოსკელეტები ჩვეულებრივ მარტივ კონტროლის სქემებს, ნაკლებ ინტეგრირებულ სენსორებს და დაპროექტების დაშვებებს იყენებენ, რომლებიც ძირდება ენერგიით მომარაგებულ საწარმოებსა ან ურბანულ ლოჯისტიკას, არა კი ალპიურ აღმართვას. ექსოსკელეტების მომწოდებლის მოდელი აკენტებს მრავალი საინდუსტრო სფეროს მორგებადობასა და მოდულარობას, არ აკენტებს კი სფეროს სპეციალიზაციას.
Ექსპლუატაციური მოსახერხებლობა და რეალური სამყაროში გამოყენების შესაძლებლობა
Რელიეფის ნავიგაცია და აღმართვის შესაძლებლობა
Მთაგადასახლების მობილობის რობოტი განსაკუთრებით კარგად არსებობს ავტონომიური ტერიტორიის შეფასებისა და ბარიერების თავიდან აცილების საქმეში იმ გარემოებში, სადაც ადამიანის თვალ-ხელის კოორდინაცია არ არის საკმარისი ან დაღლილობის გამო შეზღუდული. ეს მოწყობილობები ანალიზის ქვის ფორმაციებს, შეაფასებს გლაციალური ხრახნების ნიმუშებს, შეაფასებს ყინულის სტაბილურობას და არჩევს მარშრუტებს რეალური დროის სენსორული მონაცემების საფუძველზე, არ მოითხოვენ ოპერატორის ინსტრუქციას თითოეული მიკრომანევრის შესასრულებლად. ვერტიკალური ასვლების შემთხვევაში მთაგადასახლების მობილობის რობოტის განაწილებული ფეხების სისტემები შეძლებს ერთდროულად კონტაქტში ყოფნას რამდენიმე ქვის წერტილთან და დინამიკურად შეეგოვებს მისი მიჭედვის სტრატეგიას პირობების ცვლილების შემთხვევაში. ეს შესაძლებლობა გარდამტევებელია სახსნის სცენარებში, სადაც სიჩქარე და სიზუსტე განსაზღვრავს სიცოცხლის ან სიკვდილის შედეგებს.
Სტანდარტული ექსოსკელეტები აძლიერებს ადამიანის ასვლის შესაძლებლობას, მაგრამ ისინი მაინც დამოკიდებული არიან მომხმარებლის გადაწყვეტილების მიღებაზე, სივრცით შეფასებაზე და ფიზიკურ სიმამაცეზე. მომხმარებლის მიერ უნდა შეფასდეს ხელის დაჭერის ადგილები, განისაზღვროს მარშრუტები და შესრულდეს მოძრაობები, რასაც ერთდროულად უნდა მართოს სიმაღლის ასვლის ფსიქოლოგიური და ნეიროლოგიური მოთხოვნები. ექსტრემალურ პირობებში, სადაც ჰიპოქსია, გაცივების დაზიანება ან სიმაღლის ავადმყოფობა არღვევს კოგნიტურ ფუნქციას, ექსოსკელეტი ვერ აკომპენსირებს ოპერატორის შესაძლებლობების დაქვეითებას. თუმცა, საშუალო ალპიურ პირობებში, სადაც გამოცდილი მთელველები სავარაუდო ტერენს ახდენენ სარგებლობას, ექსოსკელეტები შენარჩუნებენ ადამიანის საკუთარ საქმიანობას და იყენებენ დაგროვილ მთელველობის გამოცდილობას.
Ტვირთის ტევადობა და ტვირთის განაწილება
Მთაგორების მოძრაობის რობოტი შეუძლია მნიშვნელოვანი ტვირთის გადატანა — 200-დან 500 კილოგრამზე მეტამდე, რაც დამოკიდებულია მის დიზაინზე — ენერგიის მოხმარების ან სტრუქტურული დატვირთვის პროპორციული გაზრდის გარეშე. ეს შესაძლებლობა ხელს უწყობს სამეცნიერო მოწყობილობების გადატანას, აღმოჩენის შემთხვევაში საჭიროების მიხედვით მიწოდებას და რამდენიმე ერთეულის ერთობლივ მოქმედებას, სადაც რამდენიმე რობოტული პლატფორმაზე გადანაწილებული ტვირთი აღემატება ერთი ოპერატორის მიერ მართვადი ტვირთის მოცულობას. მოწყობილობა ტვირთს ანაწილებს თავის სტრუქტურულ საყრდენ სისტემაში და პირდაპირ გადასცემს მიწის ზედაპირს, რაც სრულიად არ იყენებს ადამიანის სქელეტურ შეზღუდვებს. ხარისხიანი მომწოდებელი ტვირთის სისტემებს არასტაბილურობის ან მკვეთრად დახრილ გზებზე გადაგორების რისკის თავიდან ასაცილებლად უსაფრთხოების სისტემებით ამზადებს.
Სტანდარტული ექსოსკელეტები აძლიერებენ ადამიანის ტვირთის გადატანის შეზღუდვებს, მაგრამ არ აცილებენ მათ. ტიპური ექსოსკელეტი შეიძლება ერთი ოპერატორის მიერ 60–100 კილოგრამის ტვირთის ეფექტურად გადატანას შეუძლებლად გახადოს, რაც შედარებით 30–50 კილოგრამს შეადარების გარეშე შეასრულებს. თუმცა, ექსოსკელეტის დახმარება ადამიანის სისხლის მიმოქცევის შეზღუდვებზე, კუნთების დაღლილობის ციკლებზე და სახსრების სტრესის მიმართ მოწინააღმდეგობის შესაძლებლობაზე მიიღებს საზღვარს. სიმაღლეზე გასაგრძელებლად ექსოსკელეტების გამოყენება ჯერ კიდევ მოითხოვს აკლიმატიზაციის პერიოდებს, საკმარის კვებას და ტვირთის პროგრესიულ გამოყენებას. მწარმოებელმა, რომელიც მთელვარობის კონტექსტებს მიმართავს, ექსოსკელეტები უნდა შეიმუშაოს ისე, რომ კონკრეტულად შეამსუბუქოს სიმაღლეზე დამოკიდებული ჟანგბადის დეფიციტი, არ არსებული სამრეწველო ძალის დახმარების ზოგადი დაშვებების გამოყენებით.
Გამოყენება, მომსახურება და ოპერაციული ინტეგრაცია
Ველში გამოყენება და გადატანადობა
Მთაგადასახლების მობილობის რობოტის გაშვება მოითხოვს წინასწარ მომზადებას, ტერიტორიის შესწავლას და მოპერატორების სასწავლო კურსებს, რომლებიც კონკრეტულად მიმართულია ამ პლატფორმის უნიკალურ მართვის ინტერფეისზე და ავარიული სიტუაციების მართვაზე. მოწყობილობას საოპერაციო ზონაში უნდა მივაღწიოთ, რაც შორეულ ალპურ გარემოში ლოგისტიკურ გამოწვევებს ქმნის. ამჟამინდელი ექსპედიციებისთვის მზად შემუშავებული დიზაინები მოდულურ შეკრებას ითხოვს, რაც საშუალებას აძლევს მისი გადაყვანას ჰელიკოპტერით, ბაზის ბანაკში შეკრებას და მისი გაშვებას განსაზღვრული მისიის ფანჯრებში. მთაგადასახლების მობილობის რობოტის უპირატესობა გაშვებაში მდგომარეობს მის სწრაფ მობილიზაციაში საოპერაციო ზონაში ჩასვლის შემდეგ, რაც 24 საათიან მუშაობას საშუალებას აძლევს მოპერატორების შეცვლის გარეშე.
Სტანდარტული ექსოსკელეტები სთავაზობენ უფრო მარტივ და სწრაფ გაშვებას, რადგან ცალკეული ოპერატორები შეძლებენ მათ ჩაცმას და აქტივაციას წუთებში, არა საათებში. ჯგუფი აღჭურვილი ექსოსკელეტებით მიდის და თითქმის დასაწყისშვე იწყებს ოპერაციებს, რაც ექსოსკელეტებს იდეალურად აკეთებს სწრაფი რეაგირების გადარჩენის ჯგუფების ან სამხედრო ერთეულების დასაკმარებლად, რომლებსაც სწრაფი მთის მოძრაობა სჭირდებათ. თუმცა, ექსოსკელეტები მოითხოვენ გამოცდილ პერსონალს, რომელიც შეძლებს ეფექტურად მუშაობას კონკრეტულ ექსპლუატაციურ გარემოში — ეს შეზღუდვა მთის მოძრაობის რობოტი ამცირებს ავტონომიური ან დაშორებული მართვის საშუალებით. ექსოსკელეტების მომავალი მოდელი აკენტებს ველზე მზად ყოფნას და მინიმალური დაყენების საჭიროებას, რასაც მთის მოძრაობის რობოტის უფრო რთული ეკოსისტემის მოთხოვნები ეწინააღმდეგება.
Სამსახური, ბატარეის სიცოცხლის ხანგრძლივობა და ექსპლუატაციური ხარჯები
Მთაგზავნული მობილობის რობოტის ექსპლუატაციისთვის საჭიროებს სპეციალიზებულ მომსახურების პროტოკოლებს, შეცვლადი ნაკეთობების ხელმისაწვდომობას დამატებული წარმოებლის არსებული არხებით და კვალიფიციურ ტექნიკოსებს, რომლებსაც შეუძლიათ სისტემური შეცდომების დიაგნოსტიკა და აღმოფხვრა. ბატარეის სიცოცხლის ხანგრძლივობა ჩვეულებრივ მერყეობს ოთხიდან რვა საათამდე, რაც დამოკიდებულია რელიეფზე, ტვირთზე და ექსპლუატაციის ტემპზე. გრძელვადიანი მისიების შესრულებისთვის სჭირდება ბატარეების შეცვლის განრიგი, პორტატული მოწყობილობების მიერ მომარაგებული სარემონტო ინფრასტრუქტურა ან ბაზის ბანაკში ენერგიის მართვის სისტემა. სანდო მთაგზავნული მობილობის რობოტის მომსახურებას მომარაგებლის უნდა შეინარჩუნოს მიწოდების ჯაჭვი და ტექნიკური მომსახურების ხელმისაწვდომობა შორეულ ადგილებში ან ველის პირობებში ტექნიკური დახმარების მისაღებად შორეული კონსულტაციის შესაძლებლობა. ექსპლუატაციური ხარჯები იზრდება მოწყობილობის სირთულის, სპეციალიზებული ნაკეთობების საწყობში არსებული რაოდენობის და სპეციალური უნარების მოთხოვნილების შესაბამისად.
Სტანდარტული ექსოსკელეტები მოცემული მომხმარებლისთვის უფრო დაბალ ტექნიკურ სირთულესა და მომსახურების ტვირთს წარმოადგენენ. ბატარეის სისტემები ჩვეულებრივი ექსპლუატაციური პირობებში რვა-თორმეტი საათის განმავლობაში მუშაობენ, ხოლო რამდენიმე ერთეულის გამოყენებით შესაძლებელია მათი როტაცია და ველზე გამოყენების დროს დატენვა. მომსახურება ძირითადად ვიზუალური შემოწმების, საერთო შეერთებების შეხების და ბატარეის მართვის ჩართვას მოიცავს — ამ ამოცანებს შეუძლია შეასრულონ განათლებულმა, მაგრამ არ არის სპეციალისტებმა. ეს მარტივობა ამცირებს მომხმარებლის მიერ მომსახურების ტვირთს და ექსოსკელეტებს ხდის მიმზიდველს ორგანიზაციებისთვის, რომლებსაც შეზღუდული ტექნიკური ინფრასტრუქტურა აქვთ. ექსოსკელეტების მომწოდებლის მოდელი აკენტებს მდგრადობას და განაწილებულ მხარდაჭერას, რაც განსხვავდება მთის ასვლელობის მობილობის რობოტის მოთხოვნილი ცენტრალიზებული წარმოებლის ექსპერტიზისგან.
Სტრატეგიული შერჩევის ფრეიმვორკი
Მისიის ტიპი და ექსპლუატაციური მოთხოვნილებები
Ორგანიზაციებმა უნდა აირჩიონ მთელვების მობილობის რობოტი, როდესაც მისიები მოითხოვენ ავტონომიურ ტერენზე ნავიგაციას, ადამიანის არ არსებულ ასვლებს, გაფართოებულ სიმაღლეზე მუშაობას ოპერატორის შეცვლის გარეშე ან საშიშროების გარეშე ადამიანის წარმოების შეუძლებლობას. დახმარების ოპერაციები, რომლებშიც იძებნებიან დაკარგული მთელვები რთულ ტერენზე, სამეცნიერო ექსპედიციები, რომლებსაც სჭირდებათ აღჭურვილობის გადატანა უკარტეს ადგილებში, და სამხედრო ოპერაციები მოპირობებულ ალპიურ რეგიონებში იღებენ სარგებელს მთელვების მობილობის რობოტის ავტონომიური შესაძლებლობებიდან და რამდენიმე დღიანი მუშაობის გამძლეობიდან. მთელვების მობილობის რობოტი განსაკუთრებით ეფექტურია მაშინ, როდესაც სიჩქარე, სიზუსტე და ადამიანის ფიზიკური შეზღუდვებისგან დამოუკიდებლობა განსაზღვრავს მისიის წარმატებას.
Სტანდარტული ექსოსკელეტები ყველაზე ეფექტურია ოპერაციებში, რომლებიც იყენებენ არსებულ მთაგადასახლებლების გამოცდილობას, მოითხოვენ მოქნილ მარშრუტებზე ადაპტაციას გაუთანხმოებელი რელიეფის ცვლილებების შემთხვევაში, სჭირდება სწრაფი განთავსება მიმდებარე მთის ზონებში ან მოქმედებენ საშუალო სიმაღლესა და ამინდის შეზღუდვებში. ძიებისა და გადარჩენის ჯგუფები, რომლებშიც არიან გამოცდილი მთაგადასახლებლები, ალპიური საშენო ჯგუფები და სამხედრო მთის საომარი ერთეულები სარგებლობენ ექსოსკელეტების დამატებითი შესაძლებლობებით, რომლებიც არ აფერხებენ ადამიანის გადაწყვეტილების მიღებას და ამცირებენ ფიზიკურ დატვირთვას. როდესაც ორგანიზაციის კულტურა აკენტებს ადამიანის გამოცდილობას და მოსარგებლობას, ექსოსკელეტები უკეთ ესახება საოპერაციო ღირებულებებს, ვიდრე მთაგადასახლებლების მობილობის რობოტული სისტემის მიერ გადაწყვეტილების დელეგირება.
Ბიუჯეტი, ინფრასტრუქტურა და ტექნიკური შესაძლებლობები
Მთაგორბლებში მოძრაობის რობოტის გამოყენება მოითხოვს მნიშვნელოვან კაპიტალურ ინვესტიციას, წარმოებლის მიერ უწყებად ტექნიკური მხარდაჭერის მომსახურების მიღებას და სისტემების ინჟინერიისა და დაშორებული ოპერაციების მართვის საჭიროებას. ორგანიზაციებმა უნდა შეადგინონ ბიუჯეტი სპეციალიზებული სწავლების, სარეზერვო ნაკეთობების საწყობში შენახვის, ბატარეების ჩანაცვლების გრაფიკების და განსაკუთრებული მხარდაჭერის კონტრაქტების დასაფინანსებლად. მომწოდებლის მიერ მიღებული მხარდაჭერა საოპერაციო შესაძლებლობებში ღრმად ინტეგრირდება, რაც მომწოდებლის სტაბილურობასა და გრძელვადი ვალდებულებას მნიშვნელოვან შერჩევის კრიტერიუმად აქცევს. სრული საკუთრების ხარჯები მოიცავს შეძენას, სწავლებას, მომსახურებას, ლოგისტიკურ მხარდაჭერას და რობოტული სისტემების მართვას მიძღვნილი პერსონალის ხარჯებს.
Სტანდარტული ექსოსკელეტები მოწყობილობის შეძენის ხარჯებს და საორგანიზაციო ინტეგრაციას უფრო მარტივად ხდის. ერთეულის შეძენის ხარჯები მთაგასვლელობის მობილობის რობოტების სისტემებზე მნიშვნელოვნად დაბალია, ხოლო ორგანიზაციებს შეუძლიათ პილოტური პროგრამებიდან დაწყებული დიდი გუნდების მასშტაბით გაფართოება. ტექნიკური მხარდაჭერის მოთხოვნილებები მინიმალური რჩება, რაც საშუალებას აძლევს თავისუფალ გუნდებს მწარმოებლის მუდმივი ჩარევის გარეშე მუშაობას. ექსოსკელეტების მომწოდებელთა ეკოსისტემა სკალირებასა და თავისუფლებას ადიდებს, ხოლო არ აკეთებს რთულ ინტეგრაციას, რაც ექსოსკელეტებს საშუალებას აძლევს მომუშავეობას შეზღუდული ბიუჯეტისა და ტექნიკური ინფრასტრუქტურის მქონე ორგანიზაციებში, რომლებიც სირთულის მაღალი ავტონომიური სისტემების მართვას არ ახერხებენ.
Ხშირად დასმული კითხვები
Შეუძლია თუ არა მთაგასვლელობის მობილობის რობოტს მუშაობა იმ ექსტრემალურ ამინდში, რომელიც სტანდარტული ექსოსკელეტების მუშაობას დააზიანებს?
Კი, კარგად შემუშავებული მთელველობის მობილობის რობოტი შეძლებს ფუნქციონირებას ექსტრემალური ტემპერატურის დიაპაზონში, ძლიერ ნალექებში და მაღალ ქარში — დახურული ელექტრონიკის, მიმზიდველი სტრუქტურული დიზაინის და რეზერვული სენსორების მასივების წყალობით. სტანდარტული ექსოსკელეტები ექსტრემალურად ცივ ამინდში განიცდიან ბატარეების შესრულების გაუარესებას, მომხმარებლის ჰიპოთერმიის რისკს (რადგან მოწყობილობის ტარების დროს ადამიანის მეტაბოლური გენერაცია მცირდება) და საერთო სახსრების გაყინვას სითხის შეღწევის გამო. მთელველობის მობილობის რობოტის დახურული სისტემები და აქტიური თერმული მართვა უზრუნველყოფს მის ფუნქციონირებას ექსპედიციებში, სადაც ადამიანზე ტარებადი ექსოსკელეტები გამოიყენება როგორც რისკი, არა როგორც უპირატესობა. თუმცა, მწარმოებლის კონკრეტული გარემოს მოთხოვნები განსაზღვრავს ფაქტობრივ შესაძლებლობათა ზღვარს, ამიტომ განსაკუთრებით მნიშვნელოვანია დეტალური შემოწმება არ გამოცდილ ექსტრემალურ პირობებში გამოყენებამდე.
Რა სწავლების ტვირთი ედება მთელველობის მობილობის რობოტის ოპერატორს ექსოსკელეტების მომხმარებლებთან შედარებით?
Მთაგზავნული მობილობის რობოტის ოპერატორის მომზადება მოიცავს სისტემის არქიტექტურის, ავარიული გადართვის პროცედურების, რელიეფის ანალიზის ინტერპრეტაციის, დაშორებული მართვის კონტროლების და მწარმოებლის პლატფორმის მიხედვით შედგენილი მისიების გეგმვის სრულ სწავლებას. სწავლების პროგრამები ჩვეულებრივ კვირებს ან თვეებს გრძელდება და მოითხოვს რობოტიკის ძირეული პრინციპების ტექნიკურ გაგებას. სტანდარტული ექსოსკელეტების მომხმარებლების მომზადება მოიცავს ფიზიკურ მომზადებას, აღჭურვილობის მორგებას, ბალანსის ადაპტაციას და ასვლელობის ტექნიკის მიმართულ მენტორობას — ანუ სწავლებას, რომელიც ადამიანის შესრულების გაუმჯობესებაზე არის დაფოკუსებული, არ არის ტექნიკური სისტემების სწავლებაზე. გადარჩენის ორგანიზაციებს ან სამხედრო ერთეულებს, რომლებსაც უკვე აქვთ მთაგზავნული გამოცდილობა, მაგრამ რობოტიკის გამოცდილობა შეზღუდულია, ექსოსკელეტები უფრო სწრაფად უზრუნველყოფს საოპერაციო მზადებას. იმ გუნდებს, რომლებსაც აქვთ ინჟინერული შესაძლებლობები და გაგრძელებული რობოტიკის გამოყენების გეგმები, მთაგზავნული მობილობის რობოტის სწავლებაში შეტანილი ინვესტიციები სარგებლობას მოაქვს რამდენიმე სისტემაზე განვრცელებული სტანდარტიზებული პროტოკოლების მეშვეობით.
Რომელი ტექნოლოგია აღმოჩნდება უფრო ხელსაყრელი მრავალწლიანი ექსპედიციური პროგრამებისთვის?
Ეფექტურობა ფასის მიხედვით განსაკუთრებით დამოკიდებულია მისიის სიხშირეზე, ექსპლუატაციის ხანგრძლივობაზე და ორგანიზაციის მასშტაბზე. სტანდარტული ექსოსკელეტები უკეთეს ეკონომიკურ ეფექტურობას აჩვენებენ იმ ორგანიზაციებში, რომლებიც წლიურად 100–200 მთის მისიაზე 20–40 ერთეულს იყენებენ, რადგან ერთეულის საწყისი ხარჯები დაბალი რჩება და შეცვლის ციკლები 5 წელზე მეტხანს გრძელდება. მთებში მოძრაობის რობოტის შეძენა მაშინ არის გამართლებული, როდესაც ორგანიზაცია მოწყობილობის ინტენსიურ ექსპედიციებს აწარმოებს, სადაც ერთი სისტემა 3–5 ადამიანურ გუნდს ანაცვლებს, რამდენიმე თვიანი კამპანიების განმავლობაში უწყვეტად მუშაობს ან საერთო პერსონალის საჭიროებას მნიშვნელოვნად ამცირებს. მომარაგებლის მოდელი ამ შემთხვევაში ძალიან მნიშვნელოვანია: წარმოებლები, რომლებიც გრძელვადი პერიოდების მანძილაზე სასარგებლო მომსახურების კონტრაქტებსა და ნაკლებად ხელმისაწვდომი ნაკეთობებს სთავაზობენ, მნიშვნელოვნად ამცირებენ მთებში მოძრაობის რობოტების გრძელვადი ხარჯებს. ორგანიზაციებმა ამ ორივე ტექნოლოგიის შერჩევამდე უნდა შეაფასონ 5 წლის განმავლობაში მთლიანი ხარჯები, რომლებიც მოიცავს სწავლებას, მომსახურებას, ბატარეების შეცვლას და პერსონალის განაწილებას.
Სარჩევი
- Ძირეული ტექნოლოგიის არქიტექტურა და დიზაინის ფილოსოფია
- Ექსპლუატაციური მოსახერხებლობა და რეალური სამყაროში გამოყენების შესაძლებლობა
- Გამოყენება, მომსახურება და ოპერაციული ინტეგრაცია
- Სტრატეგიული შერჩევის ფრეიმვორკი
-
Ხშირად დასმული კითხვები
- Შეუძლია თუ არა მთაგასვლელობის მობილობის რობოტს მუშაობა იმ ექსტრემალურ ამინდში, რომელიც სტანდარტული ექსოსკელეტების მუშაობას დააზიანებს?
- Რა სწავლების ტვირთი ედება მთელველობის მობილობის რობოტის ოპერატორს ექსოსკელეტების მომხმარებლებთან შედარებით?
- Რომელი ტექნოლოგია აღმოჩნდება უფრო ხელსაყრელი მრავალწლიანი ექსპედიციური პროგრამებისთვის?