
La elección entre un robot de movilidad para montañismo y un exoesqueleto estándar representa una decisión crítica para equipos de expedición, operaciones de búsqueda y rescate, y programas logísticos de alta altitud. Ambas tecnologías potencian la capacidad humana en entornos extremos, pero funcionan según principios fundamentalmente distintos y ofrecen ventajas específicas según los requisitos de la misión, la complejidad del terreno y las limitaciones operativas. Comprender estas diferencias es esencial para las organizaciones que planean invertir en soluciones avanzadas de movilidad destinadas a entornos montañosos desafiantes.
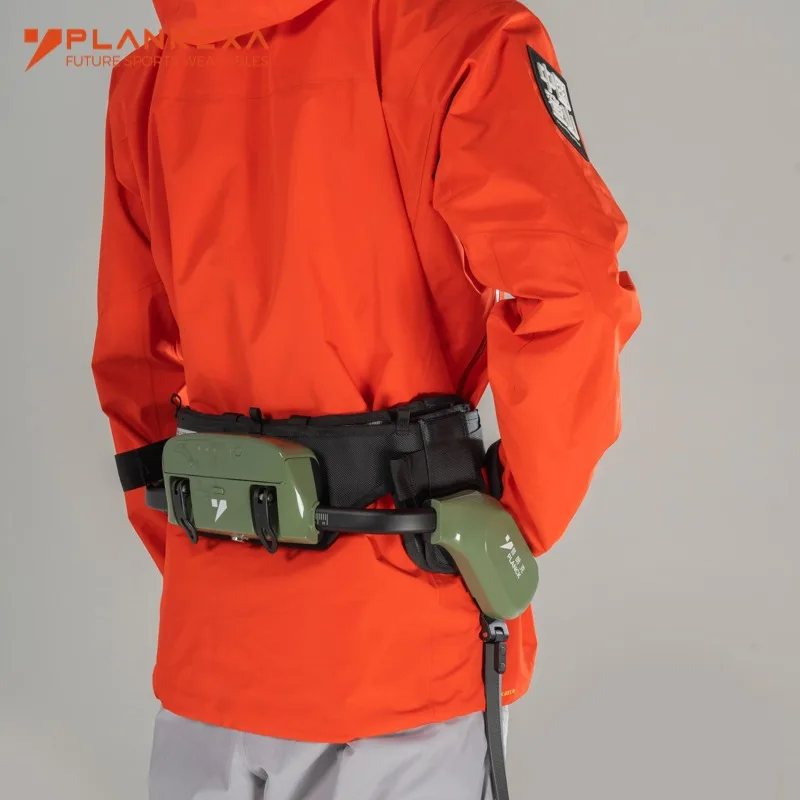
Arobot de movilidad para montañismo representa una plataforma autónoma o semiautónoma diseñada específicamente para terrenos de gran altitud, rocosos y cubiertos de nieve. Los exoesqueletos estándar, por el contrario, son dispositivos portátiles de ampliación que potencian la fuerza y la resistencia humanas, mientras que el operador sigue siendo el mecanismo de control principal. La diferencia arquitectónica afecta todo, desde la flexibilidad de despliegue hasta la complejidad operativa, lo que hace indispensable una comparación cuidadosa antes de la adquisición.
Arquitectura tecnológica fundamental y filosofía de diseño
Sistemas robóticos de movilidad para montañismo
Un robot de movilidad para montañismo emplea sistemas mecánicos e impulsados por inteligencia artificial independientes para navegar de forma autónoma o bajo supervisión remota por terrenos alpinos peligrosos. Estas plataformas suelen incorporar patas con múltiples articulaciones, avanzadas matrices de sensores, análisis en tiempo real del terreno y potencia informática distribuida para la planificación dinámica de rutas. La tecnología prioriza la adaptación al terreno, el reconocimiento de obstáculos y la capacidad de carga, independientemente de las condiciones físicas humanas. Un fabricante fiable en este ámbito diseña estos sistemas para funcionar en rangos extremos de temperatura, presión atmosférica variable y condiciones impredecibles de superficie, como rocas sueltas, hielo y pendientes pronunciadas.
La filosofía de diseño del robot de movilidad para montañismo se centra en eliminar al operador humano del esfuerzo físico directo, manteniendo al mismo tiempo el control y la conciencia situacional. Esta separación entre el operador y la ejecución genera ventajas claras: el dispositivo puede operar en entornos tóxicos o con bajo contenido de oxígeno, desplazarse por terrenos demasiado peligrosos para la escalada humana y transportar equipo sin las limitaciones derivadas de la fatiga humana. El ecosistema de proveedores para estos sistemas sigue expandiéndose a medida que sus aplicaciones se amplían más allá del apoyo a expediciones, abarcando también operaciones de rescate e investigación científica.
Arquitectura estándar de exoesqueleto
Los exoesqueletos estándar funcionan como estructuras mecánicas portátiles que potencian la fuerza muscular humana y reducen la demanda metabólica durante el trabajo físico. Estos dispositivos distribuyen la carga a lo largo del esqueleto del usuario, disminuyen el estrés articular y amplifican la fuerza de las piernas para escalar, transportar cargas y desplazarse de forma sostenida sobre terrenos difíciles. El operador humano sigue siendo la principal fuente de inteligencia, sistema de navegación y tomador de decisiones, mientras que el exoesqueleto proporciona una multiplicación mecánica del esfuerzo. La mayoría de los exoesqueletos estándar están diseñados para aplicaciones industriales, militares o logísticas de propósito general, y no para contextos especializados de montañismo.
Un fabricante que diseña exoesqueletos estándar para entornos montañosos debe equilibrar el peso, el consumo de energía, el rango de articulación de las articulaciones y la gestión térmica para mantener la funcionalidad en ambientes fríos. A diferencia del robot especializado de movilidad para montañismo, los exoesqueletos estándar suelen contar con esquemas de control más sencillos, menos sensores integrados y supuestos de diseño basados en fábricas automatizadas o logística urbana, y no en escalada alpina.
Rendimiento operativo y adecuación en condiciones reales
Navegación en terrenos y capacidad de escalada
El robot de movilidad para montañismo sobresale en la evaluación autónoma del terreno y la evitación de obstáculos en entornos donde la coordinación oculomanual humana resulta insuficiente o se ve afectada por la fatiga. Estos dispositivos analizan formaciones rocosas, evalúan patrones de grietas, valoran la estabilidad del hielo y seleccionan rutas basándose en retroalimentación sensorial en tiempo real, sin necesidad de instrucciones del operador para cada micromanipulación. En escenarios de escalada vertical, los sistemas de patas distribuidos del robot de movilidad para montañismo pueden mantener contacto simultáneo con múltiples puntos rocosos, adaptando dinámicamente la estrategia de agarre a medida que las condiciones cambian. Esta capacidad resulta transformadora en operaciones de rescate, donde la velocidad y la precisión determinan resultados vitales o fatales.
Los exoesqueletos estándar mejoran la capacidad humana de escalada, pero siguen dependiendo de la toma de decisiones, el juicio espacial y el coraje físico del usuario. Este debe evaluar los agarres, planificar las rutas y ejecutar los movimientos, al tiempo que gestiona las exigencias psicológicas y neurológicas propias de la escalada en altitudes elevadas. En condiciones extremas —como la hipoxia, las lesiones por frío o el mal de montaña—, que afectan la función cognitiva, el exoesqueleto no puede compensar la disminución del rendimiento del operador. Sin embargo, en contextos alpinos moderados, donde escaladores experimentados afrontan terrenos predecibles, los exoesqueletos preservan la agencia humana y aprovechan la experiencia acumulada en escalada.
Capacidad de carga y distribución de la carga
Un robot de movilidad para montañismo puede transportar cargas sustanciales, que van desde doscientos hasta más de quinientos kilogramos según su diseño, sin aumentos proporcionales en la demanda energética ni en el estrés estructural. Esta capacidad permite el transporte de equipos científicos, la entrega de suministros de emergencia y operaciones coordinadas con múltiples unidades, donde la carga distribuida entre varias plataformas robóticas supera lo que un equipo operado por una sola persona podría gestionar. El dispositivo transfiere la carga mediante su estructura directamente al terreno, evitando por completo las limitaciones del esqueleto humano. Un proveedor de calidad diseña los sistemas de carga con mecanismos de seguridad que impiden la inestabilidad o el vuelco causados por la carga, incluso en pendientes pronunciadas.
Los exoesqueletos estándar amplifican, pero no eliminan, las limitaciones humanas para soportar cargas. Un exoesqueleto típico podría permitir que un operario individual transporte de sesenta a cien kilogramos de forma eficaz, frente a treinta a cincuenta kilogramos sin asistencia. Sin embargo, la asistencia del exoesqueleto alcanza un límite debido a las restricciones cardiovasculares humanas, los ciclos de fatiga muscular y la tolerancia al estrés articular. El uso prolongado de exoesqueletos en altitudes elevadas sigue requiriendo períodos de aclimatación, nutrición adecuada y aplicación progresiva de la carga. Un fabricante que aborde contextos de montañismo debe diseñar exoesqueletos que mitiguen específicamente la disminución de oxígeno relacionada con la altitud, en lugar de aplicar supuestos generales de asistencia industrial por potencia.
Despliegue, mantenimiento e integración operativa
Despliegue en campo y portabilidad
Desplegar un robot de movilidad para montañismo requiere una configuración previa, reconocimiento del terreno y capacitación del operador específica para la interfaz de control única de esa plataforma y sus procedimientos de emergencia. El dispositivo debe transportarse hasta la zona operativa, lo que, en entornos alpinos remotos, plantea desafíos logísticos. Los diseños modernos listos para expediciones incorporan ensamblaje modular, lo que permite su transporte mediante helicóptero, su montaje en el campamento base y su despliegue operativo dentro de ventanas de misión definidas. La ventaja del robot de movilidad para montañismo en cuanto al despliegue radica en su rápida movilización una vez en el teatro de operaciones, lo que posibilita operaciones las 24 horas sin necesidad de rotación de operadores.
Los exoesqueletos estándar ofrecen una implementación más sencilla y rápida, ya que los operadores individuales pueden ponerse y activar los dispositivos en cuestión de minutos, no de horas. Un equipo llega con los exoesqueletos empacados y comienza las operaciones casi de inmediato, lo que convierte a los exoesqueletos en la opción ideal para equipos de rescate de respuesta rápida o unidades militares que requieren movilidad montañosa ágil. Sin embargo, los exoesqueletos exigen personal capacitado capaz de funcionar con eficacia en el entorno operativo específico, una limitación que el robot de movilidad para montañismo mitiga mediante su operación autónoma o teledirigida. El modelo de suministro de los exoesqueletos prioriza la implementación lista para el campo y de configuración mínima, en comparación con los requisitos ecosistémicos más complejos del robot de movilidad para montañismo.
Mantenimiento, duración de la batería y costos operativos
El robot de movilidad para montañismo requiere protocolos especializados de mantenimiento, disponibilidad de piezas de repuesto a través de los canales oficiales del fabricante y técnicos calificados capaces de diagnosticar y resolver fallos del sistema. La duración típica de la batería oscila entre cuatro y ocho horas, según el terreno, la carga y el ritmo operativo. Las misiones prolongadas exigen horarios programados para el intercambio de baterías, infraestructura portátil de carga o gestión energética en el campamento base. Un fabricante que ofrezca soporte fiable para robots de movilidad para montañismo debe mantener cadenas de suministro upstream y disponibilidad de servicios técnicos en ubicaciones remotas, o bien capacidad de consulta remota para la resolución de incidencias en campo. Los costos operativos aumentan en proporción a la complejidad del equipo, al inventario de piezas especializadas y a los requisitos de experiencia técnica.
Los exoesqueletos estándar presentan una menor complejidad técnica y una carga de mantenimiento reducida por usuario individual. Los sistemas de batería funcionan entre ocho y doce horas en condiciones operativas normales, y la disponibilidad de múltiples unidades permite la rotación y los ciclos de carga durante el despliegue en campo. El mantenimiento consiste principalmente en inspección visual, lubricación de las articulaciones y gestión de la batería: tareas que puede realizar personal capacitado, aunque no especializado. Esta simplicidad reduce la carga de soporte por operador y hace que los exoesqueletos resulten atractivos para organizaciones con infraestructura técnica limitada. El modelo de proveedor para exoesqueletos enfatiza la sostenibilidad y el soporte descentralizado, en comparación con la experiencia del fabricante centralizada que exige el robot de movilidad para montañismo.
Marco Estratégico de Selección
Tipo de misión y requisitos operativos
Las organizaciones deben seleccionar un robot de movilidad para montañismo cuando las misiones exijan navegación autónoma del terreno, ausencia total de exposición humana al escalado, operaciones prolongadas a gran altitud sin rotación de operadores o acceso a entornos peligrosos donde la presencia humana sea inviable. Las operaciones de rescate destinadas a localizar escaladores perdidos en terrenos complejos, las expediciones científicas que requieren el transporte de equipo a ubicaciones no cartografiadas y las operaciones militares en regiones alpinas controvertidas se benefician de la capacidad autónoma y la resistencia operativa de varios días del robot de movilidad para montañismo. Este robot destaca cuando la velocidad, la precisión y la independencia de las limitaciones físicas humanas definen el éxito de la misión.
Los exoesqueletos estándar resultan óptimos para operaciones que aprovechan la experiencia existente de los escaladores, requieren adaptación flexible de la ruta ante cambios imprevistos del terreno, exigen despliegue rápido en zonas montañosas cercanas o funcionan dentro de limitaciones moderadas de altitud y condiciones meteorológicas. Los equipos de búsqueda y rescate con montañistas experimentados, las cuadrillas de construcción alpina y las unidades militares especializadas en guerra montañosa se benefician de la potenciación mediante exoesqueletos, que preserva la toma de decisiones humana mientras reduce la fatiga física. Cuando la cultura organizacional enfatiza la experiencia y la adaptabilidad humanas, los exoesqueletos se alinean mejor con los valores operativos que delegar las decisiones a un sistema robótico de movilidad para montañismo.
Presupuesto, infraestructura y capacidad técnica
El robot de movilidad para montañismo exige una inversión significativa de capital, relaciones continuas de soporte técnico con el fabricante y capacidad organizacional en ingeniería de sistemas y gestión de operaciones remotas. Las organizaciones deben presupuestar formación especializada, inventario de piezas de repuesto, calendarios de sustitución de baterías y contratos de soporte de contingencia. La relación con el proveedor se integra profundamente en la capacidad operativa, lo que convierte la estabilidad del vendedor y su compromiso a largo plazo en criterios críticos de selección. El costo total de propiedad abarca la adquisición, la formación, el mantenimiento, el soporte logístico y el personal dedicado a la gestión del sistema robótico.
Los exoesqueletos estándar presentan barreras de capital más bajas y una integración organizacional más sencilla. Los costos de adquisición por unidad siguen siendo sustancialmente inferiores a los de los sistemas de robots de movilidad para montañismo, y las organizaciones pueden escalar su despliegue de forma gradual, desde programas piloto hasta equipos grandes. Los requisitos de soporte técnico permanecen mínimos, lo que permite que los equipos operen de forma autónoma sin necesidad de una interacción constante con el fabricante. El ecosistema de proveedores de exoesqueletos enfatiza la escalabilidad y la autonomía, en lugar de una integración compleja, lo que hace que los exoesqueletos sean adecuados para organizaciones con presupuesto limitado e infraestructura técnica reducida para gestionar sistemas autónomos sofisticados.
Preguntas frecuentes
¿Puede un robot de movilidad para montañismo operar en condiciones climáticas extremas que comprometan el rendimiento de los exoesqueletos estándar?
Sí, un robot de movilidad para montañismo bien diseñado mantiene su capacidad operativa en rangos extremos de temperatura, precipitaciones intensas y vientos fuertes gracias a electrónica sellada, un diseño estructural robusto y matrices de sensores redundantes. Los exoesqueletos estándar experimentan una degradación del rendimiento de la batería en frío extremo, un riesgo de hipotermia para el operador debido a la reducción de la generación metabólica humana al usar el dispositivo y la congelación de las articulaciones por ingreso de humedad. Los sistemas sellados y la gestión térmica activa del robot de movilidad para montañismo preservan su funcionamiento durante expediciones en las que los exoesqueletos usados por humanos pasan de ser un recurso a constituir un riesgo. No obstante, las especificaciones ambientales específicas del fabricante determinan los límites reales de capacidad, por lo que es esencial realizar una debida diligencia detallada antes de su despliegue en condiciones extremas no probadas.
¿Qué carga de formación enfrenta un operador de robot de movilidad para montañismo en comparación con los usuarios de exoesqueletos?
Un operador de robot de movilidad para montañismo requiere una formación exhaustiva en arquitectura del sistema, procedimientos de anulación de emergencia, interpretación del análisis del terreno, controles de pilotaje remoto y planificación de misiones específica para la plataforma de ese fabricante. Los programas de formación suelen durar semanas o meses y exigen una comprensión técnica de los principios de la robótica. Los usuarios habituales de exoesqueletos requieren acondicionamiento físico, ajuste del equipo, adaptación del equilibrio y entrenamiento en técnicas de escalada: una formación centrada en la mejora del rendimiento humano, no en los sistemas técnicos. Para organizaciones de rescate o unidades militares con experiencia previa como montañistas pero con escasa formación en robótica, los exoesqueletos permiten una preparación operativa más rápida. Para equipos con capacidad de ingeniería y planes de despliegue prolongado de robots, la inversión en formación para el robot de movilidad para montañismo rinde beneficios mediante protocolos estandarizados aplicables a múltiples sistemas.
¿Qué tecnología resulta más rentable para programas de expediciones de varios años?
La relación costo-efectividad depende críticamente de la frecuencia de las misiones, la duración operativa y la escala organizacional. Los exoesqueletos estándar muestran una eficiencia de costos superior para organizaciones que despliegan veinte a cuarenta unidades en cien a doscientas operaciones anuales en montaña, ya que los costos de capital por unidad permanecen bajos y los ciclos de reemplazo superan los cinco años. Un robot de movilidad para montañismo justifica la inversión cuando las organizaciones realizan expediciones intensivas en las que un solo sistema sustituye a tres o cinco equipos humanos, opera de forma continua durante campañas de varios meses o reduce significativamente los requisitos totales de personal. El modelo del proveedor es fundamental aquí: los fabricantes que ofrecen contratos de mantenimiento favorables y disponibilidad de piezas durante períodos prolongados reducen sustancialmente los costos a largo plazo de los robots de movilidad para montañismo. Las organizaciones deben modelar los costos totales a cinco años, incluidos la capacitación, el mantenimiento, el reemplazo de baterías y la asignación de personal, antes de seleccionar cualquiera de las dos tecnologías.
Tabla de Contenidos
- Arquitectura tecnológica fundamental y filosofía de diseño
- Rendimiento operativo y adecuación en condiciones reales
- Despliegue, mantenimiento e integración operativa
- Marco Estratégico de Selección
-
Preguntas frecuentes
- ¿Puede un robot de movilidad para montañismo operar en condiciones climáticas extremas que comprometan el rendimiento de los exoesqueletos estándar?
- ¿Qué carga de formación enfrenta un operador de robot de movilidad para montañismo en comparación con los usuarios de exoesqueletos?
- ¿Qué tecnología resulta más rentable para programas de expediciones de varios años?