
A hegymászó mobilitási robot és a szokásos exoskeleton közötti választás kulcsfontosságú döntés az expedíciós csapatok, a mentési és kutatási műveletek, valamint a nagy magasságban zajló logisztikai programok számára. Mindkét technológia növeli az emberi képességeket extrém környezetekben, ugyanakkor alapvetően eltérő elveken működnek, és különböző előnyöket nyújtanak a küldetés igényeitől, a terep bonyolultságától és az üzemeltetési korlátozásoktól függően. Ezeknek a különbségeknek a megértése elengedhetetlen azok számára a szervezetek számára, amelyek fejlett mobilitási megoldásokba való beruházásokat terveznek kihívást jelentő hegyvidéki környezetekben.
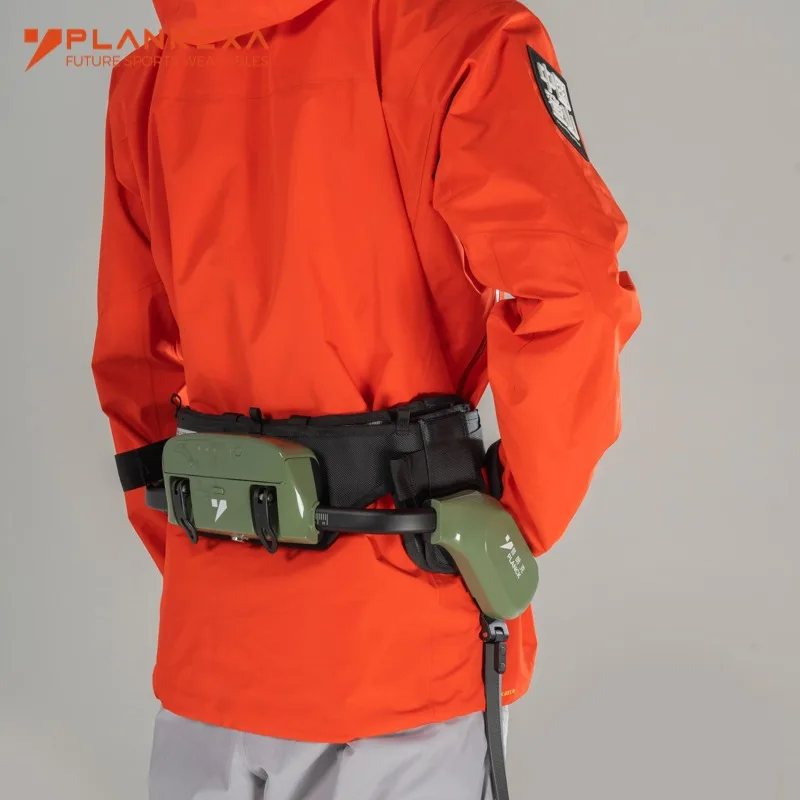
Ahegyi túrázás mobilitási robotja egy autonóm vagy félig autonóm platformot jelképez, amelyet kifejezetten magaslati, szikár és hóval borított terepre terveztek. Az általános exoszkeletonok, ellentétben ezzel, viselhető erősítő eszközök, amelyek az emberi erőt és kitartást növelik, miközben a működtető személy marad a fő vezérlési mechanizmus. Az építészeti különbség mindenre kihat – a telepítési rugalmasságtól az üzemeltetési bonyolultságig –, ezért a beszerzés előtt alapos összehasonlítás elengedhetetlen.
Alapvető technológiai architektúra és tervezési filozófia
Hegymászó mobilitási robotrendszerek
Egy hegymászó mobilítási robot független mechanikai és mesterséges intelligencián alapuló rendszereket alkalmaz, hogy önállóan vagy távoli felügyelet mellett navigáljon veszélyes alpesi terepen. Ezek a platformok általában több ízülettel rendelkező lábakat, fejlett érzékelőrendszereket, valós idejű terepelemzést és dinamikus útvonaltervezéshez szükséges elosztott számítási teljesítményt tartalmaznak. A technológia elsősorban a terepadaptációt, akadályfelismerést és terhelhetőséget hangsúlyozza, függetlenül az emberi fizikai állapottól. Egy megbízható gyártó e rendszereket úgy tervezi meg, hogy extrém hőmérséklet-tartományokban, változó légnyomás mellett és előre nem látható felületi körülmények között is működjenek – például laza kőzet, jég és meredek lejtők esetén.
A hegymászó mobilítási robot tervezési filozófiája arra irányul, hogy eltávolítsa az emberi kezelőt a közvetlen fizikai erőfeszítés alól, miközben megtartja a vezérlést és a helyzeti tudatosságot. Ez a kezelő és a végrehajtás szétválasztása különféle előnyöket biztosít: a berendezés mérgező vagy oxigénhiányos környezetben is működhet, olyan terepen is navigálhat, amely túl veszélyes az emberi mászásra, és felszerelést szállíthat anélkül, hogy az emberi fáradtság korlátozná a működését. A rendszerek szállítói ökoszisztémája továbbra is bővül, ahogy a felhasználási területek kiterjednek a expedíciós támogatáson túl a mentési műveletekre és a tudományos kutatásra.
Szabványos exoszkeleton architektúra
A szokásos exoszkeletonok hordozható mechanikus vázaként működnek, amelyek erősítik az emberi izomerőt és csökkentik az anyagcserét fizikai munka közben. Ezek az eszközök a terhelést elosztják a viselő csontvázán, csökkentik az ízületek terhelését, és fokozzák a lábak erejét mászásra, teherhordásra és nehéz terepen való hosszabb ideig tartó mozgásra. Az emberi kezelő marad a fő intelligencia, navigációs rendszer és döntéshozó, miközben az exoszkeleton mechanikai erőfokozást biztosít. A legtöbb szokásos exoszkeleton általános ipari, katonai vagy logisztikai felhasználásra szolgál, nem pedig specializált hegymászó környezetekre.
Egy gyártó, aki szabványos exoszkeletonokat tervez hegyvidéki környezetekhez, súlyt, energiafogyasztást, ízületek mozgástartományát és hőkezelést kell optimalizálnia, hogy a készülék működőképes maradjon a hideg környezetben. Ellentétben a specializált hegymászó mobilítási robotokkal, a szabványos exoszkeletonok általában egyszerűbb vezérlési rendszerekkel, kevesebb integrált érzékelővel és olyan tervezési feltételezésekkel rendelkeznek, amelyek az automatizált gyári padlókon vagy városi logisztikai feladatokon alapulnak, nem pedig a hegyi mászásra. Az exoszkeletonok beszállítói modell a moduláris és több iparágban alkalmazható megoldásokra helyezi a hangsúlyt, nem pedig a szakterület-specifikus specializációra.
Működési teljesítmény és valós világbeli alkalmazhatóság
Terepbejárás és mászóképesség
A hegymászó mobil robot kiválóan alkalmazható önálló terepelemzésre és akadálykerülésre olyan környezetekben, ahol az emberi szem-kéz koordináció elégtelen vagy fáradtság miatt csökkent. Ezek az eszközök kőformációkat elemeznek, rések mintázatát értékelik, jégstabilitást vizsgálnak, és valós idejű érzékelővisszajelzés alapján választanak útvonalat anélkül, hogy az operátor minden mikromozdulatot utasítana. Függőleges mászási helyzetekben a hegymászó mobil robot elosztott lábrendszere egyszerre több kőponttal is érintkezhet, és dinamikusan módosítja a fogási stratégiát a változó körülményekhez. Ez a képesség forradalmian megváltoztatja a mentési helyzeteket, ahol a sebesség és a pontosság dönti el az élet és halál kérdését.
A szokásos exoszkeletonok javítják az emberi mászóképességet, de továbbra is a viselő döntéshozatalára, térbeli ítéletképességére és fizikai bátorságára támaszkodnak. A viselőnek értékelnie kell a fogódzókat, útvonalakat kell terveznie, és mozgásokat kell végrehajtania, miközben kezeli a nagy magasságban végzett mászás pszichológiai és idegrendszeri követelményeit. Olyan extrém körülmények között, ahol a hipoxia, a hidegsérülés vagy a magassági betegség károsítja az észlelési képességet, az exoszkeleton nem tudja ellensúlyozni a működtető teljesítménycsökkenését. Azonban olyan mérsékelt alpesi környezetekben, ahol tapasztalt mászók előre látható terepre néznek szembe, az exoszkeletonok megőrzik az emberi döntéshozatali szabadságot és kihasználják a felhalmozott mászószakértelmet.
Hasznos teherbírás és terheléselosztás
Egy hegymászó mobilítási robot jelentős teherbírással rendelkezik – tervezéstől függően kétszáz és ötszáz kilogramm között – anélkül, hogy arányosan növekedne az energiaigénye vagy a szerkezeti terhelése. Ez a képesség támogatja a tudományos felszerelések szállítását, a vészhelyzeti ellátmányok kiszállítását, valamint több egység koordinált működését, ahol a terhelés több robotplatformra való elosztása meghaladja azt a kapacitást, amit egyetlen emberi munkacsoport kezelni tudna. Az eszköz a terhet a szerkezeti vázán keresztül közvetlenül a terepre osztja el, teljesen kikerülve az emberi csontváz korlátozásait. Egy minőségi szállító a teherrendszerterveket olyan biztonsági mechanizmusokkal látja el, amelyek megakadályozzák a terhelésből eredő instabilitást vagy felborulási kockázatot meredek lejtőkön.
A szokásos exoszkeletonok fokozzák, de nem szüntetik meg az emberi teherbírási korlátozásokat. Egy tipikus exoszkeleton lehetővé teszi egyetlen munkavállaló számára, hogy hatvan–száz kilogrammot mozgasson hatékonyan, míg segítség nélkül csak harminc–ötven kilogrammot tudna cipelni. Az exoszkeleton támogatása azonban elér egy plafont az emberi szív- és érrendszeri korlátok, az izomfáradási ciklusok és az ízületek terhelhetőségi határai miatt. A magaslaton történő hosszabb ideig tartó exoszkeleton-használat továbbra is akklimatizációs időszakot, megfelelő táplálkozást és fokozatos terhelésnövelést igényel. Egy hegyi túrázásra specializálódott gyártónak olyan exoszkeletonokat kell terveznie, amelyek kifejezetten enyhítik a magasság okozta oxigénhiányt, nem pedig általános ipari erősegítési feltételezésekre építve.
Üzembe helyezés, karbantartás és üzemeltetési integráció
Terepi üzembe helyezés és hordozhatóság
Egy hegymászó mobilítási robot üzembe helyezése előzetes felkészülést, terepfelmérést és az adott platform egyedi vezérlőfelületéhez és vészhelyzeti eljárásaihoz szükséges operátor-képzést igényel. Az eszközt a működési zónába kell szállítani, ami távoli alpesi környezetben logisztikai kihívásokat jelent. A modern expedíciókra készített tervek moduláris összeszerelést alkalmaznak, így a szállítás helikopterrel lehetséges, a bázistolán történik az összeszerelés, és a működési telepítés meghatározott küldetési időablakokban valósul meg. A hegymászó mobilítási robot üzembe helyezésének előnye a gyors mozgósításban rejlik, miután a működési zónába érkezett, lehetővé téve a 24 órás működést operátor-csere nélkül.
A szokásos exoszkeletonok egyszerűbb, gyorsabb telepítést kínálnak, mert az egyes operátorok percek alatt fel tudják venni és aktiválni az eszközöket, nem órák alatt. Egy csapat csomagolt exoszkeletonokkal érkezik, és majdnem azonnal elkezdheti a műveleteket, így az exoszkeletonok kiválóan alkalmasak gyorsreagálású mentőcsapatokra vagy olyan katonai egységekre, amelyek gyors hegyi mozgásképességet igényelnek. Az exoszkeletonok azonban képzett személyzetet igényelnek, akik hatékonyan tudnak működni a konkrét műveleti környezetben – ezt a korlátozó tényezőt a hegymászó mozgási robot enyhíti az autonóm vagy távolról irányított működés révén. Az exoszkeletonok szállítói modellje a terepre készen álló, minimális beállítást igénylő telepítésre helyezi a hangsúlyt, ellentétben a hegymászó mozgási robot összetettebb ökoszisztéma-követelményeivel.
Karbantartás, akkumulátor-élettartam és üzemeltetési költségek
A hegymászó mobilítási robot speciális karbantartási protokollokat, a cserélt alkatrészek gyártói csatornákon keresztüli elérhetőségét és olyan szakértő műszaki személyzetet igényel, akik képesek diagnosztizálni és megoldani a rendszerhibákat. Az akkumulátor-élettartam általában négy és nyolc óra között mozog, a terepviszonyoktól, a terheléstől és az üzemelés tempójától függően. A hosszabb küldetések akkumulátor-csereütemtervet, hordozható töltőinfrastruktúrát vagy tábori energiakezelést igényelnek. Egy megbízható hegymászó mobilítási robot-támogatást nyújtó gyártónak fenntartott felsőbb szintű ellátási láncokkal és távoli helyszíneken is elérhető műszaki szervizzel, illetve mezőn való hibaelhárításhoz távoli konzultációs kapacitással kell rendelkeznie. Az üzemeltetési költségek az eszközök összetettségével, a speciális alkatrész-készletekkel és a szakértelem igényével arányosan növekednek.
A szokásos exoszkeletonok alacsonyabb műszaki bonyolultságot és karbantartási terhet jelentenek egy-egy felhasználóra vonatkozóan. Az akkumulátorrendszerek normál üzemeltetési körülmények között nyolc–tizenkét órát működnek, és több egység alkalmazásával lehetővé válik a cserélgetés és a töltési ciklusok lebonyolítása terepi bevetés során. A karbantartás főként vizuális ellenőrzésből, csuklók kenéséből és akkumulátorkezelésből áll – olyan feladatokból, amelyeket képzett, de nem szakosított személyzet is el tud végezni. Ez az egyszerűség csökkenti az egyes operátorokhoz tartozó támogatási terhet, és így vonzóvá teszi az exoszkeletonokat olyan szervezetek számára, amelyek korlátozott műszaki infrastruktúrával rendelkeznek. Az exoszkeletonok szállítói modell a fenntarthatóságra és a decentralizált támogatásra helyezi a hangsúlyt, ellentétben a hegymászó mobil robot által igényelt központosított gyártói szakértelemmel.
Stratégiai kiválasztási keretrendszer
Feladattípus és üzemeltetési követelmények
A szervezeteknek hegymászó mobil robotot kell kiválasztaniuk, ha a küldetések autonóm terepnavigációt, nullás emberi mászási kitettséget, hosszabb ideig tartó, magaslati működést operátorváltás nélkül vagy veszélyes környezetekhez való hozzáférést igényelnek, ahol az emberi jelenlét megvalósíthatatlan. A mentőműveletek – amelyek elveszett hegymászók azonosítását célozzák összetett terepen –, a tudományos expedíciók – amelyek felszerelés szállítását igénylik feltérképezetlen helyekre – és a katonai műveletek vitatott alpesi régiókban profitálnak a hegymászó mobil robot autonóm képességéből és többnapos üzemeltetési ellenállásából. A hegymászó mobil robot akkor mutat kiemelkedő teljesítményt, ha a sebesség, a pontosság és a függetlenség az emberi fizikai korlátozásoktól határozzák meg a küldetés sikerét.
A szokásos exoszkeletonok akkor bizonyulnak optimálisnak, ha a műveletek meglévő mászó-szakértelemre építenek, rugalmas útvonal-módosításra van szükség a váratlan terepváltozásokhoz, gyors telepítésre a közeli hegyvidéki területeken, vagy mérsékelt magassági és időjárási korlátozások mellett történik a működtetés. A keresési és mentési csapatok tapasztalt hegymászókkal, az alpesi építőcsapatok és a hadsereg hegyi harcra specializált egységei hasznosítani tudják az exoszkeletonok általi erősítést, amely megőrzi az emberi döntéshozatalt, miközben csökkenti a fizikai terhelést. Ha a szervezeti kultúra az emberi szakértelemre és alkalmazkodóképességre helyezi a hangsúlyt, az exoszkeletonok jobban illeszkednek a műveleti értékekhez, mint egy hegymászó-mobilitási robotrendszernek a döntéshozatali feladatok átruházása.
Költségvetés, infrastruktúra és műszaki képesség
A hegymászó mobilítási robot jelentős tőkeberuházást, folyamatos műszaki támogatási kapcsolatot a gyártóval, valamint szervezeti képességet igényel a rendszermérnöki munkához és a távoli műveletek kezeléséhez. A szervezeteknek szakosított képzésre, pótalkatrész-készletre, akkumulátor-csere ütemtervre és tartalék támogatási szerződések megkötésére kell költségvetést kialakítaniuk. A szállítói kapcsolat mélyen beépül az üzemeltetési képességbe, így a beszállító stabilitása és hosszú távú elköteleződése döntő kiválasztási szemponttá válik. A teljes tulajdonlási költség a beszerzésen, a képzésen, a karbantartáson, a logisztikai támogatáson és a robotrendszerek kezelésére kijelölt személyzeten keresztül terjed.
A szokásos exoszkeletonok alacsonyabb tőkebefektetést és egyszerűbb szervezeti integrációt igényelnek. A beszerzési költség egységenként lényegesen alacsonyabb, mint a hegymászó mobil robotrendszereké, és a szervezetek fokozatosan, kis méretű pilot programoktól kezdve nagy csapatokig tudják bővíteni az üzembe helyezést. A műszaki támogatási igény minimális marad, így a független csapatok gyártói beavatkozás nélkül is önállóan működhetnek. Az exoszkeletonok szállítói ökoszisztémája a skálázhatóságra és az önállóságra helyezi a hangsúlyt, nem pedig a bonyolult integrációra, ezért az exoszkeletonok különösen alkalmasak olyan szervezetek számára, amelyek korlátozott költségvetéssel és technikai infrastruktúrával rendelkeznek a fejlett autonóm rendszerek kezeléséhez.
GYIK
Működhet egy hegymászó mobil robot extrém időjárási körülmények között, amelyek kompromittálnák a szokásos exoszkeletonok teljesítményét?
Igen, egy jól megtervezett hegymászó mobilítási robot működőképes marad extrém hőmérséklet-tartományokban, súlyos csapadék esetén és erős szélben is, zárt elektronikai rendszerek, erős szerkezeti kialakítás és redundáns érzékelőcsoportok révén. A szabványos exoszkeletonok akkumulátor-teljesítménye romlik a nagyon alacsony hőmérsékleten, az operátor hipotermiás kockázatnak van kitéve, mivel a berendezés viselése közben csökken az emberi anyagcsere-termelés, és nedvesség behatolása miatt befagynak az ízületek. A hegymászó mobilítási robot zárt rendszerei és aktív hőkezelése biztosítják a működést olyan expedíciók során, amelyeknél az emberi testre szerelt exoszkeletonok inkább kockázatot jelentenek, mint előnyt. Azonban a gyártó konkrét környezeti specifikációi határozzák meg a tényleges képességhatárokat, ezért a nem tesztelt extrém körülmények közötti üzembe helyezés előtt részletes szakmai ellenőrzés elengedhetetlen.
Milyen képzési terhelés vállalható egy hegymászó mobilítási robot operátora összehasonlítva az exoszkeleton-felhasználókkal?
Egy hegymászó mobilítási robot operátornak átfogó képzésre van szüksége a rendszer architektúrájában, a vészhelyzeti túlvezérlési eljárásokban, a terepelemzés értelmezésében, a távoli irányítási vezérlőkben és a gyártó adott platformjára szabott küldetéstervezésben. A képzési programok általában hetekig vagy hónapokig tartanak, és a robotika alapelveinek műszaki megértését igénylik. A szokásos exoszkeleton-felhasználóknak testi edzésre, felszerelés illesztésére, egyensúlyadaptációra és mászótechnikai edzésre van szükségük – a képzés az emberi teljesítményfokozásra összpontosít, nem a műszaki rendszerekre. Olyan mentőszervezetek vagy katonai egységek számára, amelyek már rendelkeznek hegymászó szakértelemmel, de korlátozott robotikai háttérrel, az exoszkeletonok gyorsabb üzemképességet biztosítanak. Olyan csapatok számára, amelyek rendelkeznek mérnöki kapacitással és hosszabb távú robotikai üzembe helyezési tervekkel, a hegymászó mobilítási robotra fordított képzési befektetés hozadékot hoz a több rendszeren is alkalmazható szabványos protokollok révén.
Melyik technológia bizonyul költséghatékonyabbnak többéves expedíciós programok esetén?
A költséghatékonyság döntően függ a küldetések gyakoriságától, az üzemelés időtartamától és a szervezet méretétől. A szabványos exoszkeletonok kiváló költséghatékonyságot mutatnak olyan szervezeteknél, amelyek évente száz–kétszáz hegymászó műveletben húsz–negyven egységet üzemeltetnek, mivel az egységre jutó tőkeköltség alacsony marad, és a cserére szoruló ciklus öt évnél hosszabb. Egy hegymászó mobilítási robot akkor indokolja a beruházást, ha a szervezet intenzív expedíciókat hajt végre, ahol egyetlen rendszer három–öt emberi csapatot helyettesít, többhónapos kampányok során folyamatosan működik, vagy jelentősen csökkenti az összes személyzeti igényt. A szállítói modell itt döntő fontosságú: azok a gyártók, akik kedvező karbantartási szerződésekkel és hosszú távon biztosított alkatrész-ellátással állnak elő, lényegesen csökkentik a hegymászó mobilítási robotok hosszú távú költségeit. A szervezeteknek ötéves teljes költségmodellt kell készíteniük – beleértve a képzést, a karbantartást, az akkumulátorcsere költségeit és a személyzeti erőforrások lekötését – mielőtt bármelyik technológiát kiválasztanák.
Tartalomjegyzék
- Alapvető technológiai architektúra és tervezési filozófia
- Működési teljesítmény és valós világbeli alkalmazhatóság
- Üzembe helyezés, karbantartás és üzemeltetési integráció
- Stratégiai kiválasztási keretrendszer
-
GYIK
- Működhet egy hegymászó mobil robot extrém időjárási körülmények között, amelyek kompromittálnák a szokásos exoszkeletonok teljesítményét?
- Milyen képzési terhelés vállalható egy hegymászó mobilítási robot operátora összehasonlítva az exoszkeleton-felhasználókkal?
- Melyik technológia bizonyul költséghatékonyabbnak többéves expedíciós programok esetén?