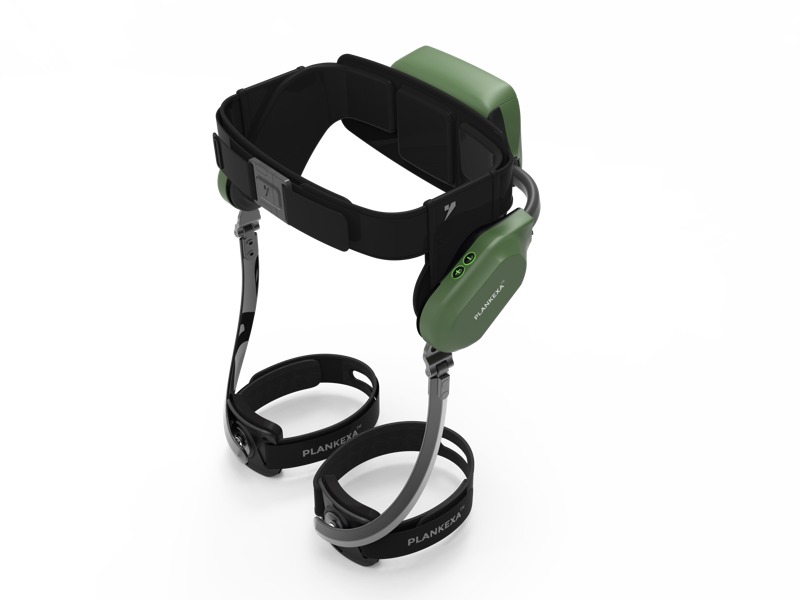
Один экзоскелетный робот для ходьбы представляет собой трансформационную технологию, предназначенную для усиления человеческого движения, снижения физической нагрузки и восстановления мобильности у пользователей с различными возможностями. Независимо от того, применяется ли он в реабилитационных центрах, промышленных условиях или в уходе за пожилыми людьми, робот-экзоскелет для ходьбы объединяет механическую поддержку с интеллектуальными силовыми системами, обеспечивая более плавное и эффективное передвижение. Понимание принципа работы этого передового устройства и особенностей его интеграции в повседневную жизнь имеет решающее значение для всех, кто рассматривает возможность его приобретения или внедрения в профессиональной деятельности.
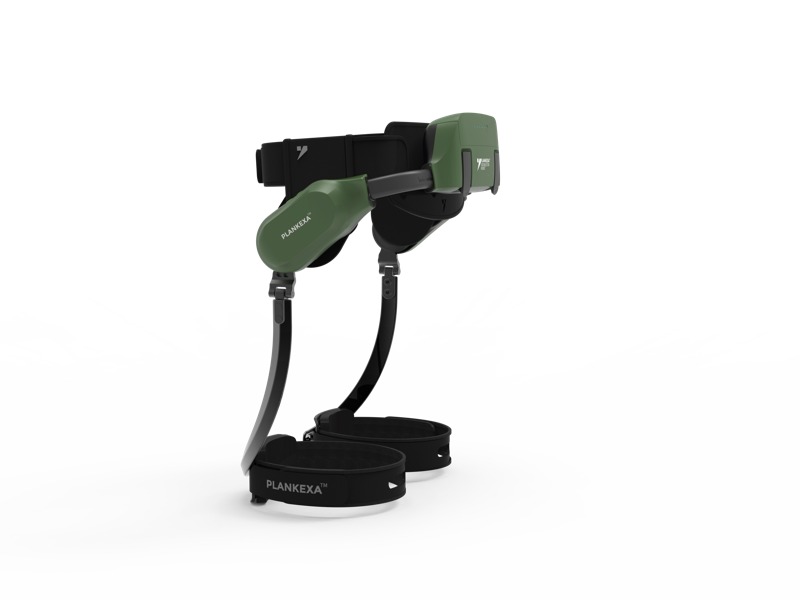
Путь от первоначальной настройки до уверенного ежедневного использования экзоскелетный робот ходьба включает несколько последовательных этапов, приоритетом которых являются безопасность, комфорт и оптимальная эффективность. В этом руководстве подробно описан весь процесс, чтобы вы поняли каждый этап и могли в полной мере воспользоваться преимуществами этого передового решения в области мобильности.
Понимание принципа работы роботизированного экзоскелета для ходьбы
Основные компоненты и функциональность
Роботизированный экзоскелет для ходьбы состоит из нескольких взаимосвязанных систем, работающих согласованно. Каркас обеспечивает конструкционную поддержку и обычно изготавливается из лёгкого алюминия или углеродного волокна, тогда как электродвигатели в тазобедренных, коленных и голеностопных суставах обеспечивают силовую поддержку. Аккумуляторные системы питают эти двигатели и обычно обеспечивают от четырёх до восьми часов непрерывной работы в зависимости от интенсивности использования и массы тела пользователя. Датчики, встроенные по всему роботизированному экзоскелету для ходьбы, распознают ваши паттерны движений и в реальном времени корректируют подачу мощности, обеспечивая бесперебойный процесс ходьбы, адаптированный к вашей естественной походке.
Система управления представляет собой «интеллект» экзоскелетного робота для ходьбы: она использует алгоритмы искусственного интеллекта для изучения ваших предпочтений при ходьбе и прогнозирования ваших намерений в движении. Благодаря этой адаптивной технологии чем дольше вы используете экзоскелетного робота для ходьбы, тем естественнее он реагирует на ваши индивидуальные биомеханические особенности. Понимание этих основных компонентов помогает оценить, как экзоскелетный робот для ходьбы обеспечивает поддержку без ограничения естественной подвижности и без необходимости сознательного управления со стороны пользователя.
Физические и безопасностные аспекты
Прежде чем использовать экзоскелетный робот для ходьбы оцените своё физическое состояние и наличие медицинских противопоказаний. Пользователи должны обладать достаточной силой верхней части тела для управления устройством, масса которого обычно составляет от 15 до 30 килограммов в зависимости от модели. Экзоскелетный робот для ходьбы не подходит лицам с тяжёлой спастичностью, неконтролируемыми судорогами или определёнными заболеваниями суставов без предварительного одобрения врача. Предельные значения допустимой массы пользователя и диапазоны роста значительно различаются в зависимости от модели, поэтому перед покупкой или внедрением крайне важно убедиться в совместимости конкретного экзоскелетного робота для ходьбы с вашими параметрами.
Пошаговая настройка и запуск
Первоначальная примерка и регулировка
Первым практическим шагом при подготовке к использованию экзоскелетного робота для ходьбы является достижение точной посадки. Большинство экзоскелетов требуют регулировки ремней на талии, бёдрах, голенях и стопах, чтобы устройство точно совпадало с суставами вашего тела. Неправильная посадка экзоскелетного робота для ходьбы может вызвать дискомфорт, снизить эффективность и создать риски для безопасности. Начните с поясничной поддержки: убедитесь, что она надёжно расположена выше ваших подвздошных костей, затем последовательно затяните ремни на бёдрах и голенях, стоя или с помощью ассистента. Экзоскелетный робот для ходьбы должен ощущаться плотно, но не стесняюще — вы должны свободно дышать и сохранять нормальное кровообращение.
После физического надевания устройства обязательна проверка баланса перед попыткой ходьбы. Опираясь на параллельные брусья или при поддержке ассистента, встаньте в экзоскелетном роботе для ходьбы с выключенным питанием, чтобы привыкнуть к дополнительному весу и ощущению конструкции. Многим пользователям полезно провести 15–30 минут в этой неподвижной фазе, чтобы их проприоцептивная система зафиксировала присутствие устройства. Этот базовый этап значительно снижает риск падений и укрепляет уверенность перед тем, как экзоскелетный робот для ходьбы начнёт активно помогать вашему движению.
Активация и калибровка системы питания
Включение экзоскелетного робота для ходьбы запускает автоматические процедуры калибровки, устанавливающие базовые параметры. В большинстве систем требуется стоять неподвижно в течение 30–60 секунд, пока датчики определяют нейтральные положения для каждого сустава. Панель управления экзоскелетным роботом для ходьбы, как правило, расположена на запястье или в мобильном интерфейсе, подключённом к устройству, и отображает уровень заряда батареи, выбор режима питания и текущий уровень помощи. Начните с минимальных настроек помощи, поскольку экзоскелетный робот для ходьбы на полной мощности может вызывать ощущение перегрузки при первом использовании.
Калибровка также персонализирует экзоскелет-робот для ходьбы под ваше тело, обучая систему искусственного интеллекта вашей естественной скорости ходьбы и длине шага. Эта настройка гарантирует, что экзоскелет-робот для ходьбы обеспечивает пропорциональную помощь, а не универсальную поддержку. Ознакомьтесь с руководством производителя, относящимся конкретно к вашей модели, поскольку процедуры калибровки различаются. Во многих современных экзоскелетах можно сохранять несколько профилей пользователей в системе экзоскелета-робота для ходьбы, что позволяет быстро переключаться между ними при совместном использовании устройства несколькими людьми.
Процедуры эксплуатации и передовые практики
Первые шаги и постепенное продвижение
Начинать первую ходьбу в экзоскелетном роботе для ходьбы следует в контролируемой среде под профессиональным надзором или при помощи доверенного помощника. Начните в коридоре или тренажёрном зале с параллельными брусьями, чтобы вы могли стабилизировать своё положение, пока экзоскелетный робот для ходьбы обеспечивает поддержку. Делайте медленные, осознанные шаги с комфортной скоростью, обращая внимание на то, как устройство предугадывает ваши движения. Моторы экзоскелетного робота для ходьбы активируются при начале каждого шага, обеспечивая мощность в тазобедренных и коленных суставах и тем самым снижая мышечные усилия, требуемые от вас.
Постепенно продвигайтесь вперёд в течение нескольких сеансов, прежде чем приступать к тренировкам в более сложных условиях. После успешного завершения 30-минутной ходьбы с поддержкой вы можете перейти к ходьбе с помощью трости или ходунков, а затем — к самостоятельной ходьбе в экзоскелетном роботе для ходьбы в контролируемых помещениях. Такой поэтапный подход способствует формированию мышечной памяти, укреплению стабилизирующих мышц и повышению уверенности в своевременности реакции устройства. Большинство физиотерапевтов рекомендуют провести от трёх до пяти тренировочных сеансов перед тем, как пробовать подъём по лестнице или передвижение по открытой местности в экзоскелетном роботе для ходьбы.
Усовершенствованные методики и адаптация к различным типам местности
По мере повышения вашего мастерства в использовании экзоскелетного робота для ходьбы вы можете настраивать параметры под различные окружения и виды деятельности. Во многих моделях предусмотрена функция выбора режима местности, позволяющая экзоскелетному роботу для ходьбы адаптировать подачу мощности при подъёме или спуске по лестнице, движении по пандусам или неровным поверхностям. Лестница представляет собой серьёзную сложность: для неё требуются иные паттерны помощи со стороны экзоскелетного робота для ходьбы по сравнению с ходьбой по ровной поверхности. Всегда используйте поручни, если они доступны, и убедитесь, что аккумулятор экзоскелетного робота для ходьбы заряжен достаточно для подъёма или спуска по лестнице.
Прогулки на открытом воздухе с экзоскелетным роботом для ходьбы сопряжены с такими переменными факторами, как неровный рельеф местности, погодные условия и значительные расстояния. Начните с коротких маршрутов на открытом воздухе по ровным и хорошо ухоженным поверхностям, постепенно увеличивая дистанцию по мере роста автономности аккумулятора экзоскелетного робота для ходьбы и вашей личной уверенности. Регулярно контролируйте уровень заряда аккумулятора: при его полном разряде функция поддержки со стороны экзоскелетного робота для ходьбы прекращается, и вам придётся самостоятельно удерживать всю массу тела. Привыкните заряжать экзоскелетный робот для ходьбы после каждого использования и, при необходимости длительных прогулок, берите с собой портативное зарядное устройство.
Обслуживание и устранение неполадок
Правильное техническое обслуживание увеличивает срок службы и надёжность экзоскелетного робота для ходьбы. Ежедневные задачи включают осмотр ремней на наличие повреждений, протирку рамы и проверку наличия ослабленных компонентов. Еженедельное техническое обслуживание должно включать тестирование всех сочленений на плавность движения и проверку отклика датчиков. Аккумулятор экзоскелетного робота для ходьбы следует хранить в прохладном и сухом месте и заряжать в соответствии с указаниями производителя, чтобы сохранить ёмкость и срок службы. Обновления программного обеспечения, выпущенные производителем экзоскелетного робота для ходьбы, необходимо устанавливать незамедлительно, поскольку они зачастую содержат улучшения производительности и повышение уровня безопасности.
К типичным проблемам экзоскелетного робота для ходьбы относятся асимметричная поддержка, задержка реакции двигателя или неожиданные смещения центра равновесия. Большинство неполадок устраняются повторной калибровкой или обновлением прошивки системы экзоскелетного робота для ходьбы. Если на дисплее экзоскелетного робота для ходьбы появляются коды ошибок или наблюдаются стойкие проблемы с производительностью, ознакомьтесь с руководством по устранению неисправностей или свяжитесь со службой поддержки производителя. Профессиональное техническое обслуживание каждые 6–12 месяцев гарантирует оптимальное состояние экзоскелетного робота для ходьбы, особенно при интенсивном использовании или в реабилитационных центрах.
Часто задаваемые вопросы
Сколько времени требуется, чтобы освоить управление экзоскелетным роботом для ходьбы?
Уровень владения варьируется значительно в зависимости от индивидуального физического состояния, предыдущего опыта передвижения и частоты использования. Большинство пользователей достигают комфортной самостоятельности при ходьбе с роботизированным экзоскелетом в течение 2–4 недель регулярных тренировок, обычно проходящих 3–5 раз в неделю. Пользователи, ранее обладавшие способностью ходить, как правило, осваивают устройство быстрее, чем лица, восстанавливающиеся после травмы или страдающие дегенеративными заболеваниями. Роботизированный экзоскелет для ходьбы ускоряет обучение за счёт адаптивных алгоритмов, персонализирующих поддержку со временем, поэтому кривая вашего прогресса с этим устройством, как правило, превосходит результаты традиционной физиотерапии.
Можно ли использовать роботизированный экзоскелет для ходьбы на улице и на различном рельефе?
Да, большинство современных моделей, предназначенных для ходьбы, поддерживают использование на открытом воздухе и на пересечённой местности. Однако эффективность экзоскелетного робота для ходьбы зависит от типа местности и устойчивости поверхности. Лучше всего экзоскелетный робот для ходьбы работает на ровных, твёрдых покрытиях, тогда как каменистая, грязная или сильно наклонная поверхность создаёт трудности для точности работы датчиков и управления двигателями. Всегда начинайте с ходьбы на открытом воздухе по гладким, предсказуемым поверхностям, а затем постепенно переходите к более сложным участкам местности по мере того, как вы и ваш экзоскелетный робот для ходьбы выработаете синхронизированные паттерны движения. Расход энергии аккумулятора возрастает на сложной местности, поэтому внимательно следите за уровнем заряда при использовании экзоскелетного робота для ходьбы на открытом воздухе.
Какие меры безопасности должны быть обеспечены при использовании экзоскелетного робота для ходьбы?
Протоколы безопасности при использовании экзоскелетного робота для ходьбы включают получение медицинского разрешения, первоначальное использование под наблюдением, оценку окружающей среды и надлежащее техническое обслуживание оборудования. Всегда используйте подходящую обувь при работе с экзоскелетным роботом для ходьбы, чтобы обеспечить устойчивость лодыжек и защиту от скольжения. Избегайте использования экзоскелетного робота для ходьбы вблизи лестниц, перепадов высот или неустойчивых поверхностей до достижения продвинутого уровня владения. Кнопки аварийной остановки, имеющиеся в большинстве моделей экзоскелетных роботов для ходьбы, позволяют немедленно отключить питание при необходимости; пользователи должны запомнить их расположение. Наконец, проинформируйте лиц, осуществляющих уход, или коллег об использовании вами экзоскелетного робота для ходьбы, чтобы они понимали, как оказать помощь в случае неожиданного сбоя устройства.