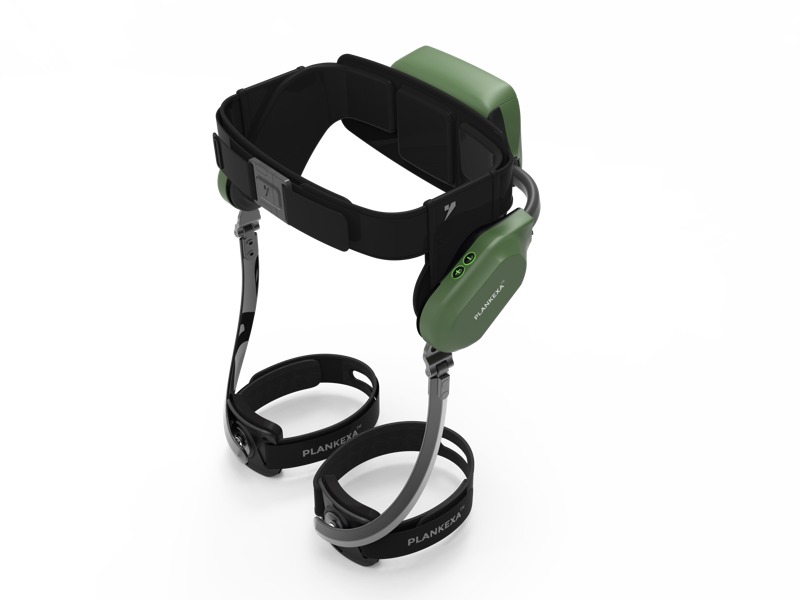
Մի էքսոսկելետային ռոբոտ քայլելու համար նախատեսված է վերափոխողական տեխնոլոգիա, որը նախատեսված է մարդու շարժումների ամրապնդման, ֆիզիկական լարվածության նվազեցման և տարբեր հնարավորություններ ունեցող օգտագործողների շարժունակության վերականգնման համար: Այն կարող է օգտագործվել վերականգնողական միջավայրերում, արդյունաբերական պայմաններում կամ տարեցների խնամքի համար: Քայլելու համար նախատեսված էքսոսկելետային ռոբոտը մեխանիկական աջակցությունն ինտելեկտուալ ուժային համակարգերի հետ միավորում է՝ ապահովելով ավելի հարթ և ավելի արդյունավետ շարժում: Այս առաջադեմ սարքի աշխատանքի սկզբունքների և այն ինչպես է ինտեգրվում առօրյա կյանքում հասկանալը անհրաժեշտ է ցանկացած անձի համար, ով մտածում է դրա ընտրության կամ մասնագիտական միջավայրում կիրառման մասին:
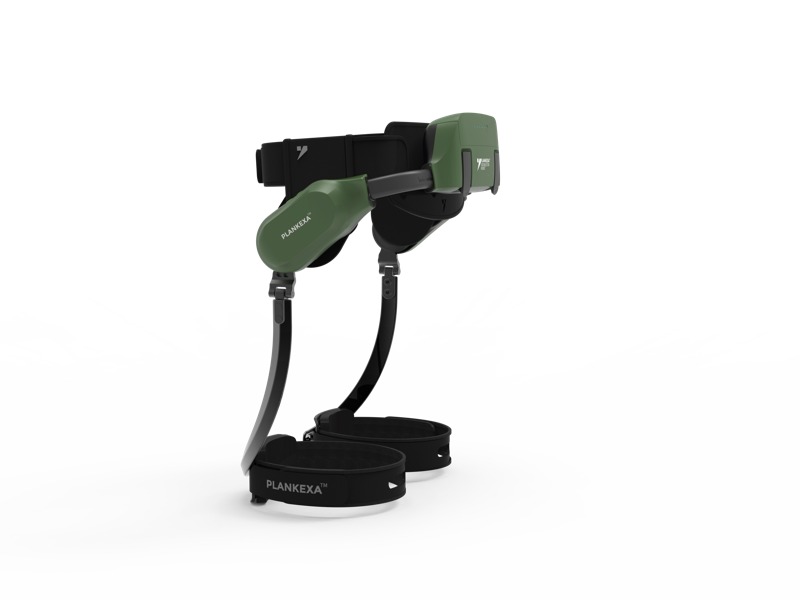
Ճանապարհը սկզբնական տեղադրումից մինչև վստահ օգտագործումը առօրյա կյանքում էքսոսկելետային ռոբոտ քայլելու համար նախատեսված էքսոսկելետային ռոբոտի դեպքում ներառում է մի շարք հաջորդական քայլեր, որոնք առաջնային կերպով հաշվի են առնում անվտանգությունը, հարմարավետությունը և օպտիմալ արդյունքները: Այս ձեռնարկը ձեզ կուղեկցի ամբողջ գործընթացի միջով՝ համոզվելով, որ հասկանում եք յուրաքանչյուր փուլը և կարող եք առավելագույնի հասցնել այս վերջին սերնդի շարժականության լուծման առավելությունները:
Քայլելու համար նախատեսված էքսոսկելետային ռոբոտի հասկացությունը
Կոր կոմպոնենտներ և ֆունկցիոնալություն
Քայլելու համար նախատեսված էքսոսկելետային ռոբոտը բաղկացած է մի քանի փոխկապակցված համակարգերից, որոնք միասին են աշխատում: Շրջանակը ապահովում է կառուցվածքային աջակցություն՝ սովորաբար պատրաստված թեթև ալյումինից կամ ածխածնի մետաղալարից, իսկ ազդրի, ծնկի և գետնի հոդերի վրա տեղադրված էլեկտրաշարժիչները ապահովում են ուժային աջակցություն: Բատարեակները սնում են այս շարժիչները՝ սովորաբար ապահովելով անընդհատ աշխատանքի 4–8 ժամ կախված օգտագործման ինտենսիվությունից և մարմնի քաշից: Էքսոսկելետային ռոբոտի մեջ տեղադրված սենսորները հայտնաբերում են ձեր շարժման օրինաչափությունները և իրական ժամանակում ճշգրտում են ուժի մատակարարումը՝ ստեղծելով անընդհատ քայլելու փորձ, որը հարմարվում է ձեր բնական քայլելու ոճին:
Կառավարման համակարգը ներկայացնում է քայլելու համար նախատեսված էքսոսկելետային ռոբոտի ինտելեկտը՝ օգտագործելով արհեստական ինտելեկտի ալգորիթմներ ձեր քայլելու նախընտրությունները սովորելու և ձեր շարժման մտադրությունները կանխատեսելու համար: Այս հարմարվողական տեխնոլոգիան նշանակում է, որ որքան երկար եք օգտագործում քայլելու համար նախատեսված էքսոսկելետային ռոբոտը, այնքան ավելի բնական կերպով է արձագանքում ձեր անհատական կենսամեխանիկային: Այս հիմնարար բաղադրիչների հասկացումը ձեզ օգնում է գնահատել, թե ինչպես է քայլելու համար նախատեսված էքսոսկելետային ռոբոտը ապահովում աջակցություն՝ չսահմանափակելով բնական շարժումները կամ չպահանջելով օգտատիրոջ գիտակցված վերահսկում:
Ֆիզիկական և անվտանգության հարցեր
Օգտագործելուց առաջ մեկը էքսոսկելետային ռոբոտ քայլելու համար գնահատեք ձեր ֆիզիկական վիճակը և բոլոր բժշկական հակացուցումները: Օգտագործողները պետք է ունենան բավարար վերին մարմնի ուժ՝ սարքը կառավարելու համար, որը սովորաբար կշռում է 15–30 կգ՝ կախված մոդելից: Քայլելու համար նախատեսված էքսոսկելետային ռոբոտը չի կարող օգտագործվել ծայրաստիճան սպաստիկություն ունեցող, վերահսկվող միջադեպեր չունեցող կամ որոշ հոդային վիճակներ ունեցող անձանց կողմից՝ առանց մասնագիտական բժշկական թույլտվության: Կշռի սահմանափակումները և հասակի տիրույթները տարբեր մոդելներում զգալիորեն տարբերվում են, ուստի մինչև գնումը կամ շահագործումը անհրաժեշտ է ստուգել ձեր համատեղելիությունը կոնկրետ քայլելու համար նախատեսված էքսոսկելետային ռոբոտի հետ:
Ծայրից ծայր տեղադրում և սկզբնավորում
Սկզբնական հարմարեցում և ճշգրտում
Քայլելու համար էքսոսկելետային ռոբոտի օգտագործման պատրաստվելիս առաջին գործնական քայլը ճշգրիտ հարմարեցումն է: Շատ էքսոսկելետներ պահանջում են փոխել ժապավենները գոտկատեղում, ազդրերում, սրունքներում և ոտքերի վրա՝ սարքի ճիշտ դասավորումն ապահովելու համար ձեր մարմնի հոդերի նկատմամբ: Էքսոսկելետային ռոբոտի սխալ հարմարեցումը քայլելու համար կարող է առաջացնել անհարմարություն, նվազեցնել արդյունավետությունը և ստեղծել անվտանգության ռիսկեր: Սկսեք գոտկատեղի աջակցությամբ՝ համոզվելով, որ այն ամրապնդված է ձեր ազդրային ոսկորներից վեր, ապա համակարգային կերպով ձգեք ազդրերի և սրունքների ժապավենները կանգնած վիճակում կամ օգնությամբ: Էքսոսկելետային ռոբոտը քայլելու համար պետք է զգացվի հարմար, սակայն ոչ սեղմող, թույլատրելով հարմար շնչել և նորմալ արյան շրջանառություն:
Ֆիզիկապես տեղադրվելուց հետո քայլելու փորձից առաջ հավասարակշռության ստուգումը անհրաժեշտ է: Զուգահեռ վահանակների կամ օգնականի աջակցությամբ կանգնեք քայլելու էքսոսկելետային ռոբոտում՝ այն անջատած վիճակում, որպեսզի սովորեք լրացուցիչ քաշին և կառուցվածքային զգացողությանը: Շատ օգտագործողներ օգտվում են այս ստացիոնար փուլում 15–30 րոպե անցկացնելուց՝ իրենց պրոպրիոցեպտիվ համակարգին թույլ տալով գրանցել սարքի առկայությունը: Այս հիմնարար քայլը կտրուկ նվազեցնում է ընկնելու ռիսկը և ամրապնդում վստահությունը՝ քայլելու էքսոսկելետային ռոբոտը սկսելուց առաջ ակտիվորեն օգնել ձեր շարժումներին:
Էներգամատակարարման համակարգի միացում և կալիբրում
Ձեր էքսոսկելետային ռոբոտի միացումը քայլելու համար ավտոմատ կալիբրման ռեժիմներ է ակտիվացնում, որոնք սահմանում են սկզբնական պարամետրերը: Շատ համակարգեր պահանջում են, որ դուք 30–60 վայրկյան կանգնեք անշարժ, մինչև սենսորները յուրաքանչյուր հոդի համար սահմանեն չեզոք դիրքերը: Քայլելու համար նախատեսված էքսոսկելետային ռոբոտի կառավարման վահանակը, որը սովորաբար տեղակայված է ձեռքի գետնային մասում կամ միացված մոբիլ ինտերֆեյսում, ցուցադրում է մարտկոցի լարվածությունը, միացման ռեժիմի ընտրությունը և իրական ժամանակում տրվող օգնության մակարդակը: Սկսեք նվազագույն օգնության կարգավորումներից, քանի որ լիարժեք հզորությամբ աշխատող քայլելու համար նախատեսված էքսոսկելետային ռոբոտը կարող է առաջին օգտագործման ժամանակ անհարմար զգացվել:
Կալիբրումը նաև անհատականացնում է քայլելու համար նախատեսված էքսոսկելետային ռոբոտը ձեր մարմնի համար՝ ուսուցանելով ԱԻ համակարգին ձեր բնական քայլելու արագությունը և քայլի երկարությունը: Այս անհատականացումը ապահովում է, որ քայլելու համար նախատեսված էքսոսկելետային ռոբոտը տրամաբանական օգնություն է ցուցաբերում, այլ ոչ թե ընդհանուր աջակցություն: Վերանայեք ձեր մոդելին հատուկ արտադրողի ձեռնարկը, քանի որ կալիբրման ընթացակարգերը տարբերվում են: Շատ ժամանակակից էքսոսկելետներ թույլ են տալիս ձեզ պահպանել մի քանի օգտագործողային պրոֆիլներ քայլելու համար նախատեսված էքսոսկելետային ռոբոտի համակարգում, ինչը հնարավորություն է տալիս արագ փոխարկվել, եթե սարքը օգտագործում են մի քանի մարդ:
Գործառնական ընթացակարգեր և լավագույն պրակտիկաներ
Առաջին քայլեր և աստիճանաբար առաջընթաց
Ձեր առաջին քայլերը քայլելու համար նախատեսված էքսոսկելետային ռոբոտի հետ սկսել պետք է վերահսկվող միջավայրում՝ մասնագետների վերահսկողությամբ կամ վստահելի օգնությամբ: Սկսեք զուգահեռ ձողերով մի միջանցքում կամ մարզադահլիճում, որտեղ կարող եք ինքներդ կայունացնել ձեզ, իսկ քայլելու համար նախատեսված էքսոսկելետային ռոբոտը ձեզ աջակցություն կտրամադրի: Քայլեք դանդաղ և նպատակասլաց, ընտրելով ձեզ հարմար արագություն, և ուշադրություն դարձրեք սարքի ձեր շարժումները ինչպես է կանխատեսում: Յուրաքանչյուր քայլ սկսելիս էքսոսկելետային ռոբոտի շարժիչները միանում են և ձեր ազդրի ու ծնկի հոդերին հզորություն են տրամադրում՝ նվազեցնելով ձեր մկանների աշխատանքի ծանրաբեռնվածությունը:
Աստիճանաբար առաջընթացեք մի քանի սեսիայի ընթացքում՝ ավելի բարդ միջավայրերին անցնելուց առաջ: Երբ հաջողությամբ կատարեք 30 րոպե աջակցվող քայլելը, կարող եք անցնել ձեռքի հենարանով կամ քայլելու օգնականով աջակցվող քայլելին, ապա վերջապես՝ անկախ քայլելին ձեր էքզոսկելետային ռոբոտով վերահսկվող տարածքներում: Այս առաջընթացը ձևավորում է մկանային հիշողությունը, ամրապնդում է կայունացնող մկանները և զարգացնում է վստահությունը սարքի ռեակցիայի ժամանակային համապատասխանության նկատմամբ: Շատ ֆիզիկական թերապևտներ խորհուրդ են տալիս 3–5 վարժության սեսիա անցկացնել սանդղավանդակներ կամ բաց տարածքներ փորձելուց առաջ՝ էքզոսկելետային ռոբոտով քայլելու համար:
Զարգացած տեխնիկա և տերենի հարմարվելու մեթոդներ
Երբ դուք զարգացնում եք ձեր արտաքին կմախքի ռոբոտի վարժությունը քայլելու համար, կարող եք հարմարեցնել կարգավորումները տարբեր միջավայրերի եւ գործունեության համար: Շատ մոդելներ ունեն տեղաշարժման ռեժիմի ընտրություն, ինչը թույլ է տալիս exoskeleton ռոբոտին քայլելու համար հարմարեցնել ուժի մատակարարումը աստիճանների, ռամպերի կամ անհավասար մակերեսների համար: Դրսում քայլելը մեծ մարտահրավեր է, քանի որ քայլելու համար անհրաժեշտ է, որ ռոբոտը այլ օգնություն ցուցաբերի, քան հարթ հողի վրա քայլելը: Երբ հնարավոր է, միշտ օգտագործեք ձեռքի դաշտեր եւ համոզվեք, որ քայլելու համար նախատեսված ձեր արտաքին կմախքի ռոբոտը բավարար լիցքավորում ունի մարտկոցը, նախքան փորձել բարձրանալ կամ իջնել աստիճաններով:
Արտաքին միջավայրում քայլելու էքսոսկելետային ռոբոտի օգտագործումը ներառում է անհավասար մակերևույթ, եղանակային պայմաններ և երկար հեռավորություններ նման փոփոխականներ: Սկսեք կարճ արտաքին երթուղիներով՝ լավ պահպանված մակերևույթներով, և աստիճանաբար մեծացրեք հեռավորությունը՝ ըստ ձեր էքսոսկելետային ռոբոտի մեկնարկային մարտկոցի տևողության և ձեր անձնական վստահության աճի: Պարբերաբար հսկեք մարտկոցի վիճակը, քանի որ էքսոսկելետային ռոբոտը դադարեցնում է օգնական գործառույթը մարտկոցի լիցքի սպառման դեպքում, ինչը պահանջում է, որ դուք ձեր մարմնի ամբողջ քաշը պահեք ձեր սեփական ուժերով: Ձեր էքսոսկելետային ռոբոտի լիցքավորումը յուրաքանչյուր օգտագործումից հետո դարձրեք սովորույթ, և երկար ելույթների ժամանակ հաշվի առեք տանել համապատասխան տեղափոխելի լիցքավորիչ:
Պահպանություն և խնդիրների լուծում
Ճշգրիտ սպասարկումը երկարացնում է քեզ համար քայլելու համար նախատեսված էքսոսկելետային ռոբոտի աշխատանքային ժամանակը և վստահելիությունը: Օրական աշխատանքները ներառում են ժապավենների վնասվածքների ստուգումը, շրջանակի մաքրումը և թեթևացած մասերի ստուգումը: Շաբաթական սպասարկումը պետք է ներառի բոլոր հոդերի հարթ շարժման փորձարկումը և սենսորների արձագանքի ստուգումը: Քայլելու համար նախատեսված էքսոսկելետային ռոբոտի մարտկոցը պետք է պահել սառը և չոր միջավայրում և լիցքավորել արտադրողի սահմանած ցուցումներին համապատասխան՝ մարտկոցի տարողությունն ու աշխատանքային ժամանակը պահպանելու համար: Քայլելու համար նախատեսված էքսոսկելետային ռոբոտի արտադրողի կողմից թողարկված ծրագրային թարմացումները պետք է տեղադրվեն անմիջապես, քանի որ դրանք հաճախ ներառում են աշխատանքային ցուցանիշների բարելավում և անվտանգության բարձրացում:
Սովորական խնդիրները քայլելու համար նախատեսված էքսոսկելետային ռոբոտի հետ ներառում են անհամաչափ օգնություն, շարժիչների արձագանքի արդարացված ուշացում կամ անսպասելի հավասարակշռության փոփոխություններ: Շատ խնդիրներ լուծվում են ձեր քայլելու համար նախատեսված էքսոսկելետային ռոբոտի համակարգի վերակարգավորման կամ ֆիրմվերի թարմացման միջոցով: Եթե քայլելու համար նախատեսված էքսոսկելետային ռոբոտը ցուցադրում է սխալների կոդեր կամ ցուցաբերում է մշտական կատարման խնդիրներ, դիմեք խնդիրների լուծման ուղեցույցին կամ կապվեք արտադրողի աջակցության հետ: Ամեն 6–12 ամիսը մեկ մասնագիտական սպասարկումը երաշխավորում է, որ ձեր քայլելու համար նախատեսված էքսոսկելետային ռոբոտը մնացել է օպտիմալ վիճակում, հատկապես եթե այն օգտագործվում է բարձր ծավալներով կամ վերականգնման կենտրոններում:
Հաճախադեպ տրվող հարցեր
Որքա՞ն ժամանակ է անհրաժեշտ քայլելու համար նախատեսված էքսոսկելետային ռոբոտի հետ վարպետացման համար:
Մասնագիտական վարպետությունը կախված է առանձին մարմնի վիճակից, նախկին շարժականության փորձից և օգտագործման հաճախականությունից՝ զգալիորեն տարբերվելով: Շատ օգտագործողներ 2–4 շաբաթվա ընթացքում ստանում են հարմարավետ անկախություն քայլելու համար էքսոսկելետային ռոբոտի օգնությամբ՝ սովորաբար շաբաթում 3–5 անգամ պարբերաբար վարժվելով: Նախկինում քայլել կարողացող օգտագործողները, ընդհանուր առմամբ, ավելի արագ են զարգանում, քան վնասվածքից վերականգնվողները կամ վարակված ախտաբանական վիճակներ ունեցողները: Քայլելու համար նախատեսված էքսոսկելետային ռոբոտը արագացնում է սովորելու գործընթացը՝ օգտագործելով հարմարվողական ալգորիթմներ, որոնք ժամանակի ընթացքում անհատականացնում են աջակցությունը, այսինքն՝ ձեր բարելավման կորը սովորական ֆիզիկական թերապիայի համեմատ սովորաբար ավելի բարձր է:
Կարելի՞ է քայլելու համար նախատեսված էքսոսկելետային ռոբոտը օգտագործել արտաքին միջավայրում և տարբեր ռելիեֆներում:
Այո, շատ ժամանակակից մոդելներ, որոնք նախատեսված են քայլելու համար, աջակցում են արտաքին օգտագործմանը և փոփոխական ռելիեֆին: Սակայն քայլելու համար նախատեսված էքսոսկելետային ռոբոտի արդյունավետությունը կախված է ռելիեֆի տեսակից և մակերևույթի կայունությունից: Քայլելու համար նախատեսված էքսոսկելետային ռոբոտի համար լավագույն պայմաններն են հարթ և մետաղապատ մակերևույթները, իսկ ժայռոտ, կավային կամ ուժեղ թեքված հողը դժվարացնում է սենսորների ճշգրտությունը և շարժիչների կառավարումը: Միշտ սկսեք արտաքին միջավայրում քայլելը հարթ և կանխատեսելի մակերևույթների վրա, ապա աստիճանաբար մտցրեք ավելի բարդ ռելիեֆ՝ ձեր և քայլելու համար նախատեսված էքսոսկելետային ռոբոտի միաժամանակյա շարժման օրինակները զարգացնելու հետ մեկտեղ: Բարդ ռելիեֆում մեծանում է մեկուսացված էներգիայի սպառումը, ուստի արտաքին միջավայրում օգտագործելիս մշտապես հսկեք լիցքավորման մակարդակը:
Ի՞նչ անվտանգության միջոցներ պետք է իրականացվեն քայլելու համար նախատեսված էքսոսկելետային ռոբոտի օգտագործման ժամանակ:
Քայլելու համար նախատեսված էքսոսկելետային ռոբոտի անվտանգության պրոտոկոլները ներառում են բժշկական թույլտվություն, վերահսկվող սկզբնական օգտագործում, միջավայրի գնահատական և սարքի ճիշտ սպասարկում: Միշտ օգտագործեք համապատասխան ոտնամաններ ձեր քայլելու համար նախատեսված էքսոսկելետային ռոբոտի հետ՝ ապահովելու գոտկային կայունությունը և սահելու դեմ դիմացկունությունը: Չօգտագործեք ձեր քայլելու համար նախատեսված էքսոսկելետային ռոբոտը սանդուղքների, բարձրությունից վայր ընկնելու վտանգի կամ անկայուն մակերեսների մոտ, մինչև ձեր մասնագիտական վարպետությունը հասնի բարձր մակարդակի: Շատ քայլելու համար նախատեսված էքսոսկելետային ռոբոտների վրա տեղադրված ավտոմատ կանգնեցման կոճակները թույլ են տալիս անմիջապես անջատել սարքի մատակարարվող հոսանքը, եթե այդպիսի անհրաժեշտություն առաջանա, և օգտագործողները պետք է հիշեն դրանց դիրքը: Վերջապես, տեղեկացրեք ձեր խնամատարներին կամ գործընկերներին ձեր քայլելու համար նախատեսված էքսոսկելետային ռոբոտի օգտագործման մասին՝ համոզվելու համար, որ նրանք հասկանում են, թե ինչպես պետք է օգնեն, եթե սարքը անսպասելիորեն խափանվի:
Բովանդակության ցուցակ
- Քայլելու համար նախատեսված էքսոսկելետային ռոբոտի հասկացությունը
- Ծայրից ծայր տեղադրում և սկզբնավորում
- Գործառնական ընթացակարգեր և լավագույն պրակտիկաներ
-
Հաճախադեպ տրվող հարցեր
- Որքա՞ն ժամանակ է անհրաժեշտ քայլելու համար նախատեսված էքսոսկելետային ռոբոտի հետ վարպետացման համար:
- Կարելի՞ է քայլելու համար նախատեսված էքսոսկելետային ռոբոտը օգտագործել արտաքին միջավայրում և տարբեր ռելիեֆներում:
- Ի՞նչ անվտանգության միջոցներ պետք է իրականացվեն քայլելու համար նախատեսված էքսոսկելետային ռոբոտի օգտագործման ժամանակ: