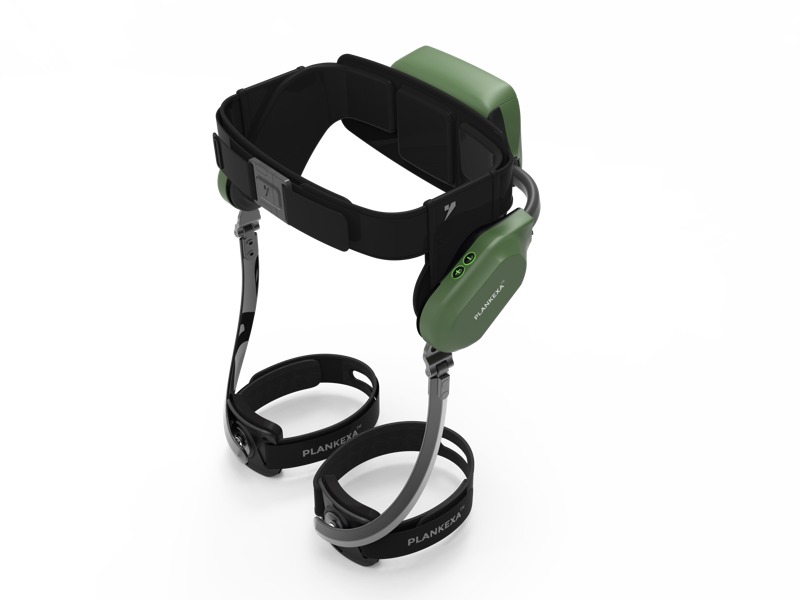
Выбор между экзоскелетный робот для ходьбы и традиционный инвалидный кресло-коляска представляют собой одно из самых важных решений в области мобильности для людей с нарушениями функций нижних конечностей. Оба решения открывают путь к независимости и улучшению качества жизни, однако они основаны на принципиально различных принципах действия и удовлетворяют разные потребности пользователей. Роботизированный экзоскелет для ходьбы восстанавливает вертикальное положение тела и имитирует естественную биомеханику ходьбы, тогда как инвалидные кресла-коляски обеспечивают доступность и энергоэффективность за счёт сидячего положения. Понимание различий между этими двумя решениями в плане функциональности, стоимости, физического воздействия и соответствия образу жизни имеет решающее значение для принятия обоснованного решения, адаптированного под ваши конкретные обстоятельства и долгосрочные цели.
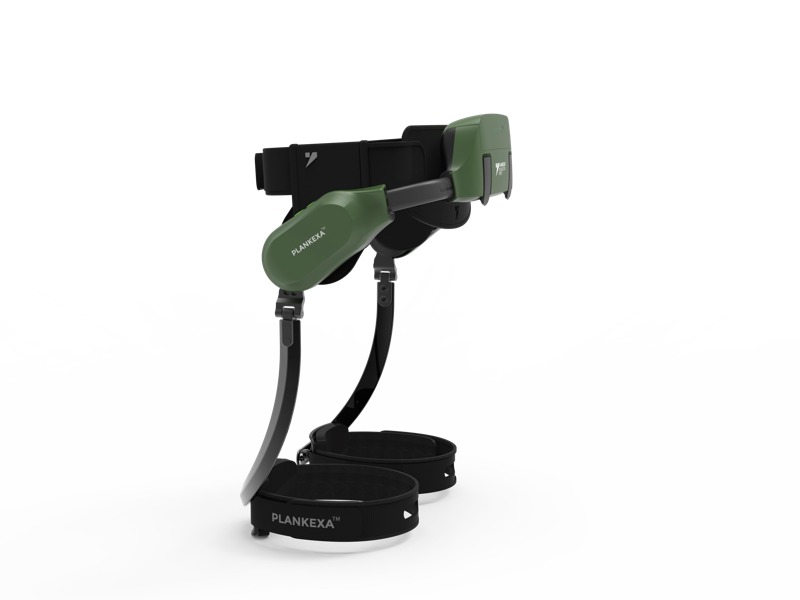
Сравнение между экзоскелетный робот для ходьбы и инвалидные коляски выходят далеко за рамки базовой функциональности. Каждая из этих технологий решает задачи мобильности по-своему, что имеет глубокие последствия для здоровья пользователя, социальной интеграции, физической подготовки и повседневной самостоятельности. Современные экзоскелетные роботы для ходьбы используют передовую робототехнику, искусственный интеллект и сенсорные технологии, чтобы позволить людям вставать и ходить, даже если иначе им пришлось бы постоянно находиться в сидячем положении. Напротив, инвалидные коляски — это зрелая и проверенная технология, которая значительно эволюционировала, обеспечивая комфорт, манёвренность и доступность. В этом подробном сравнении рассматриваются практические, физические, экономические и психологические аспекты каждого варианта, чтобы помочь вам принять важное решение.
Физическая функция и самостоятельность при использовании экзоскелетного робота для ходьбы
Вертикальное положение тела и естественная биомеханика ходьбы
Экзоскелетный робот для ходьбы возвращает пользователей в вертикальное положение стоя, что принципиально отличается от использования инвалидных колясок. Такая вертикальная ориентация обеспечивает комплекс физиологических преимуществ. Стояние и ходьба с помощью экзоскелетного робота для ходьбы задействуют мышцы кора, улучшают проприоцепцию равновесия и способствуют кровообращению, более близкому к естественному движению человека. Пользователи отмечают повышение чувства собственного достоинства и психологического благополучия благодаря возможности поддерживать зрительный контакт на уровне глаз с другими людьми, а не находиться в сидячем положении на более низкой высоте. Роботизированная конструкция экзоскелетного робота для ходьбы распределяет вес тела через механические опоры, позволяя людям с параличом или тяжёлой слабостью осуществлять передвижение, недостижимое при использовании инвалидных колясок.
Долгосрочные аспекты здоровья
Регулярное использование экзоскелетного робота для ходьбы обеспечивает устойчивые преимущества для здоровья, которые отличают его от мобильности с использованием инвалидной коляски. Упражнения с нагрузкой на опорно-двигательный аппарат при ходьбе в экзоскелетном роботе сохраняют плотность костной ткани и снижают риск остеопороза, связанного с длительным пребыванием в сидячем положении. Активация мышц во время сеансов ходьбы в экзоскелетном роботе стимулирует нейромышечные пути и может способствовать управлению спастичностью у пациентов с травмой спинного мозга. Функции кишечника и мочевого пузыря зачастую улучшаются при нагрузке на опорно-двигательный аппарат, обеспечиваемой экзоскелетным роботом для ходьбы. Напротив, длительная зависимость от инвалидной коляски ускоряет потерю костной массы, снижает эффективность сердечно-сосудистой системы и повышает риск контрактур в парализованных конечностях. Однако использование экзоскелетного робота для ходьбы обычно требует сеансов терапии под наблюдением специалиста, тогда как инвалидные коляски обеспечивают независимую мобильность в течение всего дня.
Практическая доступность и удобство использования в реальных условиях
Навигация в окружающей среде и препятствия
Технология инвалидных колясок превосходно справляется с передвижением в сложных средах при минимальной подготовке. Пользователь инвалидной коляски может самостоятельно получать доступ к зданиям, туалетам, транспортным средствам и общественным пространствам при наличии установленной инфраструктуры доступности. Роботизированный экзоскелет для ходьбы, напротив, демонстрирует оптимальную производительность на ровных, гладких поверхностях с минимальным количеством препятствий. Лестницы, неровный рельеф, узкие дверные проёмы и тесные внутренние помещения представляют собой трудности для систем роботизированных экзоскелетов для ходьбы, которые инвалидные коляски преодолевают рутинно. Большинство применений роботизированных экзоскелетов для ходьбы осуществляется в клинических условиях, реабилитационных центрах или специально подготовленных внешних средах. Реальная независимость в повседневной жизни с использованием роботизированного экзоскелета для ходьбы существенно ограничена по сравнению с доступностью инвалидных колясок в существующей городской и внутренней инфраструктуре.
Требования ко времени и практическая реализация
Использование экзоскелетного робота для ходьбы требует значительных временных затрат. Сеансы обычно длятся от одного до двух часов и требуют квалифицированной помощи при надевании, калибровке, контроле терапии и мониторинге безопасности. Адаптация экзоскелетного робота для ходьбы под конкретного человека включает индивидуальную настройку, многократные корректировки и период освоения, который может занимать недели или месяцы. Использование инвалидной коляски, напротив, требует минимальной подготовки. Пользователи самостоятельно приводят её в движение или управляют электрической коляской независимо уже через несколько минут после получения оборудования. Эта практическая разница в доступности означает, что экзоскелетный робот для ходьбы применяется как запланированная терапия, а не как основное средство передвижения, тогда как инвалидные коляски выполняют функцию основного средства мобильности. Для работающих специалистов и людей, которым требуется доступность в течение всего дня, экзоскелетный робот для ходьбы в настоящее время не может заменить функциональность инвалидной коляски.
Стоимость, финансирование и экономические аспекты
Первоначальные затраты на приобретение и оборудование
Стоимость, вероятно, является самым очевидным различием между этими двумя решениями в области мобильности. Роботизированный экзоскелет для ходьбы обычно стоит от тридцати до ста тысяч долларов США, что отражает передовые достижения в робототехнике, материаловедении и собственных технологиях. Некоторые системы роботизированных экзоскелетов для ходьбы выходят за эти пределы. Ручные инвалидные коляски, как правило, стоят от одной до пяти тысяч долларов США, тогда как моторизованные инвалидные коляски — от трёх до пятнадцати тысяч долларов США. Такая разница в ценах отражает различие в степени зрелости разработок. Технология роботизированных экзоскелетов для ходьбы остаётся узкоспециализированной и сравнительно новой, тогда как производство инвалидных колясок выиграло от десятилетий оптимизации и эффекта масштаба при массовом производстве. Страховое покрытие сильно варьируется: многие страховые планы частично компенсируют стоимость инвалидных колясок, но редко покрывают экспериментальные системы роботизированных экзоскелетов для ходьбы.
Техническое обслуживание, замена и эксплуатационные расходы
Текущие расходы значительно различаются между двумя технологиями. Затраты на обслуживание инвалидных колясок остаются умеренными и включают периодическую замену шин, регулировку тормозов и ремонт обивки — ежегодные расходы составляют несколько сотен долларов. Обслуживание экзоскелетного робота для ходьбы связано с существенно более высокими затратами, включая замену аккумуляторов, повторную калибровку датчиков, обновления программного обеспечения и услуги специализированных техников. Деградация аккумуляторов в системах экзоскелетных роботов для ходьбы обычно требует дорогостоящей замены каждые три–пять лет. Гарантийное покрытие для экзоскелетных роботов для ходьбы зачастую ограничено, а доступность сервисных услуг географически ограничена. Для лиц с фиксированным доходом или без надёжного страхования совокупная стоимость владения экзоскелетным роботом для ходьбы становится непомерно высокой по сравнению со стоимостью жизненного цикла инвалидной коляски.
Социальные, психологические и факторы качества жизни
Достоинство, независимость и самооценка
Пользователи неоднократно отмечают глубокие психологические преимущества экзоскелетных роботов для ходьбы по сравнению с инвалидными колясками. Принятие вертикального положения при помощи экзоскелетного робота для ходьбы восстанавливает взаимодействие на уровне глаз с людьми, передвигающимися самостоятельно, устраняя присущее пользователям колясок социальное положение «снизу вверх». Этот тонкий, но значимый фактор достоинства влияет на деловое общение, семейные отношения и социальную уверенность. Экзоскелетный робот для ходьбы позволяет пользователям выполнять действия в положении стоя — например, приветствовать других, доставать предметы с высоких полок или присутствовать на мероприятиях, находясь в вертикальном положении, недоступном ранее. Напротив, коляски, хотя и обеспечивают независимость, не устраняют физическую и социальную реальность передвижения в сидячем положении. Некоторые люди воспринимают использование коляски как освобождение и практичное решение; другие испытывают постоянный стигматизирующий эффект и психологический дискомфорт независимо от технических характеристик или дизайна коляски.
Доступность в существующих средах
Инвестиции в инфраструктуру для людей в инвалидных колясках на протяжении десятилетий сформировали обширные ожидания в отношении доступности и юридические требования во многих юрисдикциях. Доступные туалеты, пандусы, лифты и парковочные места систематически обеспечивают передвижение пользователей инвалидных колясок. Экзоскелетный робот для ходьбы не имеет сопоставимого уровня развития инфраструктуры и по-прежнему в основном ограничен клиническими и терапевтическими контекстами. Хотя технологии экзоскелетных роботов для ходьбы продолжают совершенствоваться, повсеместное приспособление окружающей среды к ним остаётся делом отдалённого будущего. Этот разрыв в инфраструктуре означает, что пользователи инвалидных колясок сегодня обладают большей практической независимостью и более широким участием в социальной жизни. В то же время энтузиасты предполагают, что экзоскелетный робот для ходьбы в перспективе может обеспечить ещё большую независимость по мере созревания технологий и снижения их стоимости, однако такие прогнозы носят спекулятивный характер.
Часто задаваемые вопросы
Может ли экзоскелетный робот для ходьбы полностью заменить инвалидную коляску?
В настоящее время экзоскелетный робот для ходьбы не может полностью заменить инвалидную коляску для большинства пользователей. Хотя экзоскелетный робот для ходьбы обеспечивает вертикальную мобильность во время контролируемых сессий, инвалидные коляски обеспечивают практичную, независимую и круглосуточную доступность, которой системы экзоскелетных роботов для ходьбы пока не могут соответствовать. Многие люди используют обе технологии в сочетании: экзоскелетный робот для ходьбы — для терапевтических целей и выполнения конкретных задач, а инвалидную коляску — для основной повседневной мобильности и ориентации в окружающей среде. По мере развития технологий экзоскелетных роботов для ходьбы эта динамика может измениться, однако существующие системы по-прежнему ограничены контролируемыми условиями и требуют значительных временных затрат, обучения и помощи.
Каковы основные преимущества экзоскелетного робота для ходьбы для здоровья по сравнению с использованием инвалидной коляски?
Экзоскелетный робот для ходьбы даёт несколько преимуществ для здоровья по сравнению с исключительной зависимостью от инвалидной коляски. Упражнения с нагрузкой на опорно-двигательный аппарат при использовании экзоскелетного робота для ходьбы сохраняют плотность костной ткани и предотвращают остеопороз. Регулярные сеансы с экзоскелетным роботом для ходьбы улучшают работу сердечно-сосудистой системы, способствуют нормализации функций кишечника и мочевого пузыря, снижают спастичность и стимулируют нейромышечные пути. Вертикальное положение тела при использовании экзоскелетного робота для ходьбы также поддерживает эффективность дыхания и психологическое благополучие. Однако эти преимущества проявляются только во время активных сеансов с экзоскелетным роботом для ходьбы, а не в течение всего дня. Инвалидные коляски, хотя и не обеспечивают нагрузку на опорно-двигательный аппарат, позволяют достичь большей общей активности и социальной вовлечённости при наличии соответствующих аксессуаров и адаптации окружающей среды.
Оправдана ли более высокая стоимость экзоскелетного робота для ходьбы по сравнению со стоимостью инвалидной коляски?
То, оправдывает ли экзоскелетный робот для ходьбы свою более высокую стоимость, зависит от индивидуальных приоритетов, медицинских обстоятельств и финансовых возможностей. Экзоскелетный робот для ходьбы стоит в пять–двадцать раз дороже, чем инвалидные коляски, и обеспечивает преимущественно терапевтические и периодические преимущества, а не основную мобильность. Для людей, чьи приоритеты — оптимизация здоровья, психологическое благополучие и готовность участвовать в запланированных терапевтических сессиях, экзоскелетный робот для ходьбы может оправдать такие затраты. Для лиц с ограниченными финансовыми ресурсами, нуждающихся в мобильности на протяжении всего дня, или тех, кто живёт в условиях, где отсутствует необходимая инфраструктура и поддержка для эксплуатации экзоскелетного робота для ходьбы, инвалидные коляски остаются практичным выбором. В идеале доступ к обоим технологиям — через страховое покрытие, реабилитационные программы или пробные периоды — позволяет людям принимать обоснованные решения, соответствующие их конкретным потребностям и обстоятельствам.
Содержание
- Физическая функция и самостоятельность при использовании экзоскелетного робота для ходьбы
- Практическая доступность и удобство использования в реальных условиях
- Стоимость, финансирование и экономические аспекты
- Социальные, психологические и факторы качества жизни
-
Часто задаваемые вопросы
- Может ли экзоскелетный робот для ходьбы полностью заменить инвалидную коляску?
- Каковы основные преимущества экзоскелетного робота для ходьбы для здоровья по сравнению с использованием инвалидной коляски?
- Оправдана ли более высокая стоимость экзоскелетного робота для ходьбы по сравнению со стоимостью инвалидной коляски?