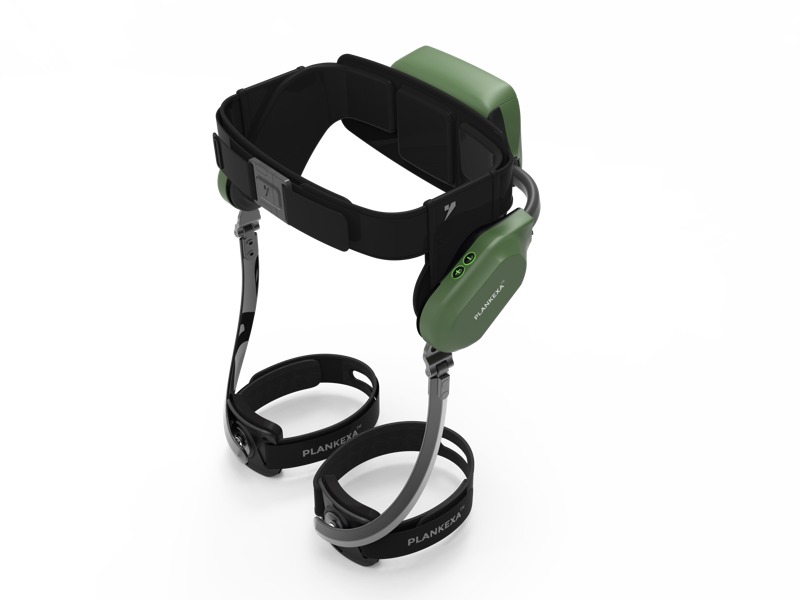
En exoskeletrobot för gående utgör en omvandlande teknik som är avsedd att förstärka mänsklig rörelse, minska fysisk belastning och återställa rörlighet för användare med olika förmågor. Oavsett om den används inom rehabilitering, i industriella miljöer eller för äldreomsorg kombinerar en exoskeletrobot för gående mekanisk stöd med intelligenta kraftsystem för att möjliggöra smidigare och effektivare lokomotion. Att förstå hur denna avancerade anordning fungerar och integreras i vardagslivet är avgörande för alla som överväger att införa den eller använda den i yrkesmässiga sammanhang.
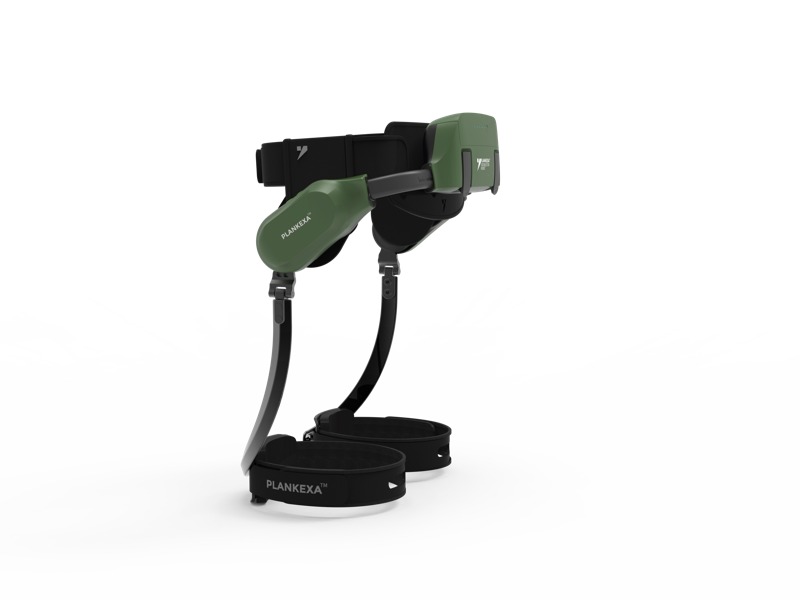
Resan från initial installation till självsäker daglig användning av en exoskeletrobot för gående innebär flera sekventiella steg som prioriterar säkerhet, komfort och optimal prestanda. Den här guiden går igenom hela processen steg för steg, så att du förstår varje fas och kan maximera fördelarna med denna banbrytande mobilitetslösning.
Att förstå din exoskeletrobot för gående
Huvudkomponenter och funktionalitet
En exoskeletrobot för gående består av flera sammankopplade system som arbetar i samklang. Ramen ger strukturell stöd och är vanligtvis tillverkad av lätt aluminium eller kolfiber, medan elmotorer vid höft-, knä- och vristlederna levererar kraftdriven hjälp. Batterisystemen driver dessa motorer och ger vanligtvis fyra till åtta timmars kontinuerlig användning, beroende på intensitet och kroppsvikt. Sensorer inbyggda i hela exoskeletroboten för gående upptäcker dina rörelsemönster och justerar kraftleveransen i realtid, vilket skapar en sömlös gåupplevelse som anpassar sig efter din naturliga gång.
Kontrollsystemet utgör intelligensen bakom exoskeletroboten för gående, där AI-algoritmer används för att lära sig dina gåendevanor och förutse dina rörelseavsikter. Denna anpassningsbara teknik innebär att ju längre du använder exoskeletroboten för gående, desto mer naturligt svarar den på dina unika biomekaniska egenskaper. Att förstå dessa kärnkomponenter hjälper dig att uppskatta hur exoskeletroboten för gående ger stöd utan att begränsa naturlig rörelse eller kräva medveten kontroll från användaren.
Fysiska och säkerhetsmässiga överväganden
Innan du använder en exoskeletrobot för gående, bedöm ditt fysiska tillfälle och eventuella medicinska kontraindikationer. Användare bör ha tillräcklig styrka i överkroppen för att hantera enheten, som vanligtvis väger mellan 15 och 30 kilogram beroende på modell. En exoskeletrobot för gående är inte lämplig för personer med allvarlig spastik, okontrollerade anfall eller vissa ledtillstånd utan professionell medicinsk godkännande. Viktkapacitetsgränser och höjdranger varierar kraftigt mellan modeller, så det är avgörande att verifiera din kompatibilitet med en specifik exoskeletrobot för gående innan köp eller drifttagning.
Steg-för-steg-installation och initiering
Initial passform och justering
Det första praktiska steget när man förbereder sig för att använda en exoskeletrobot för gående är att uppnå en exakt passform. De flesta exoskelett kräver justering av remmar vid midjan, låren, underbenen och fötterna för att säkerställa att enheten är justerad med dina kroppsleder. En felaktig passform på din exoskeletrobot för gående kan orsaka obehag, minska effektiviteten och skapa säkerhetsrisker. Börja med midjastödet och se till att det sitter säkert ovanför dina höftben, sedan dra åt remmarna vid låren och underbenen systematiskt medan du står eller med hjälp av en annan person. Exoskeletroboten för gående bör kännas stram men inte begränsande, så att du kan andas bekvämt och ha normal blodcirkulation.
När exoskelettet fysiskt är monterat är balanstestning avgörande innan man försöker gå. Stå i exoskelettroboten för gående med den avstängd, stödd av parallella stänger eller en assistent, för att vänja sig vid den extra vikten och den strukturella känslan. Många användare drar nytta av att tillbringa 15–30 minuter i denna stillastående fas, så att deras proprioceptiva system kan registrera enhetens närvaro. Detta grundläggande steg minskar kraftigt risken för fall och bygger självförtroende innan exoskelettroboten för gående aktivt stödjer rörelsen.
Aktivering och kalibrering av strömsystemet
Att starta ditt exoskeletrobot för gående utlöser automatiska kalibreringsrutiner som fastställer grundläggande parametrar. De flesta system kräver att du står stilla i 30–60 sekunder medan sensorerna fastställer neutrala positioner för varje led. Kontrollpanelen för exoskeletroboten för gående, vanligtvis placerad vid handleden eller på ett anslutet mobilgränssnitt, visar batteristatus, strömlägeval och realtidsassistansnivå. Börja med minsta assistansinställningar, eftersom exoskeletroboten för gående på full effekt kan kännas överväldigande vid första användningen.
Kalibrering anpassar också exoskeletroboten för gående till din kropp, vilket lär AI-systemet din naturliga gårdhastighet och steglängd. Denna anpassning säkerställer att exoskeletroboten för gående ger proportionell hjälp istället för generell stödfunktion. Granska tillverkarens manual som är specifik för din modell, eftersom kalibreringsförfaranden varierar. Många moderna exoskelett gör det möjligt att spara flera användarprofiler i exoskeletroboten för gående, vilket möjliggör snabb växling om flera personer delar enheten.
Driftprocedurer och bästa praxis
Första stegen och gradvis progression
Din första promenad med en exoskeletrobot för gående bör ske i en kontrollerad miljö med professionell övervakning eller pålitlig hjälp. Börja i en korridor eller en gymnastiksal med parallella stänger, så att du kan stabilisera dig själv medan exoskeletroboten för gående ger stöd. Ta långsamma, avsiktliga steg i en bekväm hastighet och observera hur enheten förutser dina rörelser. Motorerna i exoskeletroboten för gående aktiveras när du påbörjar varje steg och ger kraft till höft- och knälederna för att minska den muskulära ansträngning som krävs av dig.
Fortsätt gradvis över flera sessioner innan du vågar dig in på mer komplexa miljöer. Efter att ha slutfört 30 minuters stött gående med framgång kan du gå vidare till hjälpt gående med en käpp eller gåställ, och till slut till självständigt gående med din exoskeletrobot för gående i kontrollerade utrymmen. Denna progression bygger upp muskelminne, stärker stabiliserande muskler och utvecklar förtroende för enhetens svars- och aktiveringshastighet. De flesta fysioterapeuter rekommenderar 3–5 övningssessioner innan du försöker gå på trappor eller utomhusunderlag med en exoskeletrobot för gående.
Avancerade tekniker och anpassning till olika underlag
När du utvecklar färdighet i att använda din exoskeletrobot för gående kan du justera inställningarna för att anpassa den till olika miljöer och aktiviteter. Många modeller har en funktion för val av terrängläge, vilket gör att exoskeletroboten för gående kan anpassa effektleveransen för trappor, rampor eller ojämna ytor. Trappor utgör en större utmaning och kräver att exoskeletroboten för gående ger en annorlunda hjälpsignal jämfört med gående på plan mark. Använd alltid vägräcken när de finns tillgängliga och se till att din exoskeletrobot för gående har tillräcklig batteriladdning innan du försöker gå uppför eller nedför trappor.
Utomhuspromenader med en exoskeletrobot för gående innebär variabler såsom ojämn terräng, väderförhållanden och längre avstånd. Börja med korta utomhusrutter på väl underhållna ytor och öka gradvis avståndet när batteriets hållbarhet för din exoskeletrobot för gående och ditt eget självförtroende ökar. Övervaka batteristatus regelbundet, eftersom en exoskeletrobot för gående upphör med den assisterade funktionen när strömmen tar slut, vilket kräver att du manuellt stödjer hela din kropps vikt. Skapa en vana att ladda din exoskeletrobot för gående efter varje användning och överväg att ta med en bärbar laddare vid längre utfärder.
Underhåll och felsökning
Rätt underhåll förlänger livslängden och pålitligheten för din exoskeletrobot för gående. Dagliga uppgifter inkluderar att undersöka remmarna efter skador, torka av ramen och kontrollera om några komponenter är lösa. Veckovis underhåll bör innefatta att testa alla leder för smidig rörelse och verifiera sensorernas responsivitet. Exoskeletrobotens för gående batteri bör förvaras i en sval, torr miljö och laddas enligt tillverkarens specifikationer för att bibehålla kapaciteten och livslängden. Programuppdateringar som släpps av tillverkaren av exoskeletroboten för gående bör installeras omedelbart, eftersom de ofta innehåller prestandaförbättringar och säkerhetsförbättringar.
Vanliga problem med en exoskeletrobot för gående inkluderar asymmetrisk hjälp, fördröjd motorrespons eller oväntade balansförskjutningar. De flesta problem löses genom omkalibrering eller firmwareuppdateringar till ditt exoskeletrobot-system för gående. Om exoskeletroboten för gående visar felkoder eller uppvisar bestående prestandaproblem bör du konsultera felsökningsguiden eller kontakta tillverkarens support. Professionell service var 6:e till 12:e månad säkerställer att din exoskeletrobot för gående förblir i optimalt skick, särskilt om den används i miljöer med hög belastning eller i rehabiliteringsanläggningar.
Vanliga frågor
Hur lång tid tar det att bli behärskad i att använda en exoskeletrobot för gående?
Kunskapsnivån varierar kraftigt beroende på den enskilde personens fysiska tillstånd, tidigare rörelseupplevande och användningsfrekvens. De flesta användare uppnår bekväm självständighet med en exoskeletrobot för gående inom 2–4 veckor med regelbunden träning, vanligtvis 3–5 sessioner per vecka. Användare med tidigare gåendeförmåga gör i allmänhet snabbare framsteg än de som återhämtar sig från skada eller hanterar degenerativa tillstånd. Exoskeletroboten för gående accelererar inlärningen genom anpassningsbara algoritmer som personifierar stödet över tid, vilket innebär att din förbättringskurva med enheten vanligtvis överträffar traditionell fysioterapi.
Kan en exoskeletrobot för gående användas utomhus och på olika terräng?
Ja, de flesta moderna modeller som är utformade för gående stöd utomhusanvändning och varierande terräng. Effektiviteten hos en exoskeletrobot för gående beror dock på terrängtyp och ytans stabilitet. Platt, asfalterad mark fungerar bäst med en exoskeletrobot för gående, medan stenig, gyttjig eller kraftigt sluttande mark utgör utmaningar för sensorernas noggrannhet och motorstyrningen. Börja alltid med utomhusgående på släta, förutsägbara ytor och inför sedan gradvis mer komplex terräng när du och din exoskeletrobot för gående utvecklar synkroniserade rörelsmönster. Batteriförbrukningen ökar på utmanande terräng, så övervaka strömnivåerna noggrant när du använder din exoskeletrobot för gående utomhus.
Vilka säkerhetsåtgärder bör finnas på plats vid användning av en exoskeletrobot för gående?
Säkerhetsprotokoll för en exoskeletrobot för gående inkluderar medicinsk godkännande, övervakad första användning, miljöbedömning och korrekt underhåll av utrustningen. Använd alltid lämplig fotbeklädnad tillsammans med din exoskeletrobot för gående för att säkerställa ankilstabilitet och halksäkerhet. Undvik att använda din exoskeletrobot för gående i närheten av trappor, kantfall eller ostabila ytor tills du uppnått avancerad kompetens. Nödstoppknappar på de flesta modeller av exoskeletrobot för gående möjliggör omedelbar strömavbrytning vid behov, och användare bör lära sig var dessa knappar finns. Informera slutligen vårdpersonal eller kollegor om din användning av exoskeletroboten för gående, så att de förstår hur de ska ge assistans om enheten plötsligt går sönder.