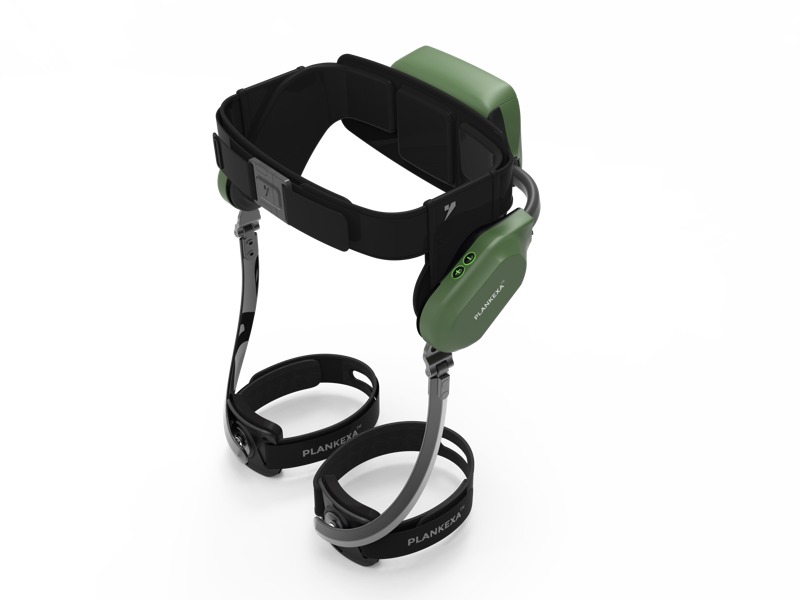
En exoskeletrbot til gang er en omformende teknologi, der er udviklet til at forstærke menneskelig bevægelse, reducere fysisk belastning og genoprette mobilitet for brugere med forskellige evner. Uanset om den anvendes i rehabiliteringsmiljøer, industrielle omgivelser eller til pleje af ældre, kombinerer en ekstern skelet-robot til gang mekanisk støtte med intelligente strømsystemer for at muliggøre mere glat og effektiv lokomotion. At forstå, hvordan denne avancerede enhed fungerer og integreres i dagliglivet, er afgørende for alle, der overvejer at indføre den eller anvende den i professionelle sammenhænge.
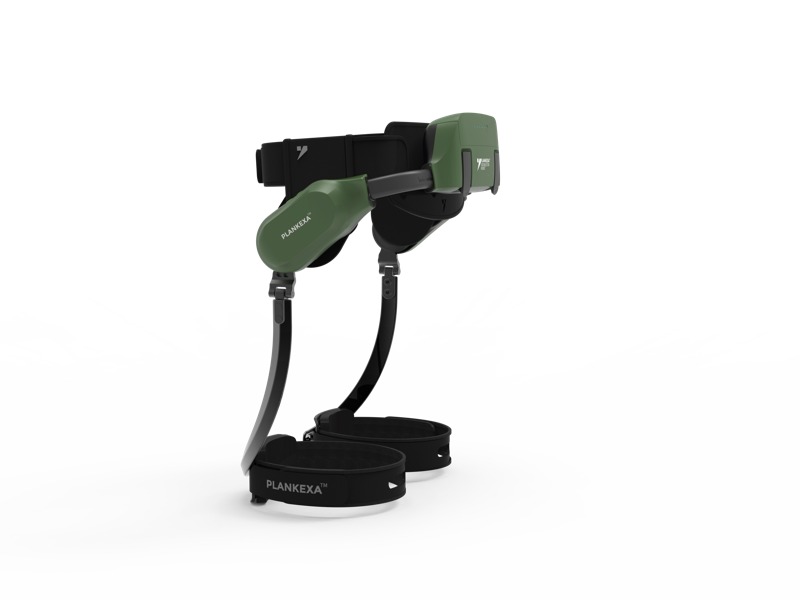
Rejsen fra første opsætning til selvsikker daglig brug af en exoskeletrbot at gå involverer flere sekventielle trin, der prioriterer sikkerhed, komfort og optimal ydelse. Denne vejledning fører dig gennem hele processen og sikrer, at du forstår hver fase og kan maksimere fordelene ved denne avancerede mobilitetsløsning.
At forstå din eksoskeletrobot til gang
Kernekomponenter og Funktionalitet
En eksoskeletrobot til gang består af flere sammenkoblede systemer, der arbejder i harmoni. Rammen giver strukturel støtte og er typisk fremstillet af letvægtsaluminium eller kulstof-fiber, mens elektriske motorer i hoften, knæet og anklen leverer motoriseret hjælp. Batterisystemerne driver disse motorer og lever typisk fire til otte timers kontinuerlig brug, afhængigt af intensiteten og brugerens vægt. Sensorer integreret i hele eksoskeletrobotten til gang registrerer dine bevægelsesmønstre og justerer krafttilførslen i realtid, hvilket skaber en problemfri gangoplevelse, der reagerer på din naturlige gangart.
Styringssystemet udgør intelligensen bag eksoskeletrobotten til gang, idet det bruger kunstig-intelligensalgoritmer til at lære dine gangpræferencer og forudse dine bevægelsesintentioner. Denne adaptive teknologi betyder, at jo længere tid du bruger eksoskeletrobotten til gang, desto mere naturligt reagerer den på dine unikke biomekaniske egenskaber. At forstå disse kernekomponenter hjælper dig med at vægte, hvordan eksoskeletrobotten til gang yder støtte uden at begrænse naturlig bevægelse eller kræve bevidst kontrol fra brugeren.
Fysiske og sikkerhedsmæssige overvejelser
Før brug af en exoskeletrbot til gang, vurder din fysiske tilstand og eventuelle medicinske kontraindikationer. Brugere skal have tilstrækkelig overkropsstyrke til at håndtere enheden, som typisk vejer mellem 15 og 30 kilogram afhængigt af modellen. En eksoskeletrobot til gang er ikke egnet til personer med alvorlig spastik, ukontrollerede anfald eller visse ledbetingelser uden professionel medicinsk godkendelse. Vægtkapacitetsgrænser og højdeområder varierer betydeligt mellem modeller, så det er afgørende at verificere din kompatibilitet med en specifik eksoskeletrobot til gang, inden køb eller implementering.
Trin-for-trin opsætning og initialisering
Første pasform og justering
Det første praktiske trin, når man forbereder sig til at bruge en eksoskeletrobot til gang, er at opnå en præcis pasform. De fleste eksoskeletter kræver justering af remme i taljen, lår, underben og fødder for at sikre, at enheden er justeret til brugerens ledder. En forkert pasform af eksoskeletroboten til gang kan medføre ubehag, reducere effektiviteten og skabe sikkerhedsrisici. Start med taljeunderstøtningen og sikr, at den sidder sikkert over hofteknoglerne; derefter strammes remmene om lår og underben systematisk, mens man står eller med hjælp fra andre. Eksoskeletroboten til gang skal føles stram, men ikke indskrænkende, så man kan ånde komfortabelt og have normal blodcirkulation.
Når eksoskeletrobotten er monteret fysisk, er afbalanceringsprøvning afgørende, inden man forsøger at gå. Støttet af paralleller eller en assistent skal man stå i eksoskeletrobotten til gang med den slukket for at vænne sig til den ekstra vægt og den strukturelle fornemmelse. Mange brugere drager fordel af at bruge 15 til 30 minutter i denne stationære fase, så deres propriocptive system kan registrere enhedens tilstedeværelse. Dette grundlæggende trin reducerer betydeligt risikoen for fald og bygger selvtillid, inden eksoskeletrobotten til gang aktivt understøtter bevægelsen.
Aktivering og kalibrering af strømsystemet
At tænde din eksoskeletrobot til gang aktiverer automatisk kalibreringsrutiner, der fastlægger basisparametre. De fleste systemer kræver, at du står stille i 30–60 sekunder, mens sensorerne fastlægger neutrale positioner for hver ledd. Kontrolpanelet på eksoskeletrobotten til gang – typisk placeret ved håndleddet eller på en tilkoblet mobilgrænseflade – viser batteristatus, strømtilstandsvælgemuligheder og realtidsstødniveau. Start med minimumsstøfindstillinger, da eksoskeletrobotten til gang på fuld effekt kan føles overvældende ved første brug.
Kalibrering tilpasser også eksoskeletrobotten til gang til din krop og lærer AI-systemet din naturlige ganghastighed og skridtlængde. Denne tilpasning sikrer, at eksoskeletrobotten til gang yder proportional hjælp i stedet for generel støtte. Gennemgå producentens brugsanvisning specifikt til din model, da kalibreringsprocedurer varierer. Mange moderne eksoskeletter tillader dig at gemme flere brugerprofiler i eksoskeletrobotten til gang-systemet, hvilket gør det muligt at skifte hurtigt, hvis flere personer deler enheden.
Driftsprocedurer og bedste praksis
Første skridt og gradvis fremskridt
Dit første skridt med en eksoskeletrobot til gang bør foregå i en kontrolleret omgang med professionel vejledning eller pålidelig hjælp. Start i en gang eller en gymnastiksal med paralleller, så du kan stabilisere dig selv, mens eksoskeletrobotten til gang yder støtte. Tag langsomme, bevidste skridt i en behagelig hastighed, og læg mærke til, hvordan enheden forudser din bevægelse. Motorerne i eksoskeletrobotten til gang aktiveres, når du starter hvert skridt, og leverer kraft til dine hoft- og knæledder for at reducere den muskulære anstrengelse, du selv skal yde.
Fortsæt gradvist over flere sessioner, inden du udforsker mere komplekse miljøer. Når du har gennemført 30 minutters støttet gang succesfuldt, kan du gå videre til hjulpet gang med en stok eller gangestel og til sidst til selvstændig gang med din eksoskeletrobot til gang i kontrollerede omgivelser. Denne progression bygger muskelhukommelse op, styrker stabiliserende muskler og udvikler tillid til enhedens reaktionstid. De fleste fysioterapeuter anbefaler 3–5 træningssessioner, inden du forsøger trapper eller terræn udendørs med en eksoskeletrobot til gang.
Avancerede teknikker og tilpasning til forskellige terræner
Når du bliver mere dygtig i brugen af din eksoskeletrobot til gang, kan du justere indstillingerne for at tilpasse den til forskellige miljøer og aktiviteter. Mange modeller har en funktion til valg af terrænmodus, hvilket gør det muligt for eksoskeletroboten til gang at tilpasse effektafgivningen til trapper, ramper eller ujævne overflader. Trapper udgør en betydelig udfordring, da eksoskeletroboten til gang skal yde en anden type støtte end ved gang på flad jord. Brug altid håndgreb, når de er tilgængelige, og sikr dig, at din eksoskeletrobot til gang har tilstrækkelig batteriopladning, før du forsøger at gå op eller ned ad trapper.
Udendørs gang med en eksoskeletrobot til gang introducerer variable som ujævn terræn, vejrforhold og længere afstande. Start med korte udendørs ruter på velvedligeholdte overflader, og øg gradvist afstanden, når din eksoskeletrobots batterilevetid og din personlige selvtillid stiger. Overvåg batteristatus regelmæssigt, da en eksoskeletrobot til gang ophører med at yde hjælp, når strømmen er opbrugt, hvilket kræver, at du manuelt bærer din fulde kropsvægt. Opbyg en rutine med at oplade din eksoskeletrobot efter hver brug, og overvej at medbringe en bærbar oplader under længere udture.
Vedligeholdelse og Fejlfinding
Korrekt vedligeholdelse forlænger levetiden og pålideligheden af din eksoskeletrobot til gang. Daglige opgaver omfatter inspektion af remmene for skader, rengøring af rammen og kontrol af løse komponenter. Ugentligt vedligeholdelse skal omfatte test af alle leddene for glat bevægelse samt verificering af sensorers responsivitet. Batteriet til eksoskeletrobotten til gang skal opbevares i et køligt, tørt miljø og oplades i overensstemmelse med producentens specifikationer for at bevare kapaciteten og levetiden. Softwareopdateringer udgivet af producenten af eksoskeletrobotten til gang skal installeres straks, da de ofte indeholder ydelsesforbedringer og sikkerhedsforbedringer.
Almindelige problemer med en eksoskeletrobot til gang inkluderer asymmetrisk støtte, forsinket motorrespons eller uventede balanceændringer. De fleste problemer løses ved genkalibrering eller firmwareopdateringer til dit eksoskeletrobot-system til gang. Hvis eksoskeletrobotten til gang viser fejlkoder eller vedvarende ydelsesproblemer, skal du konsultere fejlfindingssguiden eller kontakte producentens support. Professionel service hvert 6. til 12. måned sikrer, at din eksoskeletrobot til gang forbliver i optimal stand, især hvis den bruges i miljøer med høj belastning eller i rehabiliteringsfaciliteter.
Ofte stillede spørgsmål
Hvor lang tid tager det at blive kompetent i brug af en eksoskeletrobot til gang?
Kompetencen varierer betydeligt afhængigt af den enkelte persons fysiske tilstand, tidligere mobilitetsoplevelse og hyppigheden af brug. De fleste brugere opnår behagelig selvstændighed med en eksoskeletrobot til gang inden for 2–4 uger med regelmæssig træning, typisk med 3–5 sessioner om ugen. Brugere med tidligere gangevne fremskriver generelt hurtigere end dem, der er i genoptræning efter en skade eller håndterer degenerative tilstande. Eksoskeletrobotten til gang accelererer læringen gennem adaptive algoritmer, der personliggør hjælpen over tid, hvilket betyder, at din forbedringskurve med enheden normalt overgår traditionel fysioterapi.
Kan en eksoskeletrobot til gang anvendes udendørs og på forskellig terræn?
Ja, de fleste moderne modeller, der er designet til gangstøtte, er velegnede til udendørs brug og varierende terræn. Effektiviteten af en eksoskeletrobot til gang afhænger dog af terræntypen og overfladens stabilitet. Flade, asfalterede overflader fungerer bedst med en eksoskeletrobot til gang, mens stenede, mudrede eller kraftigt skrånende områder stiller krav til sensorernes nøjagtighed og motorstyringen. Start altid med udendørs gang på glatte, forudsigelige overflader, og introducer derefter gradvist mere komplekst terræn, når du og din eksoskeletrobot til gang udvikler synkroniserede bevægelsesmønstre. Batteriforbruget stiger på udfordrende terræn, så overvåg strømniveauet nøje, når du bruger din eksoskeletrobot til gang udendørs.
Hvilke sikkerhedsforanstaltninger skal være på plads, når man bruger en eksoskeletrobot til gang?
Sikkerhedsprotokoller for et eksoskeletrobot til gang omfatter medicinsk godkendelse, overvåget første brug, vurdering af miljøet og korrekt vedligeholdelse af udstyret. Brug altid passende fodtøj sammen med dit eksoskeletrobot til gang for at sikre ankelstabilitet og glatfrihed. Undgå at bruge dit eksoskeletrobot til gang i nærheden af trapper, faldhøjder eller ustabile overflader, indtil du har opnået avanceret færdighed. Nødstopknapper på de fleste modeller af eksoskeletrobot til gang gør det muligt at afbryde strømmen øjeblikkeligt, hvis det er nødvendigt, og brugere bør huske, hvor disse knapper befinder sig. Inform endelig plejepersonale eller kolleger om din brug af eksoskeletrobot til gang, så de forstår, hvordan de kan yde hjælp, hvis enheden uventet går i stykker.