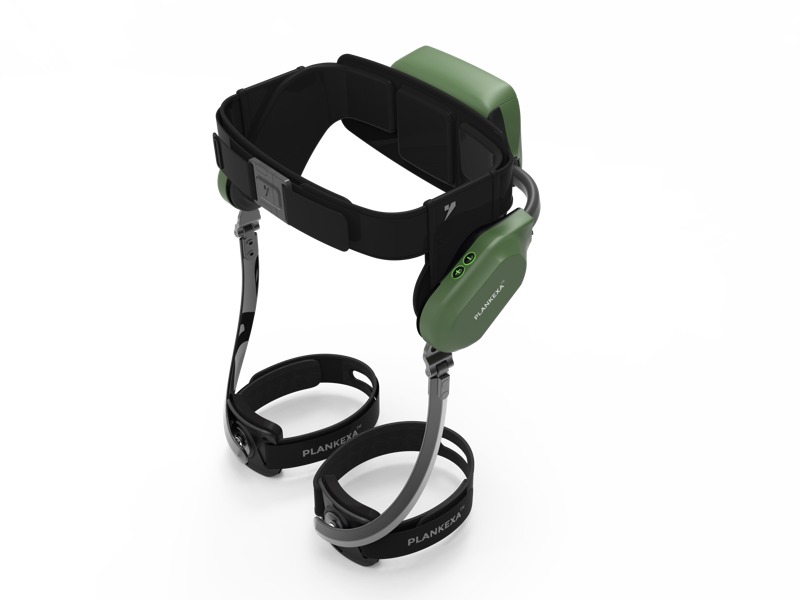
Un exoesqueleto robótico para caminar representa una tecnología transformadora diseñada para potenciar el movimiento humano, reducir la fatiga física y restablecer la movilidad de usuarios con distintas capacidades. Ya sea en entornos de rehabilitación, industriales o para atención geriátrica, un robot exoesqueleto para caminar combina soporte mecánico con sistemas inteligentes de propulsión para permitir una locomoción más fluida y eficiente. Comprender cómo funciona este dispositivo avanzado y cómo se integra en la vida cotidiana es fundamental para cualquier persona que considere su adopción o implementación en entornos profesionales.
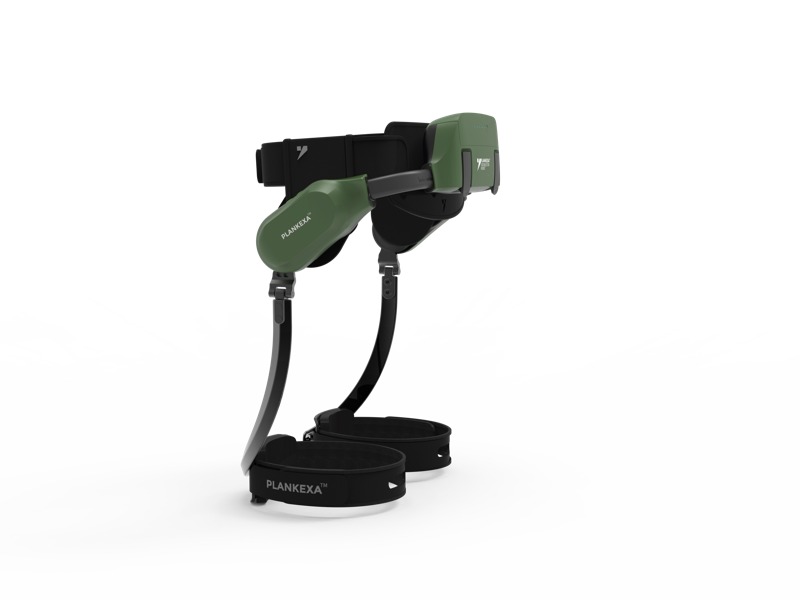
El recorrido desde la configuración inicial hasta el uso diario seguro de un exoesqueleto robótico caminar implica varios pasos secuenciales que priorizan la seguridad, la comodidad y el rendimiento óptimo. Esta guía le explica todo el proceso, para que comprenda cada fase y pueda maximizar los beneficios de esta innovadora solución de movilidad.
Comprensión de su robot exoesqueleto para caminar
Componentes Principales y Funcionalidad
Un robot exoesqueleto para caminar consta de varios sistemas interconectados que funcionan en armonía. El armazón proporciona soporte estructural, normalmente fabricado con aluminio ligero o fibra de carbono, mientras que los motores eléctricos ubicados en las articulaciones de la cadera, la rodilla y el tobillo suministran asistencia motorizada. Los sistemas de batería alimentan estos motores, ofreciendo habitualmente entre cuatro y ocho horas de uso continuo, según la intensidad y el peso corporal. Sensores integrados en todo el robot exoesqueleto para caminar detectan sus patrones de movimiento y ajustan la entrega de potencia en tiempo real, creando una experiencia de marcha fluida que responde a su cadencia natural.
El sistema de control representa la inteligencia detrás del robot exoesquelético para caminar, utilizando algoritmos de inteligencia artificial para aprender sus preferencias al caminar y anticipar sus intenciones de movimiento. Esta tecnología adaptativa significa que, cuanto más tiempo utilice el robot exoesquelético para caminar, más naturalmente responderá a su biomecánica única. Comprender estos componentes fundamentales le permite apreciar cómo el robot exoesquelético para caminar brinda soporte sin restringir el movimiento natural ni requerir un control consciente por parte del usuario.
Consideraciones físicas y de seguridad
Antes de usar un exoesqueleto robótico para caminar, evalúe su condición física y cualquier contraindicación médica. Los usuarios deben tener suficiente fuerza en la parte superior del cuerpo para manejar el dispositivo, cuyo peso suele oscilar entre 15 y 30 kilogramos, según el modelo. Un robot exoesquelético para caminar no es adecuado para personas con espasticidad grave, convulsiones no controladas o ciertas afecciones articulares, salvo que cuenten con la autorización médica profesional correspondiente. Los límites de capacidad de peso y los rangos de altura varían considerablemente entre modelos, por lo que es fundamental verificar su compatibilidad con un robot exoesquelético específico para caminar antes de su compra o puesta en marcha.
Configuración e inicialización paso a paso
Ajuste e instalación iniciales
El primer paso práctico al prepararse para usar un robot exoesquelético para caminar es lograr un ajuste preciso. La mayoría de los exoesqueletos requieren ajustar las correas en la cintura, los muslos, las pantorrillas y los pies para garantizar que el dispositivo se alinee con las articulaciones del cuerpo. Un ajuste inadecuado del robot exoesquelético para caminar puede causar molestias, reducir la eficiencia y generar riesgos para la seguridad. Comience con el soporte de la cintura, asegurándose de que se sitúe firmemente por encima de los huesos de la cadera; luego, apriete sistemáticamente las correas de los muslos y las pantorrillas mientras está de pie o con ayuda. El robot exoesquelético para caminar debe sentirse ajustado, pero no restrictivo, permitiendo respirar cómodamente y mantener una circulación normal.
Una vez instalado físicamente, la prueba de equilibrio es esencial antes de intentar caminar. Con el apoyo de barras paralelas o de un asistente, permanezca de pie en el robot exoesquelético para caminar con él apagado, para acostumbrarse al peso adicional y a la sensación estructural. Muchos usuarios se benefician de pasar de 15 a 30 minutos en esta fase estacionaria, lo que permite que su sistema propioceptivo registre la presencia del dispositivo. Este paso fundamental reduce significativamente el riesgo de caídas y genera confianza antes de que el robot exoesquelético para caminar asista activamente su movimiento.
Activación y calibración del sistema de alimentación
Activar su robot exoesquelético para caminar desencadena rutinas de calibración automáticas que establecen parámetros de referencia. La mayoría de los sistemas requieren que permanezca de pie, inmóvil, durante 30 a 60 segundos mientras los sensores determinan las posiciones neutras de cada articulación. El panel de control del robot exoesquelético para caminar, ubicado normalmente en la muñeca o en una interfaz móvil conectada, muestra el estado de la batería, la selección del modo de alimentación y el nivel de asistencia en tiempo real. Comience con la configuración mínima de asistencia, ya que el robot exoesquelético para caminar a potencia máxima puede resultar abrumador durante el uso inicial.
La calibración también personaliza el robot exoesquelético para caminar según su cuerpo, enseñando al sistema de inteligencia artificial su velocidad natural de marcha y su longitud de zancada. Esta personalización garantiza que el robot exoesquelético para caminar proporcione asistencia proporcional, no un soporte genérico. Revise el manual del fabricante específico para su modelo, ya que los procedimientos de calibración varían. Muchos exoesqueletos modernos le permiten guardar varios perfiles de usuario dentro del sistema del robot exoesquelético para caminar, lo que facilita el cambio rápido si varias personas comparten el dispositivo.
Procedimientos Operativos y Mejores Prácticas
Primeros pasos y progresión gradual
Comenzar su primera caminata con un robot exoesquelético para caminar debe hacerse en un entorno controlado y bajo supervisión profesional o con la ayuda de una persona de confianza. Inicie en un pasillo o gimnasio con barras paralelas, lo que le permitirá estabilizarse mientras el robot exoesquelético para caminar le brinda soporte. Realice pasos lentos y deliberados a una velocidad cómoda, prestando atención a cómo el dispositivo anticipa sus movimientos. Los motores del robot exoesquelético para caminar se activarán al iniciar cada paso, aportando potencia a las articulaciones de cadera y rodilla para reducir el esfuerzo muscular requerido por su parte.
Avance gradualmente en múltiples sesiones antes de adentrarse en entornos más complejos. Tras completar con éxito 30 minutos de marcha asistida, podría avanzar a la marcha con ayuda de un bastón o andador, y finalmente a la marcha independiente con su robot exoesquelético para caminar en espacios controlados. Esta progresión desarrolla la memoria muscular, fortalece los músculos estabilizadores y fomenta la confianza en la sincronización de la respuesta del dispositivo. La mayoría de los fisioterapeutas recomiendan de 3 a 5 sesiones de práctica antes de intentar subir escaleras o caminar sobre terrenos exteriores con un robot exoesquelético para caminar.
Técnicas avanzadas y adaptación al terreno
A medida que vaya adquiriendo mayor destreza con su robot exoesquelético para caminar, podrá ajustar los parámetros para adaptarse a distintos entornos y actividades. Muchos modelos incluyen selección de modo de terreno, lo que permite al robot exoesquelético para caminar adaptar la entrega de potencia en escaleras, rampas o superficies irregulares. Las escaleras representan un desafío significativo, ya que exigen que el robot exoesquelético para caminar proporcione patrones de asistencia distintos a los empleados al caminar sobre superficies planas. Siempre utilice las barandillas cuando estén disponibles y asegúrese de que su robot exoesquelético para caminar tenga suficiente carga de batería antes de intentar subir o bajar escaleras.
Caminar al aire libre con un robot exoesquelético para caminar introduce variables como terrenos irregulares, condiciones climáticas y distancias prolongadas. Comience con recorridos cortos al aire libre sobre superficies bien mantenidas, aumentando gradualmente la distancia a medida que mejore la autonomía de la batería del robot exoesquelético para caminar y su propia confianza. Supervise regularmente el estado de la batería, ya que el robot exoesquelético para caminar dejará de ofrecer asistencia cuando se agote la energía, lo que requerirá que soporte manualmente todo su peso corporal. Adquiera la costumbre de cargar su robot exoesquelético para caminar tras cada uso y considere llevar un cargador portátil durante salidas prolongadas.
Mantenimiento y Solución de Problemas
El mantenimiento adecuado prolonga la vida útil y la fiabilidad de su robot exoesquelético para caminar. Las tareas diarias incluyen inspeccionar las correas en busca de daños, limpiar el armazón y verificar la presencia de componentes sueltos. El mantenimiento semanal debe incluir probar todos los articuladores para asegurar un movimiento fluido y comprobar la respuesta de los sensores. La batería del robot exoesquelético para caminar debe almacenarse en un entorno fresco y seco, y cargarse según las especificaciones del fabricante para conservar su capacidad y durabilidad. Las actualizaciones de software publicadas por el fabricante del robot exoesquelético para caminar deben instalarse de inmediato, ya que suelen incluir mejoras de rendimiento y refuerzos de seguridad.
Los problemas comunes con un robot exoesquelético para caminar incluyen asistencia asimétrica, respuesta tardía del motor o cambios inesperados de equilibrio. La mayoría de los problemas se resuelven mediante recalibración o actualizaciones de firmware en su sistema de robot exoesquelético para caminar. Si el robot exoesquelético para caminar muestra códigos de error o presenta problemas persistentes de rendimiento, consulte la guía de solución de problemas o póngase en contacto con el soporte técnico del fabricante. El mantenimiento profesional cada 6 a 12 meses garantiza que su robot exoesquelético para caminar permanezca en óptimas condiciones, especialmente si se utiliza en entornos de alto volumen o instalaciones de rehabilitación.
Preguntas frecuentes
¿Cuánto tiempo se tarda en adquirir competencia con un robot exoesquelético para caminar?
El nivel de destreza varía considerablemente según la condición física individual, la experiencia previa con movilidad y la frecuencia de uso. La mayoría de los usuarios logran una independencia cómoda con un robot exoesquelético para caminar en un plazo de 2 a 4 semanas de práctica regular, normalmente con 3 a 5 sesiones por semana. Los usuarios que ya tenían capacidad previa para caminar progresan generalmente más rápido que quienes se recuperan de una lesión o padecen afecciones degenerativas. El robot exoesquelético para caminar acelera el aprendizaje mediante algoritmos adaptativos que personalizan la asistencia con el tiempo, lo que significa que su curva de mejora con el dispositivo suele superar la de la fisioterapia tradicional.
¿Se puede utilizar un robot exoesquelético para caminar al aire libre y sobre distintos tipos de terreno?
Sí, la mayoría de los modelos modernos diseñados para caminar admiten su uso al aire libre y en terrenos variables. Sin embargo, la eficacia del robot exoesquelético para caminar depende del tipo de terreno y de la estabilidad de la superficie. Las superficies planas y pavimentadas funcionan mejor con un robot exoesquelético para caminar, mientras que los terrenos rocosos, embarrados o con fuerte pendiente representan desafíos para la precisión de los sensores y el control de los motores. Siempre comience a caminar al aire libre sobre superficies lisas y predecibles, e introduzca gradualmente terrenos más complejos a medida que usted y su robot exoesquelético para caminar desarrollen patrones sincronizados de movimiento. El consumo de batería aumenta en terrenos desafiantes, así que supervise de cerca los niveles de energía al usar su robot exoesquelético para caminar al aire libre.
¿Qué medidas de seguridad deben estar en vigor al usar un robot exoesquelético para caminar?
Los protocolos de seguridad para un robot exoesquelético para caminar incluyen la autorización médica, el uso inicial supervisado, la evaluación del entorno y el mantenimiento adecuado del equipo. Siempre use calzado apropiado con su robot exoesquelético para caminar para garantizar la estabilidad del tobillo y la resistencia al deslizamiento. Evite usar su robot exoesquelético para caminar cerca de escaleras, desniveles o superficies inestables hasta que alcance un nivel avanzado de competencia. Los botones de parada de emergencia en la mayoría de los modelos de robot exoesquelético para caminar permiten la interrupción inmediata de la alimentación eléctrica si es necesario, y los usuarios deben memorizar su ubicación. Por último, informe a sus cuidadores o colegas sobre el uso de su robot exoesquelético para caminar, asegurándose de que comprendan cómo brindar asistencia si el dispositivo falla inesperadamente.