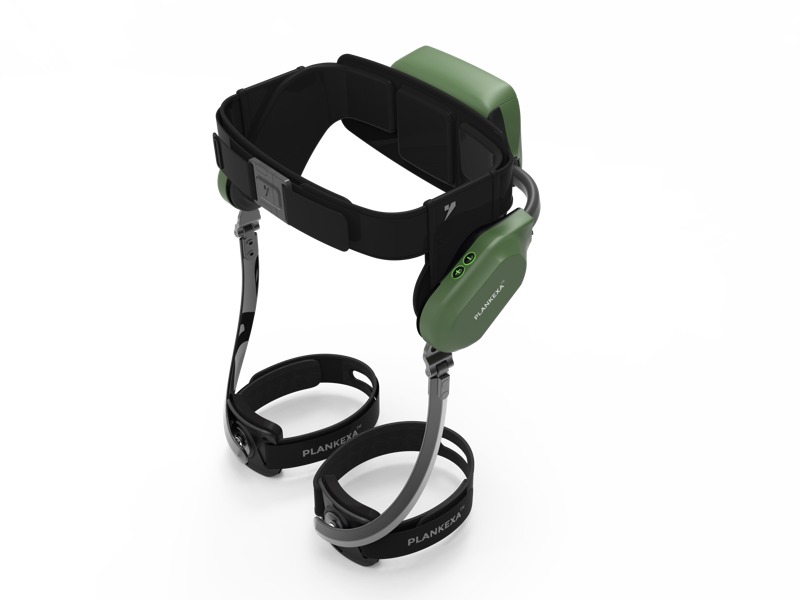
Automaattinen eksoskelettirobotti kävelyn ulkokehysrobotti edustaa muuttavaa teknologiaa, joka on suunniteltu vahvistamaan ihmisen liikettä, vähentämään fyysistä rasitusta ja palauttamaan liikkuvuutta käyttäjille eri kyvykkyyksien mukaan. Sitä voidaan käyttää esimerkiksi kuntoutusympäristöissä, teollisuusympäristöissä tai vanhusten hoidossa; kävelyn ulkokehysrobotti yhdistää mekaanisen tuen älykkäisiin voimajärjestelmiin mahdollistaakseen suuremman sileyyden ja tehokkuuden liikkumisessa. Tämän edistyneen laitteen toiminnan ja sen integrointi arkielämään ymmärtäminen on olennaista kaikille, jotka harkitsevat sen käyttöönottoa tai käyttöönottoa ammatillisissa ympäristöissä.
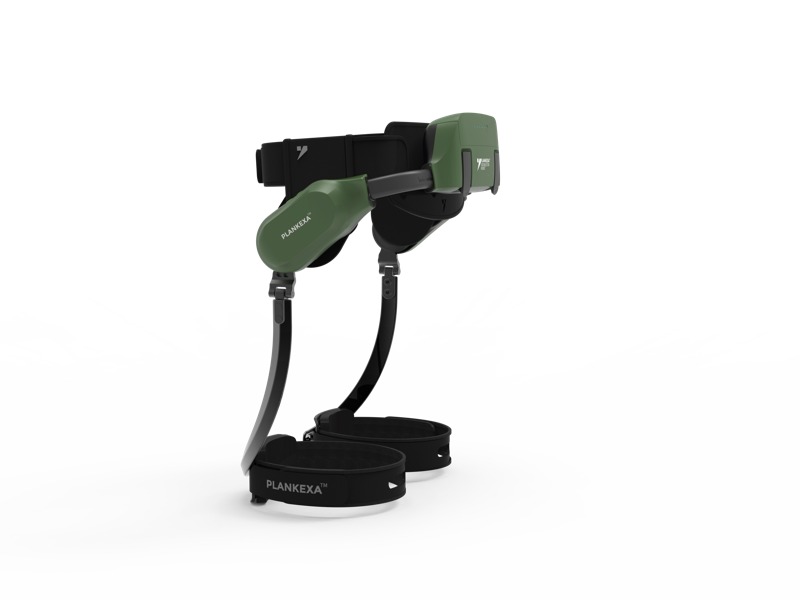
Matka alustuksesta luottavaisen päivittäisen käytön saavuttamiseen eksoskelettirobotti kävelyn tukeminen vaatii useita peräkkäisiä vaiheita, joissa turvallisuus, mukavuus ja optimaalinen suorituskyky ovat eteenpäin asetettuja tavoitteita. Tämä opas käy läpi koko prosessin vaihe vaiheelta, jotta ymmärrät jokaisen vaiheen ja voit hyödyntää tämän uudenaikaista liikkuvuusratkaisua mahdollisimman tehokkaasti.
Kävelyn tukemiseen tarkoitettu eksoskelettirobotti
Ytimen komponentit ja toiminnallisuus
Kävelyn tukemiseen tarkoitettu eksoskelettirobotti koostuu useista toisiinsa kytketyistä järjestelmistä, jotka toimivat yhdessä. Runko tarjoaa rakenteellisen tuen ja on yleensä valmistettu kevyestä alumiinista tai hiilikuidusta, kun taas sähkömoottorit lantion, polven ja nilkan nivelissä tarjoavat voimatuken. Akkujärjestelmät syöttävät näitä moottoreita, ja niiden käyttöaika on yleensä neljä–kahdeksan tuntia jatkuvaa käyttöä riippuen käytön intensiteetistä ja käyttäjän painosta. Eksoskelettirobotin sisään rakennetut anturit havaitsevat liikemallisi ja säätävät voiman toimitusta reaaliajassa, mikä luo saumattoman kävelykokemuksen, joka vastaa luonnollista kävelykäytöstäsi.
Ohjausjärjestelmä edustaa kävelyn ulkokehystä ohjaavan robotin älykkyyttä: se käyttää tekoälyalgoritmeja oppiakseen kävelytottumuksesi ja ennakoimaan liikeaikomuksesi. Tämä sopeutuva teknologia tarkoittaa, että mitä pidemmän aikaa käytät ulkokehystä ohjaavaa robottia kävellessäsi, sitä luonnollisemmin se reagoi yksilöllisiisi biomekaanisiin ominaisuuksiisi. Näiden peruskomponenttien ymmärtäminen auttaa sinua arvostamaan sitä, kuinka ulkokehysrobotti tukee kävelyä rajoittamatta luonnollista liikettä tai vaatimatta käyttäjältä tietoista ohjausta.
Fyysiset ja turvallisuuteen liittyvät näkökohdat
Ennen kuin käytät eksoskelettirobotti kävelyn harjoittamiseen tarkoitetun laitteen käyttöön on arvioitava oma fyysinen kuntonne ja mahdolliset lääkärin määrittämät käytön vasta-aiheet. Käyttäjillä tulee olla riittävä ylävartalon voima laitteen käsittelyyn; laitteen paino vaihtelee yleensä 15–30 kilogrammaa mallin mukaan. Kävelyn harjoittamiseen tarkoitettu eksoskelettirobotti ei sovellu henkilöille, joilla on vakava spastisuus, hallitsemattomia kohtauksia tai tiettyjä niveloloja ilman ammattimaisen lääkärin hyväksyntää. Painorajoitukset ja pituusalueet vaihtelevat merkittävästi eri malleissa, joten on ratkaisevan tärkeää varmistaa yhteensopivuutenne tietyn kävelyn harjoittamiseen tarkoitetun eksoskelettirobotin kanssa ennen ostoa tai käyttöönottoa.
Asennuksen ja käynnistämisen vaiheittainen ohje
Alustava sovitus ja säätö
Ensimmäinen käytännöllinen askel eksoskelettirobotin käyttöönotossa kävelyn tueksi on tarkan istuvuuden saavuttaminen. Useimmat eksoskeletit vaativat vyötennojen säätämistä vyötärön, reiden, kantapään ja jalkojen kohdalla varmistaakseen, että laite sijoittuu tarkasti kehon nivelien kohdalle. Eksoskelettirobotin epäasianmukainen istuvuus kävelyn tueksi voi aiheuttaa epämukavuutta, vähentää tehokkuutta ja luoda turvallisuusriskin. Aloita vyötärön tuen säätämisestä varmistaen, että se istuu turvallisesti lantionluujen yläpuolella, ja kiristä sen jälkeen reiden ja kantapään vyötennoja systemaattisesti seisomassa tai avustuksen saatua. Eksoskelettirobotin tulisi tuntua tiukkana, mutta ei rajoittavana, jolloin hengitys on mukavaa ja verenkierto normaalia.
Kun eksoskeletti on kerran asennettu fyysisesti, tasapainotestaus on välttämätöntä ennen kävelyn aloittamista. Tuettuna kahdella rinnakkaisella tukipuulla tai avustajan avulla seisotaan eksoskelettirobotissa kävelyn aikana, kun laite on kytketty pois päältä, jotta voidaan tottua lisäpainoon ja rakenteelliseen tunnekuvaan. Monet käyttäjät hyötyvät siitä, että viettävät tässä paikallisessa vaiheessa 15–30 minuuttia, mikä antaa proprioceptiiviselle järjestelmälle mahdollisuuden rekisteröidä laitteen läsnäolon. Tämä perusaskel vähentää merkittävästi kaatumisriskiä ja vahvistaa luottamusta ennen kuin eksoskelettirobotti aktiivisesti tukee liikettäsi.
Virtalähteen käynnistys ja kalibrointi
Ulkokehän robottisi käynnistäminen kävelyn tueksi käynnistää automaattiset kalibrointirutiinit, jotka määrittävät perusparametrit. Useimmat järjestelmät vaativat, että seisot paikallaan 30–60 sekuntia, kunnes anturit määrittävät neutraalit asennot jokaiselle nivelille. Ulkokehän robottisi kävelyn tueksi käytettävä ohjauspaneeli sijaitsee yleensä rannessa tai yhdistetyssä mobiililiittymässä ja näyttää akun tilan, virran tilan valinnan ja reaaliaikaisen tukitason. Aloita pienimmillä tukiasetuksilla, sillä täysitehoisessa ulkokehän robottisi kävelyn tueksi saattaa tuntua aluksi liian voimakkaalta.
Kalibrointi mukauttaa myös kävelyn ulkokehystä kehoosi, opettaen tekoälyjärjestelmälle luonnollisen kävelynopeutesi ja askelluksen pituuden. Tämä yksilöllistäminen varmistaa, että kävelyn ulkokehys tarjoaa suhteellista tukea eikä yleistä tukea. Tarkista valmistajan käyttöohje, joka on tarkoitettu juuri mallisi käyttöön, sillä kalibrointimenettelyt vaihtelevat. Monet nykyaikaiset ulkokehystä käytetään useita käyttäjäprofiileja tallentamaan kävelyn ulkokehysjärjestelmään, mikä mahdollistaa nopean vaihtamisen, jos laitetta käyttävät useat henkilöt.
Toimintamenettelyt ja parhaat käytännöt
Ensimmäiset askeleet ja asteikollinen edistyminen
Ensimmäinen kävelymatka eksoskelettirobotin kanssa tulisi aloittaa hallitussa ympäristössä ammattimaisen valvonnan tai luotettavan avun saattelemana. Aloita käytävässä tai liikuntasalissa rinnakkaisilla tankoilla, jotta voit pitää itseäsi vakautettuna, kun eksoskelettirobotti tukee sinua. Tee hitaita ja tarkkoja askelia mukavalla nopeudella ja kiinnitä huomiota siihen, kuinka laite ennakoitaa liikettäsi. Eksoskelettirobotin moottorit käynnistyvät, kun aloitat jokaisen askeleen, tarjoamalla voimaa lantion ja polven nivelille ja vähentäen näin lihasponnistuksen vaatimaa vaivaa.
Edistä hitaasti useiden harjoituskertojen aikana ennen siirtymistä monimutkaisempiin ympäristöihin. Kun olet suorittanut onnistuneesti 30 minuuttia tuettua kävelyä, voit siirtyä apuvälineellä – esimerkiksi kävelykeppi tai kävelijä – tuettuun kävelyyn ja lopulta itsenäiseen kävelyyn eksoskelettirobotillasi hallituissa tiloissa. Tämä edistys vahvistaa lihasmuistia, vahvistaa vakauttamislihaksia ja kehittää luottamusta laitteen reagoimisajastukseen. Useimmat fysioterapeutit suosittelevat 3–5 harjoituskertaa ennen portaiden tai ulkoisen maaston kokeilua eksoskelettirobotilla kävellessä.
Edistyneet tekniikat ja maaston sopeutuminen
Kun olet oppinut käyttämään kävelyn ulkokehystä, voit säätää asetuksia eri ympäristöihin ja toimintoihin. Monissa malleissa on maastotilan valinta, joka mahdollistaa kävelyn ulkokehysten tehon säätämisen portaille, ramppeihin tai epätasaisille pinnalle. Portaat ovat merkittävä haaste, joka vaatii kävelyn ulkokehystä tarjoamaan erilaisia tukikuviota kuin tasaisella maalla kävellessä. Käytä aina käsikorvaa, kun se on saatavilla, ja varmista, että kävelyn ulkokehys on riittävän latautunut ennen portaiden nousua tai laskeutumista.
Ulkoilu eksoskelettirobotilla kävellessä tulee huomioon muun muassa epätasainen maasto, sääolosuhteet ja pitkät matkat. Aloita lyhyillä ulkoisilla reiteillä hyvin kunnossapidetyllä pinnalla ja lisää vähitellen matkan pituutta, kun eksoskelettirobotin kävelyn akun kesto ja oma luottamuksesi kasvavat. Tarkkaile akun tilaa säännöllisesti, sillä eksoskelettirobotti ei enää tarjoa apua akun tyhjentyessä, jolloin sinun on tuettava koko kehosi painoa manuaalisesti. Muodosta tapa ladata eksoskelettirobotti kävelyn jälkeen joka kerta ja harkitse kannettavan laturin käyttöä pidemmillä ulkoiluilla.
Huolto ja vianetsintä
Säännöllinen huolto pidentää kävelyn eksoskelettirobotin käyttöikää ja luotettavuutta. Päivittäisiin tehtäviin kuuluu hihnojen tarkistaminen vaurioita vastaan, rungon pyyhkiminen ja löysien osien tarkistaminen. Viikoittaisen huollon yhteydessä on testattava kaikkien nivelten liukkautta ja varmistettava anturien toimivuus. Kävelyn eksoskelettirobotin akku on säilytettävä viileässä ja kuivassa paikassa ja ladattava valmistajan määrittämän ohjeiston mukaisesti akun kapasiteetin ja käyttöiän säilyttämiseksi. Valmistajan julkaisemat ohjelmistopäivitykset on asennettava viipymättä, sillä ne sisältävät usein suorituskyvyn parannuksia ja turvallisuusparannuksia.
Yleisiä ongelmia kävelyn eksokehyksellä ovat epäsymmetrinen tukiteho, viivästynyt moottorivaste tai odottamattomia tasapainosiirtoja. Useimmat ongelmat ratkeavat uudelleenkalibroinnilla tai eksokehyksen kävelysysteemin ohjelmistopäivityksillä. Jos eksokehys näyttää virhekoodia tai sen suorituskyky heikkenee jatkuvasti, tutustu vianmääritysopastaan tai ota yhteyttä valmistajan tukeen. Ammattimainen huolto 6–12 kuukauden välein varmistaa, että eksokehys pysyy optimaalisessa kunnossa, erityisesti jos sitä käytetään suurikuormaisissa ympäristöissä tai kuntoutuslaitoksissa.
Usein kysytyt kysymykset
Kuinka kauan kestää oppia käyttämään eksokehystä kävelyn tueksi?
Taito vaihtelee merkittävästi yksilön fyysisen kunnon, aiemman liikkumisen kokemuksen ja käytön taajuuden mukaan. Useimmat käyttäjät saavuttavat mukavan itsenäisyyden kävelyn eksoskelettirobotin kanssa 2–4 viikossa säännöllistä harjoittelua, joka tyypillisesti sisältää 3–5 istuntoa viikossa. Aiemmin kävellyt käyttäjät edistyvät yleensä nopeammin kuin ne, jotka toipuvat vammasta tai hoitavat rappeutuvia sairauksia. Kävelyn eksoskelettirobotti kiihdyttää oppimista sopeutuvien algoritmien avulla, jotka henkilöivät tukia ajan myötä, mikä tarkoittaa, että parantumisesi laitteen kanssa ylittää tyypillisesti perinteisen fysioterapian.
Voiko kävelyn eksoskelettirobottia käyttää ulkona ja eri maastotyypeillä?
Kyllä, useimmat nykyaikaiset kävelyn tukemiseen suunnitellut mallit soveltuvat ulkokäyttöön ja vaihtelevaan maastoon. Kuitenkin kävelyn tukevan eksoskeliton robottin tehokkuus riippuu maaston tyypistä ja pinnan vakauden tasosta. Tasaiset, asfaltoidut pinnat toimivat parhaiten kävelyn tukevalla eksoskelton robottilla, kun taas kallioinen, mutainen tai jyrkästi kallistunut maasto aiheuttaa haasteita anturien tarkkuudelle ja moottorien ohjaukselle. Aloita aina ulkokävelylle sileillä ja ennustettavilla pinnoilla, ja siirry vähitellen monimutkaisempaan maastoon, kun sinä ja kävelyn tukeva eksoskelton robotti kehittätte synkronisoitua liikemallia. Akun kulutus kasvaa haastavassa maastossa, joten seuraa akun varaustasoa tarkasti kävelyn tukevaa eksoskelton robottia käytettäessä ulkona.
Mitä turvatoimenpiteitä tulisi olla kävelyn tukevaa eksoskelton robottia käytettäessä?
Turvallisuusprotokollat kävelyn apuna toimivalle eksoskelettirobotille sisältävät lääkärin antaman hyväksynnän, valvotun käytön alussa, ympäristön arvioinnin ja laitteen asianmukaisen huollon. Käytä aina sopivia kengäksiä eksoskelettirobotillasi kävellessä varmistaaksesi nilkan vakauden ja liukastumisen eston. Älä käytä eksoskelettirobottia kävellessä portaiden, syövyksen tai epävakaan pinnan läheisyydessä ennen kuin olet saavuttanut edistyneen taitotason. Useimmissa eksoskelettirobotteihin kävelyn apuna on hätäpysäytyspainikkeet, jotka mahdollistavat välittömän virran katkaisun tarvittaessa, ja käyttäjien tulisi muistaa niiden sijainti. Ilmoita lopuksi hoitajille tai työkavereille eksoskelettirobotin käytöstäsi varmistaaksesi, että he ymmärtävät, miten auttaa sinua, jos laite toimii odottamattomasti väärin.