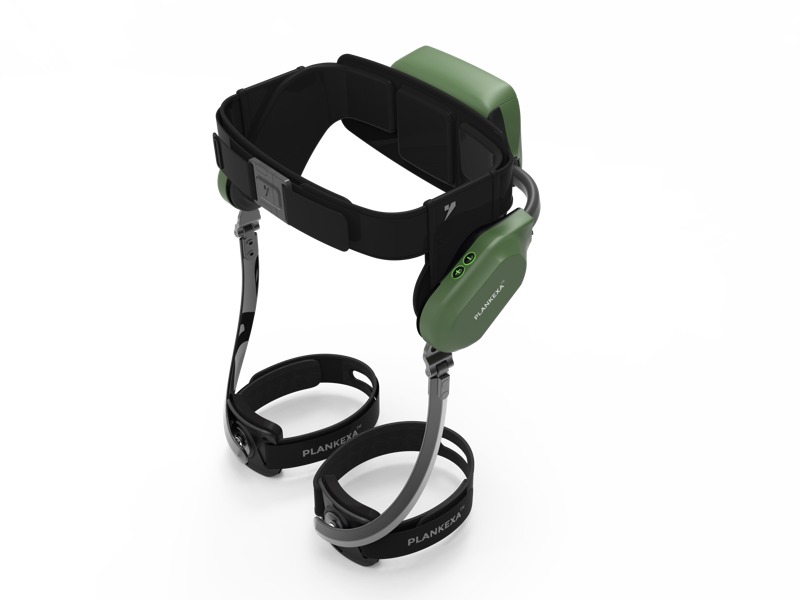
Egy exoszkeleton robot sétálásra szolgál, és egy átalakító technológiát képvisel, amelyet az emberi mozgás fokozására, a fizikai terhelés csökkentésére és a mozgásképesség visszaállítására terveztek különböző képességű felhasználók számára. Akár rehabilitációs környezetben, ipari környezetben vagy idősek ellátására használják is, egy sétáló exoszkeleton robot mechanikus támogatást és intelligens hajtási rendszert kombinál, hogy simább, hatékonyabb lokomóciót tesz lehetővé. Ennek a fejlett eszköznek a működésének és mindennapi életbe való integrálódásának megértése elengedhetetlen mindenki számára, aki fontolóra veszi alkalmazását vagy szakmai környezetben történő telepítését.
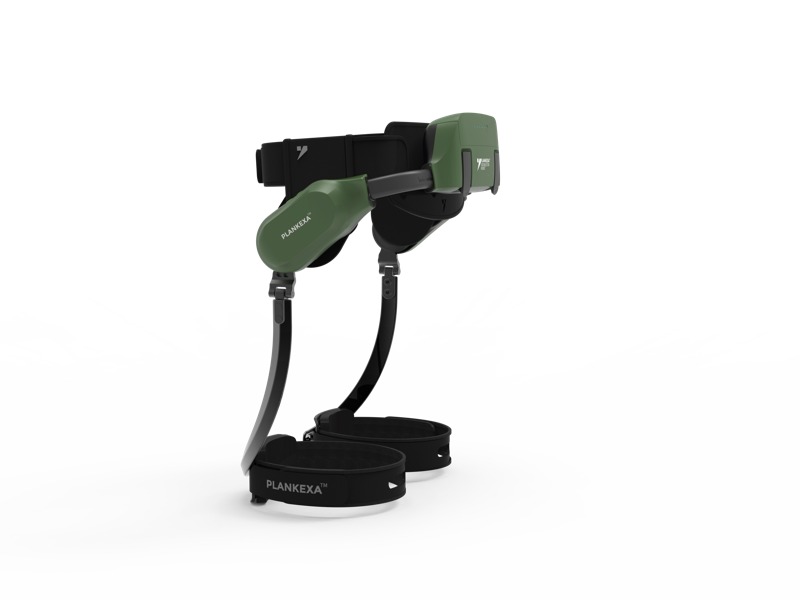
Az első beállítástól a biztos napi használatig vezető út egy exoszkeleton robot sétához való exoszkeleton robot esetében több egymást követő lépésből áll, amelyek elsődlegesen a biztonságot, a kényelmet és a maximális teljesítményt helyezik előtérbe. Ez az útmutató végigvezeti Önt az egész folyamaton, így megérti minden egyes szakaszt, és ki tudja használni ezen újító mobilítási megoldás összes előnyét.
Ismerkedés a sétához való exoszkeleton robotjával
Alapvető összetevők és funkciók
A sétához való exoszkeleton robot több összekapcsolt rendszerből áll, amelyek harmonikusan működnek együtt. A váz szerkezeti támaszként szolgál, általában könnyű alumíniumból vagy szénszálas anyagból készül, míg az elektromos motorok a csípő-, térd- és bokaízületekben biztosítanak meghajtott segítséget. Az akkumulátorrendszerek táplálják ezeket a motorokat, általában négy–nyolc órányi folyamatos üzemidőt nyújtanak a használat intenzitásától és a testtömegétől függően. Az exoszkeleton robotba beépített érzékelők észlelik mozgásmintáját, és valós időben igazítják a teljesítményszolgáltatást, így zavartalan sétaélményt teremtenek, amely reagál természetes járásstílusára.
A vezérlőrendszer az exoszkeleton robot intelligenciáját képviseli a járás során, mesterséges intelligencia-algoritmusokat használva megtanulja a felhasználó járási preferenciáit, és előre jelezni tudja a mozgásszándékait. Ez az adaptív technológia azt jelenti, hogy minél hosszabb ideig használja az exoszkeleton robotot járás közben, annál természetesebben reagál a felhasználó egyedi biomechanikai jellemzőire. Az alapvető összetevők megértése segít értékelni, hogyan nyújt támogatást az exoszkeleton robot járás közben anélkül, hogy korlátozná a természetes mozgást vagy szükségessé tenné a felhasználó tudatos irányítását.
Fizikai és biztonsági szempontok
Használat előtt egy exoszkeleton robot sétához értékelje fizikai állapotát és esetleges orvosi ellenjavallatokat. A felhasználóknak elegendő felsőtest-erőre van szükségük a készülék kezeléséhez, amely általában 15–30 kilogramm közötti súlyt jelent, a modelltől függően. Az exoszkeleton robot sétához nem megfelelő súlyos spasticitásban, ellenőrizetlen rohamokban vagy bizonyos ízületi betegségekben szenvedő személyek számára, hacsak szakmai orvosi engedélyt nem kapnak. A teherbírási korlátozások és a magassági tartományok jelentősen eltérnek a modellektől függően, ezért elengedhetetlen a saját kompatibilitásának ellenőrzése egy adott sétához szolgáló exoszkeleton robot esetében a vásárlás vagy üzembe helyezés előtt.
Lépésről lépésre történő beállítás és inicializálás
Kezdeti illesztés és beállítás
Az exoszkeleton robot használatának első gyakorlati lépése a pontos illeszkedés elérése járáshoz. A legtöbb exoszkeleton esetében a derék, a comb, a lábszár és a láb szíjainak beállítására van szükség, hogy a készülék pontosan illeszkedjen a test ízületeihez. A járáshoz használt exoszkeleton robot helytelen illesztése kellemetlenséget okozhat, csökkentheti a hatékonyságot, és biztonsági kockázatot jelenthet. Kezdje a deréktámasz beállításával úgy, hogy az biztonságosan üljön a csípőcsontok fölött, majd álló helyzetben vagy segítséggel rendszeresen húzza meg a comb- és lábszárszíjakat. A járáshoz használt exoszkeleton robotnak szorosnak, de nem korlátozónak kell éreznie, lehetővé téve a kényelmes légzést és a normál vérkeringést.
Miután fizikailag fel lett szerelve, a megfelelő egyensúlyozás tesztelése elengedhetetlen a járás megkísérlése előtt. A párhuzamos korlátok vagy egy asszisztens támogatásával álljon meg az exoszkeleton robotban járáshoz, miközben az kikapcsolt állapotban van, hogy hozzászokjon a plusz súlyhoz és a szerkezeti érzethez. Sok felhasználó jótékony hatást tapasztal abból, ha 15–30 percet tölt ebben az álló fázisban, így saját proprioceptív rendszerük regisztrálhatja az eszköz jelenlétét. Ez az alapvető lépés jelentősen csökkenti a bukás kockázatát, és megerősíti a bizalmat, mielőtt az exoszkeleton robot aktívan segítené a mozgását.
Teljesítményrendszer aktiválása és kalibrálása
A járáshoz használt exoszkeleton robot bekapcsolása automatikus kalibrációs folyamatokat indít el, amelyek meghatározzák az alapértelmezett paramétereket. A legtöbb rendszer számára szükséges, hogy 30–60 másodpercig mozdulatlanul álljon, miközben a szenzorok meghatározzák minden ízület semleges helyzetét. A járáshoz használt exoszkeleton robot vezérlőpanelje általában a csuklón vagy egy csatlakoztatott mobil felületen található, és megjeleníti az akkumulátor állapotát, a tápellátás üzemmódjának kiválasztását, valamint a valós idejű segítség szintjét. Kezdje a minimális segítség beállításával, mivel a járáshoz használt exoszkeleton robot teljes teljesítménye kezdetben túl erős érzés lehet.
A kalibrálás egyúttal személyre szabja a járáshoz használt exoszkeleton robotot a test számára, és megtanítja az MI rendszert a természetes járási sebességére és lépéshosszára. Ez a testreszabás biztosítja, hogy a járáshoz használt exoszkeleton robot arányos segítséget nyújtson, nem pedig általános támogatást. Olvassa el a gyártó kézikönyvét, amely a konkrét modelljére vonatkozik, mivel a kalibrálási eljárások eltérnek egymástól. Számos modern exoszkeleton lehetővé teszi több felhasználói profil mentését a járáshoz használt exoszkeleton robot rendszerben, így gyors váltás lehetséges, ha többen is használják az eszközt.
Működési eljárások és ajánlott gyakorlatok
Első lépések és fokozatos haladás
Az első sétája egy járásra szolgáló exoszkeleton robottal egy ellenőrzött környezetben, szakmai felügyelet mellett vagy megbízható segítséggel kell kezdődnie. Kezdje a folyosón vagy a tornateremben párhuzamos korláttal, hogy stabilizálhassa magát, miközben a járásra szolgáló exoszkeleton robot támogatást nyújt. Lassan, tudatosan lépjen, kényelmes sebességgel, figyelve arra, hogyan jósolja meg az eszköz a mozgását. A járásra szolgáló exoszkeleton robot motorjai minden lépés kezdetekor bekapcsolódnak, és teljesítményt biztosítanak a csípő- és térdízületek számára, csökkentve ezzel az izmok által elvégzendő munkát.
A fokozatos haladás több gyakorlásos szekcióban történik, mielőtt bonyolultabb környezetekbe lépne. Miután sikeresen befejezett 30 perc támogatott járást, átléphet az egybotos vagy járókeretes segített járásra, majd végül az exoskeleton robotjával történő független járásra ellenőrzött térben. Ez a fokozatos fejlődés kialakítja az izomemlékezetet, erősíti a stabilizáló izmokat, és növeli a bizalmát abban, hogy megbízik az eszköz reakciós idejében. A legtöbb fizioterapeuta 3–5 gyakorlásos szekciót javasol az exoskeleton robotjával történő lépcső- vagy kültéri terepjárás megkísérlése előtt.
Haladó technikák és terepadaptáció
Ahogy egyre jobban elsajátítja a járás exoszkeleton robotjának kezelését, beállíthatja a készülék paramétereit különböző környezetekhez és tevékenységekhez. Számos modell terepmód-kiválasztást kínál, amely lehetővé teszi, hogy a járás exoszkeleton robotja az energiaellátást a lépcsőkhöz, lejtőkhöz vagy egyenetlen felületekhez igazítsa. A lépcsők jelentős kihívást jelentenek, mivel a járás exoszkeleton robotjának más segítő mintázatot kell biztosítania, mint a sík terepen való járáshoz. Mindig használja a korlátokat, ha azok elérhetők, és győződjön meg róla, hogy a járás exoszkeleton robotjának akkumulátora elegendő töltöttséggel rendelkezik, mielőtt lépcsőn felfelé vagy lefelé próbálna haladni.
A kültéri séták exoszkeleton robot segítségével olyan változókat vezetnek be, mint az egyenetlen terep, az időjárási viszonyok és a hosszabb távolság. Kezdjen rövid kültéri útvonalakkal jól karbantartott felületeken, és fokozatosan növelje a távolságot, ahogy az exoszkeleton robot akkumulátorának üzemideje és saját biztonsága növekszik. Figyelje rendszeresen az akkumulátor állapotát, mert az exoszkeleton robot segített funkciója megszűnik az energia kimerülésekor, így önnek manuálisan kell tartania teljes testsúlyát. Szokja meg, hogy minden használat után feltölti az exoszkeleton robotot, és hosszabb kirándulások esetén érdemes hordozható töltőt is magával vinni.
Karbantartás és hibaelhárítás
A megfelelő karbantartás meghosszabbítja a járásra szolgáló exoszkeleton robot élettartamát és megbízhatóságát. A napi feladatok közé tartozik a pántok sérülésének ellenőrzése, a váz letörlése és a laza alkatrészek keresése. A heti karbantartás során minden csuklót ellenőrizni kell a zavartalan mozgás érdekében, valamint ellenőrizni kell a szenzorok reakcióképességét. A járásra szolgáló exoszkeleton robot akkumulátorát hűvös, száraz környezetben kell tárolni, és a gyártó által megadott előírások szerint kell tölteni, hogy megőrizze kapacitását és élettartamát. A járásra szolgáló exoszkeleton robot gyártója által kiadott szoftverfrissítéseket azonnal telepíteni kell, mivel gyakran tartalmaznak teljesítményjavításokat és biztonsági fejlesztéseket.
Gyakori problémák egy járáshoz használt exoszkeleton robot esetében az aszimmetrikus támogatás, a késleltetett motorválasz vagy a váratlan egyensúlyeltolódások. A legtöbb probléma újra kalibrálással vagy a járáshoz használt exoszkeleton robot rendszerének szoftverfrissítésével oldható meg. Ha a járáshoz használt exoszkeleton robot hibakódokat jelenít meg, vagy tartós teljesítményproblémákat mutat, tanulmányozza a hibaelhárítási útmutatót, vagy lépjen kapcsolatba a gyártó támogatási szolgálatával. Szakmai karbantartást évente egyszer, illetve 6–12 havonta ajánlott elvégeztetni, hogy a járáshoz használt exoszkeleton robot optimális állapotban maradjon, különösen akkor, ha nagy forgalmú környezetben vagy rehabilitációs intézményekben használják.
GYIK
Mennyi időbe telik elsajátítani egy járáshoz használt exoszkeleton robot kezelését?
A járási exoszkeleton robot használatának elsajátítása jelentősen eltér az egyéni fizikai állapottól, a korábbi mozgásképességtől és a használat gyakoriságától. A legtöbb felhasználó 2–4 hét rendszeres gyakorlás után – általában heti 3–5 alkalommal – kényelmesen önállóvá válik a járási exoszkeleton robot használatában. Azok a felhasználók, akik korábban már tudtak járni, általában gyorsabban haladnak, mint azok, akik sérülésből vagy degeneratív betegségből való felépülés alatt állnak. A járási exoszkeleton robot gyorsítja a tanulási folyamatot adaptív algoritmusai segítségével, amelyek idővel személyre szabják a támogatást, így a fejlődési görbéje általában meghaladja a hagyományos fizikális terápia eredményeit.
Használható-e a járási exoszkeleton robot kültéri környezetben és különböző tereptípusokon?
Igen, a legtöbb modern, járáshoz tervezett modell támogatja a kültéri használatot és a változó terepet. Azonban egy járáshoz szolgáló exoszkeleton robot hatékonysága függ a terep típusától és a felület stabilitásától. A sík, burkolt felületek a legmegfelelőbbek egy járáshoz szolgáló exoszkeleton robot számára, míg a köves, sáros vagy erősen lejtős talaj kihívást jelent a szenzorok pontosságára és a motorvezérlésre. Mindig kezdje a kültéri járást sima, előrejelzhető felületeken, majd fokozatosan vezesse be a bonyolultabb terepeket, ahogy Ön és a járáshoz szolgáló exoszkeleton robotja egyre jobban összehangolja mozgásmintáit. A nehéz terepen a teljesítményfogyasztás nő, ezért figyelje szorosan az akkumulátor töltöttségi szintjét, amikor kültéren használja a járáshoz szolgáló exoszkeleton robotját.
Milyen biztonsági intézkedéseket kell megvalósítani egy járáshoz szolgáló exoszkeleton robot használatakor?
Az exoszkeleton robotok járáshoz való használatának biztonsági protokolljai közé tartozik az orvosi engedély, a felügyelt kezdőhasználat, a környezeti értékelés és a megfelelő berendezés-karbantartás. Mindig megfelelő lábbelit viseljen az exoszkeleton robotjával járás közben, hogy biztosítsa a boka stabilitását és a csúszásgátlást. Ne használja az exoszkeleton robotját járáshoz lépcsők, szakadékok vagy instabil felületek közelében addig, amíg nem éri el a haladó szintű jártasságot. A legtöbb exoszkeleton robot járáshoz való modelljén található vészleállító gombok lehetővé teszik az azonnali áramellátás leállítását szükség esetén, és a felhasználóknak meg kell jegyezniük ezek helyzetét. Végül tájékoztassa a gondozóit vagy kollégáit az exoszkeleton robotja járáshoz való használatáról, hogy biztosítsa: értik, hogyan nyújtsanak segítséget, ha az eszköz váratlanul meghibásodik.