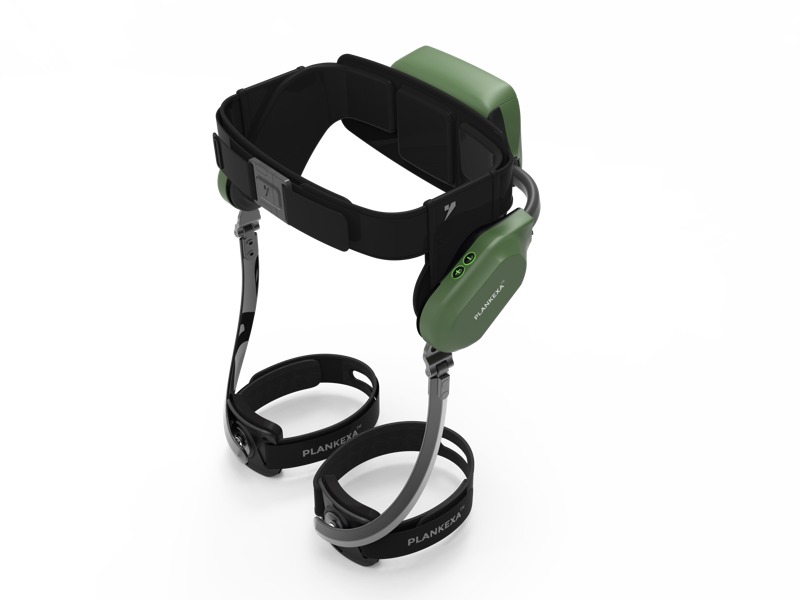
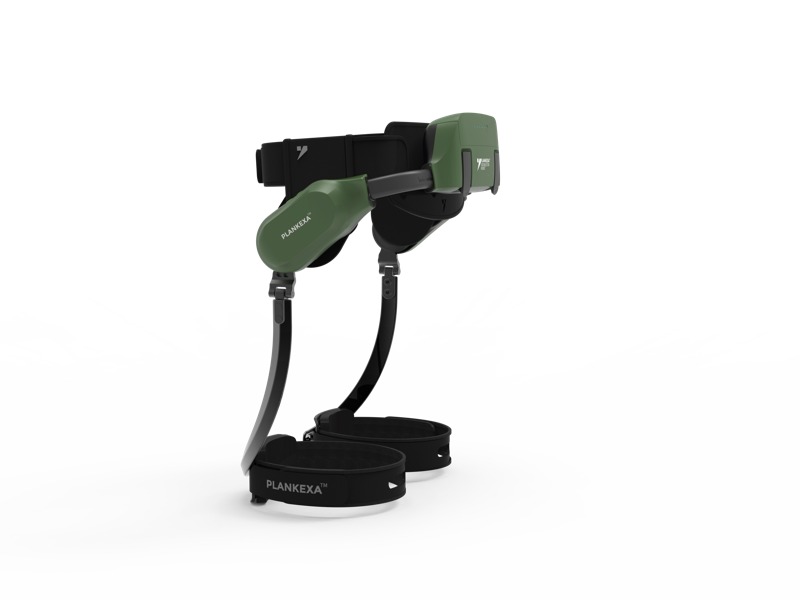
一つの エクソスケルトンロボット 歩行用エクソスケルトンロボットは、人の動きを補助し、身体的負担を軽減するとともに、さまざまな運動能力を持つ利用者の移動機能を回復させる革新的な技術です。リハビリテーション現場、産業現場、高齢者介護など、さまざまな用途で活用されるこの装置は、機械的なサポートと知能化された駆動システムを組み合わせ、よりスムーズで効率的な歩行を実現します。こうした先進的なデバイスの動作原理や日常生活・業務現場への導入方法を正しく理解することは、導入や活用を検討するすべての方にとって不可欠です。
最初の設定から日常的に自信を持って使いこなすまでの道のりは、 エクソスケルトンロボット 歩行を支援する外骨格ロボットの使用には、安全性、快適性、最適なパフォーマンスを優先した複数の段階的な手順が含まれます。本ガイドでは、この最先端のモビリティソリューションの全プロセスを丁寧に解説し、各ステップを正しく理解して、その恩恵を最大限に活用できるようサポートします。
歩行用外骨格ロボットの概要
主要な構成要素と機能
歩行用外骨格ロボットは、相互に連携して動作する複数のシステムから構成されています。フレームは構造的支えを担い、通常は軽量アルミニウムやカーボンファイバーで作られています。また、股関節、膝関節、足首関節には電動モーターが搭載されており、これらの関節に電動アシストを提供します。バッテリーはこれらのモーターを駆動し、使用強度や使用者の体重によって異なりますが、通常は連続4~8時間の稼働が可能です。さらに、外骨格ロボット全体に配置されたセンサーが、ユーザーの動きを検知し、リアルタイムでモーター出力を調整することで、自然な歩行リズムに応じた滑らかな歩行体験を実現します。
制御システムは、歩行用エクソスケルトンロボットの「知能」に相当し、AIアルゴリズムを用いてユーザーの歩行習慣を学習し、その動きの意図を予測します。この適応型技術により、エクソスケルトンロボットを歩行に長期間使用するほど、ユーザー固有の生体力学特性に自然に対応できるようになります。こうした主要構成要素を理解することで、歩行用エクソスケルトンロボットが、自然な動作を制限したり、ユーザーによる意識的な操作を必要としたりすることなく、確実なサポートを提供していることがわかります。
身体的・安全面での配慮
を使用する前に エクソスケルトンロボット 歩行用外骨格ロボットの使用にあたっては、まず自身の身体状態や医師から指摘されている禁忌事項を確認してください。また、本機器を安全に操作するためには、十分な上半身の筋力が必要です。機種によって異なりますが、一般的には15~30キログラム程度の重量があります。重度の痙縮、発作のコントロールが不十分な方、あるいは特定の関節疾患をお持ちの方は、医療専門家による事前の評価と許可を得ない限り、本機器の使用は適しません。耐荷重や対応身長範囲は機種ごとに大きく異なるため、購入または導入の前に、必ずご自身の体型・状態に該当機種が適合するかどうかを確認してください。
セットアップと初期起動の手順
初回の装着と調整
歩行用エクソスケルトンロボットを使用する際の最初の実践的なステップは、正確なフィッティングです。ほとんどのエクソスケルトンでは、腰、太もも、ふくらはぎ、足首のストラップを調整して、装置が使用者の関節と正確に一致するよう設定する必要があります。歩行用エクソスケルトンロボットのフィッティングが不適切だと、不快感を引き起こすほか、動作効率の低下や安全性のリスクにつながる場合があります。まず腰のサポートから始め、骨盤の上部にしっかり固定されるように位置合わせしてください。その後、立位または介助を受けながら、太ももとふくらはぎのストラップを順に締めていきます。歩行用エクソスケルトンロボットは、きつすぎず、でも緩すぎない「ぴったりした」状態で装着し、快適な呼吸と血流を確保できるようにしましょう。
実際に装着した後は、歩行を試みる前にバランス検査を行うことが不可欠です。平行棒や介助者のサポートを受けながら、電源をオフにした状態で歩行用エクソスケルトンロボットに立ち、追加された重量や構造的な感覚に慣れてください。多くの利用者は、この静止状態で15~30分ほど過ごすことで、自身の固有受容器系が装置の存在を認識するようになり、効果を実感しています。この基本的なステップにより、転倒リスクが大幅に低減され、エクソスケルトンロボットが歩行を積極的に支援する前の自信構築にもつながります。
電源システムの起動とキャリブレーション
歩行用エクソスケルトンロボットの電源を入れると、各関節のニュートラル位置を設定するための自動キャリブレーションが開始されます。ほとんどのシステムでは、センサーが各関節の基準位置を検出するために、30~60秒間静止した状態で立つ必要があります。歩行用エクソスケルトンロボットのコントロールパネルは、通常、手首に装着されるか、あるいは接続されたモバイル端末の画面上に表示され、バッテリー残量、電源モードの選択、およびリアルタイムのアシストレベルを確認できます。最初はアシストレベルを最小設定から始めることをおすすめします。というのも、フルパワーでの動作は、初めて使用する際には過剰な感覚を与える可能性があるためです。
キャリブレーションでは、外骨格ロボットをあなたの体に合わせて歩行用に最適化し、AIシステムがあなたの自然な歩行速度や歩幅を学習します。このカスタマイズにより、外骨格ロボットは一律のサポートではなく、あなたの動きに応じた適切な補助力を提供します。キャリブレーション手順はモデルによって異なるため、必ずご使用の機種に対応したメーカー取扱説明書をご確認ください。また、多くの最新の外骨格ロボットでは、複数のユーザー設定を本体に保存でき、複数人がデバイスを共有する場合でも、すばやく切り替えることが可能です。
運用手順およびベストプラクティス
最初の一歩と段階的な進展
歩行用エクソスケルトンロボットを初めて使用する際は、専門家の監督のもと、あるいは信頼できる介助者の支援を受けながら、制御された環境で行う必要があります。平行棒が設置された廊下や体育館など、体を安定させやすい場所から始めましょう。エクソスケルトンロボットがサポートしてくれる中で、自分のペースに合わせてゆっくりと、意識して一歩ずつ進んでください。その際、装置がどのようにあなたの動きを予測・補助してくれるかに注意を向けてください。各ステップを開始すると、ロボットのモーターが作動し、股関節および膝関節に駆動力を供給することで、あなた自身の筋肉への負担を軽減します。
複雑な環境に挑戦する前に、複数回のセッションにわたり段階的に進めていきましょう。30分間の補助付き歩行を無事に完了した後は、杖や歩行器を使った介助歩行へと移行し、最終的には制御された空間内でのエクソスケルトンロボットを用いた自立歩行を目指します。この段階的な進め方は、筋肉の動きの記憶(ムスキュラーメモリー)を養い、体の安定性を支える筋肉を強化するとともに、装置の反応タイミングを信頼する自信を育てます。多くの理学療法士は、エクソスケルトンロボットを用いて階段の昇降や屋外の地形を歩くことを試みる前に、3~5回の練習セッションを推奨しています。
高度な技術と地形への適応
歩行用エクソスケルトンロボットの操作に慣れてくると、さまざまな環境や活動に応じて設定を調整できます。多くの機種には「地形モード選択」機能があり、階段・スロープ・段差のある路面など、それぞれの状況に応じてモーター出力を最適化します。特に階段の昇降は大きな難易度を伴い、平地歩行とは異なる補助パターンが必要です。必ず手すりをご利用ください。また、階段の昇降を試みる前には、歩行用エクソスケルトンロボットのバッテリー残量が十分にあることを確認してください。
外での外骨格ロボット歩行は、段差のある路面、天候の変化、長距離の移動など、さまざまな要因を伴います。まずは整備された路面で短いルートから始め、外骨格ロボットのバッテリー持続時間とご自身の自信が高まるにつれて、徐々に距離を延ばしていきましょう。バッテリー残量を定期的に確認してください。バッテリーが切れると、外骨格ロボットのアシスト機能が停止し、ご自身で全身の体重を支える必要があります。使用後は必ず外骨格ロボットを充電する習慣をつけ、長時間の外出時にはポータブル充電器の携帯も検討しましょう。
メンテナンスとトラブルシューティング
適切なメンテナンスにより、歩行用エクソスケルトンロボットの寿命と信頼性が向上します。日常的な作業には、ストラップの損傷確認、フレームの拭き取り、および緩みのある部品の点検が含まれます。週次のメンテナンスでは、すべての関節が滑らかに動作することを確認し、センサーの応答性を検証する必要があります。歩行用エクソスケルトンロボットのバッテリーは、涼しく乾燥した場所に保管し、メーカーが定める仕様に従って充電することで、容量と寿命を維持してください。メーカーから提供されるソフトウェア更新は、パフォーマンスの向上や安全性の強化を目的としていることが多いため、速やかに適用してください。
歩行用エクソスケルトンロボットの一般的な問題には、左右非対称なアシスト、モーター応答の遅延、予期しないバランスの乱れなどがあります。ほとんどの問題は、エクソスケルトンロボットの再キャリブレーションやファームウェア更新で解消されます。エクソスケルトンロボットにエラーコードが表示される場合、あるいは継続的な性能不具合が見られる場合は、トラブルシューティングガイドをご参照いただくか、メーカーのサポートへお問い合わせください。特に高頻度利用時やリハビリテーション施設での使用においては、6~12か月ごとの専門的な点検・整備を実施することで、エクソスケルトンロボットの最適な状態を維持できます。
よくあるご質問
歩行用エクソスケルトンロボットの操作に習熟するまでには、どのくらいの期間が必要ですか?
熟練度は、個人の身体的状態、これまでの移動経験、使用頻度によって大きく異なります。多くのユーザーは、週3~5回の定期的な訓練を2~4週間続けた後、歩行用エクソスケルトンロボットを快適に使いこなせるようになります。以前から歩行ができていたユーザーは、怪我からの回復中や変性疾患を抱えるユーザーと比べて、通常、より速く上達します。歩行用エクソスケルトンロボットは、時間とともに支援を個別に最適化するアダプティブアルゴリズムを備えており、これにより、従来の理学療法と比較して、ユーザーの習熟度向上のペースが通常より速くなります。
歩行用エクソスケルトンロボットは屋外やさまざまな地形で使用できますか?
そう,歩行用に設計されたほとんどの現代モデルが 屋外での使用と 異なる地形に対応しています. しかし 歩行する エキゾスケルトロボットの有効性は 地形や表面の安定性によって異なります 歩行用の外骨格ロボットなら 平らで舗装された地面が最適です 岩石や泥や斜面が高くても センサーの精度や運動制御が 困難です 滑らかで予測可能な表面で 歩き始めます そして 徐々に より複雑な地形を 導入します 歩きのための外骨格ロボットと 協調した動きパターンを 作り出します 困難な地形ではバッテリー消費量が増加しますので 外を歩くロボットを使うとき 電力レベルを注意深く監視してください
外骨格ロボットを使って歩くとき どんな安全対策を講じなければならないのか?
歩行用エクソスケルトンロボットの安全対策には、医師による使用許可の取得、初回使用時の専門家による監視下での実施、使用環境の事前評価、および機器の適切な保守・点検が含まれます。歩行用エクソスケルトンロボットを使用する際は、足首の安定性と滑り止め性能を確保するために、適切な履物を必ず着用してください。階段や段差、不安定な床面などでは、十分な熟練度が得られるまでは歩行用エクソスケルトンロボットの使用を避けてください。ほとんどの歩行用エクソスケルトンロボットには緊急停止ボタンが備わっており、必要に応じて即時に電源を遮断できます。ユーザーはこのボタンの位置を必ず把握しておいてください。最後に、歩行用エクソスケルトンロボットの使用について、介護者や同僚にあらかじめ周知し、万一装置が予期せず不具合を起こした場合に、どのように支援すればよいかを理解してもらうよう努めてください。