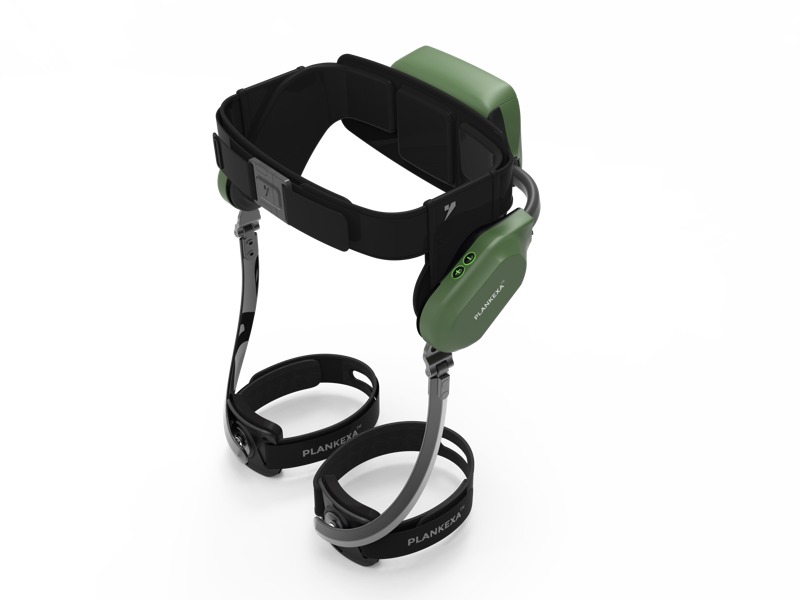
Քայլելու համար նախատեսված էքսոսկելետային ռոբոտի և էքսոսկելետային ռոբոտ քայլելու համար նախատեսված էքսոսկելետային ռոբոտը և ավանդական սայլակը մարդկանց համար, ովքեր ունեն ստորին վերջույթների խնդիրներ, ներկայացնում են շարժունակության ամենակարևոր որոշումներից մեկը: Երկու լուծումներն էլ ապահովում են անկախության և կյանքի որակի բարելավման ճանապարհներ, սակայն դրանք գործում են հիմնարարորեն տարբեր սկզբունքներով և բավարարում են տարբեր օգտագործողների պահանջները: Քայլելու համար նախատեսված էքսոսկելետային ռոբոտը վերականգնում է ուղղաձիգ դիրքը և նմանակում է բնական քայլելու մեխանիզմը, իսկ սայլակները նախընտրում են հասանելիությունը և էներգաարդյունավետությունը՝ նստած դիրքում: Այս երկու շարժունակության լուծումների տարբերությունները ֆունկցիոնալության, արժեքի, ֆիզիկական ազդեցության և կենսավարույթի համատեղելիության տեսանկյունից հասկանալը անհրաժեշտ է ձեր հատուկ պայմաններին և երկարաժամկետ նպատակներին համապատասխան տեղեկացված որոշում կայացնելու համար:
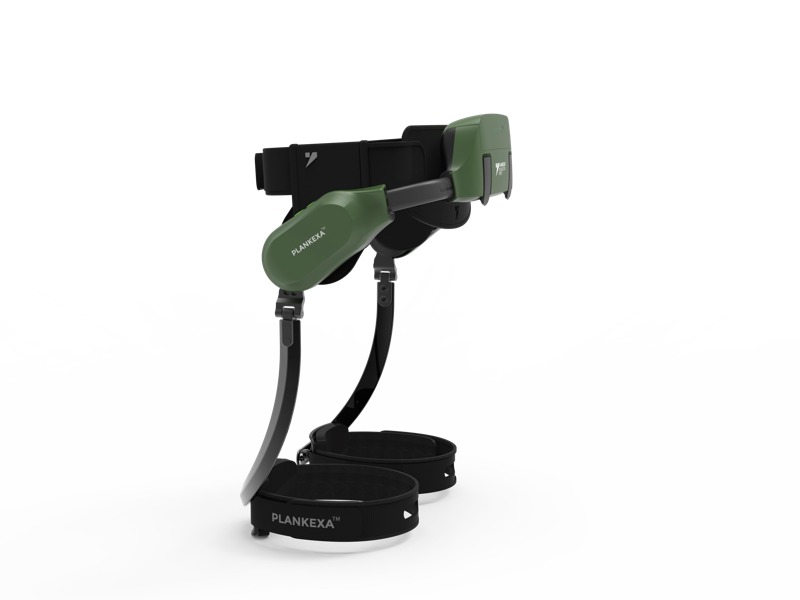
Էքսոսկելետային ռոբոտի և էքսոսկելետային ռոբոտ քայլելու և սայլակի համար նախատեսված սարքերը շատ ավելի շատ են, քան հիմնարար գործառույթները: Յուրաքանչյուր տեխնոլոգիա տարբեր կերպ է լուծում շարժունակության խնդիրը՝ ունենալով խորը ազդեցություն օգտագործողի առողջության, սոցիալական ինտեգրման, ֆիզիկական վարժեցման և առօրյա անկախության վրա: Ժամանակակից քայլելու համար նախատեսված էքսոսկելետային ռոբոտները օգտագործում են առաջադեմ ռոբոտատեխնիկա, արհեստական ինտելեկտ և սենսորային տեխնոլոգիա՝ հնարավորություն տալով կանգնել և քայլել այն անձանց, ովքեր այլապես ստիպված են մնալ նստած դիրքում: Ի հակադրություն, սայլակները հաստատված, ապացուցված տեխնոլոգիա են, որոնք զգալիորեն զարգացել են՝ ապահովելով հարմարավետություն, շարժունակություն և հասանելիություն: Այս մանրամասն համեմատությունը վերլուծում է յուրաքանչյուր տարբերակի գործնական, ֆիզիկական, տնտեսական և հոգեբանական չափանիշները՝ օգնելու ձեզ կայացնել այս կարևոր ընտրությունը:
Ֆիզիկական գործառույթ և անկախություն քայլելու համար նախատեսված էքսոսկելետային ռոբոտի օգնությամբ
Ուղղահայաց դիրք և բնական քայլելու մեխանիկա
Քայլելու համար նախատեսված էքսոսկելետային ռոբոտը օգնում է օգտագործողներին վերադառնալ ուղղահայաց կանգնած դիրքի, ինչը հիմնարար փոփոխություն է ներկայացնում սայլակի օգտագործման համեմատությամբ: Այս ուղղահայաց դիրքը ունի շղթայական ֆիզիոլոգիական առավելություններ: Քայլելու համար նախատեսված էքսոսկելետային ռոբոտի օգնությամբ կանգնելն ու քայլելը ակտիվացնում է մարմնի կենտրոնական մկանները, բարելավում է հավասարակշռության պրոպրիոցեպցիան և խթանում սրտանոթային շրջանառության այն օրինակները, որոնք ավելի մոտ են բնական մարդկային շարժումներին: Օգտագործողները նշում են, որ այն զգացողությունը՝ այլ մարդկանց հետ աչքի մակարդակով շփվելու հնարավորություն ունենալը, այլ ոչ թե ցածր բարձրության վրա նստած լինելը, բարելավում է նրանց արժանապատվության և հոգեբանական բարելավման զգացողությունը: Քայլելու համար նախատեսված էքսոսկելետային ռոբոտի ռոբոտային կառուցվածքը մարմնի քաշը բաշխում է մեխանիկական սարքավորումների միջոցով, ինչը թույլ է տալիս մարդկանց՝ ովքեր տառապում են մեկուսացման կամ ծանր թուլության հետևանքով, ձեռք բերել շարժվելու հնարավորություն, որը սայլակները չեն կարող ապահովել:
Երկարաժամկետ առողջապահական հարցեր
Ամենօրյա էքսոսկելետային ռոբոտի օգտագործումը քայլելու համար ապահովում է երկարատև առողջապահական առավելություններ, որոնք այն տարբերում են սայլակի վրա հիմնված շարժման ձևից: Էքսոսկելետային ռոբոտի միջոցով քայլելու ընթացքում կշռի տակ գտնվելը պահպանում է ոսկորների խտությունը՝ նվազեցնելով երկարատև նստելու հետ կապված ոսկրացանցավորման ռիսկը: Էքսոսկելետային ռոբոտի միջոցով քայլելու դասերի ընթացքում առաջացող մկանային ակտիվացումը մկան-նյարդային ճանապարհների վրա ազդեցություն է ունենում և կարող է օգնել վերահսկել ողնուղեղի վնասվածքի դեպքում առաջացող մկանային սպազմները: Էքսոսկելետային ռոբոտի միջոցով քայլելու հնարավորությամբ ապահովվող կշռի տակ գտնվելու գործողությունների շնորհիվ հաճախ բարելավվում են աղիների և մեզարտադրող համակարգի գործառույթները: Ի հակադրություն, երկարատև սայլակի վրա հիմնված շարժունակությունը արագացնում է ոսկրերի զանգվածի կորուստը, նվազեցնում է սրտանոթային համակարգի արդյունավետությունը և մեծացնում է մեռուկացած վերջույթներում կծկվածության ռիսկը: Սակայն էքսոսկելետային ռոբոտի օգտագործումը քայլելու համար սովորաբար պահանջում է վերահսկվող թերապևտիկ դասեր, իսկ սայլակները ամբողջ օրվա ընթացքում անկախ շարժունակություն են ապահովում:
Գործնական հասանելիություն և իրական աշխարհում օգտագործման հնարավորություն
Շրջակա միջավայրում նավիգացիա և խոչընդոտներ
Շարժասահնակի տեխնոլոգիան առավել է դրսևորվում բարդ միջավայրերում նվազագույն վերապատրաստմամբ շարժվելու ընթացքում: Շարժասահնակի օգտագործողը կարող է անկախ մուտք գործել շենքեր, զուգարաններ, մեքենաներ և հանրային տարածքներ՝ առկա մատչելիության ենթակառուցվածքի շնորհիվ: Ի հակադրություն դրա՝ քայլելու էքսոսկելետային ռոբոտը լավագույնս աշխատում է հարթ և հավասար մակերևույթներում՝ նվազագույն խոչընդոտներով: Աստիճանները, անհավասար ռելիեֆը, նեղ դռները և սեղմ ներքին տարածքները քայլելու էքսոսկելետային ռոբոտների համար մեծ մարտահրավեր են, իսկ շարժասահնակները դրանք սովորաբար հեշտությամբ преодолում են: Քայլելու էքսոսկելետային ռոբոտների մեծամասնության կիրառումը տեղի է ունենում կլինիկական պայմաններում, վերականգնման կենտրոններում կամ հատուկ նախապատրաստված արտաքին միջավայրերում: Իրական աշխարհում քայլելու էքսոսկելետային ռոբոտի միջոցով անկախությունը շատ ավելի սահմանափակ է, քան շարժասահնակի միջոցով առկա քաղաքային և ներքին ենթակառուցվածքներում մատչելիությունը:
Ժամանակի պահանջներ և գործնական իրականացում
Քայլելու համար էքսոսկելետային ռոբոտի օգտագործումը պահանջում է զգալի ժամանակային ներդրում: Դասերը սովորաբար տևում են մեկից երկու ժամ և պահանջում են վերապատրաստված անձնակազմի օգնություն՝ հագնելու, կալիբրման, թերապիայի վերահսկման և անվտանգության վերահսկման համար: Քայլելու համար էքսոսկելետային ռոբոտի անհատականացված հարմարեցումը ներառում է հարմարեցում, կրկնվող ճշգրտումներ և շաբաթներ կամ ամիսներ տևող սովորելու գործընթաց: Այն դեպքում, երբ սայլակի օգտագործումը պահանջում է նվազագույն նախապատրաստում, օգտագործողները ինքնուրույն են շարժում սայլակը կամ կառավարում էլեկտրասայլակը սարքավորումների ձեռքբերումից հետո մի քանի րոպեի ընթացքում: Այս գործնական հասանելիության տարբերությունը նշանակում է, որ քայլելու համար էքսոսկելետային ռոբոտը ծառայում է որպես նախապես պլանավորված թերապիա, այլ որպես հիմնական տեղաշարժի միջոց, իսկ սայլակները հանդես են գալիս որպես հիմնական տեղաշարժի միջոցներ: Աշխատող մասնագետների և ամբողջ օրվա ընթացքում հասանելիություն պահանջող անձանց համար քայլելու համար էքսոսկելետային ռոբոտը ներկայումս չի կարող փոխարինել սայլակի ֆունկցիան:
Ծախսեր, ֆինանսավորում և տնտեսական հարցեր
Սկզբնական ձեռքբերում և սարքավորումների ներդրում
Արժեքը, հավանաբար, ամենասուր տարբերակիչ գիծն է այս երկու շարժականության լուծումների միջև: Գնացքի համար նախատեսված էքսոսկելետային ռոբոտը սովորաբար արժե 30 000–100 000 դոլար, ինչը արտացոլում է բարձրակարգ ռոբոտատեխնիկայի, նյութերի գիտության և սեփականաշնորհված տեխնոլոգիայի կիրառումը: Որոշ գնացքի համար նախատեսված էքսոսկելետային ռոբոտային համակարգեր այս սահմանային շրջանից ավելի բարձր են գնահատվում: Ձեռքով կառավարվող սայլակները սովորաբար արժեն 1000–5000 դոլար, իսկ շարժական սայլակները՝ 3000–15 000 դոլար: Այս գնային տարբերությունը արտացոլում է զարգացման հասունության տարբերությունը: Գնացքի համար նախատեսված էքսոսկելետային ռոբոտային տեխնոլոգիան մնում է մասնագիտացված և համեմատաբար նոր, մինչդեռ սայլակների արտադրությունը օգտվել է տասնամյակներ շարունակ տևած օպտիմալացման և զանգվածային արտադրության մասշտաբի տնտեսական առավելություններից: Ծածկույթի պայմանները տարբերվում են լայն սահմաններում. շատ ծրագրեր մասնակիորեն հատուցում են սայլակների ծախսերը, սակայն հազվադեպ են ծածկում փորձարարական գնացքի համար նախատեսված էքսոսկելետային ռոբոտային համակարգերը:
Սպասարկում, փոխարինում և կյանքի ցիկլի ծախսեր
Այս երկու տեխնոլոգիաների ընթացիկ ծախսերը զգալիորեն տարբերվում են։ Ինչպես սովորական սեղանավոր աթոռների, այնպես էլ քայլելու համար նախատեսված էքսոսկելետային ռոբոտների սպասարկման ծախսերը շարունակաբար տարբերվում են։ Սեղանավոր աթոռների սպասարկման ծախսերը մնում են փոքր՝ ներառելով ամենամյա անվայի փոխարինում, արագացման և դանդաղեցման սարքերի ճշգրտում, ինչպես նաև նստարանի վերանորոգում՝ տարեկան մի քանի հարյուր դոլար ծախսերով։ Քայլելու համար նախատեսված էքսոսկելետային ռոբոտների սպասարկման ծախսերը զգալիորեն բարձր են՝ ներառելով մարտկոցների փոխարինում, սենսորների վերաճշգրտում, ծրագրային ապահովման թարմացումներ և մասնագիտացված տեխնիկական սպասարկում։ Քայլելու համար նախատեսված էքսոսկելետային ռոբոտների մարտկոցների աստիճանական վատացումը սովորաբար պահանջում է թանկարժեք փոխարինում յուրաքանչյուր երեքից հինգ տարին մեկ։ Քայլելու համար նախատեսված էքսոսկելետային ռոբոտների երաշխիքային ծածկույթը հաճախ սահմանափակ է, իսկ վերանորոգման ծառայության հասանելիությունը մնում է աշխարհագրորեն սահմանափակ։ Ֆիքսված եկամուտ ունեցող անձանց կամ ամբողջական ապահովագրություն չունեցողների համար քայլելու համար նախատեսված էքսոսկելետային ռոբոտի ընդհանուր սեփականացման ծախսը դառնում է անհամեմատելիորեն ավելի բարձր, քան սեղանավոր աթոռի կյանքի ցիկլի ծախսերը։
Սոցիալական, հոգեբանական և կյանքի որակի գործոններ
Արժանապատվություն, անկախություն և ինքնաընկալում
Օգտագործողները մշտապես վերապահում են էքսոսկելետային ռոբոտներից ստացված խորը հոգեբանական օգուտներ, որոնք սայլակները չեն ապահովում քայլելու համակարգերի համար: Էքսոսկելետային ռոբոտի միջոցով ուղղաձիգ կանգնելը վերականգնում է աչքի մակարդակի շփումը քայլող մարդկանց հետ և վերացնում է սայլակների օգտագործողների համար բնորոշ ներքևի սոցիալական դիրքը: Այս նրբագետնային, սակայն կարևոր արժանապատվության գործոնը ազդում է աշխատավայրում տեղի ունեցող փոխազդեցությունների, ընտանեկան հարաբերությունների և սոցիալական վստահության վրա: Էքսոսկելետային ռոբոտը թույլ է տալիս օգտագործողներին կատարել կանգնած վիճակում իրականացվող գործողություններ, ինչպես օրինակ՝ մյուսներին ողջունել, հասնել բարձր դարակներին կամ մասնակցել իրադարձությունների այն ուղղաձիգ դիրքերից, որոնք նախկինում հասանելի չէին: Ի հակադրություն սայլակների՝ թեև դրանք ապահովում են ինքնուրույնություն, սայլակները չեն վերացնում նստած տեղաշարժի ֆիզիկական և սոցիալական իրականությունը: Որոշ մարդիկ սայլակի ընդունումը համարում են ազատագրող և գործնական, մյուսները՝ անընդհատ զգում են ստիգմա և հոգեբանական տառապանք՝ անկախ սայլակի հատկանիշներից կամ դիզայնից:
Առկա միջավայրերում հասանելիություն
Շատ իրավասություններում տասնամյակներ շարունակ ներդրումներ կատարվել են սայլակների համար նախատեսված ենթակառուցվածքների մեջ, ինչը ստեղծել է մեծ մասշտաբի հասանելիության սպասելիքներ և օրենսդրական պահանջներ: Հասանելի զուգարանները, թեք մակերեսները, վերելաբարձիչները և կայանատեղիները համակարգային կերպով հարմարեցված են սայլակների օգտագործողների համար: Ի տարբերություն դրա՝ քայլելու համար նախատեսված էքսոսկելետային ռոբոտների համար նմանատիպ ենթակառուցվածքային զարգացում չկա, և դրանք մնում են հիմնականում կլինիկական ու թերապևտիկ բնագավառներում: Չնայած քայլելու համար նախատեսված էքսոսկելետային ռոբոտների տեխնոլոգիան շարունակում է զարգանալ, մասշտաբային շրջակա միջավայրի հարմարեցումը դեռ տարիներ է սպասելի: Այս ենթակառուցվածքային բացը նշանակում է, որ սայլակների օգտագործողները այսօրվա հասարակության մեջ վայելում են ավելի մեծ գործնական անկախություն և ավելի լայն սոցիալական մասնակցություն: Ընդհակառակը, տեխնոլոգիայի սիրահարները ենթադրում են, որ քայլելու համար նախատեսված էքսոսկելետային ռոբոտները վերջապես կարող են հնարավորություն տալ ավելի մեծ անկախության՝ տեխնոլոգիայի հասունացման և ավելի մատչելի դառնալու դեպքում, թեև նման զարգացումը մնում է ենթադրական:
Հաճախադեպ տրվող հարցեր
Կարո՞ղ է քայլելու համար նախատեսված էքսոսկելետային ռոբոտը ամբողջովին փոխարինել սայլակը:
Այս պահին քայլելու համար նախատեսված էքսոսկելետային ռոբոտը չի կարող ամբողջությամբ փոխարինել շատ օգտագործողների համար սայլակը: Չնայած քայլելու համար նախատեսված էքսոսկելետային ռոբոտը հնարավորություն է տալիս ուղղաձիգ շարժունակություն ստանալ վերահսկվող սեսիաների ընթացքում, սայլակները առաջարկում են գործնական, անկախ և ամբողջօրյա մատչելիություն, ինչը քայլելու համար նախատեսված էքսոսկելետային ռոբոտների համակարգերը դեռ չեն կարողանում հասնել: Շատ մարդիկ օգտագործում են երկու տեխնոլոգիաներն էլ՝ լ допլեմենտար եղանակով. քայլելու համար նախատեսված էքսոսկելետային ռոբոտը՝ թերապևտիկ առավելությունների և կոնկրետ գործողությունների համար, իսկ սայլակը՝ առաջնային ամենօրյա շարժունակության և շրջակա միջավայրում նավիգացիայի համար: Քայլելու համար նախատեսված էքսոսկելետային ռոբոտների տեխնոլոգիայի զարգացման հետ այս դինամիկան կարող է փոխվել, սակայն առկա համակարգերը դեռ սահմանափակված են վերահսկվող միջավայրերով և պահանջում են զգալի ժամանակ, վերապատրաստում և օգնություն:
Ի՞նչ են քայլելու համար նախատեսված էքսոսկելետային ռոբոտի հիմնական առողջապահական առավելությունները սայլակի օգտագործման համեմատ:
Մի էքսոսկելետային ռոբոտ՝ քայլելու համար, մի շարք առողջապահական առավելություններ է տալիս միայն սայլակի վրա հիմնվելու համեմատ: Էքսոսկելետային ռոբոտի օգնությամբ քայլելը կշռավորման վարժություն է, որը պահպանում է ոսկորների խիտությունը և կանխում է ոսկորների նոսրացումը: Էքսոսկելետային ռոբոտի օգնությամբ քայլելու կանոնավոր դասերը բարելավում են սրտանոթային ֆունկցիան, ավելի լավ են ապահովում աղիների և մեզապարկի աշխատանքը, նվազեցնում են մկանային սպազմները և մերձեցնում են նյարդամկանային ճանապարհները: Էքսոսկելետային ռոբոտի օգնությամբ ուղղահայաց կանգնելը նաև աջակցում է շնչառական համակարգի արդյունավետությանը և հոգեկան բարելավմանը: Սակայն այս առավելությունները կուտակվում են միայն ակտիվ էքսոսկելետային ռոբոտի օգնությամբ քայլելու դասերի ընթացքում, ոչ թե ամբողջ օրվա ընթացքում: Սայլակները, չնայած չեն ապահովում կշռավորման առավելություններ, հնարավորություն են տալիս ավելի մեծ ընդհանուր ակտիվության և սոցիալական ներգրավվածության՝ համապատասխան աքսեսուարների և շրջակա միջավայրի հարմարեցման դեպքում:
Արդյո՞ք էքսոսկելետային ռոբոտը քայլելու համար արժե ավելի բարձր գնով, քան սայլակը:
Արդյոք քայլելու համար նախատեսված էքսոսկելետային ռոբոտը արժանի է իր բարձր արժեքին՝ կախված է անհատական պահանջներից, բժշկական պայմաններից և ֆինանսական հնարավորություններից: Քայլելու համար նախատեսված էքսոսկելետային ռոբոտը 5–20 անգամ ավելի թանկ է, քան վարողավոր սայլակները, և այն առաջարկում է հիմնականում թերապևտիկ և ժամանակավոր օգուտներ, այլ ոչ թե հիմնական տեղաշարժի միջոց: Այն անձանց համար, ովքեր առաջնային նպատակ են դարձրել առողջության օպտիմալացումը, հոգեկան բարեկեցությունը և պատրաստ են մասնակցել նախապես պլանավորված թերապիային, քայլելու համար նախատեսված էքսոսկելետային ռոբոտը կարող է արդարացնել ներդրումը: Սակայն այն անձանց համար, ովքեր սահմանափակ ֆինանսական միջոցներ ունեն, ովքեր ամբողջ օրվա ընթացքում տեղաշարժի կարիք ունեն, կամ ովքեր գտնվում են էքսոսկելետային ռոբոտների համար անհրաժեշտ ենթակառուցվածքի և աջակցության բացակայությամբ միջավայրում, վարողավոր սայլակները մնում են գործնական ընտրությունը: Իդեալական է այդ երկու տեխնոլոգիաներին մատչելի լինել ապահովագրական ծածկույթի, վերականգնողական ծրագրերի կամ փորձաշրջանների միջոցով, որպեսզի անձինք կարողանան իրենց հատուկ պահանջներին և պայմաններին համապատասխան տեղեկացված որոշումներ կայացնել: