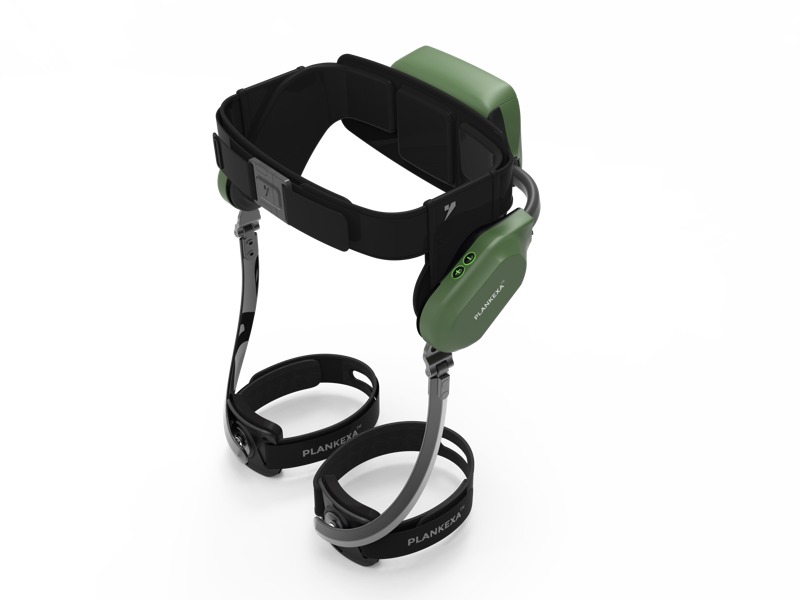
Valitsemaan öyli- ja kuiva-tyyppisten välillä eksoskelettirobotti kävelyn ja perinteisen pyörätuolin käyttö edustavat yhtä merkittävimmistä liikkuvuuspäätöksistä, joita alaraajojen toimintakykyä rajoittavat henkilöt kohtaavat. Molemmat ratkaisut tarjoavat tien itsenäisyyteen ja parempaan elämänlaatuun, mutta ne perustuvat perustavanlaatuisesti eri periaatteisiin ja täyttävät erilaisia käyttäjävaatimuksia. Kävelyn tukeva eksoskelettirobotti palauttaa pystyasennon ja jäljittelee luonnollista kävelyliikettä, kun taas pyörätuolit keskittyvät esteettömään liikkuvuuteen ja energiatehokkuuteen istumallasentoa hyödyntäen. On olennaista ymmärtää, miten nämä kaksi liikkuvuusratkaisua eroavat toisistaan toiminnallisuuksissaan, kustannuksissaan, fyysisessä vaikutuksessaan ja soveltuvuudessaan arkielämään, jotta voidaan tehdä informoitu päätös, joka vastaa tarkasti omia olosuhteita ja pitkän aikavälin tavoitteita.
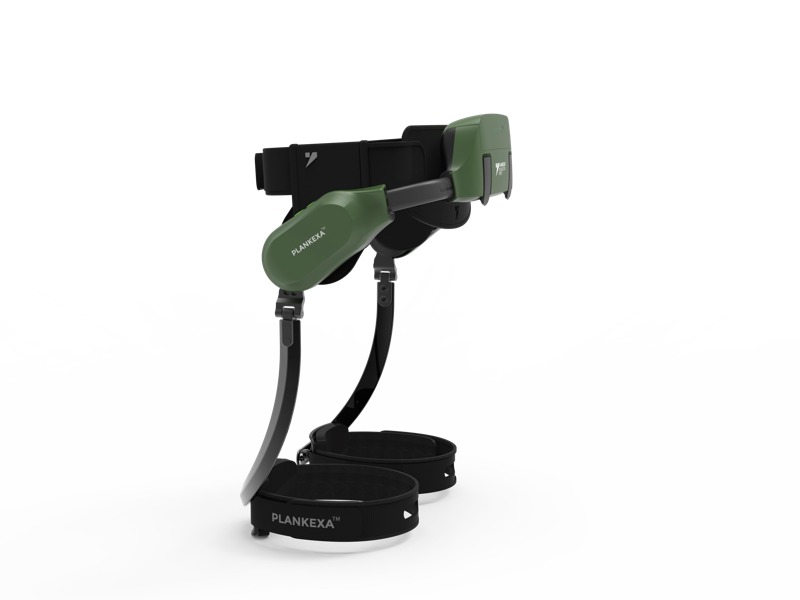
Vertailu eksoskelettirobotin ja eksoskelettirobotti kävelyn ja pyörätuolin käyttö ulottuvat paljon pidemmälle kuin pelkkä perustoiminnallisuus. Jokainen teknologia ratkaisee liikkumisen eri tavoin, mikä vaikuttaa syvästi käyttäjän terveyteen, sosiaaliseen integraatioon, fyysiseen kuntoon ja arkipäiväiseen itsenäisyyteen. Nykyaikaiset kävelyn exoskelettirobotit hyödyntävät edistynyttä robotiikkaa, tekoälyä ja anturiteknologiaa mahdollistaakseen seisomisen ja kävelyn niille, jotka muuten jääisivät istuma-asentoon. Pyörätuolit puolestaan edustavat kypsää, todistettua teknologiaa, joka on kehittynyt merkittävästi tarjoamaan mukavuutta, ketteryyttä ja saavutettavuutta. Tässä yksityiskohtaisessa vertailussa tarkastellaan molempien vaihtoehtojen käytännöllisiä, fyysisiä, taloudellisia ja psykologisia ulottuvuuksia auttaakseen sinua tekemään tämän tärkeän valinnan.
Fyysinen toimintakyky ja itsenäisyys kävelyn exoskelettirobotin avulla
Pystyasento ja luonnollinen kävelyliike
Kävelyn ulkokehysrobotti palauttaa käyttäjät pystyasentoon, mikä on perustavanlaatuinen muutos verrattuna pyörätuolin käyttöön. Tämä pystysuuntaisen asennon saavuttaminen aiheuttaa ketjureaktion fysiologisia hyötyjä. Ulkokehysrobotin avulla tapahtuva seisominen ja kävelyn harjoittelu aktivoi keskivartalon lihaksia, parantaa tasapainotunnetta ja edistää verenkiertoa siten, että se vastaa luonnollista ihmisen liikettä paremmin. Käyttäjät kertovat tunnevansa suurempaa arvokkuutta ja psyykkistä hyvinvointisuutta, kun he voivat pitää silmäkontaktia toisten kanssa samalla korkeudella eikä istua alhaisemmassa asemassa. Ulkokehysrobotin mekaaninen rakenne jakaa kehon painon mekaanisten tukien kautta, mikä mahdollistaa liikkuvuuden saavuttamisen halvaantuneille tai vakavasti heikentyneille henkilöille – liikkuvuutta, jota pyörätuoli ei voi tarjota.
Pitkän aikavälin terveysseikat
Tavallinen eksoskelettirobotin käyttö kävelyn tukemiseen tarjoaa kestäviä terveyshyötyjä, jotka erottavat sen pyörätuoliriippuvaisesta liikkuvuudesta. Eksoskelettirobotin avulla tapahtuva painon kantaminen säilyttää luun tiukkuutta ja vähentää osteoporoosin riskiä, joka liittyy pitkäaikaiseen istumiseen. Eksoskelettirobotin avulla tapahtuva lihasaktivaatio stimuloi neuromuskulaarisia reittejä ja voi tukea spastisuuden hoitoa selkäydinvammaisten väestöryhmässä. Suolen ja rakon toiminta parantuu usein eksoskelettirobotin avulla mahdollistetun painon kantamisen myötä. Toisaalta pitkäaikainen pyörätuoliriippuvuus kiihdyttää luun massan menetystä, heikentää verenkierron tehokkuutta ja lisää halvaantuneiden raajojen supistumariskiä. Kuitenkin eksoskelettirobotin käyttö kävelyn tukemiseen vaatii yleensä valvottuja kuntoutusistuntoja, kun taas pyörätuolit tarjoavat itsenäistä liikkuvuutta koko päivän ajan.
Käytännöllinen saavutettavuus ja arkipäiväinen käytettävyys
Ympäristön navigointi ja esteet
Pyörätuoliteknologia on erinomainen monimutkaisten ympäristöjen navigoinnissa vähällä koulutuksella. Pyörätuolin käyttäjä voi itsenäisesti päästä rakennuksiin, vessoihin, ajoneuvoihin ja julkisiin tiloihin olemassa olevan esteettömyysinfrastruktuurin avulla. Toisaalta kävelyn ulkokehysrobotti toimii parhaiten tasaisilla, tasaisilla pinnoilla ja vähillä esteillä. Portaat, epätasainen maasto, kapeat ovet ja kapeat sisätilat ovat haasteita kävelyn ulkokehysrobotille, kun taas pyörätuolit selviävät niistä rutinoitusti. Useimmat kävelyn ulkokehysrobottien sovellukset tapahtuvat kliinisissä ympäristöissä, kuntoutuslaitoksissa tai erityisesti valmistelluissa ulkoisissa ympäristöissä. Todellinen itsenäisyys kävelyn ulkokehysrobotin avulla on huomattavasti rajoitetumpaa verrattuna pyörätuolin esteettömyyteen olemassa olevassa kaupunki- ja sisätilainfrastruktuurissa.
Aikavaatimukset ja käytännön toteuttaminen
Kävelyn ulkokehikserobottien käyttö vaatii merkittävää aikapanostusta. Istunnot kestävät yleensä yhden tai kahden tunnin ja niissä tarvitaan koulutettua apua pukemiseen, kalibrointiin, terapiavalvontaan ja turvallisuusvalvontaan. Ulkokehikserobottien sovittaminen kävelyn tueksi yksilölle edellyttää räätälöintiä, toistuvia säätöjä ja oppimiskäyrää, joka voi kestää viikkoja tai kuukausia. Pyörätuolin käyttö puolestaan vaatii vähäistä valmistautumista. Käyttäjät voivat itse pyörittää tai käyttää moottoroiduilla pyörätuoleilla itsenäisesti jo muutamassa minuutissa laitteiston hankinnan jälkeen. Tämä käytännöllinen saavutettavuusero tarkoittaa, että kävelyn ulkokehikserobottia käytetään aikataulutettuna terapiana eikä ensisijaisena liikkumisen välineenä, kun taas pyörätuolit toimivat ensisijaisina liikkumisen välineinä. Työssäkäyville ammattilaisille ja niille, jotka tarvitsevat saavutettavuutta koko päivän ajan, kävelyn ulkokehikserobotti ei tällä hetkellä voi korvata pyörätuolin toiminnallisuutta.
Kustannukset, rahoitus ja taloudelliset näkökohdat
Alkuperäinen hankinta ja laiteinvestointi
Kustannukset edustavat ehkä selkeintä eroa näiden kahden liikkuvuusratkaisun välillä. Kävelyn tukeva eksoskeleton-robotti maksaa yleensä kolmekymmentätuhatta–satakymmentätuhatta dollaria, mikä heijastaa edistynyttä robotiikkaa, materiaalitiedettä ja omaa teknologiaa. Joitakin kävelyn tukevia eksoskeleton-robottijärjestelmiä on vielä kalliimpia. Manuaaliset pyörätuolit maksavat yleensä tuhannen–viisisataa dollaria, kun taas moottoroidut pyörätuolit vaihtelevat kolmen–viidentoista tuhannen dollarin välillä. Tämä hintaero heijastaa kehityksellisen kypsyyden eroa. Kävelyn tukeva eksoskeleton-tekniikka on edelleen erikoistunutta ja suhteellisen uutta, kun taas pyörätuolien valmistus on hyötynyt vuosikymmenien ajan optimoinnista ja massatuotannon skaalaetujen saavuttamisesta. Vakuutuskattavuus vaihtelee laajasti; monet vakuutussuunnitelmat korvaavat osittain pyörätuolien kustannukset, mutta harvoin kokeellisia kävelyn tukevia eksoskeleton-robotteja.
Huolto-, vaihto- ja elinkaarihinnat
Kulut vaihtelevat merkittävästi kahden teknologian välillä. Pyörätuolin huoltokustannukset pysyvät pieninä: renkaiden vaihto, jarrujen säätö ja verhouskorjaukset aiheuttavat vuosittain muutamansataan dollaria. Kävelyn eksoskelettirobotti taas vaatii huomattavasti kalliimpaa huoltoa, johon kuuluvat akkujen vaihto, antureiden uudelleenkalibrointi, ohjelmistopäivitykset ja erikoistuneen teknikoiden palvelut. Akkujen ikääntyminen eksoskelettirobotissa kävelyn tueksi vaatii yleensä kalliita vaihtoja kolmen–viiden vuoden välein. Takuukattavuus eksoskelettirobotille kävelyn tueksi on usein rajallinen, ja korjauspalveluiden saatavuus on maantieteellisesti rajoitettua. Kiinteän tulon saaville henkilöille tai niille, joilla ei ole kattavaa vakuutusta, eksoskelettirobotin kävelyn tueksi kokonaishintataso on liian korkea verrattuna pyörätuolin elinkaaren kustannuksiin.
Sosiaaliset, psykologiset ja elämänlaatutekijät
Arvokkuus, itsenäisyys ja itsehavainto
Käyttäjät raportoivat jatkuvasti syvällisiä psykologisia hyötyjä kävelyn ulkoisia kehystä tukevista robotteista, joita pyörätuolit eivät tarjoa. Ulkoisen kehysrobotin avulla pystyasennossa seisominen palauttaa silmätasoiset vuorovaikutukset kävelevien ihmisten kanssa ja poistaa pyörätuolin käyttäjille ominaisen alaspäin suuntautuneen sosiaalisen aseman. Tämä hienovarainen, mutta merkittävä arvon tunne vaikuttaa työpaikan vuorovaikutukseen, perhesuhteisiin ja sosiaaliseen itsevarmuuteen. Ulkoisen kehysrobotin avulla käyttäjät voivat suorittaa seisomalla tehtäviä, kuten tervehtiä muita, ottaa esineitä korkeilta hyllyiltä tai osallistua tapahtumiin pystyasennosta, johon he eivät aiemmin päässeet. Pyörätuolit taas mahdollistavat itsenäisyyden, mutta eivät poista istuvan liikkuvuuden fysiikoita ja sosiaalisia realiteettejä. Joillekin ihmisille pyörätuolin hyväksyminen on vapauttavaa ja käytännöllistä; toiset kokevat kuitenkin jatkuvaa stigmatisointia ja psykologista stressiä riippumatta pyörätuolin ominaisuuksista tai suunnittelusta.
Saavutettavuus olemassa olevissa ympäristöissä
Pyörätuolin infrastruktuuriin tehty satojen vuosien ajan jatkunut investointi on luonut laajat odotukset ja oikeudelliset vaatimukset monissa oikeusjärjestelmissä. Esteettömät kylpyhuoneet, rampit, hissit ja pysäköintipaikat huomioivat pyörätuolin käyttäjät järjestelmällisesti. Kävelyn ulkoisen kehysteknologian (exoskeleton robot for walking) infrastruktuuria ei ole kehitetty vastaavalla tavalla, ja sitä käytetään edelleen pääasiassa kliinisissä ja terapeuttisissa yhteyksissä. Vaikka kävelyn ulkoisen kehysteknologian (exoskeleton robot for walking) kehitys jatkuu, ympäristön laaja-alainen sopeuttaminen kestää vielä useita vuosia. Tämä infrastruktuurin aukko tarkoittaa, että pyörätuolin käyttäjillä on nykyään suurempi käytännöllinen itsenäisyys ja laajempi sosiaalinen osallistuminen. Toisaalta innostuneet ehdottavat, että kävelyn ulkoisen kehysteknologian (exoskeleton robot for walking) avulla voitaisiin lopulta saavuttaa suurempi itsenäisyys, kun teknologia kypsyy ja halvenee, vaikka tällainen kehitys säilyykin spekulatiivisena.
Usein kysytyt kysymykset
Voiko kävelyn ulkoisen kehysteknologian (exoskeleton robot for walking) robotti täysin korvata pyörätuolin?
Tällä hetkellä kävelyn ulkokehysrobotti ei voi korvata pyörätuolia täysin useimmille käyttäjille. Vaikka kävelyn ulkokehysrobotti tarjoaa pystyasentoon perustuvaa liikkuvuutta valvottujen istuntojen aikana, pyörätuolit tarjoavat käytännöllistä, itsenäistä ja koko päivän kattavaa saavutettavuutta, jota kävelyn ulkokehysrobottijärjestelmät eivät vielä pysty tarjoamaan. Monet ihmiset käyttävät molempia teknologioita tä дополnitsevasti: kävelyn ulkokehysrobottia terapeuttisiin hyötyihin ja tiettyihin toimintoihin sekä pyörätuolia päivittäiseen liikkuvuuteen ja ympäristön navigointiin. Kun kävelyn ulkokehysrobottiteknologia kehittyy, tämä suhde saattaa muuttua, mutta nykyiset järjestelmät ovat edelleen rajoitettuja hallittuihin ympäristöihin ja vaativat paljon aikaa, koulutusta ja apua.
Mitkä ovat kävelyn ulkokehysrobotin tärkeimmät terveyshyödyt verrattuna pyörätuolin käyttöön?
Ulkorunkorobotti kävelyn tukemiseen tarjoaa useita terveysetuja verrattuna pelkästään pyörätuolin käyttöön. Ulkorunkorobottia käytettäessä painon kantaminen säilyttää luun tiukkuuden ja estää osteoporoosia. Säännölliset ulkorunkorobottia käyttävät istunnot parantavat verenkiertoja toimintaa, edistävät suoliston ja virtsarakon hoitoa, vähentävät lihassupistuksia ja stimuloivat hermo-lihaspolkuja. Ulkorunkorobottia käyttäen pystyasennossa seisominen tukee myös hengitysteiden tehokkuutta ja psyykkistä hyvinvointisuutta. Nämä hyödyt kertyvät kuitenkin ainoastaan aktiivisten ulkorunkorobottia käyttävien istuntojen aikana, eikä niitä saada päivittäisessä elämässä. Pyörätuolit eivät vaikuta painon kantamiseen, mutta ne mahdollistavat suuremman kokonaistoiminnallisuuden ja sosiaalisen osallisuuden, kun niissä on sopivat lisävarusteet ja ympäristö on sopeutettu niille.
Onko ulkorunkorobotti kävelyn tukemiseen arvollinen korkeampi hinta verrattuna pyörätuoliin?
Siitä, oikeuttaako kävelyn ulkokehikko-robotti korkeamman hinnan, riippuu yksilön prioriteeteista, lääketieteellisistä olosuhteista ja taloudellisesta tilanteesta. Kävelyn ulkokehikko-robotti maksaa viisi–kaksikymmentä kertaa enemmän kuin pyörätuolit ja tarjoaa pääasiassa terapeuttisia ja ajoittaisia etuja eikä ensisijaista liikkuvuutta. Henkilöille, joiden tärkeintä on terveyden optimointi, psyykkinen hyvinvointisuus ja halukkuus osallistua aikataulutettuihin kuntoutustilaisuuksiin, kävelyn ulkokehikko-robotti saattaa olla sijoituksena perusteltu. Sen sijaan henkilöille, joilla on rajatut taloudelliset resurssit, jotka tarvitsevat liikkuvuutta koko päivän ajan tai joita ympäröi ympäristö, jossa ei ole kävelyn ulkokehikko-robottien infrastruktuuria ja tukea, pyörätuolit ovat edelleen käytännöllinen vaihtoehto. Ihanteellisessa tilanteessa molempien teknologioiden saatavuus vakuutuskattauksen, kuntoutusohjelmien tai kokeilujaksojen kautta mahdollistaa yksilöiden tehdä informoituja päätöksiä omien tarpeidensa ja olosuhteidensa mukaisesti.