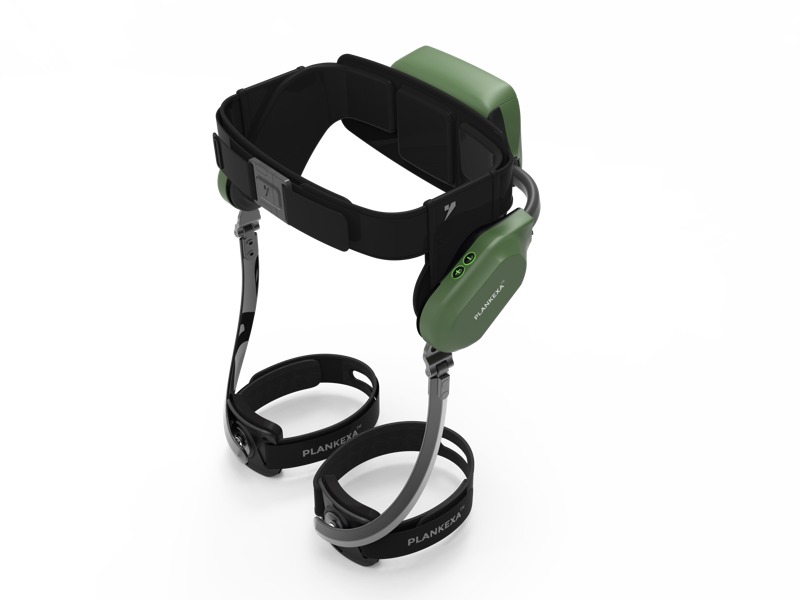
Არჩევანი EI ტრანსფორმატორსა და ექსოსკელეტური რობოტი სიარულისთვის და ტრადიციული საველების საშუალების გამოყენება ქვედა კიდურების პრობლემების მქონე პირებისთვის ერთ-ერთი ყველაზე მნიშვნელოვანი მოძრაობის არჩევანია. ორივე ამოხსნა უზრუნველყოფის და ცხოვრების ხარისხის გაუმჯობესების გზას სთავაზობს, მაგრამ ისინი ძირესად განსხვავებული პრინციპებით მუშაობენ და სხვადასხვა მომხმარებლის საჭიროებებს აკმაყოფილებენ. სიარულის ექსოსკელეტური რობოტი აღადგენს წევრის ამოწევილ მდგომარეობას და არეპლიკირებს ბუნებრივი სიარულის მექანიკას, ხოლო საველების საშუალებები მოსახერხებლობასა და ენერგიის ეფექტურობას უპირატესობას ანიჭებენ მჯდომარე მდგომარეობის საშუალებით. ამ ორი მოძრაობის ამოხსნის ფუნქციონირების, ღირებულების, ფიზიკური ზემოქმედების და ცხოვრების სტილის შესატყოლებლად შედარება საჭიროებს თქვენს კონკრეტულ მდგომარეობასა და გრძელვადი მიზნებს გათვალისწინებას.
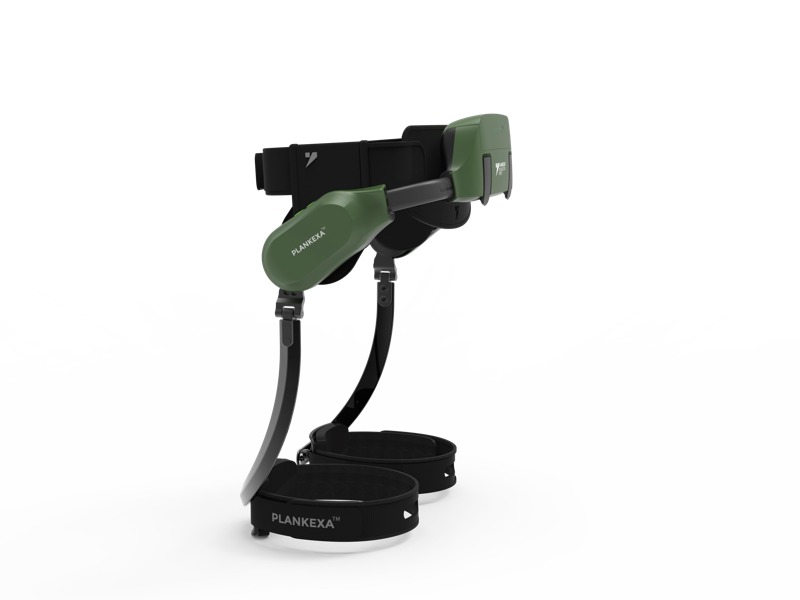
Ექსოსკელეტური რობოტის და ექსოსკელეტური რობოტი სიარულის და საველურო კარკასის გამოყენება ძირითადი ფუნქციონალობის ფარგლებს მნიშნველოვნად აღემატება. თითოეული ტექნოლოგია მოძრაობის საკითხს სხვადასხვა გზით აწყობს და მომხმარებლის ჯანმრთელობაზე, სოციალურ ინტეგრაციაზე, ფიზიკურ მომზადებაზე და ყოველდღიურ დამოუკიდებლობაზე ღრმა გავლენას ახდენს. ახალგაზრდული ექსოსკელეტური რობოტები სიარულის სისტემებში გამოიყენებენ მაღალი დონის რობოტიკას, ხელოვნურ ინტელექტს და სენსორულ ტექნოლოგიას, რათა შეძლებინ ადამიანებს დგომასა და სიარულს, რომლებიც სხვა შემთხვევაში სხეულის დასაჯდომად იქნებოდნენ შეზღუდული. საპირისპიროდ, საველურო კარკასები წარმოადგენენ მომწიფებულ და დამტკიცებულ ტექნოლოგიას, რომელიც მნიშნველოვნად განვითარდა კომფორტის, მანევრირებადობის და ხელმისაწვდომობის უზრუნველყოფის მიზნით. ეს დეტალური შედარება აკვლევს თითოეული ვარიანტის პრაქტიკულ, ფიზიკურ, ეკონომიკურ და ფსიქოლოგიურ განზომილებებს, რათა დაგეხმაროს ამ მნიშნველოვან არჩევანში.
Ექსოსკელეტური რობოტის ფიზიკური ფუნქციონალობა და დამოუკიდებლობა სიარულის დროს
Ამაღლებული პოზა და ბუნებრივი სიარულის მექანიკა
Სიარულის ექსოსკელეტური რობოტი აღადგენს მომხმარებლებს ამოწევილ დგომის პოზიციაში, რაც საერთოდ განსხვავდება საველუროს გამოყენებისგან. ეს ვერტიკალური ორიენტაცია ფიზიოლოგიურად მრავალმხრივ სასარგებლოა. ექსოსკელეტური რობოტის საშუალებით დგომა და სიარული ჩართავს ძირეულ კუნთებს, აუმჯობესებს ბალანსის პროპრიოცეფციას და უფრო ბუნებრივი ადამიანური მოძრაობის შესატყობნარებლად უწყობს სისხლის მიმოქცევის პატერნებს. მომხმარებლები აღნიშნავენ გაძლიერებულ ღირსებას და ფსიქოლოგიურ კეთილდღეობას, რომ სხვებთან თავის თავის სიმაღლეზე ურთიერთობას ამყოფებენ, არ არიან დაბალ სიმაღლეზე დასხულები. ექსოსკელეტური რობოტის რობოტული სტრუქტურა სხეულის წონას მექანიკური მხარდაჭერის საშუალებით ანაწილებს, რაც შესაძლებლად ადევნებს პარალიზებულ ან ძალიან სუსტ ადამიანებს სიარულის მოძრაობის მიღწევას, რასაც საველურო ვერ ახერხებს.
Გრძელვადიანი ჯანმრთელობის გასათვალისწინებლად
Ექსოსკელეტური რობოტის რეგულარული გამოყენება სიარულის დროს უზრუნველყოფს გრძელვადიან ჯანმრთელობის სარგებლებს, რომლებიც მის განასხვავებს საველუროს დამოკიდებული მოძრაობისგან. ექსოსკელეტური რობოტის საშუალებით წონის გადატანის ვარჯიში ამცირებს ძვლების სიმკვრივის კლების რისკს და ამცირებს ოსტეოპოროზის ალბათობას, რომელიც დაკავშირებულია გრძელვადიან სხველაში ყოფნას. ექსოსკელეტური რობოტის საშუალებით სიარულის სესიების დროს მოხდენილი კუნთების აქტივაცია ავითარებს ნეირომუსკულარულ გზებს და შეიძლება დაეხმაროს სპასტიკურობის მართვაში მენგველის ნაკლების მქონე პაციენტებს. წონის გადატანის აქტივობა, რომელიც ექსოსკელეტური რობოტის საშუალებით ხდება, ხშირად ამელიორებს ნაღვლის და შარდის ფუნქციონირებას. საპირისპიროდ, გრძელვადიანი საველუროს დამოკიდებული მოძრაობა აჩქარებს ძვლების კლებას, ამცირებს სისხლის მიმოქცევის სისტემის ეფექტურობას და ამაღლებს კონტრაქტურების რისკს დამაბლურებულ კიდურებში. თუმცა, ექსოსკელეტური რობოტის საშუალებით სიარული ჩვეულებრივ მოითხოვს სპეციალისტის მიერ მეთვალყურეობის ქვეშ მიმდინარე თერაპიულ სესიებს, ხოლო საველურო უზრუნველყოფს დამოუკიდებელ მოძრაობას მთელი დღის განმავლობაში.
Პრაქტიკული წვდომადობა და რეალური სამყაროში გამოყენების შესაძლებლობა
Გარემოს ნავიგაცია და ბარიერები
Საველე ტექნოლოგია გამოირჩევა რთული გარემოების გადაკვეთაში მინიმალური სწავლების ხარჯზე. საველეს მომხმარებელი შეძლებს დამოუკიდებლად შესვლას შენობებში, საპირფარეო სივრცეებში, სატრანსპორტო საშუალებებში და საჯარო სივრცეებში, რომლებშიც არსებობს დამყარებული წვდომის ინფრასტრუქტურა. საპირისპიროდ, სიარულის ექსოსკელეტური რობოტი უკეთესად მუშაობს ბრტყელ და გლუვ ზედაპირებზე მინიმალური ბარიერებით. კიბეები, არაერთგვაროვანი საფარი, ვიწრო კარიბჭეები და სივრცით შეზღუდული შიდა სივრცეები წარმოადგენს გამოწვევას სიარულის ექსოსკელეტური რობოტებისთვის, რომლებსაც საველეები რეგულარულად არეგულირებენ. უმეტესობა სიარულის ექსოსკელეტური რობოტების გამოყენების შემთხვევაში ხდება კლინიკურ პირობებში, რეაბილიტაციის ცენტრებში ან სპეციალურად მომზადებულ გარე გარემოებში. სიარულის ექსოსკელეტური რობოტის საშუალებით რეალური დამოუკიდებლობა მნიშვნელოვნად შეზღუდულია საველეების წვდომის შესაძლებლობებთან შედარებით არსებულ ქალაქურ და შიდა ინფრასტრუქტურაში.
Დროის მოთხოვნილება და პრაქტიკული განხორციელება
Ექსოსკელეტური რობოტის გამოყენება სიარულისთვის მნიშვნელოვნად დროს მოითხოვს. სესიები ჩვეულებრივ ერთი ან ორი საათი გრძელდება და მოითხოვს გამოცდილი პერსონალის დახმარებას ექსოსკელეტური რობოტის ჩაცმის, კალიბრაციის, თერაპიის მეთვალყურეობის და უსაფრთხოების მონიტორინგის დროს. ექსოსკელეტური რობოტის ინდივიდუალურად მორგება სიარულისთვის მოითხოვს პერსონალიზაციას, ხელახალ რეგულირებას და სწავლების პროცესს, რომელიც კვირებს ან თვეებს გრძელდება. საპირაროდ, საველურის გამოყენება მინიმალურ მომზადებას მოითხოვს. მომხმარებლები საველურს თავად აძრავენ ან მოტორიზებული საველურების მართვას ახდენენ დამოუკიდებლად, მხოლოდ რამდენიმე წუთში მოწყობილობის მიღების შემდეგ. ეს პრაქტიკული ხელმისაწვდომობის სხვაობა ნიშნავს, რომ ექსოსკელეტური რობოტი სიარულისთვის ამჟამად გამოიყენება განსაკუთრებით განსაზღვრული თერაპიული სესიების დროს, ხოლო საველურები მუშაობს როგორც ძირითადი მობილობის საშუალებები. მუშაობის სფეროში მოღვაწე პროფესიონალების და მთელი დღის განმავლობაში ხელმისაწვდომობის სჭირდებად ინდივიდებისთვის ექსოსკელეტური რობოტი სიარულისთვის ამჟამად ვერ ჩაანაცვლებს საველურის ფუნქციონალობას.
Ღირებულება, დაფინანსება და ეკონომიკური საკითხები
Საწყისი შეძენა და მოწყობილობის ინვესტიცია
Ღირებულება, სავარაუდოდ, ყველაზე მკაცრად გამოყოფს ამ ორ მობილობის ამონახსნს. სიარულის ექსოსკელეტური რობოტი ჩვეულებრივ 30 000–100 000 დოლარს ღირს, რაც აისახება მაღალი დონის რობოტიკაში, მასალათა მეცნიერებაში და პატენტებით დაცულ ტექნოლოგიაში. ზოგიერთი სიარულის ექსოსკელეტური რობოტის სისტემა ამ დიაპაზონს კიდევე აჭარბებს. ხელით მართვადი სავალდებულოები ჩვეულებრივ 1000–5000 დოლარს ღირს, ხოლო ძრავით მართვადი სავალდებულოები — 3000–15 000 დოლარს. ეს ფასების სხვაობა აისახება განვითარების მოწინავეობის განსხვავებაში. სიარულის ექსოსკელეტური რობოტის ტექნოლოგია ჯერ კიდევ სპეციალიზებული და შედარებით ახალია, ხოლო სავალდებულოების წარმოება ათეულობით წლების განმავლობაში განხორციელებული გაუმჯობესების და მასობრივი წარმოების ეკონომიკური სკალის სარგებლობას იღებს. დაზღვევის დაფარვა მკვეთრად იცვლება; ბევრი დაგეგმვა ნაკლებად ახდენს სავალდებულოების ხარჯების კომპენსაციას, მაგრამ ექსპერიმენტული სიარულის ექსოსკელეტური რობოტის სისტემების დაფარვა იშვიათად ხდება.
Სამსახური, შეცვლა და სიცოცხლის ციკლის ხარჯები
Ხარჯები მუდმივად განსხვავდება ორივე ტექნოლოგიას შორის. საველების მოვლის ხარჯები მცირე ხარჯებად რჩება, რომლებიც შედგება წლიურად რამდენიმე ასეული დოლარის ღირებულების საჭიროებიდან: საბურავების შეცვლა, საჭიროების რეგულირება და საფარის რემონტი. სიარულის ექსოსკელეტური რობოტის მოვლა მნიშვნელოვნად უფრო ძვირად ედგება და მოიცავს აკუმულატორის შეცვლას, სენსორების ხელახლა კალიბრაციას, პროგრამული უზრუნველყოფის განახლებას და სპეციალიზებული ტექნიკური მომსახურების მომსახურებას. სიარულის ექსოსკელეტური რობოტებში აკუმულატორის დეგრადაცია ჩვეულებრივ საჭიროებს სამიდან ხუთ წლის განმავლობაში ძვირადღირებული შეცვლების განხორციელებას. სიარულის ექსოსკელეტური რობოტების გარანტია ხშირად შეზღუდულია, ხოლო რემონტის მომსახურების ხელმისაწვდომობა გეოგრაფიულად შეზღუდულია. ფიქსირებული შემოსავლის მქონე ან საკმარისი დაზღვევის გარეშე ადამიანებისთვის სიარულის ექსოსკელეტური რობოტის სრული ფასი საველების ცხოვრების ციკლის ღირებულებას შედარებით არ შეიძლება მიიღოს.
Სოციალური, ფსიქოლოგიური და ცხოვრების ხარისხის ფაქტორები
Ღირსება, დამოუკიდებლობა და თავისი თავის აღქმა
Მომხმარებლები მუდმივად აღნიშნავენ ექსოსკელეტური რობოტების გამოყენების სიღრმისეულ ფსიქოლოგიურ სარგებელს სიარულის სისტემებში, რასაც საველები არ აძლევენ. ექსოსკელეტური რობოტის საშუალებით ამოყენება აღადგენს თვალის დონეზე ურთიერთობას სიარულით მოძრავ ადამიანებთან და ამოიღებს საველების მომხმარებლებისთვის დამახასიათებელ სოციალურ დაბალ პოზიციას. ეს ნაკლებად შემჩნევადი, მაგრამ მნიშვნელოვანი ღირსების ფაქტორი მოქმედებს სამუშაო გარემოში, ოჯახურ ურთიერთობებში და სოციალურ თავდაჯერებულობაზე. ექსოსკელეტური რობოტი საშუალებას აძლევს მომხმარებლებს ასრულებას დგომის აქტივობებს, როგორიცაა სხვების მოგება, მაღალ თავსატეხებზე წარმოება ან ღონისძიებებში მონაწილეობა დგომის პოზიციაში, რომელიც ადრე მიუწვდომელი იყო. საპირისპიროდ, საველები, მიუხედავად იმისა, რომ ისინი უზრუნველყოფენ დამოუკიდებლობას, არ აღმოაცხადებენ სხეულის და სოციალური სიჯიუტის ფაქტს, რომელიც დაკავშირებულია სხეულის დასაჯდომ მოძრაობასთან. ზოგიერთი ადამიანი საველების მიღებას თავისუფლების და პრაქტიკულობის გამო ითვლებს; სხვები კი მიუხედავად საველების მახასიათებლების ან დიზაინის მიმართულების, მუდმივ სტიგმას და ფსიქოლოგიურ სტრესს განიცდის.
Არსებული გარემოებში წვდომა
Საერთოდ საუკუნეების განმავლობაში საყრდენი საშუალებების ინფრასტრუქტურაში ინვესტიციებმა მრავალ იურისდიქციაში შექმნა მკაცრი წვდომადობის ლეგალური მოთხოვნები და მოსალოდნელობები. საყრდენი საშუალებების მომხმარებლებისთვის წვდომადი საპირბაჰო სათავსები, რამპები, ლიფტები და სადგომები სისტემურად არის მოწყობილი. სიარულის ექსოსკელეტური რობოტი არ აქვს ამ მასშტაბის ინფრასტრუქტურული განვითარება და ძირითადად კლინიკურ და თერაპიულ კონტექსტებში გამოიყენება. მიუხედავად იმისა, რომ სიარულის ექსოსკელეტური რობოტის ტექნოლოგია უფრო მეტად ვითარდება, მასშტაბური გარემოს ადაპტაცია ჯერ წლების მანძილა არის. ეს ინფრასტრუქტურული ცარცი ნიშნავს, რომ საყრდენი საშუალებების მომხმარებლებს დღეს უფრო მეტი პრაქტიკული დამოუკიდებლობა და საზოგადოებრივი მონაწილეობის ფართო შესაძლებლობები აქვთ. საპირისპიროდ, ექსოსკელეტური რობოტის მომხმარებლები მოსალოდნელობას ახდენენ, რომ ტექნოლოგიის მომწიფების და ფასების დაბალების შემდეგ ის შეიძლება უფრო მეტი დამოუკიდებლობა მისცეს, თუმცა ეს მოსალოდნელობა ჯერ სპეკულაციურია.
Ხშირად დასმული კითხვები
Შეიძლება თუ არა სიარულის ექსოსკელეტური რობოტი სრულიად ჩაანაცვლოს საყრდენი საშუალება?
Ამჟამად სიარულის ექსოსკელეტური რობოტი არ შეძლებს უმეტესობის მომხმარებლებისთვის სრულად ჩაანაცვლოს საველე საყურადღებო საშუალებას. მიუხედავად იმისა, რომ სიარულის ექსოსკელეტური რობოტი ზედამხედველობის ქვეშ მყოფი სესიების დროს უზრუნველყოფს ადამიანს დამდგარ მდგომარეობაში მოძრაობის შესაძლებლობას, საველე საყურადღებო საშუალება საშუალებას აძლევს პრაქტიკულად, დამოუკიდებლად და მთელი დღის განმავლობაში წვდომის უზრუნველყოფას, რასაც სიარულის ექსოსკელეტური რობოტის სისტემები ჯერ არ შეძლებენ. ბევრი ადამიანი ამ ორივე ტექნოლოგიას ერთად იყენებს: სიარულის ექსოსკელეტური რობოტს თერაპიული სარგებლის და კონკრეტული საქმიანობების მიზნით, ხოლო საველე საყურადღებო საშუალებას — ყოველდღიური მოძრაობის ძირეული საშუალების და გარემოს ნავიგაციის მიზნით. როგორც სიარულის ექსოსკელეტური რობოტის ტექნოლოგია განვითარდება, ეს დინამიკა შეიძლება შეიცვალოს, მაგრამ ამჟამინდელი სისტემები ჯერ კიდევა შეზღუდულია კონტროლირებული გარემოებით და მოითხოვს მნიშვნელოვან დროს, სწავლებას და დახმარებას.
Რა არის სიარულის ექსოსკელეტური რობოტის ძირეული ჯანმრთელობის უპირატესობები საველე საყურადღებო საშუალების გამოყენებასთან შედარებით?
Გარესქელეტის რობოტი სიარულისთვის რამდენიმე ჯანმრთელობის უპირატესობას იძლევა მხოლოდ საველურის გამოყენებაზე დაყრდნობის შედარებით. წონის მოქმედებით ფიზიკური ვარჯიში გარესქელეტის რობოტის საშუალებით არ აძლევს ძვლოვანი მასის შენარჩუნებას და არ უშლის ხელს ოსტეოპოროზის განვითარებას. გარესქელეტის რობოტის საშუალებით რეგულარული სესიები აუმჯობესებს სისხლძარღვთა სისტემის ფუნქციონირებას, აძლიერებს ნაღვლის და შარდის მართვას, ამცირებს სპასტიკურობას და სტიმულირებს ნეირომიოკარდიულ გზებს. გარესქელეტის რობოტის საშუალებით ამოყენება ასევე ხელს უწყობს სასუნთქი სისტემის ეფექტურობას და ფსიქოლოგიურ კეთილდღეობას. თუმცა, ეს უპირატესობები მხოლოდ აქტიური გარესქელეტის რობოტის სიარულის სესიების დროს იკრებება, არ არის მთელი დღიური ცხოვრების განმავლობაში. საველურები, რომლებიც არ აძლევენ წონის მოქმედებით სარგებლიანობას, საშუალებას აძლევენ მეტი საერთო აქტივობის და სოციალური ჩართულობის მისაღებად, როცა მათ შესაბამისი აქსესუარებით და გარემოს შესატყოვნებლად მოწყობილობებით აღჭურვილობენ.
Შეიძლება თუ არა გარესქელეტის რობოტი სიარულისთვის მიიღოს საველურეზე მაღალი ღირებულების გამო?
Ის, არ არის მოსაწმენდი ექსოსკელეტური რობოტის გამოყენება სიარულის დასახმარებლად მისი მაღალი ფასის მიუხედავად, ეს დამოკიდებულია ინდივიდუალურ პრიორიტეტებზე, მედიცინურ მდგომარეობაზე და ფინანსურ შესაძლებლობაზე. ექსოსკელეტური რობოტი სიარულის დასახმარებლად ხუთჯერ დან იქამდე იქვე მოხმარების საშუალებებზე მეტი ღირს და ძირითადად თერაპიულ და პერიოდულ სარგებელს აძლევს, არ არის ძირითადი მოძრაობის საშუალება. იმ ადამიანებისთვის, რომლებიც მიიჩნევენ ჯანმრთელობის ოპტიმიზაციას, ფსიქოლოგიურ კეთილდღეობას და მოწყობილობის გამოყენებას რეგულარული თერაპიის ფარგლებში პრიორიტეტად, ექსოსკელეტური რობოტის შეძენა შეიძლება იყოს გამართლებული. იმ ადამიანებისთვის, რომლებსაც შეზღუდული ფინანსური რესურსები აქვთ, რომლებსაც მთელი დღის განმავლობაში მოძრაობის საჭიროება აქვთ ან რომლებიც არ არიან მოწყობილობის გამოყენების შესაძლებლობას მომარაგებული ინფრასტრუქტურით და მხარდაჭერით, სავალდებულოდ რჩება სავალდებულო არჩევანი საველოსნები. იდეალურად, ამ ორივე ტექნოლოგიის წვდომა სამედიცინო დაზღვევის ფარგლებში, რეაბილიტაციის პროგრამების ან გამოცდის პერიოდების მეშვეობით საშუალებას აძლევს ადამიანებს მათი კონკრეტული საჭიროებებისა და მდგომარეობის მიხედვით განსაკუთრებით გამოკვლევილი გადაწყვეტილების მიღებას.
Სარჩევი
- Ექსოსკელეტური რობოტის ფიზიკური ფუნქციონალობა და დამოუკიდებლობა სიარულის დროს
- Პრაქტიკული წვდომადობა და რეალური სამყაროში გამოყენების შესაძლებლობა
- Ღირებულება, დაფინანსება და ეკონომიკური საკითხები
- Სოციალური, ფსიქოლოგიური და ცხოვრების ხარისხის ფაქტორები
-
Ხშირად დასმული კითხვები
- Შეიძლება თუ არა სიარულის ექსოსკელეტური რობოტი სრულიად ჩაანაცვლოს საყრდენი საშუალება?
- Რა არის სიარულის ექსოსკელეტური რობოტის ძირეული ჯანმრთელობის უპირატესობები საველე საყურადღებო საშუალების გამოყენებასთან შედარებით?
- Შეიძლება თუ არა გარესქელეტის რობოტი სიარულისთვის მიიღოს საველურეზე მაღალი ღირებულების გამო?