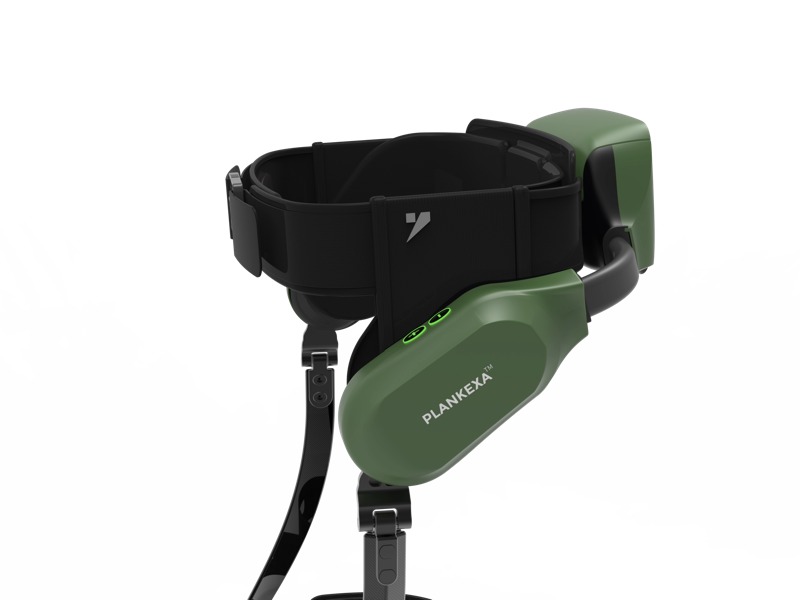
Debatten mellom eksoskelletroroboter og tradisjonelle støtteskinner har økt i helsevesenet, industrien og rehabiliteringssektoren. Når arbeidstakere utsettes for gjentatte belastninger, pasienter trenger hjelp til å bevege seg, eller idrettsutøvere søker bedre prestasjoner, påvirker valget mellom disse teknologiene grunnleggende resultatene. Ekso-skeleroboter representerer et teknologisk gjennombrudd som gir strømdrevet støtte og aktiv hjelp, mens tradisjonelle støtteskinner gir passiv stabilisering gjennom mekanisk konstruksjon. Å forstå hvilken løsning som best oppfyller spesifikke behov krever en vurdering av ytelsesmål, kostnadsbetraktninger, holdbarhetsfaktorer og reelle anvendelsesscenarier.
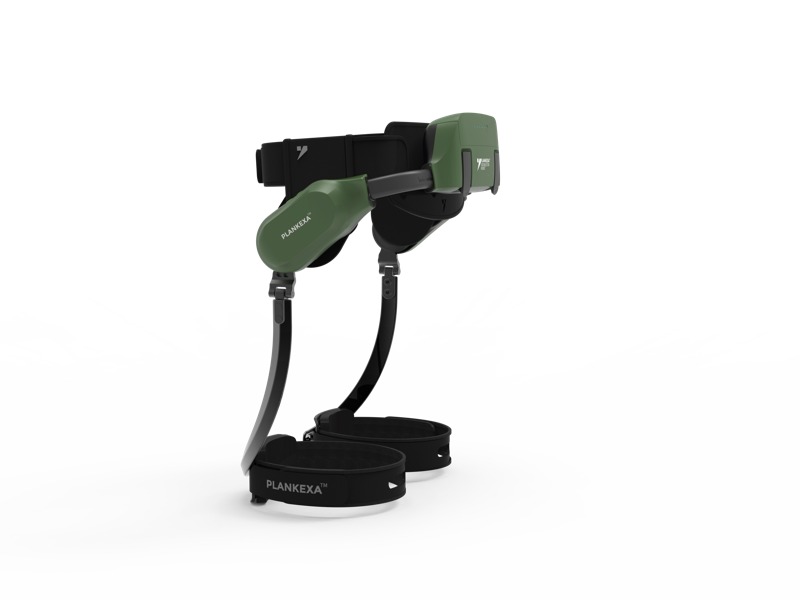
Begge eksoskelletroroboter og tradisjonelle støtter har avgjørende roller i moderne støttesystemer, men de virker gjennom grunnleggende ulike mekanismer. Valget mellom dem handler ikke bare om å velge den nyeste teknologien; det krever en grundig vurdering av kliniske resultater, brukerkomfort, vedlikeholdsbehov og organisasjonsbudsjett. Denne omfattende sammenligningen undersøker hvordan eksoskelle-roboter gir fordeler når det gjelder lastfordeling og reduksjon av brukerutmatning, samtidig som den undersøker hvor tradisjonelle støtter beholder bevist pålitelighet og kostnadseffektivitet i spesifikke anvendelser.
Kjerneytelsesfordeler med eksoskelle-roboter
Aktiv kraftfordeling og laststyring
Ekso-skelleteroboter transformerer grunnleggende hvordan kraft fordeles over brukerens kropp ved å innføre motorisert støtte og intelligent lastkompensasjon. I motsetning til passive tradisjonelle støtter som kun er avhengige av strukturelle materialer og plassering, registrerer ekso-skelleteroboter aktivt brukerens bevegelsesmønstre og justerer støtten i sanntid. Denne dynamiske evnen betyr at ekso-skelleteroboter kan redusere muskulær belastning med førti til seksti prosent under gjentatte oppgaver, noe som gjør dem spesielt verdifulle i industrielle miljøer der arbeidere utfører de samme bevegelsene over lengre tidsrom. Motorene i ekso-skelleterobotene fungerer i samspill med menneskelig bevegelse og skaper en synergi-effekt som tradisjonelle støtter ikke kan etterligne ved ren mekanisk virkning.
Økt utholdenhet og redusert tretthet
Arbeidere og pasienter som bruker ekso-skjeletroboter opplever betydelig lavere utmattelsesnivåer enn de som bruker tradisjonelle støttestrukturer. Fordi ekso-skjeletroboter gir aktiv kraftstøtte, beholder brukerne konsekvent ytelse gjennom lange arbeidsperioder uten at utmattelse samles opp. Kliniske studier viser at ekso-skjeletroboter gjør det mulig for arbeidere å opprettholde produktivitet under tolv-timers skift med minimal svekking av styrken, mens tradisjonelle støttestrukturer ofte viser en nedgang i ytelse etter åtte timer, ettersom brukerens muskler blir utmattede under vedvarende belastning. Denne utholdenhetsfordelen gjenspeiles direkte i høyere produktivitetsmål, lavere skaderate og forbedret jobbtilfredshet i logistikk-, produksjons- og helsevesenstillfeller. Ekso-skjeletroboter fungerer i praksis som mekaniske forsterkningspartnere snarere enn passive støttestrukturer.
Hvor tradisjonelle støttestrukturer beholder strategiske fordeler
Kostnadseffektivitet og implementeringsbarrierer
Tradisjonelle støtteskinner forblir den økonomisk dominerende valget for organisasjoner som opererer under stramme budsjettbegrensninger eller som administrerer store befolkningsgrupper som trenger støtte. En enkelt eksoskelletonrobot koster mellom fem tusen og femti tusen dollar, avhengig av sofistikasjonsnivået, mens kvalitetsfulle tradisjonelle støtteskinner vanligvis koster mellom tre hundre og tre tusen dollar per enhet. For helseinstitusjoner som betjener hundre pasienter eller industrielle virksomheter med femti arbeidere skaper denne kostnadsforskjellen betydelig budsjettrykk. Tradisjonelle støtteskinner krever minimal vedlikehold utover periodisk inspeksjon og utskifting av slitt utstyr, mens eksoskelletonroboter krever spesialiserte teknikere, batteristyringsprosedyrer, programvareoppdateringer og kompliserte reparasjonsprosedyrer. Små og mellomstore organisasjoner finner ofte tradisjonelle støtteskinner mer praktiske på grunn av disse økonomiske realitetene, noe som gjør dem til det logiske valget i situasjoner der budsjettet utgjør den avgjørende begrensningen.
Pålitelighet i ressursbegrensede miljøer
Tradisjonelle ortoser er svært egnet i omgivelser der tilgangen til strøm er ustabil eller der utstyrssvikt innebär uakseptabelt operasjonelt risiko. Ekso-skjeletroboter er avhengige av batterisystemer som krever daglig lading og reservestrømstyringsprosedyrer. I landsbyklinikker, feltrehabiliteringssentre eller industriområder i fjerne lokasjoner gir tradisjonelle ortoser konsekvent funksjonalitet uavhengig av strømtilgang. Den mekaniske enkelheten i tradisjonelle ortoser betyr at de sjelden svikter fullstendig, mens ekso-skjeletroboter inneholder komplekse elektroniske komponenter som kan feile plutselig ved eksponering for støv, ekstreme temperaturer eller fuktighet. Mange organisasjoner prioriterer denne pålitelighetsfordelen, spesielt i kritiske behandlingsmiljøer der pasientsikkerheten ikke kan avhenge av teknologi som er utsatt for strømavbrudd eller elektronisk svikt.
Praktiske anvendelsesscenarier og beslutningskriterier
Når eksoskelle-roboter leverer overlegen verdi
Ekso-skelle-roboter viser seg å være mest kostnadseffektive ved høyvolumen, gjentakende oppgaver der enkeltpersoner bruker utstyret i omfattende perioder hver dag. Lageroperasjoner, produksjonsmonteringslinjer og langvarige pasientrehabiliteringsprogrammer får alle betydelig nytte av ekso-skelle-robotenes evne til å redusere belastning og forebygge tretthet. Når organisasjoner beregner avkastning på investeringen – basert på reduserte arbeidsulykker, økt produktivitet og lavere kostnader knyttet til personellomsetning – kan ekso-skelle-roboter ofte rettferdiggjøre sin høyere innledende kostnad innen to til tre år. Profesjonelle idrettslag og elitenivå rehabiliteringssentre velger regelmessig ekso-skelle-roboter fordi deres budsjett støtter teknologiske investeringer, og fordi de prioriterer ytelsesoptimalisering fremfor kostnadsminimering. Organisasjoner som håndterer store pakker, utfører tung løfting jevnlig eller arbeider i medisinske gjenopprettingsmiljøer der gradvis støtte er avgjørende, finner at ekso-skelle-roboter skaper målbare konkurransefordeler som tradisjonelle støttestrukturer ikke kan levere.
Når tradisjonelle tannreguleringssystemer fortsatt er den beste valget
Tradisjonelle støtteskinner er den bedre løsningen for akutt skadebehandling, midlertidig stabilisering og situasjoner der budsjett- eller ressursbegrensninger forekommer. Pasienter som gjenoppretter seg etter lette strekkskader trenger vanligvis støtteskinner i to til seks uker, noe som gjør at kostnaden for eksoskelle-roboter er urettferdig høy for kortvarige bruksområder. Helsevesener som betjener befolkninger på flere steder finner det billigere prisen per enhet for tradisjonelle støtteskinner gunstig for å sikre bredere dekning og tilgjengelighet. Utviklingsland og helseinstitusjoner med begrenset kapasitet fortsetter å bruke tradisjonelle støtteskinner konsekvent på grunn av deres enkle drift, holdbarhet under utfordrende forhold og manglende behov for kompleks vedlikehold. Organisasjoner som prioriterer universell tilgang fremfor avansert teknologi velger ofte strategisk å bruke tradisjonelle støtteskinner, da disse passer bedre til deres befolkning enn eksoskelle-roboter innenfor eksisterende infrastruktur og økonomiske begrensninger.
Ofte stilte spørsmål
Kan eksoskelleteroboter erstatte tradisjonelle støtteskinner fullstendig?
Nei, eksoskelleteroboter kan ikke universelt erstatte tradisjonelle støtteskinner på grunn av grunnleggende forskjeller i bruksområder, kostnader og driftskrav. Eksoskelleteroboter presterer godt i høytytende, langvarige situasjoner der aktiv støtte rettferdiggjør utgiftene, mens tradisjonelle støtteskinner fortsatt er best egnet for akutte skader, midlertidig støtte og ressursbegrensede miljøer. Mange helsevesen og organisasjoner beholder begge teknologiene i sitt støttetilbud og bruker hver etter spesifikke kliniske eller operative behov. Framtiden vil trolig innebära komplementær bruk, ikke fullstendig erstatning.
Hva er den typiske levetidsforskjellen mellom eksoskelleteroboter og tradisjonelle støtteskinner?
Tradisjonelle skinner varer vanligvis i tre til fem år ved normal bruk, før materialer forverres eller slitasje krever utskiftning, mens ekso-skjeletroboter vanligvis fungerer i fem til åtte år, avhengig av vedlikeholdsgrad og driftsforhold. Ekso-skjeletroboter krever imidlertid kontinuerlig utskifting av batterier hvert ett til to år samt periodiske reparasjoner av elektroniske komponenter – noe tradisjonelle skinner aldri krever. Ved beregning av totalkostnaden over levetiden kan de løpende vedlikeholdskostnadene for ekso-skjeletroboter tilsvare eller overgå deres høyere opprinnelige kjøpspris.
Hvordan presterer ekso-skjeletroboter og tradisjonelle skinner i medisinske rehabiliteringsmiljø?
Ekso-skjelett-roboter gir bedre resultater i rehabilitering der gradvis støtte hjelper pasienter med å bygge opp styrken gradvis, ettersom justerbare støttenivåer tilpasses den forbedrede evnen til pasienten. Tradisjonelle skinner fungerer effektivt for postoperativ støtte og stabilisering av akutte skader der passiv immobilisering hindrer ytterligere skade under helingsprosessen. Ledende rehabiliteringssentre bruker ofte ekso-skjelett-roboter i intensive terapiprogrammer, mens de bruker tradisjonelle skinner i vedlikeholdsfasen, og erkjenner at hver teknologi optimalt adresserer ulike faser i rehabiliteringen.