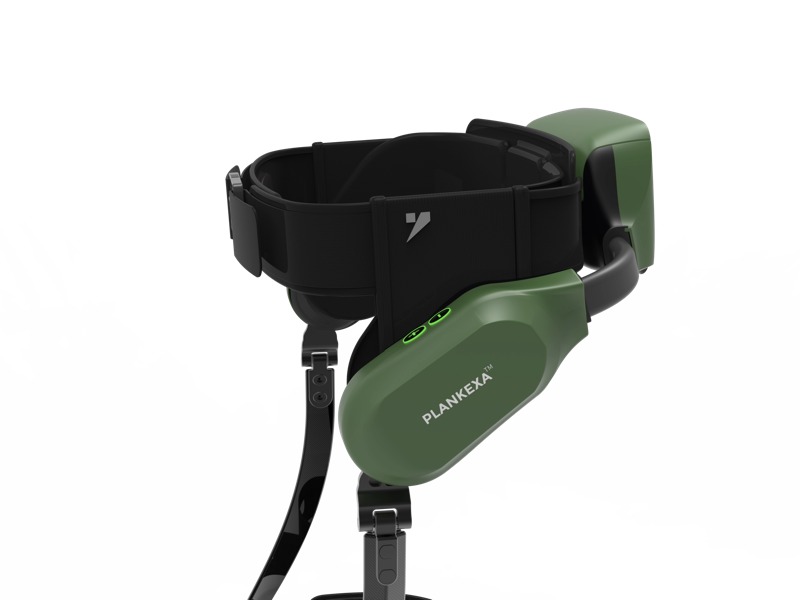
Debatten mellem roboter med eksoskelet og traditionelle støtteskinner har forstærket sig på tværs af sundhedssektoren, den industrielle sektor og rehabiliteringssektoren. Når arbejdere udsættes for gentagne belastninger, patienter har brug for mobilitetsstøtte eller idrætsudøvere søger ydeevneforbedring, påvirker valget mellem disse teknologier grundlæggende resultaterne. Ekso-skelle-robotter repræsenterer et teknologisk gennembrud, der tilbyder motoriseret støtte og aktiv hjælp, mens traditionelle støtteskinner giver passiv stabilisering gennem mekanisk struktur. At forstå, hvilken løsning bedst imødekommer specifikke behov, kræver en analyse af ydelsesmål, omkostningsovervejelser, holdbarhedsfaktorer og anvendelsesscenarier i den virkelige verden.
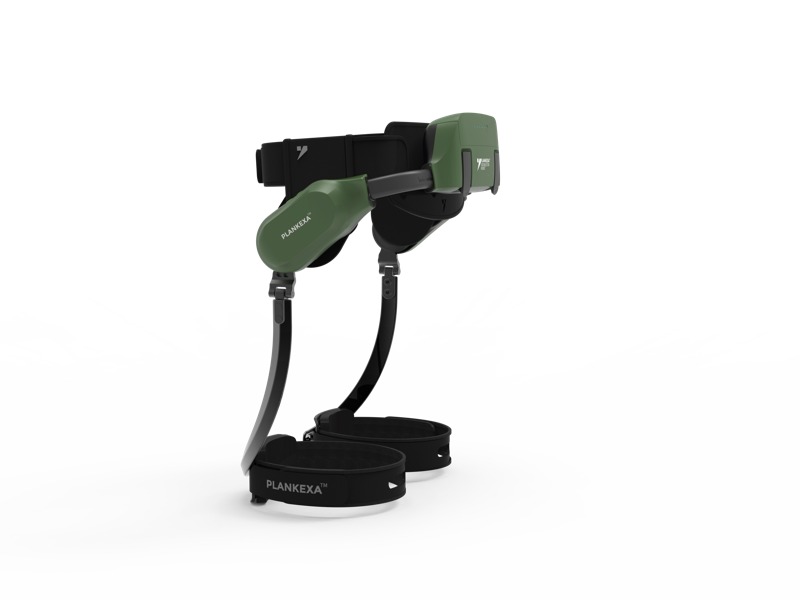
Begge dele roboter med eksoskelet og traditionelle støtter spiller afgørende roller i moderne støttesystemer, men de fungerer via grundlæggende forskellige mekanismer. Valget mellem dem handler ikke blot om at vælge den nyeste teknologi; det kræver en omhyggelig vurdering af kliniske resultater, brugerkomfort, vedligeholdelseskrav og organisatoriske budgetter. Denne omfattende sammenligning undersøger, hvordan eksoskeletrobotter leverer fordele ved belastningsfordeling og reduktion af brugertræthed, mens der samtidig undersøges, hvor traditionelle støtter opretholder bevist pålidelighed og omkostningseffektivitet i specifikke anvendelser.
Kerneprestationsfordele ved eksoskeletrobotter
Aktiv kraftfordeling og belastningsstyring
Ekso-skelle-robotter transformerer grundlæggende, hvordan kraften fordeler sig over brugerens krop, ved at introducere motoriseret assistance og intelligent lastkompensation. I modsætning til passive traditionelle støtter, som udelukkende bygger på strukturelle materialer og placering, registrerer ekso-skelle-robotter aktivt brugerens bevægelsesmønstre og justerer støtten i realtid. Denne dynamiske funktion betyder, at ekso-skelle-robotter kan reducere muskulær belastning med 40–60 % under gentagne opgaver, hvilket gør dem særligt værdifulde i industrielle miljøer, hvor arbejdere udfører de samme bevægelser i forlængede perioder. Motorerne i ekso-skelle-robotter arbejder i samspil med menneskets bevægelser og skaber en synergi-effekt, som traditionelle støtter ikke kan efterligne alene ved mekaniske midler.
Forbedret holdbarhed og reduktion af træthed
Arbejdere og patienter, der bruger eksoskeletrobotter, oplever betydeligt lavere træthedsniveauer end dem, der bruger traditionelle støttestrukker. Fordi eksoskeletrobotter giver aktiv kraftstøtte, kan brugere opretholde konstant ydelse i forlængede arbejdsperioder uden akkumulering af udmattelse. Kliniske studier viser, at eksoskeletrobotter gør det muligt for arbejdere at opretholde produktivitet under tolv timers skift med minimal styrkeforringelse, mens traditionelle støttestrukker ofte viser ydelsesfald efter otte timer, da brugernes muskler bliver trætte under vedvarende belastning. Denne holdbarhedsfordel oversættes direkte til højere produktivitetsmål, reducerede skaderater og forbedret jobtilfredshed inden for logistik, fremstilling og sundhedsydelser. Eksoskeletrobotter fungerer i væsentlig grad som mekaniske forstærkningspartnere snarere end passive støttestrukturer.
Hvor traditionelle støttestrukker bibeholder strategiske fordele
Omkostningseffektivitet og implementeringsbarrierer
Traditionelle støtteskinner forbliver den økonomisk dominerende valgmulighed for organisationer, der opererer inden for stramme budgetgrænser, eller som håndterer store befolkningsgrupper, der kræver støtte. En enkelt eksoskeletrobot enhed koster mellem fem tusinde og halvtreds tusinde dollars afhængigt af sofistikationsgraden, mens kvalitetsfulde traditionelle støtteskinner typisk koster mellem tre hundrede og tre tusinde dollars pr. enhed. For sundhedsvæsenet, der betjener hundrede patienter, eller industrielle driftsforhold med halvtreds medarbejdere skaber denne prisforskel betydeligt budgetpres. Traditionelle støtteskinner kræver minimal vedligeholdelse ud over periodisk inspektion og udskiftning af slidte komponenter, mens eksoskeletrobotter kræver specialiserede teknikere, batteristyringsprotokoller, softwareopdateringer og komplekse reparationer. Små og mellemstore organisationer finder ofte traditionelle støtteskinner mere praktiske på grund af disse økonomiske realiteter, hvilket gør dem til det logiske valg i scenarier, hvor budgettet udgør den begrænsende faktor.
Pålidelighed i ressourcebegrænsede miljøer
Traditionelle ortoser fremhæver sig i omgivelser, hvor strømforsyningen er ustabil, eller hvor udstyrsnedetid udgør en uacceptabel driftsrisiko. Ekso-skelle-robotter er afhængige af batterisystemer, der kræver daglig opladningsinfrastruktur og protokoller for reservestrømstyring. I landlige klinikker, feltrehabiliteringscentre eller industrielle faciliteter beliggende på fjerne lokationer sikrer traditionelle ortoser konsekvent funktionalitet uanset tilgængeligheden af strøm. Den mekaniske enkelhed i traditionelle ortoser betyder, at de sjældent fejler katastrofalt, mens ekso-skelle-robotter indeholder komplekse elektroniksystemer, der kan svigte pludseligt ved udsættelse for støv, ekstreme temperaturer eller fugt. Mange organisationer prioriterer denne fordel ved pålidelighed, især i kritiske plejemiljøer, hvor patientsikkerheden ikke kan afhænge af teknologi, der er sårbart over for strømafbrydelser eller elektroniske fejl.
Praktiske anvendelsesscenarier og beslutningskriterier
Når eksoskeletrobotter leverer overlegent værdi
Ekso-skelle-robotter viser sig at være mest omkostningseffektive ved højfrekvente, gentagne opgaver, hvor enkeltpersoner bruger udstyret i betydelige daglige perioder. Lagerdrift, fremstilling på monteringslinjer og rehabiliteringsprogrammer for patienter over længere tid drager alle væsentlig fordel af ekso-skelle-robotternes evne til at reducere belastning og forebygge træthed. Når organisationer beregner afkast på investeringen i forhold til reducerede arbejdsskader, øget produktivitet og lavere udskiftningomkostninger, kan ekso-skelle-robotter ofte retfærdiggøre deres højere startomkostning inden for to til tre år. Professionelle idrætshold og elite-rehabiliteringscentre vælger systematisk ekso-skelle-robotter, fordi deres budgetter tillader teknologiske investeringer og de prioriterer ydeevneoptimering frem for omkostningsminimering. Organisationer, der håndterer store pakker, udfører tung løftearbejde regelmæssigt, eller arbejder inden for medicinsk genoptræning, hvor gradueret støtte er afgørende, finder, at ekso-skelle-robotter skaber målelige konkurrencemæssige fordele, som traditionelle ortoser ikke kan levere.
Når traditionelle tandreguleringssystemer stadig er den optimale valgmulighed
Traditionelle støttestrømper er den bedste løsning ved akut skade, midlertidig stabilisering samt i situationer med budgetbegrænsninger eller ressourcebegrænsninger. Patienter, der genvinder sig fra lette forvridninger, har typisk brug for støttestrømper i to til seks uger, hvilket gør eksoskeletrobotternes høje omkostninger uretfærdiggjort ved kortsigtede anvendelser. Sundhedsvæsen, der dækker befolkninger på flere lokationer, kan takket være de traditionelle støttestrømpers lavere stykomkostning sikre bredere dækning og større tilgængelighed. Udviklingslande og underresourcede sundhedsvæsen fortsætter med at anvende traditionelle støttestrømper konsekvent på grund af deres enkle drift, holdbarhed under krævende forhold samt fravær af komplekse vedligeholdelseskrav. Organisationer, der prioriterer universel adgang frem for avanceret teknologi, træffer ofte den strategiske beslutning om, at traditionelle støttestrømper tjener deres befolkning mere effektivt end eksoskeletrobotter ville gøre, givet den nuværende infrastruktur og finansielle begrænsninger.
Ofte stillede spørgsmål
Kan eksoskeletrobotter erstatte traditionelle ortheser fuldstændigt?
Nej, eksoskeletrobotter kan ikke universelt erstatte traditionelle ortheser på grund af fundamentale forskelle i anvendelsesscenarier, omkostninger og driftskrav. Eksoskeletrobotter udmærker sig i højtydende, langvarige anvendelsesområder, hvor aktiv støtte retfærdiggør omkostningerne, mens traditionelle ortheser forbliver optimale til akutte skader, midlertidig støtte og ressourcebegrænsede miljøer. Mange sundhedsvæsen og organisationer opretholder begge teknologier i deres støttearsenal og anvender hver efter specifikke kliniske eller operative krav. Fremtiden vil sandsynligvis indebære komplementær brug frem for fuldstændig erstatning.
Hvad er den typiske levetidsforskel mellem eksoskeletrobotter og traditionelle ortheser?
Traditionelle støtter holder normalt tre til fem år under almindelig brug, inden materialerne forringes eller slittet kræver udskiftning, mens eksoskeletrobotter generelt fungerer i fem til otte år afhængigt af vedligeholdelseskvaliteten og driftsforholdene. Eksoskeletrobotter kræver dog løbende batteriudskiftning hvert ét til to år samt periodisk reparation af elektroniske komponenter – noget, som traditionelle støtter aldrig kræver. Ved beregning af den samlede ejerskabsomkostning kan de vedvarende vedligeholdelsesomkostninger forbundet med eksoskeletrobotter matche eller overgå deres højere oprindelige købspris over deres driftslevetid.
Hvordan yder eksoskeletrobotter og traditionelle støtter sig i medicinske rehabiliteringsmiljøer?
Ekstoskeletrobotter leverer fremragende resultater inden for rehabilitering, hvor gradueret støtte hjælper patienter med at genopbygge styrken progressivt, da deres justerbare støtniveauer svarer til patientens forbedrede evner. Traditionelle ortheser virker effektivt til postoperativ støtte og stabilisering af akutte skader, hvor passiv immobilisering forhindrer yderligere skade under helingsprocessen. Ledende rehabiliteringscentre anvender ofte ekstoskeletrobotter til intensiv terapi, mens de bruger traditionelle ortheser i vedligeholdelsesfaserne, idet de erkender, at hver teknologi optimalt adresserer forskellige faser af rehabiliteringen.