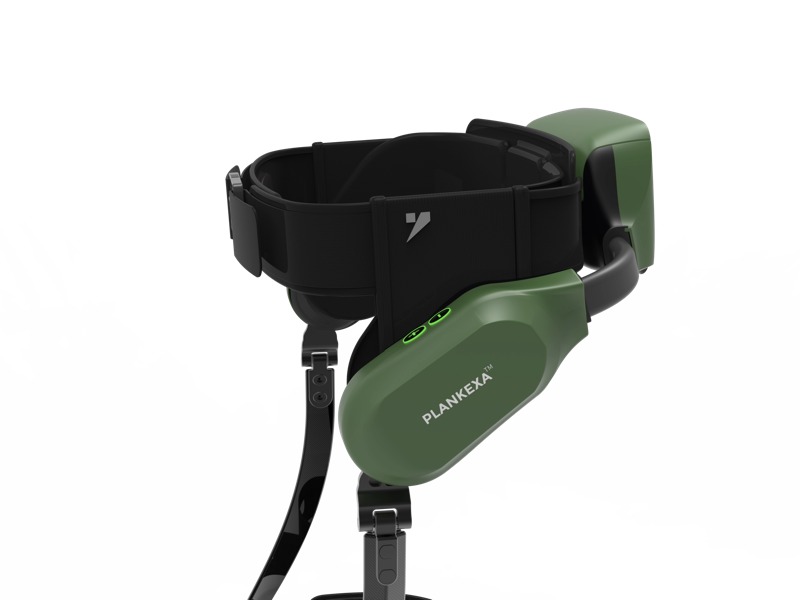
間の論争 エクソスケルトンロボット 医療、産業、リハビリテーションの各分野において、外骨格ロボットと従来型装具の採用が加速しています。作業者が反復性の負荷にさらされる場合、患者が移動支援を必要とする場合、あるいはアスリートがパフォーマンス向上を目指す場合、これらの技術のどちらを選ぶかが、最終的な成果を大きく左右します。外骨格ロボットは、モーター駆動によるサポートと能動的な補助を提供する技術的進歩であり、一方で従来型装具は、機械的な構造によって受動的な固定・安定化を実現します。特定のニーズに最も適したソリューションを判断するには、性能指標、コスト面、耐久性、および実際の使用シーンを総合的に検討する必要があります。
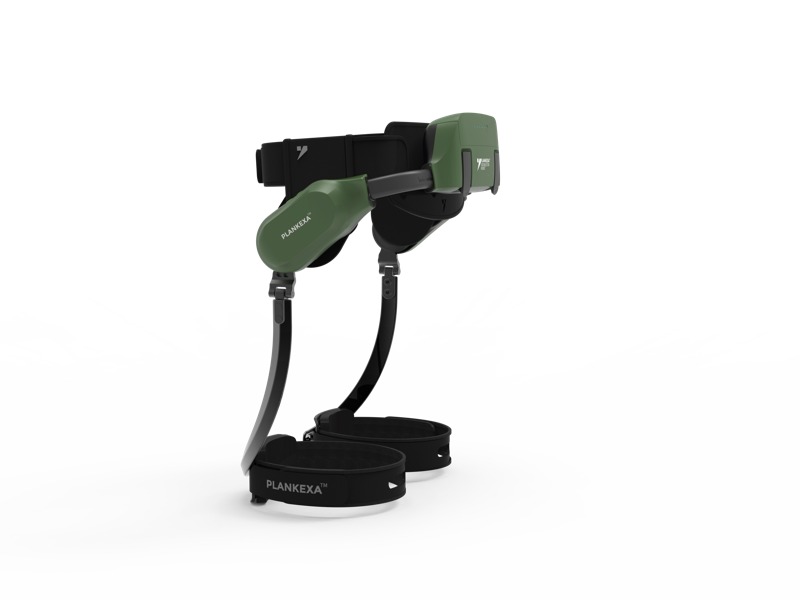
両方 エクソスケルトンロボット 一方、従来型の装具は現代のサポートシステムにおいても重要な役割を果たしていますが、その動作原理は根本的に異なります。両者の選択は、単に最新技術を選ぶという問題ではなく、臨床的効果、ユーザーの快適性、保守・管理の負担、および組織の予算といった要素を慎重に検討する必要があります。本比較では、外骨格ロボットが荷重分散やユーザーの疲労軽減においてどのような優位性を発揮するかを詳しく解説するとともに、従来型装具が特定の用途において依然として確立された信頼性とコストパフォーマンスを維持している点についても考察します。
外骨格ロボットの主要な性能上の優位性
能動的な力の分散と荷重管理
エクソスケルトンロボットは、モーターによるアシストと知能型荷重補償を導入することで、ユーザーの身体への力の負荷分布を根本的に変革します。構造材と装着位置のみに依存する従来の受動型装具とは異なり、エクソスケルトンロボットはユーザーの動作パターンをリアルタイムで感知し、それに応じてサポート力を即座に調整します。この動的機能により、反復作業中の筋肉への負担を40~60%低減することが可能で、長時間同一動作を繰り返す産業現場において特に高い価値を発揮します。エクソスケルトンロボットに内蔵されたモーターは、人の動きと連携して働き、単なる機械的構造だけでは実現できない相乗効果を生み出します。
持続力の向上と疲労軽減
外骨格ロボットを装着した作業者および患者は、従来型の装具を使用する場合と比べて、著しく疲労感が低減します。外骨格ロボットは能動的な動力補助を提供するため、使用者は長時間の作業中でも一貫したパフォーマンスを維持でき、疲労が蓄積しません。臨床研究によると、外骨格ロボットを用いることで、作業者は12時間のシフト中でも生産性を維持でき、筋力の低下は極めて小さい一方、従来型の装具では、使用者の筋肉が持続的な負荷により疲労し、8時間経過後にパフォーマンスが低下することが多いです。この持続力の優位性は、物流・製造・医療現場などにおける生産性の向上、負傷率の低減、そして職務満足度の改善という形で直接的に表れます。外骨格ロボットは、受動的なサポート構造ではなく、あたかも機械的な補完パートナーのように機能します。
従来型装具が依然として優位を保つ分野
コスト効率と導入障壁
従来型の装具は、予算が厳しく制限されている組織や、多数の利用者を支援する必要がある組織にとって、依然として経済的に優れた選択肢です。外骨格ロボットの単体価格は、その高度さに応じて5,000ドルから50,000ドル程度と幅がありますが、高品質な従来型装具は1台あたり300ドルから3,000ドル程度で入手できます。病院など100人の患者を対象とする医療施設や、50人の作業員を抱える産業現場では、この価格差が大きな財務負担となります。従来型装具は、定期的な点検および摩耗部品の交換といった最小限の保守で済みますが、外骨格ロボットは専門技術者によるメンテナンス、バッテリー管理手順、ソフトウェア更新、複雑な修理作業などを要します。中小規模の組織では、こうした財務的現実から、従来型装具の方が実用的であることが多く、予算が決定的な制約となる状況においては、自然な選択となります。
電力などの資源が限られた環境における信頼性
伝統的な装具は、電力供給が不安定な環境や、機器の停止が許容できない運用リスクを伴う状況において優れた性能を発揮します。外骨格ロボットは、毎日の充電インフラおよびバックアップ電源管理プロトコルを必要とするバッテリー駆動です。地方の診療所、野外リハビリテーションセンター、あるいは遠隔地で稼働する産業施設などでは、伝統的な装具が電力の有無にかかわらず一貫した機能を提供します。伝統的な装具は機械構造が単純であるため、重大な故障が極めて稀ですが、外骨格ロボットは複雑な電子部品を含んでおり、粉塵、極端な温度、湿気などの影響で突然不具合を起こす可能性があります。多くの組織が、こうした信頼性の高さを重視しており、特に患者の安全が停電や電子機器の故障に左右され得ない、緊急医療や集中ケアなどの重要な医療現場では、この点が特に重要視されます。
実用的な適用シナリオと意思決定の基準
エクソスケルトンロボットが卓越した価値を提供するとき
エクソスケルトンロボットは、作業者が1日に長時間使用する高頻度・反復作業において、最もコスト効率が高くなります。倉庫業務、製造業の組立ライン、長期にわたる患者リハビリテーションプログラムなどでは、エクソスケルトンロボットによる荷重軽減と疲労防止の効果が大きく発揮されます。企業が、従業員の負傷減少、生産性向上、離職コスト削減といった観点から投資回収率(ROI)を算出すると、エクソスケルトンロボットは通常、導入後2~3年で初期投資額を回収できます。プロスポーツチームや高度なリハビリテーションセンターでは、予算に余裕があり、コスト最小化よりもパフォーマンス最適化を重視するため、積極的にエクソスケルトンロボットを採用しています。大型荷物の処理、日常的な重い荷物の持ち運び、あるいは段階的な支援が不可欠な医療リハビリ現場などでは、従来の装具では実現できない、明確に測定可能な競争優位性をエクソスケルトンロボットがもたらします。
従来のブラケット矯正装置が最適な選択肢となる場合
伝統的な装具は、急性の怪我に対するサポートや一時的な固定、および予算や資源が限られている状況において、より適した選択肢となります。軽度の捻挫からの回復中の患者は通常、2~6週間程度の装具使用を必要とするため、短期間の使用には外骨格ロボットの高額なコストが見合わない場合が多いです。複数の地域にまたがる人口を管理する医療システムでは、伝統的装具の単価が低いため、より広範なカバレッジと利用可能性を実現できます。発展途上国や資源に乏しい医療現場では、操作の簡便さ、過酷な環境下でも耐久性が高く、高度なメンテナンスを必要としないという点から、伝統的装具が継続的に活用されています。先進技術よりも普遍的なアクセスを重視する組織は、既存のインフラや財政的制約を踏まえ、伝統的装具が自らの対象人口に対して、外骨格ロボットよりも効果的に機能すると戦略的に判断することがあります。
よくあるご質問
エクソスケルトンロボットは、従来の装具を完全に置き換えることができるか?
いいえ、エクソスケルトンロボットは、応用場面、コスト、運用要件といった根本的な違いがあるため、従来の装具を普遍的に置き換えることはできません。エクソスケルトンロボットは、能動的な補助が費用対効果をもたらす高パフォーマンス・長時間使用を要する環境で優れた性能を発揮しますが、従来の装具は急性損傷への対応、一時的なサポート、あるいは資源が限られた環境において依然として最適な選択肢です。多くの医療機関や組織では、両技術を支援手段として併存させ、それぞれの臨床的・運用上の要件に応じて適切に活用しています。今後の展開としては、完全な置き換えではなく、両者の補完的な活用が主流になると見込まれます。
エクソスケルトンロボットと従来の装具の一般的な寿命には、どのような違いがありますか?
従来の装具は、通常の使用条件下で素材の劣化や摩耗により3~5年で交換が必要になります。一方、エクソスケルトンロボットは、メンテナンスの質や運用環境によって異なりますが、一般的に5~8年の寿命があります。ただし、エクソスケルトンロボットは1~2年ごとのバッテリー交換や、電子部品の定期的な修理を要しますが、これらは従来の装具には一切不要なものです。総所有コスト(TCO)を算出する際、エクソスケルトンロボットに伴う継続的なメンテナンス費用は、その高い初期購入価格と同程度、あるいはそれを上回る場合もあります。
エクソスケルトンロボットと従来の装具は、医療リハビリテーション現場でそれぞれどのような性能を発揮するのでしょうか?
エクソスケルトンロボットは、段階的に支援を調整できるため、患者が徐々に筋力を回復していくリハビリテーションにおいて優れた成果を発揮します。その可変式のサポートレベルは、患者の機能回復に応じて柔軟に設定できます。一方、従来型の装具は、手術後の固定や急性外傷時の安定化といった、受動的な固定によって治癒過程での二次的損傷を防ぐ場面で高い効果を示します。先進的なリハビリテーションセンターでは、集中治療プログラムにはエクソスケルトンロボットを、維持期のサポートには従来型装具を用いることが多く、それぞれがリハビリテーションの異なる段階に最適に対応していることを認識しています。